Power Hardware in the Loop (PHIL) simulations, often shortened to Power HIL, are a cornerstone of modern power systems engineering, providing real-time, closed-loop testing of physical hardware within a simulated environment. Their purpose is to let engineers explore the interaction between real devices and virtual models without having to build or risk the entire system in the field. PHIL simulations are particularly valuable in the following scenarios:
Es ist wichtig zu betonen, dass PHIL-Simulationen nicht dazu gedacht sind, abschließende Systemtests vollständig zu ersetzen – es sei denn, physische Tests sind nicht praktikabel. Vielmehr ergänzen sie klassische Testmethoden, indem sie Prototypeniterationen reduzieren, eine frühe Integrationsvalidierung ermöglichen und Grenz- sowie Fehlerszenarien in einer kontrollierten Umgebung untersuchen lassen.
PHIL aligns naturally with these stages, bridging the gap between lab validation and operational deployment. It provides the fidelity of real-power exchange while preserving the flexibility and repeatability of simulation, making Power HIL an indispensable tool in the journey from concept to proven system.
A robust PHIL simulation environment for Power HIL testing should incorporate the following principles and components:
Der Verstärker muss Spannungs- und Stromverläufe präzise wiedergeben und gleichzeitig Funktionen wie Fehlerinjektion, Signalverzerrung oder Netzdynamik-Emulation in Echtzeit unterstützen.
5. Schnittstelleneffekte und Kompensation
Power hardware in the loop simulation (Power HIL) is a transformative methodology for real-time testing and validation of power electronic systems, enabling safer, faster, and more cost-effective product development. It bridges the gap between theoretical modeling and full-system prototyping by providing high-fidelity interaction between hardware and virtual models under dynamic and programmable conditions.
Mit zunehmender Komplexität moderner Energiesysteme – von intelligenten Netzen. über Elektrofahrzeuge bis hin zu KI-Rechenzentren – bildet PHIL eine zentrale Grundlage für Innovation und zertifizierungsreife Validierung.
Eine der wichtigsten Designentscheidungen bei der Power Hardware-in-the-Loop (PHIL)-Simulation ist die Wahl eines geeigneten Simulationszeitschritts (ΔtRTS) für das auf dem Echtzeitsimulator laufende Model of Interest (MOI). Der Zeitschritt bestimmt die zeitliche Auflösung der Simulation und beeinflusst direkt: Die Fähigkeit zur genauen Abbildung dynamischer Prozesse, Die numerische Stabilität, Die Synchronisation mit der realen Hardware (Device Under Test, DUT).
Der Simulationszeitschritt ΔtRTS definiert, wie häufig der Simulationszustand aktualisiert wird. Er beschreibt das Zeitintervall zwischen zwei aufeinanderfolgenden Berechnungspunkten. Ein kleinerer Zeitschritt: Erlaubt eine bessere Auflösung schneller Transienten und Schaltvorgänge, Erhöht jedoch die Rechenlast. Ein größerer Zeitschritt: Reduziert die Komplexität, Kann jedoch kritische Dynamiken vernachlässigen und die Stabilität der Power Hardware-in-the-Loop-Regelschleife gefährden.
ΔtRTS sollte sich an der schnellsten zu erfassenden Dynamik orientieren – nicht an der Grundfrequenz des Systems.
To ensure model fidelity and Power HIL interface stability:
| Anwendung | Erfasste Dynamik | Empfohlene ΔtRTS |
|---|---|---|
| Netzgekoppelte Wechselrichterprüfung | Oberschwingungen bis 3 kHz | ≤ 33 µs |
| Impedanz-Sweep (bis 5 kHz) | 200-µs-Störsignale | ≤ 20 µs |
| Hochgeschwindigkeits-PMSM-Simulation | Gegen-EMK und Drehmomentwelligkeit | ≤ 5–10 µs |
| PWM-Wechselrichter-Ripple (20 kHz Schaltfrequenz) | Ripple, Schaltstörungen | ≤ 1–2 µs |
| DC-DC-Wandler-Emulation (100 kHz) | Schnelle Transienten, Ripple-Unterdrückung | ≤ 0,5–1 µs |
| Wechselrichter-Regler-Emulation (2 kHz BW) | Regelstabilität, PLL-Tracking | ≤ 50 µs |
In PHIL-Systemen muss der Leistungsverstärker die dynamischen Signale zwischen dem Model of Interest (MOI) und der Hardware of Interest (DUT) innerhalb der zeitlichen Auflösung der Simulation präzise reproduzieren. Anstatt die Performance frequenzbasiert zu spezifizieren, ist es – insbesondere in Echtzeit-Simulationsumgebungen – praxisnäher, die Verstärkerleistung über Anstiegs-/Abfallzeiten bzw. Antwortzeiten zu definieren.
Empfohlene Praxis
Basierend auf empirischer Ingenieurpraxis sollte die minimale Antwortzeit des Leistungsverstärkers (TAmp mindestens 2× schneller sein als der im Echtzeitsimulator verwendete Simulationszeitschritt (ΔtRTS). Dadurch wird sichergestellt, dass der Verstärker hochdynamische Signale ohne Verzerrung oder zusätzliche Verzögerung nachführen kann, die das geschlossene power hardware in the loop-System destabilisieren würden.
TAmp ≤ 0.5 × ΔtRTS
Beispiel: Bei einer Simulationsschrittweite von 10 µs sollte die minimale Anstiegs-/Abfallzeit des Verstärkers ≤ 5 µs betragen, um Modelltreue und Stabilität im geschlossenen Regelkreis zu gewährleisten.
Bei dieser angestrebten zeitlichen Auflösung sollte der Verstärker die folgenden Eigenschaften erfüllen:
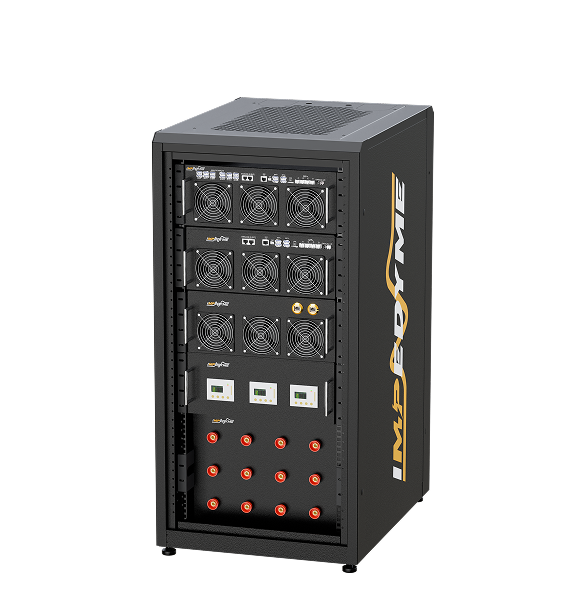
HIL- und PHIL-Systeme CHP-Serie – welche Controller Hardware in the Loop (CHIL) und Power Hardware in the Loop (PHIL , Power HIL) integriert – bietet eine fortschrittliche Lösung für Echtzeit-Emulationen über ein breites Spektrum leistungselektronischer und netzgekoppelter Anwendungen hinweg. Ein wesentliches Merkmal dieser Architektur ist die erhöhte zeitliche Auflösung,die hochpräzise Simulation und schnelle Reaktion selbst in anspruchsvollsten Umgebungen ermöglicht.
Impedyme’s CHP platform is built around a tightly integrated real-time simulation engine (Impedyme-RT) and regenerative power interface systems for Power HIL that operate with ultra-low latency and deterministic timing. This setup supports:
Die CHP-Plattform integriert Hochbandbreiten-Leistungsverstärker, die gemeinsam mit dem FPGA-basierten Echtzeit-Simulationskern von Impedyme entwickelt wurden. Dadurch wird ermöglicht:
Impedyme’s enhanced temporal resolution supports a multi-timescale Power HIL simulation environment, making it ideal for:
| Anwendungsbereich | Anforderung an die zeitliche Auflösung | Von CHP unterstützt? |
|---|---|---|
| PWM-Welligkeit und Schaltverluste | Sub-Mikrosekunde (0,5–2 µs) | ✅ Ja |
| Drehmomentwelligkeit und Maschinendynamik | 5–20 µs | ✅ Ja |
| Netzgekoppelte Oberschwingungsanalyse | 20–100 µs | ✅ Ja |
| Emulation des Impedanzgangs | 10–50 µs | ✅ Ja |
| Echtzeit-Controller-Validierung | 90–500 µs | ✅ Ja |
This ability to span wide time domains ensures engineers and researchers can use a single Power HIL platform for rapid prototyping, functional testing, controller validation, and hardware fault injection—without needing to change the test environment.
Das Impedyme Motor Emulator (IME) ist darauf ausgelegt, eine hochpräzise Echtzeit-Emulation elektrischer Maschinen für Wechselrichtertests in E-Mobilitäts- und Industrieanwendungen zu bieten. Für die nahtlose Integration in Power-Hardware-in-the-Loop Umgebungen konzipiert, verbindet er sich direkt mit Hochleistungs-Traktionswechselrichtern und unterstützt DC-Zwischenkreisspannungen bis zu 1000 V und Phasenströme bis zu 800 Arms, während er zugleich deutlich höhere Dynamik und geringere Stromwelligkeit als das zu prüfende Gerät (DUT) beibehält. Das stellt sicher, dass der Emulator niemals zum begrenzenden Faktor bei der Bewertung von Systemleistung oder -stabilität wird.
Herkömmliche Motoremulatoren setzen oft auf relativ niedrige Schaltfrequenzen, was ihr dynamisches Verhalten inhärent begrenzt und zu eingeschränkter Emulationsqualität führt. Um dies zu überwinden, arbeitet der Impedyme Motor Emulator mit einer Schaltfrequenz von 800 kHz, wodurch er hochdynamische Strom- und Spannungsverläufe mit sehr geringer Welligkeit reproduzieren kann. Der Emulator unterstützt grundfrequente Phasenstromfrequenzen im Bereich von 10–20 kHz, wodurch er äußerst anspruchsvolle Anwendungen abdecken kann, einschließlich sehr schnelllaufender Antriebe weit über typische Traktionsbereiche hinaus.
Im Kern der Plattform steht ein Echtzeit-Maschinenmodell, das auf einem Hochleistungs-FPGA ausgeführt wird. Das Motormodell wird alle 90 ns, entsprechend einer effektiven Aktualisierungsrate von etwa 11,1 MHzaktualisiert. Diese ultrafeine zeitliche Auflösung bedeutet, dass der Emulator selbst bei 10–20 kHz Grundfrequenz (Perioden von 100–50 µs) Hunderte bis über tausend Modellaktualisierungen pro elektrischer Periodedurchführt. Dies ermöglicht:
Die grundlegende IME-Architektur besteht aus:
In einer typischen Power-Hardware-in-the-Loop-Prüfstandskonfiguration wird der Impedyme Motor Emulator zusammen mit einem Batterieemulator und dem zu prüfenden Wechselrichterverwendet, jeweils mit eigener DC-Versorgung. Sowohl die Versorgungen des Batterieemulators als auch des Motoremulators sind galvanisch getrenntund reproduzieren Bedingungen ähnlich denen in einem realen Elektrofahrzeug, in dem Batterie und Motor gegenüber dem Erdpotential schweben. Die Leistung wird intern im PHIL-Aufbau zirkuliert, sodass das AC-Netz nur die Systemverluste decken muss (typischerweise in der Größenordnung von 20 % der Ausgangsleistung des Wechselrichters). Dadurch wird es möglich, Wechselrichter mit einer Nennleistung von bis zu ~430 kW zu testen, und zwar mit einem konventionellen Netzanschluss mit 400 Vac, 125 A, statt eine dedizierte Hochleistungs-Netzeinspeisung zu benötigen.
Der volle Wert des Impedyme Motor Emulators wird durch sein integriertes Software-Ökosystem erschlossen, MotorSim Studio und PowerHIL Studio, which together provide parameterization, visualization, orchestration, and automation of the complete Power HIL test flow.
MotorSim Studio ist die primäre Umgebung zum Konfigurieren und Verwalten der Maschinenmodelle, die im FPGA-basierten Emulator laufen. Es bietet:
Durch die Kombination detaillierter Parametrierung mit ultrafeiner zeitlicher Auflösung ermöglicht MotorSim Studio es Benutzern, reales Motorverhalten unter realer Wechselrichteranregung zu emulieren—statt sich auf übermäßig vereinfachte oder idealisierte Modelle zu verlassen—und macht es so zu einem Kernbestandteil eines hochgenauen Power-Hardware-in-the-Loop Workflows.
PowerHIL Studio stellt die Testautomatisierungs- und Orchestrierungsschicht for the entire PHIL (Power HIL) bench, including motor emulator, battery emulator, and grid or load emulators. Key capabilities include:
o Aktualisierte Motormodelle oder Steueralgorithmen direkt in das Echtzeitziel zu übertragen.
o Hochgeschwindigkeitsdaten im Einklang mit der internen 90-ns-Aktualisierungsfähigkeit für eine detaillierte Offline-Analyse zu protokollieren.
Gemeinsam verwandeln MotorSim Studio und PowerHIL Studio den Impedyme Motor Emulator von einem leistungsstarken Hardwarebaustein in eine vollständige, softwaregesteuerte Power-Hardware-in-the-Loop Testplattform—die alles abdeckt, von hochpräziser Modellierung und ultraschneller Echtzeitausführung (90-ns-Aktualisierungen, 10–20 kHz Grundfrequenz) bis hin zu vollautomatisierten Validierungs-Workflows für Traktionswechselrichter und Hochgeschwindigkeitsantriebe innerhalb fortschrittlicher der PHIL-Umgebung Anwendungen.
Impedymes kombinierte HIL- und Power-HIL-(CHP-)Plattform treibt Echtzeittests erheblich voran, indem sie Ein wesentliches Merkmal dieser Architektur ist die erhöhte zeitliche Auflösung,liefert und Folgendes sicherstellt:
Diese zeitliche Präzision ist entscheidend für Anwendungen in Elektromobilität, Integration erneuerbarer Energien, Netzmodernisierungund KI-Energieinfrastruktur der nächsten Generation—und positioniert Impedyme als Branchenführer bei Echtzeit-Emulations- und Testtechnologie.