BLDC-Motoremulator zum Testen der Motorsteuereinheit

AnwendungswissenNetzMotorProduktwissen

BLDC-Motoremulator zum Testen der Motorsteuereinheit

BLDC-Motoremulator – Test bürstenloser Antriebe

Inhaltsverzeichnis

Ein BLDC-Motoremulator ist eine fortschrittliche Testlösung, die das dynamische elektrische Verhalten realer Motoren nachbildet—ohne mechanische Komponenten oder physische Maschinen zu verwenden. Diese Emulatoren sind unverzichtbar für die Validierung von Motorsteuergeräten (MCUs), Wechselrichter-Leistungsstufen und Antriebselektronik für Elektromobilität, Robotik, Drohnen und Industrieautomation.

Mit der zunehmenden Verbreitung von bürstenlosen Gleichstrommotoren (BLDC) in Automobil- und Robotikanwendungen steigt der Bedarf an zuverlässigen und skalierbaren Testplattformen rapide. Anders als herkömmliche Bürstenmotoren sind BLDC-Motoren leiser, leichter und effizienter—aber sie benötigen anspruchsvolle unterstützende Elektronik, etwa:

  • Firmware für feldorientierter Regelung (FOC)
  • Gate-Treiber mit Slew-Rate-Steuerung zur Reduzierung von Schaltverlusten
  • Fortschrittliche Positionserfassung (Hall-Sensoren, Encoder oder sensorloses Design)
  • Kompakte mehrkanalige Gate-Treiber auf Si-MOSFET- oder GaN-Basis
  • Integrierte DC-DC-Leistungsstufen (Batteriespannung herunter bis 3,3 V)

Mit wachsender Systemkomplexität müssen Zulieferer und OEMs MCUs, Wechselrichter und Leistungselektronik gründlich auf Zuverlässigkeit, Robustheit und Sicherheit prüfen—ohne die Kosten und Einschränkungen physischer Motorprüfaufbauten.

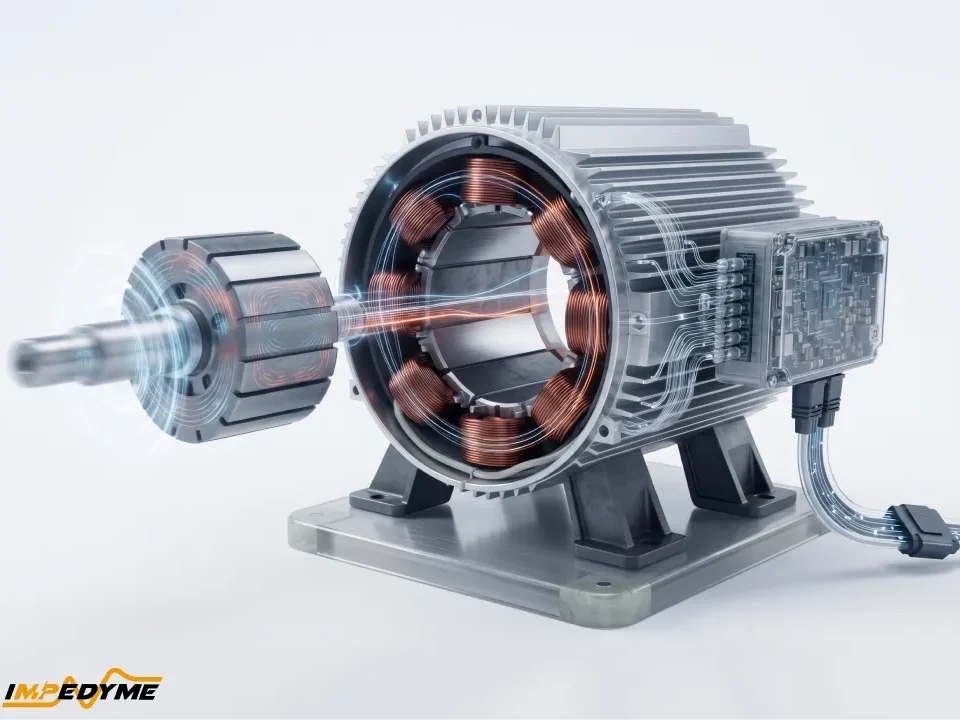
Abbildung 1: typischer Bürsten- oder BLDC-Motor

Was ist ein bürstenloser Gleichstrommotor?

Ein bürstenloser Gleichstrommotor, auch als elektronisch kommutierter Motor (ECM) bekannt, ist eine permanentmagneterregte Synchronmaschine, die über einen dreiphasigen Wechselrichter aus einer Gleichstromquelle gespeist wird. Jeder bürstenlose Motor hat drei Bausteine:

  • Ein gewickelter Stator – geschichteter Stahl, der die Kupferphasenwicklungen trägt.
  • Ein permanentmagneterregter Rotor – Magnete, die das Erregerfeld ohne Rotorstrom bereitstellen.
  • Ein elektronischer Controller mit einem Rotorlage-Rückmeldepfad – Hall-Sensoren, ein Encoder, ein Resolver oder ein sensorloser Schätzer, der dem Wechselrichter mitteilt, welche Wicklungen zu bestromen sind.

Weil der Controller die Aufgabe übernimmt, die früher der Kommutator erledigte, bilden Motor und Antrieb ein System. Keine Hälfte ist für sich allein sinnvoll.

Der Name sorgt für Verwirrung. Er heißt „DC“, weil er aus einer Gleichstromquelle (Batterie oder DC-Zwischenkreis) läuft und weil sein Drehzahl-Drehmoment-Verhalten dem eines bürstenbehafteten Gleichstrommotors ähnelt: Die Drehzahl folgt der angelegten Spannung, und das Drehmoment folgt dem Strom. Im Inneren der Maschine führen die Wicklungen jedoch wechselnde, geschaltete Ströme. Schließt man einen bürstenlosen Gleichstrommotor direkt an eine einfache Gleichstromquelle an, dreht er sich nicht; der Rotor rastet einfach in die Ausrichtung mit der bestromten Wicklung ein und bleibt dort.

Warum bürstenlos? Die Probleme mit Bürsten und Kommutatoren

Ein bürstenloser Motor beseitigt die gleitenden elektrischen Kontakte, die in einem bürstenbehafteten Gleichstrommotor den Strom umkehren. Beim Bürstendesign berühren Kohlebürsten einen segmentierten Kommutator auf dem Rotor und übertragen und kehren den Ankerstrom mechanisch um, während sich die Welle dreht.

Bürstenverschleiß, leitfähiger Staub, Kontaktspannungsabfall, Reibungsverlust, Funkenbildung und breitbandige elektromagnetische Störungen sind unvermeidliche Folgen. Bürstenprellen begrenzt außerdem den Hochdrehzahlbetrieb, während Funkenbildung in brennbaren Umgebungen eine Zündgefahr darstellen kann. Elektronische Kommutierung reduziert die Kommutierungs-EMI im Allgemeinen, weil kontrollierte Halbleiterübergänge die unregelmäßige mechanische Kontaktunterbrechung ersetzen, obwohl das Schalten des Wechselrichters dennoch ein sorgfältiges EMV-Design erfordert.

Die Verlagerung der Kupferwicklungen in den Stator bringt zudem die Hauptquelle der Kupferverluste nahe an Gehäuse und Kühlpfad. Das verbessert die Dauerleistungsdichte gegenüber einem rotierenden Anker, dessen Wärme einen Luftspalt und Lager überwinden muss.

Bürsten behalten einen wichtigen Vorteil: Ein Bürstenmotor kann direkt aus einer Batterie ohne dreiphasigen Controller laufen.

Vor- und Nachteile bürstenloser Gleichstrommotoren

Vorteile

  • Hoher Wirkungsgrad über einen weiten Drehzahl- und Lastbereich, da es keinen Bürstenabfall und keine Bürstenreibung gibt.
  • Lebensdauer hauptsächlich durch Lager und Wicklungsisolierung begrenzt, nicht durch Bürstenverschleiß.
  • Hohe Drehmoment- und Leistungsdichte, unterstützt durch statorseitige Kühlung und starke Magnete.
  • Feine, schnelle Drehzahl- und Drehmomentregelung über den Wechselrichter.
  • Geringe Kommutierungs-EMI im Vergleich zu funkenden Bürsten.
  • Versiegelte, wartungsfreie Bauweise, geeignet für Reinräume, getauchte Pumpen und explosionsgefährdete Bereiche.
  • Natürliche Rückspeisung: Derselbe Wechselrichter kann Bremsenergie an die Gleichstromquelle zurückführen.

Nachteile

  • Ein Controller ist zwingend erforderlich und erhöht Kosten, Firmware-Komplexität und Qualifizierungsaufwand.
  • Seltenerdmagnete bergen Kosten- und Lieferkettenrisiken.
  • Magnete können durch übermäßige Temperatur oder Fehlerstrom irreversibel entmagnetisiert werden.
  • Rast- und Kommutierungs-Drehmomentwelligkeit, besonders bei Sechsschritt-Antrieb.
  • Schwaches Niederdrehzahl-Drehmoment und unsicherer Anlauf im sensorlosen Betrieb.
  • Ein Wechselrichterfehler stoppt die Maschine; ohne Elektronik gibt es keinen „Notlauf“-Pfad.

AspektVorteilNachteil
EffizienzKeine Bürstenverluste; weiter HochwirkungsgradbereichFügt Wechselrichter-Durchlass- und Schaltverluste hinzu
LebensdauerLager- und isolationsbegrenztElektronik bringt eigene Fehlermodi mit
SteuerungPräzises Drehmoment und Drehzahl, RückspeisungErfordert Firmware, Positionserfassung, Abstimmung
UmgebungVersiegelt, funkenfrei, geringe EMI durch KommutierungWechselrichter-PWM schafft eigene EMV-Herausforderung
MaterialienHohe Drehmomentdichte durch SeltenerdmagneteMagnetkosten, Lieferrisiko, Entmagnetisierung
Niedrige DrehzahlGlatt mit Sensoren und FOCSensorloser Anlauf und Niederdrehzahl-Drehmoment sind schwach

Anwendungen bürstenloser Gleichstrommotoren

AnwendungWarum BLDC überzeugtTypische Regelung
EV-Traktion und E-Mobilität (E-Bikes, Roller, leichte EVs)Leistungsdichte, Wirkungsgrad, RückspeisungFOC, Encoder oder Resolver; sensorlos bei kleinen Einheiten
EV-Nebenaggregate (Kühlmittel-/Ölpumpen, HVAC-Gebläse, elektrische Servolenkung)Versiegelt, lange Lebensdauer, variable DrehzahlSensorlose FOC für Pumpen und Gebläse; sensorbasierte FOC für Lenkung
Luft- und Raumfahrt-Aktuatoren, Kraftstoff-/Hydraulikpumpen, KabinenlüfterZuverlässigkeit, keine Funken, MasseResolver-basierte FOC; sensorlos für Lüfter
Drohnen und UAVs (von ESCs angetriebene Außenläufer)Drehmoment-Gewicht-Verhältnis, hohe DrehzahlSensorloser Sechsschritt oder sensorlose FOC
HVAC-Verdichter und -Lüfter, direktangetriebene WaschmaschinenDrehzahlvariabler Wirkungsgrad, geringe GeräuscheSensorlose FOC
Akku-ElektrowerkzeugeLeistungsdichte, Batteriebetrieb, LanglebigkeitHall-sensorbasierter Sechsschritt oder FOC
Festplattenspindeln, Lüfter, DruckerGlatt, leise, lange LebensdauerSensorlos; einfache Hall-basierte Antriebe für Lüfter
Medizinische Handstücke, Infusionspumpen, BeatmungsgebläseSterilisierbar, leise, präziseSensorbasierte FOC; sensorlos für Gebläse
Industrielle Servoachsen, Förderer, Cobots, ExoskeletteDynamisches Ansprechverhalten, präzise PositionierungEncoder-basierte FOC
Solartracker-Aktuatoren und SolarwasserpumpenDirekte DC-Versorgung, Wirkungsgrad, geringer WartungsaufwandHall-sensorbasierter Sechsschritt; sensorlos für Pumpen

Das Muster ist konsistent: Positionierung und Niederdrehzahl-Drehmoment verlangen Sensoren und FOC; Lüfter, Pumpen und Propeller, die nie volles Drehmoment im Stillstand brauchen, vertragen sensorlosen Anlauf.

bürstenlose Gleichstrommaschine

Aufbau eines bürstenlosen Gleichstrommotors

Jede bürstenlose Gleichstrommaschine vereint einen geschichteten Stator mit Wicklungen, einen permanentmagneterregten Rotor, optionale Positionssensoren und Lager in einem Gehäuse. Die bestimmende Regel ist die Umkehrung des bürstenbehafteten Gleichstrommotors: Die Wicklungen stehen still und die Magnete drehen sich.

Stator, Wicklungen sowie Stern- vs. Dreieckschaltung

Der Stator wird aus dünnen, isolierten Stahlblechen geschichtet, um Wirbelstromverluste zu begrenzen. Nutzzahl und Wicklungstyp prägen die Leistung. Konzentrierte Wicklungen, um einzelne Zähne gewickelt, ergeben kurze Wickelköpfe, hohen Nutfüllfaktor und günstige Fertigung. Verteilte Wicklungen überspannen mehrere Nuten und erzeugen eine sinusförmigere Gegen-EMK mit geringerem Oberschwingungsgehalt.

Die drei Phasen werden in Stern (Y) oder Dreieck geschaltet. Im Stern leiten in jedem Sechsschritt-Sektor zwei Phasen, und der Sternpunkt dient als natürliche Referenz für die Gegen-EMK-Erfassung. Im Dreieck ist jede Phase gleichzeitig beteiligt. Da sich dritte (Triplen-)Gegen-EMK-Oberschwingungen rund um die geschlossene Dreieckschleife addieren, können sie Kreisströme treiben, die Verluste und Welligkeit erhöhen. Bei gleichem Draht und gleicher Windungszahl ergibt eine Dreieckschaltung eine etwa 1,73-mal (Wurzel aus drei) höhere Drehzahlkonstante als Stern: Der Motor dreht pro Volt schneller, erzeugt aber pro Ampere weniger Drehmoment.

Nutlose und eisenlose Wicklungen entfernen die Statorzähne vollständig. Sie eliminieren das Rastmoment und haben eine sehr geringe Induktivität, was ideal für glatte, schnelllaufende Mikroantriebe ist. Die Kompromisse sind ein größerer magnetischer Luftspalt, eine engere thermische Grenze und der Bedarf an hoher PWM-Frequenz, um die Stromwelligkeit gering zu halten.

Schließlich bestimmt die Nut-Pol-Kombination maßgeblich das Rastmoment. Kombinationen, bei denen Nuten und Pole wenige gemeinsame Teiler haben, erzeugen ein kleineres, höherfrequentes Rastmoment.

Rotor und Magnete: Innenläufer, Außenläufer und Axialfluss

  • Innenläufer – der Rotor sitzt im Stator. Geringe Trägheit und gute Wärmeabfuhr über das Gehäuse eignen sich für schnelllaufende Servo-, Werkzeug- und Traktionsmotoren.
  • Außenläufer – die Magnetglocke dreht sich um den Stator. Der größere Radius liefert bei niedrigerer Drehzahl mehr Drehmoment pro Volumen, weshalb Drohnen- und Lüftermotoren ihn verwenden.
  • Axialfluss – scheibenförmiger Rotor und Stator stehen sich über einen flachen Luftspalt gegenüber. Die Bauform ist kurz und pfannkuchenförmig mit hoher Drehmomentdichte, beliebt für Radnaben- und Luft- und Raumfahrtantriebe.

Magnete sind entweder oberflächenmontiert (SPM) oder im Rotoreisen vergraben (Interior PM, IPM). Oberflächenmagnete ergeben nahezu gleiche Induktivität auf beiden Rotorachsen und fast reines Magnetdrehmoment. Innenmagnete erzeugen Saliency, also unterschiedliche Induktivität entlang und quer zur Magnetachse. Diese Saliency fügt Reluktanzmoment hinzu, macht die Feldschwächung wirksamer und gibt sensorlosen Reglern ein Signal, das sie im Stillstand verfolgen können.

Auswahl des Magnetmaterials:

  • Gesintertes NdFeB – höchste Remanenz (typischerweise etwa 1,0–1,47 T). Die maximale Betriebstemperatur hängt von der Güte ab, von etwa 80 °C für Standard-N-Güten (und bis hinab zu 60 °C für die remanenzstärksten Güten N50 und N52) bis etwa 230 °C für die koerzitivfeldstärksten Güten.
  • SmCo – Remanenz von etwa 0,9–1,1 T. Laut einer Vorlesung der CERN Accelerator School über Permanentmagnete hat SmCo5 eine maximale Betriebstemperatur von 250 °C und Sm2Co17 von 350–500 °C je nach Güte, mit deutlich besserer Temperaturstabilität.
  • Gebundenes NdFeB – geringere Remanenz und eine niedrigere thermische Obergrenze wegen des Harzbinders, kann aber zu Mehrpolringen geformt werden.
  • Ferrit – geringe Remanenz (am oberen Ende etwa 0,4 T), aber günstig, seltenerdfrei und mit hoher Koerzitivfeldstärke. Ungewöhnlicherweise ist er in der Kälte anfälliger für Entmagnetisierung.

Das Lieferrisiko ist real. Die Internationale Energieagentur berichtet, dass China etwa 91 % der weltweiten Seltenerd-Trennung und -Raffination und 94 % der Permanentmagnetproduktion (gesintertes und gebundenes NdFeB) ausmacht, gegenüber rund 50 % vor zwei Jahrzehnten. Diese Konzentration ist der Grund, warum viele Entwicklungsteams heute Ferrit- oder schwerseltenerdreduzierte Designs prüfen.

Polpaare sowie elektrische vs. mechanische Drehzahl

Ein Motor mit mehr Polpaaren durchläuft mehr elektrische Zyklen pro mechanischer Umdrehung. Die elektrische Frequenz steigt daher sowohl mit der Wellendrehzahl als auch mit der Polpaarzahl, und ein Motor mit mehr Polpaaren benötigt für dieselbe Wellendrehzahl eine höhere elektrische Frequenz.

Veranschaulichendes Beispiel: Ein 8-poliger (vier Polpaare) Motor, der mit 6.000 U/min dreht, läuft mit einer elektrischen Frequenz von 400 Hz. Im Sechsschritt-Antrieb bedeutet das 2.400 Kommutierungsereignisse pro Sekunde.

Mehr Pole bringen mehr Drehmoment pro Volumen und ruhigeren Lauf. Der Preis ist eine höhere elektrische Frequenz, die mehr Eisenverluste, eine höhere PWM- und Stromabtastrate sowie mehr Controller-Bandbreite mit sich bringt. Dieselbe Einschränkung macht schnelllaufende Antriebe mit hoher Polzahl schwer in Echtzeit zu emulieren und zu testen.

Wie ein bürstenloser Gleichstrommotor funktioniert

Das Drehmoment entsteht aus der Wechselwirkung zwischen dem Magnetfeld des Stators und den Rotormagneten. Die Aufgabe des Controllers ist es, das Statorfeld etwa 90 elektrische Grad vor dem Rotorfeld zu halten, dem Winkel des maximalen Drehmoments pro Ampere. Dazu muss der Antrieb stets wissen, wo der Rotor steht, entweder durch Messung oder durch Schätzung. Es gibt zwei Kommutierungsfamilien: Sechsschritt (trapezförmig) und sinusförmig, letztere üblicherweise als feldorientierte Regelung (FOC) umgesetzt.

Sechsschritt-(trapezförmige) Kommutierung

Der elektrische Zyklus wird in sechs Sektoren zu je 60 elektrischen Grad unterteilt. In jedem Sektor wird eine Phase nach high, eine nach low getrieben, und die dritte floatet. PWM auf den aktiven Schaltern stellt die mittlere angelegte Spannung ein. Diese Spannung stellt den Strom ein, und der Strom stellt das Drehmoment ein. Eine Drehzahlschleife umschließt typischerweise eine innere Strom- (oder Tastverhältnis-)Schleife.

Sektor (elektrische °)Hall-Zustand (A B C)Phasenkonfiguration (High / Low / Floatend)
0–601 0 1A / B / C
60–1201 0 0A / C / B
120–1801 1 0B / C / A
180–2400 1 0B / A / C
240–3000 1 1C / A / B
300–3600 0 1C / B / A

Sechsschritt ist einfach und in Silizium effizient, hat aber bekannte Unvollkommenheiten. Drehmomentwelligkeit tritt bei jedem Übergang auf, weil die Wicklungsinduktivität verhindert, dass der Strom sofort zwischen den Phasen wechselt, sodass es eine Kommutierungsverzögerung gibt. Die Totzeit in jedem Wechselrichterzweig verzerrt die angelegte Spannung. Bei hoher Drehzahl wenden Controller eine Phasenvoreilung an und kommutieren früher, damit sich der Strom vor dem Gegen-EMK-Maximum aufbauen kann.

Rotorlageerfassung: Hall-Sensoren und Encoder

Die meisten sensorbehafteten BLDC-Motoren verwenden drei Hall-Sensoren im Abstand von 120 (oder 60) elektrischen Grad, die sechs gültige Zustände pro elektrischem Zyklus erzeugen. Das ist genau das, was der Sechsschritt braucht, aber zu grob für eine glatte sinusförmige Regelung bei niedriger Drehzahl. Höher auflösende Optionen sind Inkremental-Encoder, Absolut-Encoder und Resolver. Resolver werden in Traktions- und Luftfahrtantrieben wegen ihrer Robustheit gegenüber Hitze und Vibration bevorzugt.

Sensoren sind häufige Fehlerstellen. Typische Probleme sind eine Hall-Fehlausrichtung gegenüber der Gegen-EMK, Hall-Bauteile, die über ihre Temperaturgrenzen hinaus betrieben werden, und beschädigte Kabel oder Steckverbinder. In einer 120-Grad-Anordnung treten die Codes 000 und 111 im Normalbetrieb nie auf, sodass ihr Erscheinen eine Standarddiagnose für einen getrennten oder defekten Sensor ist. Weil diese Fehler im Feld häufig und an einem laufenden Motor schwer zu inszenieren sind, gehören Sensorfehler zu den wertvollsten Dingen, die man bei der Antriebsvalidierung injizieren kann.

Sensorlose BLDC-Regelung und das Anlaufproblem

Die sensorlose Sechsschritt-Regelung beobachtet die floatende Phase. Wenn ihre Gegen-EMK die Referenz (den Sternpunkt oder einen aus Widerständen aufgebauten virtuellen Nullpunkt) kreuzt, ist der Rotor 30 elektrische Grad vom idealen Kommutierungspunkt entfernt. Der Controller misst die Zeit zwischen den Nulldurchgängen, wartet die Hälfte eines 60-Grad-Intervalls und kommutiert dann. Komparatoren müssen während der PWM-Schaltflanken ausgeblendet werden, um Fehldetektionen zu vermeiden.

Die Schwäche ist grundsätzlich: Die Gegen-EMK skaliert mit der Drehzahl und verschwindet im Stillstand. Gängige Anlaufstrategien sind:

  • Align-and-go (Ausrichten und Starten) – einen Vektor bestromen, um den Rotor in einem bekannten Winkel zu parken, dann vorwärts schrittweise bewegen.
  • Open-Loop-Rampe mit anschließender Übergabe – ein rotierendes Feld mit steigender Frequenz erzwingen, bis die Gegen-EMK groß genug zum Erkennen ist, dann auf geschlossenen Regelkreis umschalten.
  • Hochfrequenzeinspeisung – bei IPM-Rotoren ein kleines Hochfrequenzsignal einspeisen und die Saliency verfolgen, um die Position bei Drehzahl null zu finden.
  • Beobachter – Sliding-Mode-Beobachter, Flussbeobachter und Phasenregelschleifen schätzen den Winkel aus Strömen und Spannungen, sobald der Motor sich bewegt.

Die typischen Fehlermodi sind ein blockierter oder rückwärts laufender Start unter Last, Synchronisationsverlust bei einem plötzlichen Lastsprung und Fehlkommutierung bei hohem Strom, wenn die Ankerrückwirkung die Gegen-EMK verzerrt. Alle sind schwierig und riskant, auf einem realen Dynamometer wiederholt zu reproduzieren.

Feldorientierte Regelung (sinusförmige Kommutierung)

FOC behandelt die dreiphasige Maschine Schritt für Schritt wie einen fremderregten Gleichstrommotor:

  1. Zwei oder drei Phasenströme messen.
  2. Sie in ein äquivalentes zweiachsiges ortsfestes Koordinatensystem umwandeln, dann dieses System mithilfe des gemessenen oder geschätzten Rotorwinkels mit dem Rotor drehen.
  3. Der Strom teilt sich nun in eine flusserzeugende, mit den Magneten ausgerichtete Komponente und eine drehmomenterzeugende Komponente bei 90 Grad.
  4. Zwei PI-Regler steuern diese Komponenten unabhängig voneinander. Bei Oberflächenmagneten wird die Flusskomponente auf null gehalten. Sie wird zur Feldschwächung bei hoher Drehzahl negativ getrieben oder bei IPM-Rotoren auf maximales Drehmoment pro Ampere (MTPA) eingestellt.
  5. Die Reglerausgänge zurück in dreiphasige Spannungen transformieren und mit Raumzeiger-PWM anlegen.

Das Drehmoment ist proportional zum drehmomenterzeugenden Strom. Auf einem salienten (IPM-)Rotor gibt es einen zusätzlichen Reluktanzbeitrag, der mit beiden Stromkomponenten wächst. FOC liefert glattes Drehmoment bis hinunter zu Drehzahl null, geringe akustische Geräusche und besseren Wirkungsgrad. Die Kosten sind höhere Rechenlast, Stromerfassung an mindestens zwei Phasen, ein genauer Winkel und mehr abzustimmende Parameter.

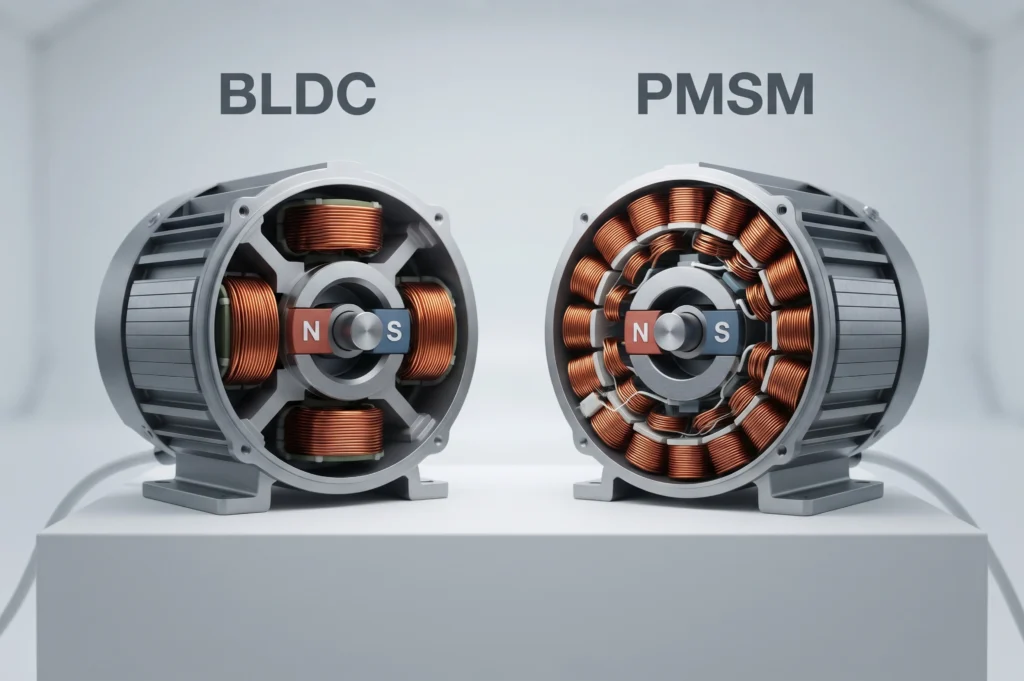
BLDC vs. PMSM: trapezförmige und sinusförmige Gegen-EMK

Physikalisch sind ein BLDC-Motor und eine PMSM dieselbe Art von Maschine: permanentmagneterregte Synchronmotoren. Die Bezeichnungen beschreiben die Form der Gegen-EMK und den vorgesehenen Antrieb. „BLDC“ impliziert eine trapezförmige Gegen-EMK, abgestimmt auf Sechsschritt-Kommutierung, und „PMSM“ impliziert eine sinusförmige Gegen-EMK, abgestimmt auf FOC. Eine Nichtübereinstimmung kostet Leistung. Sechsschritt auf einer sinusförmigen Maschine erhöht die Drehmomentwelligkeit, und FOC auf einer stark trapezförmigen Maschine lässt harmonisches Drehmoment ungenutzt. Datenblätter verwenden die Begriffe lose, prüfen Sie es also, indem Sie den Motor mit einem anderen Antrieb oder von Hand drehen und die Leiter-Leiter-Spannung mit dem Oszilloskop betrachten.

BLDC vs. PMSM

Wichtige Motorkonstanten: Drehmomentkonstante, Gegen-EMK-Konstante und Kv

Drei Konstanten beschreiben eine bürstenlose Gleichstrommaschine elektrisch:

  • Drehmomentkonstante – das Drehmoment steigt proportional zum Strom.
  • Gegen-EMK-Konstante – die Gegen-EMK steigt proportional zur Drehzahl.
  • Kv (Drehzahlkonstante) – der Kehrwert der Gegen-EMK-Konstante, angegeben in U/min pro Volt.

In konsistenten SI-Einheiten sind Drehmomentkonstante und Gegen-EMK-Konstante numerisch gleich. Achten Sie darauf, ob ein Datenblatt Phasen- oder Leiter-Leiter-Werte angibt; eine Vermischung führt zu Fehlern von etwa dem 1,73-Fachen.

Veranschaulichendes Beispiel: Ein mit 200 U/min pro Volt bewerteter 24-V-Motor dreht im Leerlauf mit etwa 4.800 U/min. Bei einem Leitungswiderstand von 0,2 Ohm läge sein Blockierstrom bei etwa 120 A, weit über einem typischen Nennstrom. In der Praxis definiert die Strombegrenzung des Antriebs, nicht der Motor, das erreichbare Spitzendrehmoment.

Drehzahl-Drehmoment-Kurve, Verluste und Wirkungsgrad

Bei fester Spannung fällt die Drehzahl nahezu geradlinig, während das Drehmoment steigt. Datenblätter markieren eine thermisch begrenzte Dauerbetriebszone und eine für kurze Spitzen nutzbare Aussetzzone. Oberhalb der Grunddrehzahl erweitert die Feldschwächung den Drehzahlbereich bei reduziertem Drehmoment und erzeugt einen sichtbaren „Knick“.

Die Verluste gliedern sich in mehrere Gruppen:

  • Kupferverlust, der mit dem Quadrat des Stroms steigt.
  • Eisenverlust, der mit der elektrischen Frequenz steigt.
  • Magnet-Wirbelstromverlust durch Nut- und PWM-Oberschwingungen.
  • Lagerreibung und Luftreibung.
  • Wechselrichter-Durchlass- und Schaltverluste.

Rastmoment existiert auch ohne Strom, während die Kommutierungswelligkeit vom Antrieb kommt. Die Magnetremanenz fällt mit steigender Temperatur, sodass das Drehmoment pro Ampere sinkt, wenn sich der Motor erwärmt. Für gesintertes NdFeB beträgt der reversible Remanenzverlust typischerweise etwa 0,08 % bis 0,12 % pro °C, je nach Güte.

Für den Wirkungsgrad definiert IEC 60034-2-1 Methoden zur Verlustbestimmung für netzgespeiste Maschinen, und IEC 60034-30-1 definiert IE-Klassen für netzbetriebene AC-Motoren. Die meisten wechselrichtergespeisten bürstenlosen Gleichstrommotoren werden stattdessen nach IEC 60034-2-3 (umrichtergespeiste Motoren) getestet. Die Wirkungsgradklassen IE1–IE5 für drehzahlvariable AC-Motoren stammen aus der technischen Spezifikation IEC TS 60034-30-2, deren Geltungsbereich Maschinen umfasst, die für sinusförmigen Grundstrom ausgelegt sind, wie permanentmagneterregte Synchronmaschinen, sodass trapezförmige Sechsschritt-BLDC-Antriebe möglicherweise außerhalb liegen. Behandeln Sie jede einzelne Schlagzeilen-Wirkungsgradangabe mit Vorsicht, sofern nicht Prüfmethode und Betriebspunkt angegeben sind.

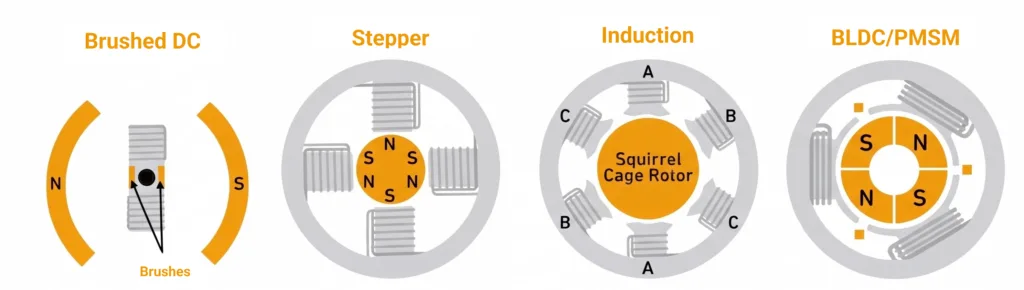
BLDC-Motor vs. bürstenbehafteter DC-, Asynchron- und Schrittmotor

KriteriumMotortypenHauptmerkmale
Benötigte ElektronikBürstenlos DC: Ja; Bürsten-DC: Nein; Asynchron: Optional (Direktanlauf) oder FU; Schritt: JaBürstenlos DC benötigt einen Wechselrichter und Positionsinformationen; Schrittmotoren benötigen einen Treiber.
EffizienzBürstenlos DC: Hoch; Bürsten-DC: Mittel; Asynchron: Gut bei großen Baugrößen; Schritt: NiedrigSchrittmotoren ziehen im Stillstand vollen Strom, sofern der Strom nicht reduziert wird.
LebensdauerBürstenlos DC: Lager/Isolierung; Bürsten-DC: Bürstenbegrenzt; Asynchron: Lager/Isolierung; Schritt: LagerDie Lebensdauer eines bürstenbehafteten Gleichstrommotors ist durch den Bürstenverschleiß begrenzt.
DrehmomentdichteBürstenlos DC: Höchste; Bürsten-DC: Mittel; Asynchron: Niedriger; Schritt: Hoch nur bei niedriger DrehzahlDie Drehmomentdichte variiert mit Motortyp und Betriebsdrehzahl.
MagneteBürstenlos DC: Ja; Bürsten-DC: Ja (PM-Typen); Asynchron: Keine; Schritt: JaPermanentmagnete werden in bürstenlosen Gleichstrommotoren und einigen bürstenbehafteten Gleichstrommotoren verwendet.
PositionierungBürstenlos DC: Ausgezeichnet mit Encoder; Bürsten-DC: Benötigt Encoder; Asynchron: Benötigt Encoder; Schritt: Offener RegelkreisRückmeldung verbessert die Positionsverifikation in Systemen mit geschlossenem Regelkreis.

Gleichstrommotor-Controller

Geschaltete Reluktanzmotoren sind eine fünfte, magnetfreie Option, robust, aber laut und welligkeitsanfällig. Eine praktische Entscheidungsregel:

  • Positionierung: BLDC mit Encoder und FOC; ein Schrittmotor, wenn die Kosten dominieren und die Lasten bekannt sind.
  • Dauerbetrieb: BLDC für Wirkungsgrad; Asynchron für große, netzgespeiste, kostensensible Lasten.
  • Hohe Drehzahl: BLDC oder PMSM.
  • Kostengetrieben, kurze Lebensdauer: bürstenbehafteter DC.
  • Magnetfrei: Asynchron oder geschaltete Reluktanz.

Bürstenloser Gleichstromgenerator und Nutzbremsung

Treibt man eine bürstenlose Gleichstrommaschine rückwärts an, wird sie zu einem bürstenlosen Gleichstromgenerator, dessen Gegen-EMK proportional zur Drehzahl steigt. Der Wechselrichter kann passiv über die Body-Dioden seiner Schalter gleichrichten oder aktiv, indem alle sechs Bauelemente synchron geschaltet werden, für geringere Verluste und ein kontrolliertes Bremsmoment. Das ermöglicht Nutzbremsung in EVs, E-Bikes und Aufzügen. Auch kleine Windturbinen und Mikro-Wasserkraftanlagen nutzen bürstenlose PM-Generatoren.

Die Gefahren entstehen aus derselben Physik. Rückgespeiste Energie erhöht die DC-Zwischenkreisspannung, die überschwingen kann, wenn die Quelle sie nicht aufnehmen kann, etwa bei voller Batterie. Löst der Wechselrichter bei hoher Drehzahl aus, generiert die Maschine weiter. Sobald die Gegen-EMK die Zwischenkreisspannung übersteigt, fließt unkontrolliert Strom durch die Dioden. Antriebe verwenden daher einen Bremschopper mit Widerstand, eine Crowbar oder einen kontrollierten aktiven Kurzschluss, um sicher zu bleiben.

BLDC-Treiber und bürstenloser Gleichstrommotor-Controller

Ein BLDC-Treiber (oder BLDC-Motortreiber) ist die Elektronik, die Gleichstromleistung und einen Befehl in korrekt getaktete dreiphasige Ströme umwandelt. Ein vollständiger bürstenloser Gleichstrommotor-Antrieb enthält:

  • Dreiphasige Wechselrichter-Leistungsstufe – sechs Schalter in drei Halbbrücken. Niederspannungsantriebe verwenden MOSFETs, höhere Spannungen IGBTs, und Wide-Bandgap-SiC- und GaN-Bauelemente ermöglichen höhere Schaltfrequenz und Effizienz.
  • Gate-Treiber – pegelverschiebende, isolierte oder bootstrap-gespeiste Stufen, die jedes Bauelement sauber und schnell schalten.
  • Stromerfassung – Shunt-Widerstände (ein-, zwei- oder dreizweigig) oder Hall-Effekt-Stromsensoren sowie DC-Zwischenkreis-Spannungserfassung.
  • MCU oder DSP – führt Kommutierungslogik, Strom- und Drehzahlschleifen, sensorlose Schätzer, PWM-Erzeugung und Fehlerbehandlung aus.
  • Positionserfassungs-Schnittstelle – Hall-Eingänge, Encoder- oder Resolver-Schnittstellen oder Gegen-EMK-Komparatoren für den sensorlosen Betrieb.
  • Schutzfunktionen – Überstrom (zyklusweise und harter Trip), DC-Zwischenkreis-Über- und -Unterspannung, Übertemperatur, Desaturation und Kurzschluss sowie Brückenkurzschlussverhinderung durch Totzeit und Verriegelungen.
  • Kommunikationsschnittstellen – PWM-, Analog- oder Step-Eingänge, UART, SPI, CAN und industrielle Feldbusse für Konfiguration und Telemetrie.

Terminologie Treiber vs. Controller. Der Sprachgebrauch variiert. Streng genommen ist ein BLDC-Treiber oft die Leistungsstufe plus Gate-Ansteuerung (manchmal in einen einzigen Gate-Treiber-Chip integriert), während ein BLDC-Controller oder bürstenloser Gleichstrommotor-Controller den Prozessor und die Regelalgorithmen hinzufügt. In der Praxis meinen „BLDC-Motor-Controller“, „BLDC-Controller“ und „Antrieb“ meist die komplette Einheit, und Drohnen-Ingenieure nennen dieselbe Einheit einen ESC.

Wichtige BLDC-Treiber-Spezifikationen:

  • Versorgungsspannungsbereich und DC-Zwischenkreis-Kapazität.
  • Dauer- und Spitzen-Phasenstrom, mit Dauer.
  • PWM-Frequenz und Totzeit.
  • Bandbreite und Genauigkeit der Stromerfassung.
  • Unterstützte Kommutierung (Sechsschritt, sinusförmig, FOC) und Sensortypen.
  • Drehzahlbereich und maximale elektrische Frequenz.
  • Schutzschwellen und Reaktionszeiten.
  • Thermische Derating-Kurve.
  • Schnittstellen.

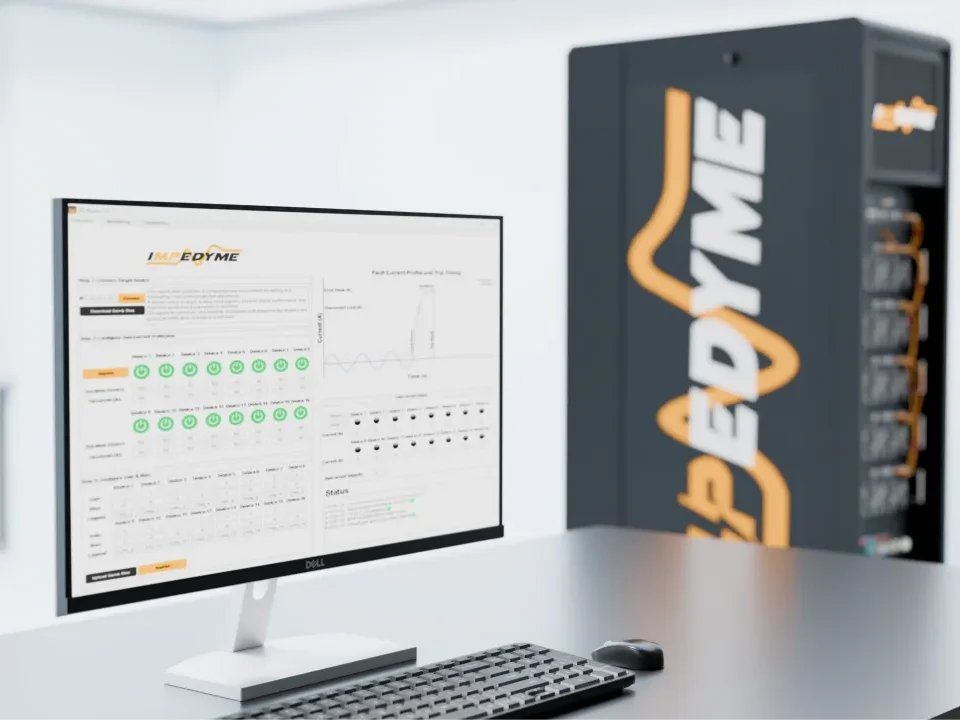
Wie Impedyme BLDC-Treiber validiert. Impedyme testet und validiert BLDC-Treiber und bürstenlose Gleichstrommotor-Controller mit seinem der Motor-Emulator. Der Emulator wird direkt mit den dreiphasigen Klemmen des Wechselrichters verbunden und verhält sich elektrisch wie der Motor, sodass keine drehende Maschine nötig ist. Auf impedyme ist der der Motor-Emulator als FPGA-basiertes System beschrieben, dessen Motormodell alle 90 ns (etwa 11,1 MHz) aktualisiert wird.MotorSim Studio konfiguriert BLDC-, PMSM-, Asynchron- und IPM-Modelle mit Parametern wie Widerstand, Induktivität, Gegen-EMK-Konstante, Drehmomentkonstante und Polpaaren. Die programmierbare Fehlerinjektion umfasst Phasenkurzschlüsse, offene Phasen, Sensorausfälle, Drehmomentstörungen und Leistungsanomalien. Das BLDC-Motoremulator Seite führt außerdem die Validierung von Hall-, Encoder- und sensorlosen Strategien auf. Tests auf Signalebene laufen auf dem HIL/RCP-Box, und auf Leistungsebene Power-Hardware-in-the-Loop läuft auf CHP-Serie Hardware mit Vierquadrantenbetrieb.

Motoremulator-Wiedergabetreue im Vergleich zu passiven und aktiven Lasten

Bei der Bewertung von Motorantriebs-Wechselrichtern oder MCUs verwenden Ingenieure oft Lastbänke oder mechanische Dynos, um Motorbedingungen nachzuahmen. Diese Methoden haben jedoch gravierende Grenzen. Ein bürstenloser Motoremulator bietet ein grundlegend höheres Maß an Wiedergabetreue und ermöglicht präzise, skalierbare und reproduzierbare Tests.

Genauigkeitsstufe (BLDC-Motoremulator)

KriteriumPassive Lastpassive LastAktive Last
aktive Last
Motoremulator (Impedyme)
Emulatormotor
Wellenform-WiedergabetreueSehr niedrig – feste, unrealistische WellenformenMittel – nur RMS-/DurchschnittsströmeHoch – bildet Gegen-EMK, Drehmomentwelligkeit, Phasenströme nach

Dynamisches VerhaltenKeineBegrenzt – teilweise StromregelungVollständig – Anlaufstöße, Bremsen, Rückspeisedynamik
AlgorithmusvalidierungNicht möglichBegrenztVollständige FOC-, sensorlose, Slew-Rate- und Rückspeise-Tests
FehlerinjektionUnsicher oder nicht möglichSehr begrenztSicher, kontrolliert und wiederholbar (Phasenfehler, Kurzschlüsse, offene Leitungen)
Hohe EnergieeffizienzSehr niedrig – Leistung als Wärme verschwendetMittel – programmierbare Last, aber immer noch verlustbehaftetHoch – effiziente Emulation mit geringerer Wärmeverschwendung
SkalierbarkeitNicht skalierbarBegrenzte SkalierbarkeitMehrmotoremulation parallel unterstützt
Kosten vs. NutzenNiedrig in der Anschaffung, aber begrenzter NutzenHöhere Kosten, begrenzte WiedergabetreueBester ROI – ersetzt Dyno und Motoren, spart Zeit/Ressourcen

Validierung von Halbbrücken- und Vollbrücken-Leistungsmodulen

Im Kern jedes Motorantriebs-, ZCU- und Wechselrichtersystems stehen Halbbrücken- und Vollbrückentopologien auf Basis von MOSFET-, SiC- oder GaN-Leistungsbauelementen. Diese Brücken müssen strengen Betriebsbedingungen standhalten, vom Hochfrequenzschalten bis zur Nutzbremsung. Wenn die Schalter gesperrt sind, verhalten sich die antiparallelen Dioden in einer Vollbrücke wie ein Vollbrückengleichrichterund speisen die Motor-Gegen-EMK in den DC-Zwischenkreis. Ein einzelner Halbbrückenzweig kann auf ähnliche Weise leiten wie ein Einweggleichrichter. Beide Zustände müssen ebenso sorgfältig validiert werden wie das aktive Schalten.

Mit einem BLDC- oder bürstenbehafteten DC-Motoremulator können Zulieferer Leistungsmodule wirksamer validieren:

  • Hochpräzise Lastprofile: Bildet die für reale Motoren typische Gegen-EMK, Drehmomentwelligkeit und Nutzbremsung nach.

  • Prüfung der Schaltleistung: Validieren Sie Slew-Rate-Steuerung, Totzeitoptimierung und thermische Wechselbelastung in Halbbrücken- und Vollbrückenschaltungen.

  • Sichere Fehlerinjektion: Reproduzieren Sie Kurzschlüsse, Desaturationsereignisse und abnormale Antriebsbedingungen, ohne reale Motoren zu beschädigen.

  • Skalierbare Mehrbrückentests: Emulieren Sie mehrere Halbbrücken gleichzeitig, um ganze ZCU-Module zu validieren. Das ermöglicht sowohl Halbbrücken- als auch Vollbrückentests unter kontrollierten und wiederholbaren Bedingungen.

Dieser Ansatz gewährleistet eine robuste Bewertung von Gate-Treibern, Wechselrichterstufen und Leistungselektronik unter realistischen Betriebsbedingungen.

Wie man einen BLDC-Motor und Controller auswählt

Verwenden Sie diese Checkliste beim Paaren eines bürstenlosen Gleichstrommotors mit einem BLDC-Motor-Controller:

  1. Zwischenkreisspannung und Kv – wählen Sie Kv so, dass die geforderte Höchstdrehzahl mit Spannungsreserve für Stromregelung und Feldschwächung erreicht wird.
  2. Drehmoment und Einschaltdauer – dimensionieren Sie das Dauerdrehmoment auf die RMS-Last, das Spitzendrehmoment auf den schlimmsten Transienten und prüfen Sie den thermischen Pfad (Gehäuse, Montage, Luftströmung).
  3. Trägheitsanpassung – halten Sie bei Servoachsen das Verhältnis von Last- zu Rotorträgheit im Bereich, den Ihre Regelbandbreite bewältigen kann.
  4. Drehzahlbereich – bestätigen Sie, dass die elektrische Frequenz bei Höchstdrehzahl im Leistungsvermögen des Controllers liegt, und entscheiden Sie, ob Feldschwächung nötig ist.
  5. Sensorbehaftet vs. sensorlos – belastete Starts, Niederdrehzahl-Drehmoment und Positionierung brauchen Sensoren; Lüfter und Pumpen können meist sensorlos arbeiten.
  6. Wicklungsverschaltung – Stern vs. Dreieck sowie Phasen- vs. Leiter-Konstanten im Datenblatt.
  7. Umgebung – Kühlmethode, IP-Schutzart, Umgebungstemperatur und Magnettemperaturreserve gegen Entmagnetisierung.
  8. Controller – Strombegrenzung vs. Motor-Blockierstrom, Schutzfunktionen und Reaktionszeiten, Totzeit, Stromerfassungsbandbreite und Schnittstellen.

Eine auf dem Papier richtige Wahl muss Anlauf, Überlast, Rückspeisung und Fehler überstehen, und genau da beginnt die Validierung.

Test von BLDC-Motoren und Antrieben: Dynamometer, Motoremulator und P-HIL

Prüfstandstest (Dynamometer) koppelt den Motor an eine Lastmaschine. Es misst reales Wellendrehmoment, Wirkungsgrad und thermisches Verhalten und bleibt für die endgültige Motorcharakterisierung unverzichtbar. Es ist zudem langsam umzukonfigurieren, bei hoher Drehzahl mechanisch gefährlich, auf die physisch vorhandenen Motoren beschränkt und für destruktive Fehlerfälle ungeeignet.

Leistungselektronische Motoremulation ersetzt den Motor an den dreiphasigen Klemmen des Wechselrichters durch eine rückspeisefähige Leistungsstufe, die von einem Echtzeit-Maschinenmodell angesteuert wird. Der Emulator bildet Gegen-EMK, Induktivität, Widerstand, Polpaare und Lastmoment nach, sodass der zu prüfende Antrieb die Ströme und Spannungen einer realen Maschine sieht. Motorparameter ändern sich in Software. Fehler, die einen realen Motor zerstören würden, werden zu wiederholbaren Testfällen: Phasenausfall, Windungsschlüsse, Hall- oder Encoderausfall, Entmagnetisierung und blockierter Rotor.

P-HIL (Power-Hardware-in-the-Loop) schließt den Regelkreis mit einem Echtzeitmodell der Maschine und ihrer mechanischen Last, oft ein ganzes Fahrzeug oder ein Propeller. Ein Batterieemulator auf der DC-Seite bildet Spannungseinbruch, Ladezustand und Rückspeiseaufnahme nach.

Was an einem BLDC-Antrieb zu testen ist:

  • Sensorloser Anlauf unter Volllast, einschließlich rückwärts laufender und blockierter Starts.
  • Kommutierungszeitpunkt und Phasenvoreilung über den gesamten Drehzahlbereich.
  • Strombegrenzung, Überlast und Reaktion bei blockiertem Rotor.
  • Rückspeisung und Handhabung der DC-Zwischenkreis-Überspannung.
  • Thermisches Derating-Verhalten.
  • Leitungsgebundene EMV von der PWM des Wechselrichters.

Impedyme liefert beide Seiten dieses Prüfstands. Der der Motor-Emulator emuliert die Maschine, wobei sein FPGA-Motormodell alle 90 ns aktualisiert wird. Der Echtzeit Battery Emulator bildet das Batterieklemmenverhalten am DC-Zwischenkreis nach, und PowerHIL Studio orchestriert die automatisierten Testsequenzen.

Abbildung 2: typische Strom- und Spannungsbereiche von BLDC-Motorantrieben

Warum den Impedyme Motoremulator wählen?

Das Impedyme Motor Emulator ist eigens für die Testanforderungen der nächsten Generation gebaut:

  • FPGA-basierte Echtzeitverarbeitung für hohe zeitliche Auflösung
  • Skalierbare Mehrkanalarchitektur für die parallele Validierung von Motorantrieben
  • Unterstützt Fehlerinjektion, Wellenform-Protokollierung und deterministische Synchronisation mit anderen PHIL/HIL-Modulen
  • Ermöglicht Fernzugriff und Automatisierung über MATLAB/Simulink und Skripting-APIs

Das macht den Impedyme BLDC-Motoremulator zur erstklassigen Lösung für MCU-Tests, die Entwicklung von BLDC-Antrieben und die PHIL-basierte Wechselrichtervalidierung.

Fazit

Ein bürstenloser Gleichstrommotor ist eine permanentmagneterregte Synchronmaschine, deren Kommutator durch einen Wechselrichter und ein Rotorlagesignal ersetzt wurde. Das macht jeden bürstenlosen Gleichstrommotor zu einem System aus Motor plus Antrieb. Drei Entscheidungen dominieren sein Verhalten: Rotortopologie und Magnetmaterial, Sechsschritt- vs. FOC-Kommutierung sowie sensorbehafteter vs. sensorloser Betrieb. Denken Sie daran, dass der Blockierstrom den Nennstrom meist weit übersteigt, sodass die Strombegrenzung des BLDC-Motor-Controllers, nicht der BLDC-Motor, das reale Spitzendrehmoment festlegt. Schließlich ist ein BLDC-Treiber oder bürstenloser Gleichstrommotor-Antrieb nur so gut wie seine Validierung, und emulatorbasierte sowie P-HIL-Tests lassen Teams Anlauf, Fehler und Rückspeisung beweisen, bevor sich eine reale Welle dreht.

Häufig gestellte Fragen

Ist ein BLDC-Motor AC oder DC? 

Beides. Der BLDC wird aus DC gespeist, und sein Drehzahl-Drehmoment-Verhalten ähnelt einem Gleichstrommotor, aber die Wicklungen führen wechselnde, geschaltete Ströme, die der Wechselrichter erzeugt. Elektrisch ist er eine AC-Synchronmaschine mit integriertem DC-zu-AC-Antrieb.

Kann ein bürstenloser Gleichstrommotor direkt an DC laufen? 

Nein. Direkt an eine Gleichstromquelle angeschlossen, bestromt ein bürstenloser Gleichstrommotor einen Wicklungspfad, richtet seinen Rotor aus und bleibt dort stehen, ohne zu drehen. Für kontinuierliche Drehung ist ein Controller nötig, der die Phasen anhand der gemessenen oder geschätzten Rotorlage nacheinander schaltet.

Was ist der Unterschied zwischen einem BLDC-Treiber und einem BLDC-Controller? 

Streng genommen ist ein BLDC-Treiber die Leistungsstufe und Gate-Ansteuerung, während ein BLDC-Controller den Prozessor hinzufügt, der Kommutierung und Regelschleifen ausführt. Im alltäglichen Gebrauch überschneiden sich die Begriffe, und beide beschreiben oft die komplette Einheit, die Gleichstromleistung in geregelte dreiphasige Ströme umwandelt.

Kann ein bürstenloser Gleichstrommotor als Generator verwendet werden? 

Ja. Wird eine bürstenlose Gleichstrommaschine mechanisch angetrieben, erzeugt sie eine zur Drehzahl proportionale Gegen-EMK, die der Wechselrichter passiv oder aktiv gleichrichtet. Dies ist die Grundlage der Nutzbremsung sowie kleiner Wind- und Wasserkraftgeneratoren, aber die DC-Zwischenkreisspannung muss sorgfältig gemanagt werden.

Wie lange hält ein bürstenloser Elektromotor?

 Die Lebensdauer eines bürstenlosen Elektromotors wird hauptsächlich durch seine Lager und Wicklungsisolierung bestimmt, nicht durch Bürsten, sodass er einen vergleichbaren Bürstenmotor meist deutlich überdauert. Betriebstemperatur, Last, Vibration und Dichtungsqualität bestimmen die tatsächliche Lebensdauer.

Wie werden BLDC-Motor-Controller getestet? 

BLDC-Motor-Controller werden auf Dynamometern getestet, mit an die Wechselrichterklemmen angeschlossenen Motoremulatoren sowie in Power-Hardware-in-the-Loop-Prüfständen. Die Emulation ermöglicht wiederholbare Fehlerinjektion, sensorlose Anlaufprüfungen und Rückspeisetests, die an einem realen Motor riskant oder destruktiv wären.