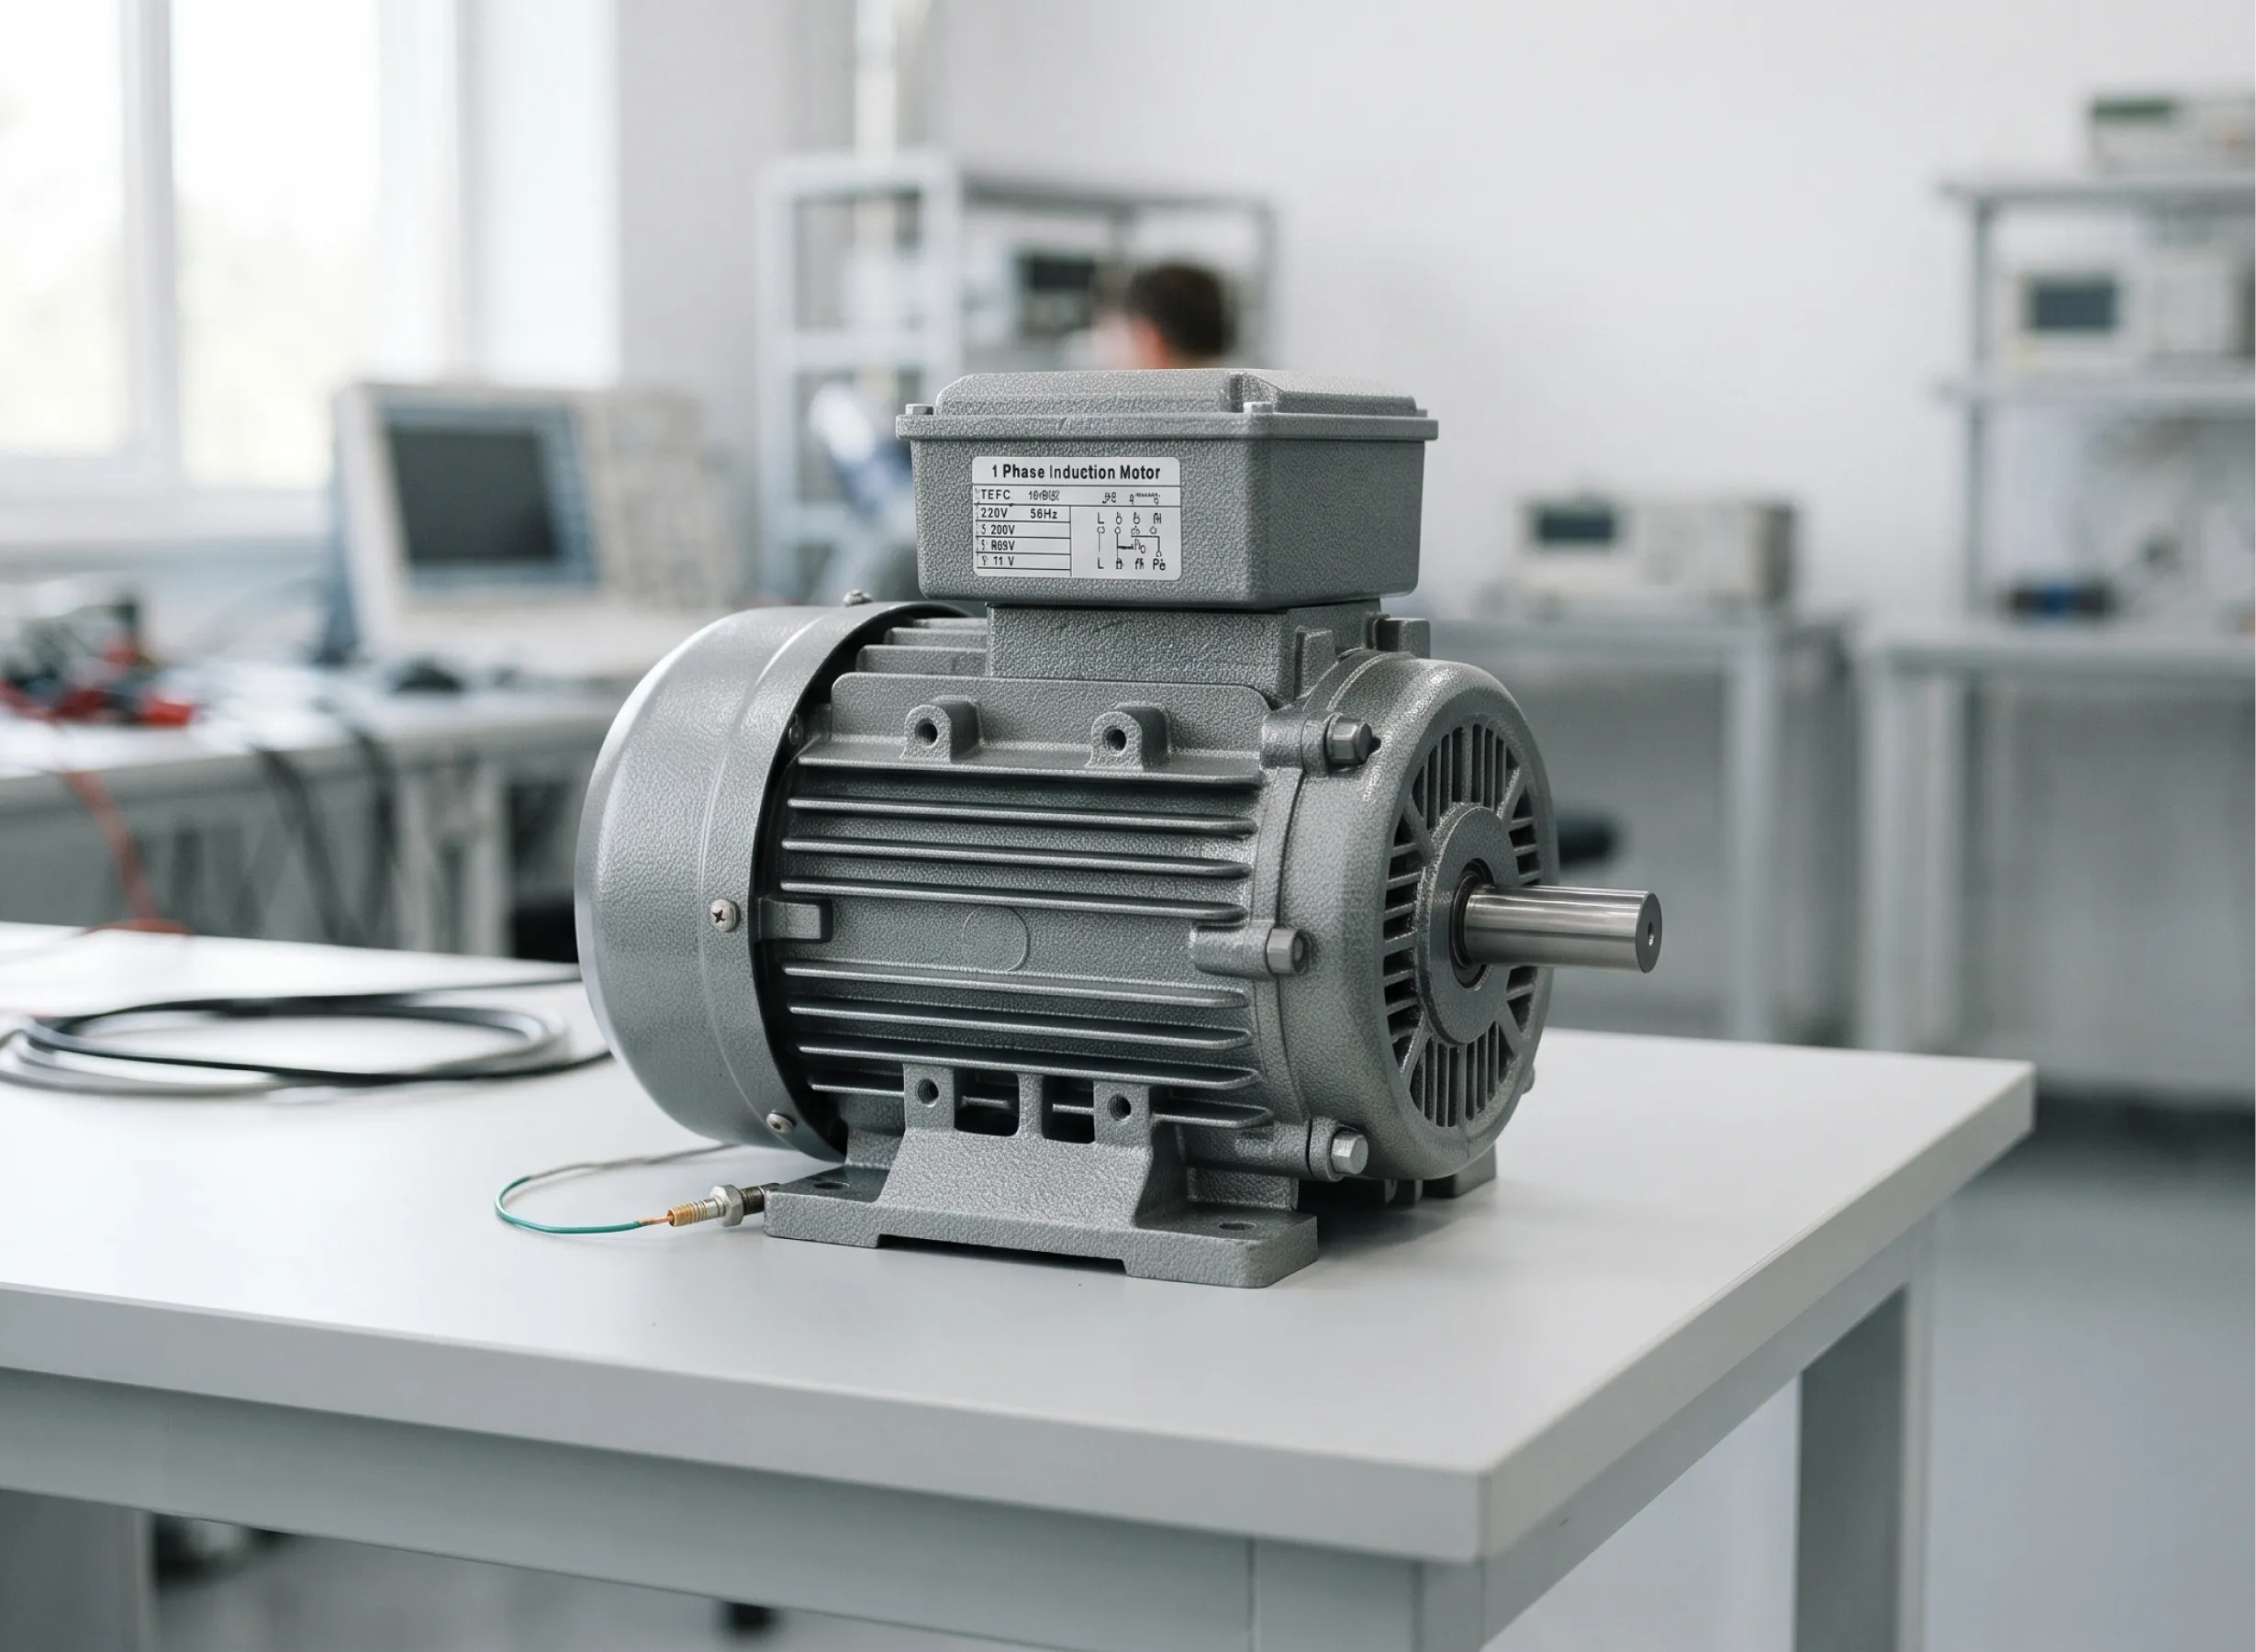
Einphasen-Induktionsmotor

AnwendungswissenNetzMotorProduktwissen

Einphasen-Induktionsmotor

Einphasen-Induktionsmotor

Inhaltsverzeichnis

Das Einphasen-Induktionsmotor ist der weltweit am weitesten verbreitete Elektromotor und steckt in Kühlschränken, Pumpen, Klimaanlagen, Werkstattgeräten und nahezu jedem Lüfter. Er läuft direkt am einphasigen Netz, das Haushalte, Höfe und kleine Betriebe versorgt, und benötigt weder Bürsten noch Kommutator und nur sehr wenig Wartung. Seine Einfachheit verbirgt jedoch ein technisches Problem: Ein Einphasen-Induktionsmotor erzeugt von sich aus kein Anlaufmoment, weshalb ein Einphasen-Induktionsmotor nicht selbstanlaufend ist. Dieser Leitfaden erläutert das Funktionsprinzip des Einphasenmotors, die wichtigsten Typen von Einphasen-Induktionsmotorenund wie sie bei der Einphasen- vs. Dreiphasen-Induktionsmotor -Wahl zu vergleichen sind. Zum Schluss geht es darum, wie Ingenieure einen Einphasen-Induktionsmotor oder Einphasen-Induktionsmaschinediagnostizieren, prüfen, validieren und auswählen, gestützt auf Impedymes Erfahrung mit Echtzeittests und Power-Hardware-in-the-Loop.

Was ist ein Einphasen-Induktionsmotor?

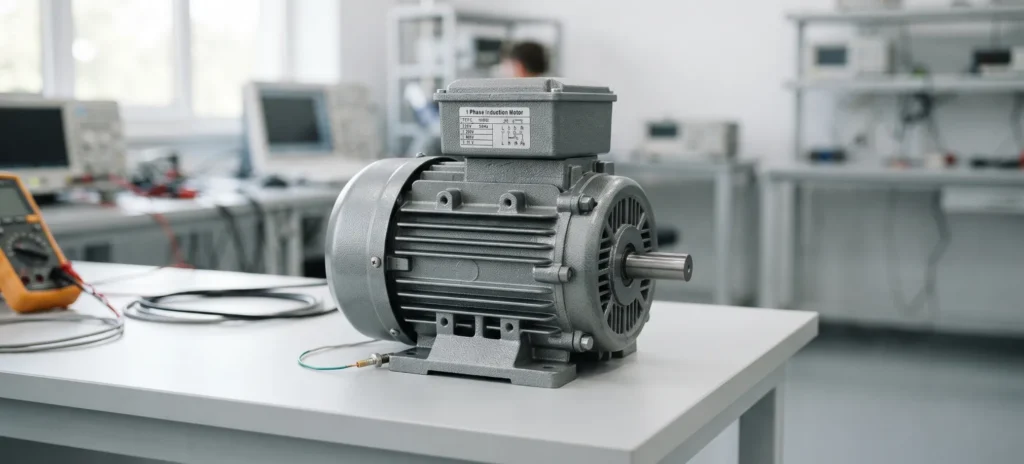
Ein Einphasen-Induktionsmotor ist ein Wechselstrommotor, der an einem einphasigen Netz läuft und elektrische Energie durch elektromagnetische Induktion in eine Wellendrehung umwandelt. Mit dem rotierenden Teil ist nichts elektrisch verbunden.

In der Praxis besitzt der Einphasen-Induktionsmotor zwei Statorwicklungen – eine Haupt- (Betriebs-)Wicklung und eine Hilfs- (Anlauf-)Wicklung – um einen Käfigläufer gewickelt. Er hat weder Bürsten noch Kommutator oder Schleifringe. Die Maschine ist asynchron: Der Läufer dreht sich stets etwas langsamer als das Statorfeld. Dieser Drehzahlunterschied, Schlupf genannt, induziert den Läuferstrom und das Drehmoment. Bei Nennlast beträgt der Schlupf typischerweise 3–6 %.

Die Nennleistungen reichen von wenigen Watt in kleinen Lüftern bis etwa 3 kW in Pumpen und Verdichtern. Die Versorgung beträgt 110–120 V oder 220–240 V bei 50 oder 60 Hz. Polzahl und Netzfrequenz bestimmen die Drehzahl:

PoleSynchrondrehzahl (60 Hz) / typische VolllastdrehzahlSynchrondrehzahl (50 Hz) / typische Volllastdrehzahl
23600 U/min / ≈3450 U/min3000 U/min / ≈2850 U/min
41800 U/min / ≈1725 U/min1500 U/min / ≈1425 U/min
61200 U/min / ≈1140 U/min1000 U/min / ≈950 U/min
8900 U/min / ≈860 U/min750 U/min / ≈710 U/min

Hier ein Rechenbeispiel: An einem 60-Hz-Netz dreht sich das Feld eines vierpoligen Motors mit 1800 U/min. Bei Volllast bleibt der Läufer um etwa 4 % zurück, sodass das Typenschild nahezu 1725 U/min ausweist. Derselbe Motor zeigt an 50 Hz etwa 1425 U/min.

Haushalte, Höfe, kleine Werkstätten und die meisten leichtgewerblichen Gebäude verfügen nur über einphasige Versorgung. Das macht den Einphasen-Induktionsmaschine zum Standardmotor überall dort, wo kein Dreiphasenstrom verfügbar ist. Er hat zudem eine grundsätzliche Schwäche, die den Rest dieses Artikels prägt: Von allein kann er nicht anlaufen. Jede im Folgenden beschriebene Bauart dient dazu, dieses Anlaufproblem zu lösen.

Der Aufbau eines Einphasen-Induktionsmotors

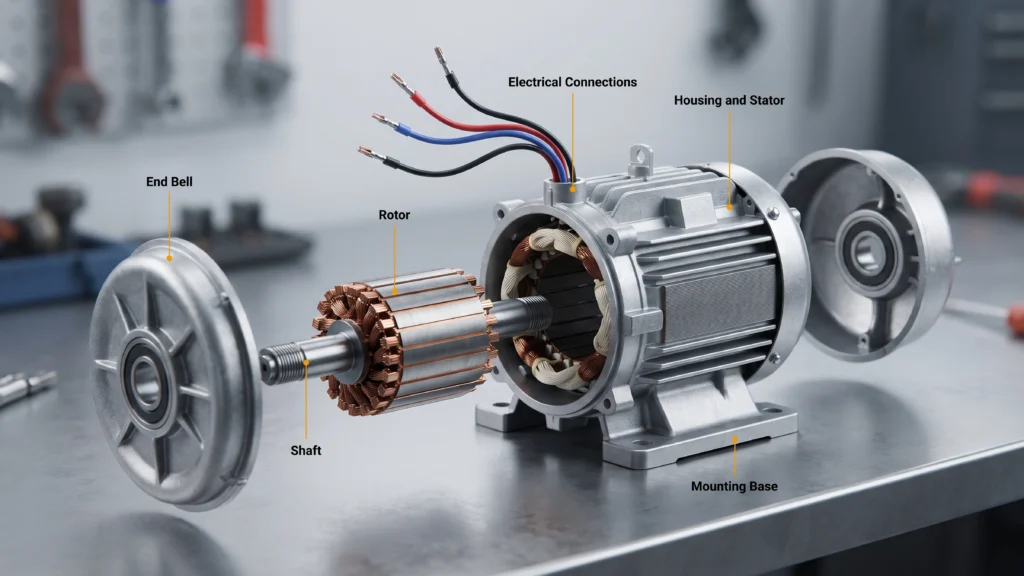
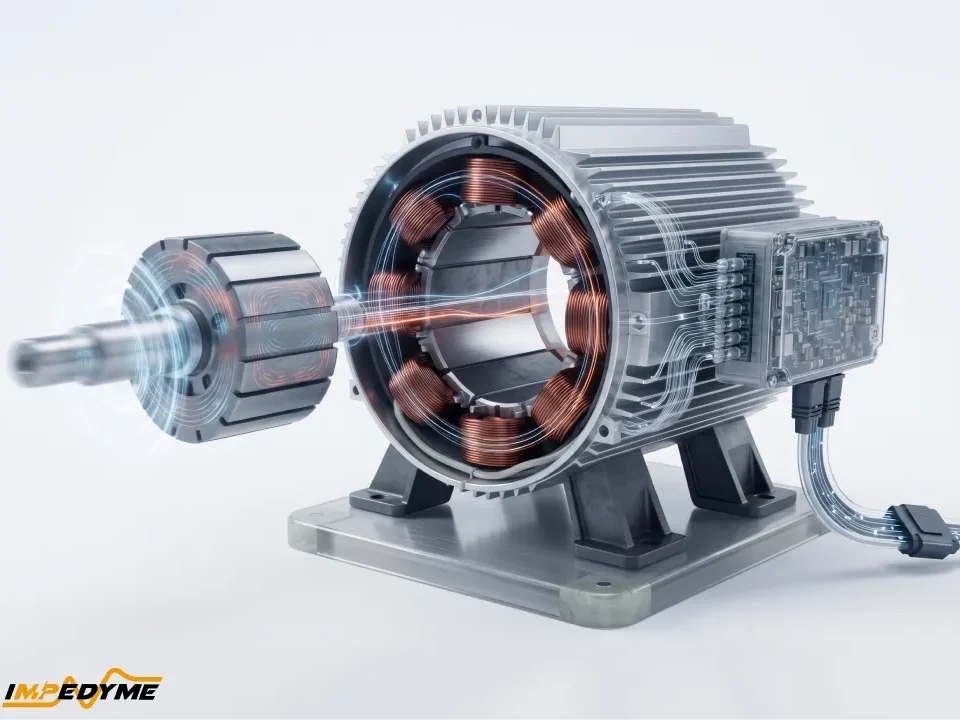
Das Einphasen-Induktionsmotor umfasst fünf Baugruppen: den Stator mit seinen zwei Wicklungen, den Käfigläufer, die Lager und Lagerschilde, das Gehäuse samt Kühlung sowie die Anlaufkomponenten (Schalter oder Relais plus Kondensatoren). Mechanisch ähnelt er stark einem kleinen Dreiphasenmotor. Der einzige elektrische Unterschied liegt auf der Statorseite, wo zwei Wicklungen und ihre Anlaufhardware an die Stelle einer symmetrischen Dreiphasenwicklung treten. Nordamerikanische Motoren verwenden Baugrößenbezeichnungen in Bruchteilen und Vielfachen der Pferdestärke. Anderswo gelten IEC-Baugrößen nach Wellenhöhe. Gehäuse werden als tropfwassergeschützt offen oder vollständig geschlossen bezeichnet oder durch einen IEC-Schutzart-Code wie IP44, IP54 oder IP55.

Stator: Haupt- und Hilfswicklung

In einem Einphasen-Induktionsmotor, besteht der Statorkern aus einem Paket dünner, isolierter Elektroblech-Lamellen aus Siliziumstahl. Die Blechung hält die Wirbelstromverluste gering. Kleine Maschinen haben häufig 24 oder 36 Nuten, in denen isolierte Kupferspulen (manchmal Aluminium) verteilt angeordnet sind.

Die beiden Wicklungen sind für gegensätzliche Aufgaben ausgelegt:

  • Haupt- (Betriebs-)Wicklung: stärkerer Draht mit mehr Windungen, tief in den Nuten platziert, wo das umgebende Eisen die Induktivität erhöht. Das ergibt geringen Widerstand und hohe Reaktanz, sodass ihr Strom der Netzspannung um einen großen Winkel nacheilt.
  • Hilfs- (Anlauf-)Wicklung: dünnerer Draht mit weniger Windungen, näher an den Nutöffnungen platziert. Das ergibt hohen Widerstand und geringe Reaktanz, sodass ihr Strom deutlich weniger nacheilt.

Die beiden Wicklungen liegen räumlich um 90 elektrische Grad versetzt. Dieser Versatz ist nur die Hälfte dessen, was ein Drehfeld benötigt. Die andere Hälfte ist ein zeitlicher Unterschied zwischen den beiden Strömen. Jedes in diesem Artikel beschriebene Anlaufverfahren – ob Widerstand, Kondensator oder Hilfspolwicklung – dient dazu, eine zeitliche Phasenverschiebung zwischen den Strömen dieser beiden Wicklungen zu erzeugen.

Rotor: der Käfigläufer

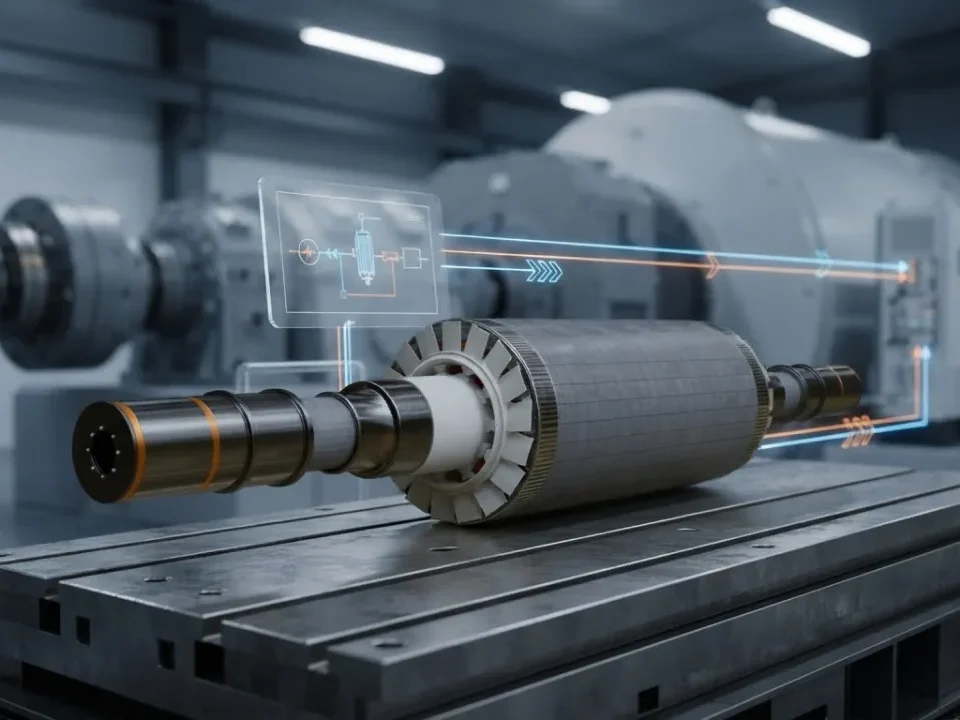
Der Läufer ist ein geblechter Stahlkern, dessen Nuten Aluminiumstäbe (bei einigen hochwertigen Ausführungen Kupfer) aufnehmen, meist in einem einzigen Guss druckgegossen. Kurzschlussringe verbinden die Stäbe an beiden Enden. Der Käfig hat keine elektrische Verbindung zum Netz; sein gesamter Strom wird induziert. Die Stäbe sind geschrägt, also leicht schräg entlang des Pakets angeordnet, um Rastmomente, Nutoberwellen-Momente und magnetisches Pfeifen zu verringern.

Schleifringläufer kommen in einem Einphasen-Induktionsmaschinepraktisch nie zum Einsatz. Schleifringe und Bürsten würden einer Maschine, deren ganzer Reiz in Einfachheit und Kapselung liegt, Kosten, Wartung und Funkenbildung hinzufügen. Der Läuferwiderstand bleibt dennoch ein Konstruktionsparameter, der über Stabmaterial und -querschnitt eingestellt wird. Schmale Stäbe oder Aluminiumlegierungen erhöhen den Widerstand, was das Anlaufmoment steigert, aber Betriebsschlupf und Läuferverluste erhöht. Große oder Kupferstäbe bewirken das Gegenteil: geringerer Schlupf und besserer Wirkungsgrad, allerdings auf Kosten eines schwächeren Anlaufmoments.

Lager, Luftspalt, Kühlung und thermischer Schutz

Gleitlager aus ölgetränkter Bronze sind leise und günstig. Sie eignen sich für gering belastete Gerätelüfter und Gebläse. Kugellager nehmen radialen Riemenzug und axialen Schub auf und gehören in riemengetriebene Pumpen, Verdichter und Werkstattmaschinen. Die Lagerschilde halten die Lager konzentrisch, sodass der Läufer in einem kleinen, gleichmäßigen Luftspalt sitzt – wenige Zehntelmillimeter bei Maschinen im Bruchteil-Kilowatt-Bereich. Der Spalt wird klein gehalten, weil Luft ein schlechter magnetischer Pfad ist: Jeder zusätzliche Bruchteil eines Millimeters erhöht den Magnetisierungsstrom und senkt den Leistungsfaktor.

Die Kühlung in einem Einphasen-Induktionsmotor erfolgt über einen auf der Welle montierten Lüfter. Offene, tropfwassergeschützte (ODP) Gehäuse saugen Luft durch die Wicklungen und eignen sich für saubere Innenräume. Vollständig geschlossene, lüftergekühlte (TEFC) Gehäuse blasen Luft über ein geripptes Gehäuse und eignen sich für staubige, feuchte oder Außenbereiche. Die Isolierung ist meist Klasse B (130 °C) oder Klasse F (155 °C). Die meisten Motoren besitzen zudem einen Thermoschutz – eine Bimetallscheibe oder einen Thermistor, in oder an der Wicklung –, der den Stromkreis bei Blockierung oder anhaltender Überlast öffnet. Er kann automatisch oder manuell zurücksetzen.

Fliehkraftschalter, Anlaufrelais und Kondensatoren

Der Hilfsstromkreis muss getrennt oder umgeschaltet werden, sobald der Motor seine Drehzahl erreicht hat. Dafür sorgen mehrere Bauteile:

  • Fliehkraftschalter: federbelastete Gewichte auf der Welle fliegen nach außen und öffnen bei etwa 70–80 % der Synchrondrehzahl einen feststehenden Kontakt. Das ist einfach und drehzahlgenau, doch die Kontakte verschleißen durch Lichtbögen, und der Mechanismus vergrößert die axiale Baulänge.
  • Stromrelais: seine Spule liegt in Reihe mit der Hauptwicklung. Der hohe Einschaltstrom zieht die Kontakte an und schaltet den Anlaufkreis ein. Wenn der Motor beschleunigt und der Hauptwicklungsstrom sinkt, fallen die Kontakte ab. Üblich bei kleinen hermetischen Verdichtern.
  • Spannungsrelais (Potentialrelais): seine Spule liegt parallel zur Anlaufwicklung. Mit steigender Drehzahl wächst die in dieser Wicklung induzierte Spannung, bis das Relais den Anlaufkondensator abschaltet. Weit verbreitet bei Kondensatoranlauf-Kondensatorlauf-Verdichtern.
  • PTC- und elektronische Anlaufgeräte: eine Keramik mit positivem Temperaturkoeffizienten in Reihe mit der Hilfswicklung leitet zunächst, erwärmt sich dann innerhalb von etwa ein bis drei Sekunden in einen hochohmigen Zustand und lässt danach nur noch einige zehn Milliampere durch. Diese Anlaufgeräte haben keine Kontakte, weshalb sie in gekapselten Kühlschrankverdichtern eingesetzt werden. Der Nachteil: Der PTC braucht einige Minuten zum Abkühlen, bevor er den Motor erneut starten kann. Elektronische Anlaufmodule erfassen stattdessen Strom oder Phasenverschiebung und bieten zusätzlich eine Diagnose.

Es gibt zwei Kondensatorfamilien:

EigenschaftAnlaufkondensatorBetriebskondensator
BauartUngepolter Aluminium-ElektrolytkondensatorMetallisierte Polypropylenfolie, ölgefüllt oder trocken
BetriebsartAussetzbetrieb; Standardauslegung sind 20 Anläufe pro Stunde zu je 3 sDauerbetrieb
Typische Kapazität50–1200 µF2,5–100 µF
Typische Spannungsnennwerte110/125, 165, 220/250, 330 V AC370 oder 440 V AC
ToleranzGroß (oft −0/+20 % oder ein µF-Bereich)Eng (etwa ±5–6 %)

Die Funktionsweise eines Einphasen-Induktionsmotors

Das Funktionsprinzip des Einphasenmotors beginnt mit der Hauptwicklung des Einphasen-Induktionsmotor. Der Wechselstrom in dieser Wicklung erzeugt einen magnetischen Fluss, der entlang der Wicklungsachse fest ausgerichtet bleibt. Er wächst, bricht zusammen und kehrt zweimal pro Periode die Polarität um, rotiert aber nicht. Dieser pulsierende Fluss schneidet die Läuferstäbe und induziert in ihnen Ströme, ähnlich wie ein Transformator in einer kurzgeschlossenen Sekundärwicklung einen Strom induziert. Mit dem Läufer eines Einphasen-Induktionsmotor im Stillstand heben sich die Kräfte auf die Stäbe rings um die Welle gleichmäßig in beide Richtungen auf, und außer Wärme und Brummen geschieht nichts. Sobald sich der Läufer bereits dreht, erzeugt dasselbe pulsierende Feld ein nutzbares Drehmoment in Drehrichtung.

Ingenieure erklären das Verhalten eines Einphasen-Induktionsmaschine mit zwei komplementären Modellen: der Theorie der zwei gegenläufigen Drehfelder und der Kreuzfeldtheorie.

Theorie der zwei gegenläufigen Drehfelder beim Einphasen-Induktionsmotor

Ein räumlich feststehendes pulsierendes Feld ist mathematisch identisch mit zwei Feldern halber Spitzenstärke, die mit Synchrondrehzahl in entgegengesetzte Richtungen rotieren. Das eine ist das Vorwärtsfeld, das andere das Rückwärtsfeld. Jedes wirkt auf den Läufer, als wäre es ein eigener Motor nach Dreiphasenart.

Im Stillstand weist der Läufer gegenüber beiden Feldern den gleichen Schlupf auf. Die beiden Drehmomente sind gleich groß und entgegengesetzt, das resultierende Drehmoment ist also null. Dreht sich der Läufer einmal, etwa vorwärts, wird sein Schlupf gegenüber dem Vorwärtsfeld klein (wenige Prozent), während sein Schlupf gegenüber dem Rückwärtsfeld sich 2 nähert – das Rückwärtsfeld überstreicht den Läufer also mit nahezu doppelter Synchrondrehzahl. Bei so hohem Schlupf dominiert die Läuferreaktanz, das Rückwärtsfeld induziert große, aber schlecht gekoppelte Ströme, und sein Drehmoment bricht zusammen. Das Vorwärtsmoment gewinnt, und der Einphasen-Induktionsmotor läuft weiter in der Richtung, in die er angestoßen wurde.

Das Modell sagt außerdem vier praktische Folgen voraus:

  • Zusätzliche Läufererwärmung: das Rückwärtsfeld induziert Läuferströme mit nahezu doppelter Netzfrequenz, was Kupferverluste erhöht, ohne nutzbares Drehmoment beizutragen.
  • Drehmomentpulsation mit doppelter Frequenz: die beiden Felder treten in Wechselwirkung und erzeugen eine Drehmomentwelligkeit bei 100 Hz (50-Hz-Netz) oder 120 Hz (60-Hz-Netz).
  • Hörbares Brummen und Vibration: diese Welligkeit versetzt Stator und Befestigungen in Schwingung.
  • Höherer Schlupf: da das Rückwärtsfeld den Läufer bremst, ist der Schlupf bei gleichem Drehmoment etwas höher als bei einer vergleichbaren Dreiphasenmaschine.

Kreuzfeldtheorie eines Einphasen-Induktionsmotors

Das Kreuzfeldbild eines Einphasen-Induktionsmotor geht vom sich drehenden Läufer aus. Rotierende Läuferleiter schneiden den Statorfluss und erzeugen eine Drehzahl-EMK. Diese EMK treibt Läuferströme, deren Fluss rechtwinklig (in Quadratur) zur Statorachse liegt und dem Statorfluss um etwa eine Viertelperiode nacheilt. Zwei Flüsse, räumlich um 90° und zeitlich um rund 90° versetzt, verbinden sich zu einem rotierenden Feld – nahe Synchrondrehzahl annähernd kreisförmig und im Stillstand auf null abklingend.

Die beiden Modelle eignen sich für unterschiedliche Aufgaben. Die Kreuzfeldtheorie ist der bequeme Weg, das Betriebsverhalten und das Quadraturfeld zu verstehen. Die Theorie der zwei gegenläufigen Drehfelder ist das Mittel der Wahl für Drehmoment-Drehzahl-Kennlinien und Ersatzschaltbild-Rechnungen.

Warum ein Einphasen-Induktionsmotor nicht selbstanlaufend ist

Im Stillstand sind in einem Einphasen-Induktionsmotordas Vorwärts- und das Rückwärtsmoment gleich groß und heben sich auf, sodass das Anlaufmoment null ist. Der Beweis lässt sich auf dem Prüfstand leicht beobachten. Ein Einphasen-Induktionsmotor mit offenem Anlaufkreis brummt laut, zieht nahezu den vollen Blockierstrom und erwärmt sich schnell. Gibt man der Welle im eingeschalteten Zustand von Hand einen kräftigen Dreh, beschleunigt er und läuft – in der Richtung, in die er gedreht wurde.

Dieser blockierte Zustand ist gefährlich. Der Blockierstrom beträgt typischerweise das Fünf- bis Achtfache des Nennstroms.

Die Lösung ist einfach: eine zweite Wicklung hinzufügen, deren Strom gegenüber dem Hauptwicklungsstrom zeitlich verschoben ist. Genau darin unterscheiden sich die fünf Motortypen.

Teil eines Einphasen-Induktionsmotors

Drehmoment-Drehzahl-Kennlinie und Anpassung des Motors an die Last

Um die Drehmoment-Drehzahl-Kennlinie eines Einphasen-Induktionsmotorzu lesen, folgen Sie ihr von links nach rechts:

  • Blockiermoment (Anlaufmoment): Drehmoment bei Drehzahl null; es muss das Losbrechmoment der Last übersteigen.
  • Sattelmoment (Pull-up): der tiefste Punkt während der Beschleunigung; die Last muss auf dem gesamten Weg nach oben darunter bleiben.
  • Kippmoment: der Höchstwert. Treibt man einen Einphasen-Induktionsmotor darüber hinaus, bleibt der Motor stehen. 
  • Volllastmoment: der Nennbetriebspunkt auf dem steilen, nahezu geraden Abschnitt knapp unterhalb der Synchrondrehzahl. In diesem Bereich bewirkt ein kleiner Drehzahlabfall einen großen Drehmomentanstieg.

Typisches Anlaufmoment in Prozent des Volllastmoments:

MotortypAnlaufmoment (% VLM)Kippmoment (% VLM)
Spaltpol25–50 %≈100–150 %
Betriebskondensatormotor (PSC)50–100 %≈150–200 %
Widerstandshilfsphase (Split-Phase)100–175 %≈200–250 %
Kondensatoranlauf200–300 %+≈200–300 %
Kondensatoranlauf-Kondensatorlauf (CSCR)200–300 %≈200–300 %

Die Lastanpassung ergibt sich aus der Kennlinie. Lüfter und Zentrifugalgebläse haben ein quadratisches Lastmoment: im Stillstand nahezu null, mit dem Quadrat der Drehzahl steigend. Ein PSC- oder Spaltpolmotor mit flacher Kennlinie passt zu ihnen. Verdrängerverdichter, die gegen Druck anlaufen, beladene Förderbänder sowie Pumpen mit klebrigen Dichtungen oder teilweiser Blockierung benötigen ein hohes Losbrechmoment – also einen Kondensatoranlauf- oder Zweiwertkondensatormotor.

Die Drehmomentpulsation mit doppelter Frequenz ist in einem Einphasen-Induktionsmaschinestets vorhanden. Am stärksten ist sie bei Schaltertyp-Motoren, die allein mit der Hauptwicklung laufen, am schwächsten bei Motoren mit passend dimensioniertem Betriebskondensator. Sie zeigt sich als 100/120-Hz-Brummen, als in das Gehäuse übertragene Vibration und als Ermüdung in starren Befestigungen. Deshalb werden Geräte- und HLK-Lüftermotoren meist in elastischen Gummiringen oder Schwingungsdämpfern gelagert.

Typen von Einphasen-Induktionsmotoren und ihre Anlaufverfahren

Alle fünf Typen unterscheiden sich in nur zwei Punkten: wie der Hilfsstromkreis die Phasenverschiebung erzeugt und ob er angeschlossen bleibt, sobald der Motor seine Drehzahl erreicht hat.

BauartAnlaufeigenschaftenWirkungsgrad, Leistungsfaktor, Nennleistung und Einsatzgebiete
Widerstandshilfsphase (Split-Phase)Phasenverschiebung: Widerstand der Hilfswicklung (≈25–30°); Hilfskreis: bei Drehzahl abgeschaltet; Anlaufmoment: 100–175 % VLM; Anlaufstrom: hochSpitzenwirkungsgrad: 50–60 %; Leistungsfaktor: 0,6–0,7; Nennleistung: 0,06–0,75 kW; Einsatz: Schleifmaschinen, kleine Riemenlüfter, Büromaschinen
KondensatoranlaufPhasenverschiebung: Elektrolytkondensator (≈70–90°); Hilfskreis: bei Drehzahl abgeschaltet; Anlaufmoment: 200–300 %+ VLM; Anlaufstrom: mäßigSpitzenwirkungsgrad: 50–65 %; Leistungsfaktor: 0,6–0,7; Nennleistung: 0,18–1,5 kW; Einsatz: Verdichter, Strahlpumpen, Förderbänder
Zweiwertkondensator (CSCR)Phasenverschiebung: Anlauf- + Betriebskondensator; Hilfskreis: Betriebskondensator bleibt; Anlaufmoment: 200–300 % VLM; Anlaufstrom: mäßigSpitzenwirkungsgrad: 60–75 %; Leistungsfaktor: 0,8–0,95+; Nennleistung: 0,75–3 kW; Einsatz: große Pumpen, Luftverdichter, Werkzeugmaschinen
PSCPhasenverschiebung: nur Betriebskondensator; Hilfskreis: bleibt angeschlossen; Anlaufmoment: 50–100 % VLM; Anlaufstrom: niedrigSpitzenwirkungsgrad: 55–70 %; Leistungsfaktor: 0,8–0,95+; Nennleistung: 10 W–0,75 kW; Einsatz: Lüfter, Gebläse, HLK-Luftaufbereiter
SpaltpolPhasenverschiebung: Kupfer-Kurzschlussring; Hilfskreis: entfällt; Anlaufmoment: 25–50 % VLM; Anlaufstrom: niedrigSpitzenwirkungsgrad: 20–40 %; Leistungsfaktor: 0,5–0,6; Nennleistung: 2–100 W; Einsatz: Lüfter für Öfen, Gefriergeräte und Luftbefeuchter

Widerstandshilfsphasen-Induktionsmotor (Split-Phase)

Bei einem Split-Phase- Einphasen-Induktionsmotorerzeugt die hochohmige Hilfswicklung nur etwa 25–30 Grad Verschiebung zwischen den beiden Strömen. Das reicht zum Anlauf, ergibt aber ein schwaches, elliptisches Feld. Ein Fliehkraftschalter (oder bei kleinen hermetischen Einheiten ein Stromrelais) trennt die Wicklung bei etwa drei Vierteln der Synchrondrehzahl ab. Das Anlaufmoment ist mäßig. Der Anlaufstrom ist hoch, weil die beiden Ströme nahezu phasengleich sind und sich fast direkt addieren. Der Anlaufbetrieb ist streng aussetzend. Typische Baugrößen für diesen Einphasen-Induktionsmotor liegen bei 60 W bis 0,75 kW und treiben kleine riemengetriebene Lüfter, Tischschleifmaschinen, Waschmaschinen und Büromaschinen an. Der häufigste Ausfall entsteht durch häufiges Anlaufen oder langsame Beschleunigung, die die fein gewickelte Hilfswicklung überhitzt.

Kondensatoranlauf-Induktionslaufmotor

Ein Elektrolyt-Anlaufkondensator in Reihe mit der Hilfswicklung schiebt den Strom dieser Wicklung der Spannung voraus. Das bringt die Verschiebung nahe an 90 Grad und liefert das höchste Anlaufmoment der Familie bei mäßigem Anlaufstrom. Kondensator und Hilfswicklung werden bei Drehzahl abgeschaltet, sodass das Betriebsverhalten dem eines einfachen Einphasen-Induktionsmaschineentspricht. Anlaufkondensatoren reichen von etwa 60–110 µF bei 1/4 PS bis 216–300 µF bei 1-PS-115-V-Motoren, ausgelegt für 125 oder 250 V AC. Ihre Betriebsgrenze liegt typischerweise bei 20 Anläufen pro Stunde von je etwa drei Sekunden. Ein Überschreiten ist die klassische Ursache für einen geplatzten Kondensator. Zu den Anwendungen zählen Kälte- und Luftverdichter, Strahl- und Tiefbrunnenpumpen, Förderbänder und Landmaschinen.

Kondensatoranlauf-Kondensatorlauf-Motor (Zweiwertkondensator)

Dieser Typ ergänzt einen kleineren, dauerbelastbaren Folien-Betriebskondensator, der im Stromkreis bleibt, zusätzlich zum großen Elektrolyt-Anlaufkondensator, den ein Schalter oder ein Spannungsrelais entfernt. Er erzielt das hohe Anlaufmoment der Kondensatoranlauf-Bauart und zugleich besseren Betriebsleistungsfaktor und Wirkungsgrad, geringeren Betriebsstrom sowie eine deutlich verringerte 100/120-Hz-Pulsation, weil der Motor bei Nennlast nahezu symmetrisch zweiphasig läuft. Die Nachteile sind zwei Kondensatoren, ein Schalter oder Relais und ein höherer Preis. Er ist die übliche Einphasen-Induktionsmotor -Wahl für größere Pumpen, Luftverdichter sowie Holz- und Metallbearbeitungs-Werkzeugmaschinen bis etwa 3 kW.

Einphasen-Induktionsmotor mit Betriebskondensator (PSC)

Ein einzelner Betriebskondensator bleibt dauerhaft in Reihe mit der Hilfswicklung. Ohne Schalter und ohne Relais ist er sehr zuverlässig und der leiseste kleine Einphasen-Induktionsmotor. Da der Kondensator auf den Betrieb und nicht auf den Anlauf ausgelegt ist, ist das Anlaufmoment niedrig, was PSC-Motoren auf Lüfter, Gebläse und Direktantriebslasten beschränkt. Betriebswirkungsgrad und Leistungsfaktor sind gut. Da nichts mit der Drehzahl schaltet, verträgt der PSC eine spannungs- und umrichterbasierte Drehzahlregelung. Sind Haupt- und Hilfswicklung identisch, kehrt das Umsetzen des Kondensators von der einen auf die andere Wicklung die Drehrichtung um. So arbeiten reversierbare Tor- und Stellantriebsmotoren.

Spaltpol-Einphasen-Induktionsmaschine

Der Stator eines Spaltpol- Einphasen-Induktionsmaschine hat ausgeprägte Pole. Ein schwerer Kupfer-Kurzschlussring um einen Teil jeder Polfläche verzögert den Fluss in diesem Abschnitt, sodass das Feld von der unbeschatteten zur beschatteten Seite wandert und den Läufer mitzieht. Der Motor ist äußerst einfach und günstig, ohne Kondensator oder Schalter. Dafür ist das Anlaufmoment sehr gering, der Wirkungsgrad schlecht (oft 20–30 %, manchmal niedriger), und die Drehrichtung ist durch die Lage des Rings festgelegt. Die Baugrößen reichen von wenigen Watt bis etwa 100 W in Verdampferlüftern von Öfen, Kühl- und Gefriergeräten, in Luftbefeuchtern und kleinen Gebläsen. Effizienzvorschriften drängen diese Anwendungen stetig in Richtung elektronisch kommutierter (EC-)Motoren. Eine vom US-Energieministerium geförderte Studie des Oak Ridge National Laboratory zu Verdampferlüftern in der gewerblichen Kältetechnik beziffert moderne EC-Motoren auf rund 66 % Wirkungsgrad gegenüber etwa 20 % bei Spaltpoleinheiten und rund 29 % bei PSC-Motoren.

Ersatzschaltbild eines Einphasen-Induktionsmotors

Das Ersatzschaltbild eines Einphasen-Induktionsmotor überführt die Theorie der zwei gegenläufigen Drehfelder in ein Schaltbild. Es beginnt beim Stator: Wicklungswiderstand und Streureaktanz in Reihe, die den vollen Netzstrom führen. Danach teilt sich der Stromkreis in zwei in Reihe geschaltete Abschnitte – einer steht für das Vorwärtsfeld, einer für das Rückwärtsfeld. Jeder enthält die halbe Magnetisierungsreaktanz und die halbe Läuferstreureaktanz und -widerstand. Der Läuferwiderstand in jedem Zweig hängt vom Schlupf ab. Im Vorwärtszweig erscheint er nahe der Betriebsdrehzahl sehr groß, was die umgewandelte mechanische Leistung darstellt. Im Rückwärtszweig erscheint er klein, nahe der Hälfte seines Stillstandswerts, was Bremsmoment und zusätzliche Wärme darstellt.

Im Stillstand sind beide Zweige identisch, was das Nullanlaufmoment unmittelbar erklärt. Nahe der Nenndrehzahl nimmt der Vorwärtszweig den größten Teil der Spannung auf, und der Rückwärtszweig wird zu einem kleinen Verlustpfad.

Mit diesem Schaltbild sagen Ingenieure Eingangsstrom, Leistungsfaktor, Drehmoment, Verluste und Wirkungsgrad bei beliebigem Schlupf aus wenigen Parametern voraus, ohne den Einphasen-Induktionsmotorzu bauen. Dieselben Parameter speisen Simulationsmodelle des Motors und seines Reglers, einschließlich der Echtzeitmodelle, die auf FPGA- oder CPU-Zielen bei Hardware-in-the-Loop -Arbeiten laufen, bei denen eine Geräteplatine oder ein Antrieb mit einer simulierten Maschine interagiert.

Bleibt die Hilfswicklung angeschlossen, wie bei PSC- und Zweiwertmotoren, reicht das einfache Modell nicht aus. Der Motor wird als unsymmetrische Zweiphasenmaschine behandelt. Haupt- und Hilfsstrom werden in Vorwärts- und Rückwärtskomponenten zerlegt (das Zweiwicklungs-Drehfeldmodell), und Kondensator sowie Windungsverhältnis treten explizit auf.

Leerlaufversuch und Kurzschlussversuch (blockierter Läufer)

Diese beiden Prüfstandsversuche ermitteln die Ersatzschaltbildparameter eines Einphasen-Induktionsmotor. Beide werden bei offenem Hilfsstromkreis durchgeführt, außer bei Betriebskondensator-Ausführungen, wo der Prüfplan ihn berücksichtigen muss.

Leerlaufversuch. Lassen Sie den Einphasen-Induktionsmotor entkoppelt bei Nennspannung und -frequenz laufen, wobei der Hilfskreis abgeschaltet wird, sobald der Motor seine Drehzahl erreicht hat. Erfassen Sie Spannung, Strom, Eingangsleistung und Drehzahl. Der Schlupf ist nahezu null, sodass die Eingangsleistung fast vollständig aus Eisenverlusten sowie Reibung und Lüftung besteht. Eine Wiederholung bei mehreren reduzierten Spannungen trennt beide, da Reibung und Lüftung konstant bleiben, während die Eisenverluste mit der Spannung sinken. Strom und Leistungsfaktor bestimmen den Magnetisierungszweig.

Kurzschlussversuch (blockierter Läufer). Blockieren Sie die Welle (bei offener Hilfswicklung läuft der Motor ohnehin nicht an). Erhöhen Sie eine reduzierte Spannung, bis der Nennstrom fließt, und erfassen Sie dann Spannung, Strom und Leistung. Der Magnetisierungsstrom ist hier vernachlässigbar, sodass die Messwerte die Reihenimpedanz liefern: Stator- plus Läuferwiderstand und Streureaktanz sowie den Kupferverlust bei vollem Strom.

Praktische Hinweise:

  • Halten Sie die Kurzschlussmessungen auf wenige Sekunden; die Wicklung erhitzt sich ohne Kühlung schnell.
  • Erfassen Sie vor und nach jedem Versuch den Gleichstromwiderstand und die Temperatur der Wicklung und korrigieren Sie die Widerstände auf eine Bezugstemperatur.
  • Verwenden Sie einen True-RMS-Leistungsanalysator. Der Leerlaufstrom ist durch Sättigung verzerrt und der Leistungsfaktor niedrig – beides überfordert mittelwertbildende Messgeräte.
  • Verwenden Sie eine programmierbare AC-Quelle statt eines Stelltransformators, damit Spannung, Frequenz, Kurvenform und Anstiegsrate von Lauf zu Lauf und von Labor zu Labor identisch sind.

Einphasen- vs. Dreiphasen-Induktionsmotor

Ein Dreiphasenmotor erzeugt direkt aus seiner Versorgung ein Drehfeld mit konstanter Amplitude. Ein Einphasenmotor muss ein solches nachbilden. Nahezu jeder Unterschied zwischen beiden ergibt sich daraus.

MerkmalEinphasen-InduktionsmotorDreiphasen-Induktionsmotor
SelbstanlaufNein; benötigt HilfsstromkreisJa
FeldtypPulsierend (vorwärts + rückwärts)Konstant rotierend
Anlaufmoment25–300 %, je nach Typ150–275 % (NEMA-Designs A–D)
Wirkungsgrad und LeistungsfaktorNiedriger; Leistungsfaktor 0,5–0,95 je nach KondensatorHöher; typischerweise Leistungsfaktor 0,75–0,9
Drehmomentwelligkeit und GeräuschInhärente 100/120-Hz-PulsationIm Wesentlichen gleichmäßig
Baugröße und GewichtGrößer bei gleicher LeistungKleiner, leichter
Blockierstrom (1 PS, 230 V, NEMA-Grenzwert)45 A31,3 A
Verfügbarkeit der VersorgungÜberall, auch in HaushaltenIndustrie- und Gewerbestandorte
Kosten und WartungHöher pro kW; Schalter und Kondensatoren verschleißenNiedriger pro kW; keine Anlaufteile
Praktische Obergrenze≈3 kW typisch; selten über 7,5 kWMegawatt

Oberhalb von etwa 2 kW ist ein Dreiphasenmotor, der aus einem Antrieb mit Einphaseneingang oder einem Phasenwandler gespeist wird, meist die bessere Lösung. Dieser Weg verändert die Installation. Der Eingangsstrom des Antriebs ist pro Leiter deutlich höher als der Netzstrom des Motors, daher müssen Zuleitungen und Schutzschalter nach der Einphasen-Eingangsnennleistung des Antriebs bemessen werden. Ein für Dreiphasen ausgelegter Antrieb am Einphaseneingang wird typischerweise auf etwa die Hälfte seiner Nennleistung reduziert. Kabellänge, Schirmung und Erdung des Motors erfordern Beachtung. Im Gegenzug erhält der Motor einen Sanftanlauf, variable Drehzahl und keinen ausfallenden Anlaufschalter.

Drehzahlregelung von Einphasen-Induktionsmotoren

Es gibt drei praktische Wege, die Drehzahl eines Einphasen-Induktionsmotorzu regeln, jeder mit Grenzen:

  • Spannungssteuerung: angezapfte Hauptwicklungen, Spartransformatoren oder Triac-Phasenanschnittsteller senken die Spannung, sodass der Einphasen-Induktionsmotor weiter auf seiner Drehmomentkennlinie abrutscht. Das funktioniert nur bei lüfterartigen Lasten mit hochohmigen Läufern wie PSC- und Spaltpolmotoren. Das Drehmoment fällt etwa mit dem Quadrat der Spannung, Schlupfverluste werden im Läufer zu Wärme, und das Drehmoment bei niedriger Drehzahl verschwindet.
  • Polumschaltung: eine für z. B. 2 oder 4 Pole umgeschaltete Wicklung ergibt feste, diskrete Drehzahlen. Üblich in Waschmaschinen, mehrstufigen Lüftern und Gerätemotoren.
  • Umrichter: ein Umrichter mit Einphaseneingang und Dreiphasenausgang zusammen mit einem Dreiphasenmotor ist die Standardumrüstung. Es gibt eigene Einphasenumrichter für PSC-Motoren. Die meisten Universalumrichter können einen Betriebskondensatormotor jedoch nicht ohne Umverdrahtung speisen: Der Betriebskondensator sieht den schnell schaltenden Ausgang des Umrichters, zieht schädliche Stromspitzen, und seine Reaktanz ändert sich mit der Frequenz. Auch Split-Phase- und Kondensatoranlaufmotoren verhalten sich fehlerhaft, weil der Fliehkraftschalter bei niedriger Drehzahl wieder schließt.

Schlupf ist unvermeidlich, denn ohne ihn induziert der Läufer keinen Strom und erzeugt kein Drehmoment. Mit steigender Last sinkt die Drehzahl um wenige Prozent. Wo die Drehzahl streng geregelt werden muss, ist die übliche Lösung eine andere Motortechnologie – etwa ein EC- oder Permanentmagnetmotor oder ein Dreiphasenmotor an einem geschlossenen Regelkreis – statt weiterer Regelung an einem Einphasen-Induktionsmotor.

Wirkungsgrad, Verluste und Leistungsfaktor eines Einphasen-Induktionsmotors

Die Verlustbilanz eines Einphasen-Induktionsmaschine besteht aus fünf Teilen:

  • Statorkupferverlust: meist der größte, weil eine Wicklung den gesamten Strom führt.
  • Läuferkupferverlust: umfasst den zusätzlichen Verlust durch Rückwärtsfeldströme mit nahezu doppelter Netzfrequenz.
  • Eisenverlust: Hysterese und Wirbelströme in den Blechen.
  • Reibung und Lüftung: Lager und Kühllüfter.
  • Zusatzverluste (Streulastverluste): Oberwellenflüsse, Nuteffekte und Oberflächenverluste.

Der typische Volllastwirkungsgrad reicht von 20–40 % bei Spaltpolmotoren und 50–60 % bei kleinen Split-Phase- und Kondensatoranlaufmaschinen über 55–70 % bei PSC-Motoren bis zu etwa 70–80 % bei gut ausgelegten Zweiwertkondensatormotoren mit 1–3 kW. Ein kleiner Einphasen-Induktionsmotor unterliegt aus strukturellen Gründen seinem Dreiphasen-Pendant: eine Wicklung führt den gesamten Strom, das Rückwärtsfeld erhöht den Läuferverlust, ohne Drehmoment beizutragen, und der größere Magnetisierungsstrom in kleinen Baugrößen zieht den Leistungsfaktor nach unten. NEMA spiegelt dies umgekehrt wider, indem es von kleinen Mehrphasenmotoren verlangt, mindestens 140 % des Kippmoments eines Einphasenmotors gleicher Nennleistung zu liefern.

In einem Einphasen-Induktionsmotorliefert der Betriebskondensator einen voreilenden Blindstrom, der den nacheilenden Magnetisierungsstrom ausgleicht. Das hebt den Leistungsfaktor von etwa 0,6–0,7 bei Schaltertyp-Motoren auf 0,8–0,95 oder höher bei PSC- und Zweiwertausführungen und senkt den Netzstrom bei gleicher Leistung.

Rechnen Sie mit einer Leistungsminderung, wenn ein Einphasen-Induktionsmotor außerhalb der Nennbedingungen läuft. Motoren sind in der Regel für ±10 % Spannung ausgelegt. Bei niedriger Spannung fällt das Drehmoment mit dem Quadrat der Spannung, und der Strom steigt. Bei hoher Spannung steigen Magnetisierungsstrom und Eisenverlust. Oberhalb von 40 °C Umgebungstemperatur oder 1000 m Höhe muss die Leistung reduziert werden, um die Temperaturgrenze der Isolierstoffklasse einzuhalten.

Wirkungsgradklassen sind durch die IEC-Einteilungsnorm für netzbetriebene AC-Motoren (den IE-Code) definiert, die Motoren von 0,12 kW bis 1000 kW abdeckt, einschließlich des Einphasen-Induktionsmaschine. Für einen vierpoligen 50-Hz-Motor betragen die IE2-Mindestwerte der Norm 59,1 % bei 0,12 kW, 72,7 % bei 0,37 kW, 79,6 % bei 0,75 kW und 84,3 % bei 2,2 kW. Die Verluste werden mit der IEC-Norm für das Verlustmessverfahren oder dem IEEE-Prüfverfahren für Einphasen-Induktionsmotoren gemessen, das die Vorschriften des US-Energieministeriums für kleine Einphasen-Elektromotoren durch Verweis übernehmen. Seit dem 1. Juli 2023 verlangt die Ökodesign-Verordnung der Europäischen Union für Motoren, dass Einphasenmotoren ab 0,12 kW mindestens IE2 erreichen – ein Niveau, das viele Spaltpol- und Split-Phase-Ausführungen nicht erreichen.

Anwendungen von Einphasen-Induktionsmotoren nach Branche

Der richtige Einphasen-Induktionsmotor für jede Branche ergibt sich aus ihrer Drehmomentkennlinie und ihrem Lastspiel:

  • HLK und Kältetechnik: PSC-Motoren treiben Verflüssigerlüfter und Luftaufbereiter an, weil sie leise sind und ihr geringes Anlaufmoment zu Lüfterlasten passt. Hermetische Verdichter verwenden PTC- oder relaisgestartete Split-Phase- oder Kondensatoranlauf-Ausführungen oder bei größeren Einheiten CSCR-Ausführungen, weil sie gegen Druck anlaufen müssen.
  • Wasser- und Abwasserförderung: Strahl-, Tiefbrunnen- und Schmutzwasserpumpen verwenden Kondensatoranlauf- oder Zweiwertausführungen für das Losbrechmoment gegen Dichtungsreibung und statische Förderhöhe. Tauchpumpen nutzen oft CSCR-Steuerkästen.
  • Landwirtschaft: Getreideschnecken, Fütterungsanlagen, Stalllüftung und Milchkühlverdichter verwenden bei belasteten Starts Kondensatoranlauf- oder CSCR-Motoren und bei Lüftern PSC-Motoren.
  • Gebäudetechnik: Umwälzpumpen, Torantriebe und Lüftungsventilatoren verwenden PSC-Motoren, die wegen ihrer Reversierbarkeit und ihres leisen Laufs geschätzt werden.
  • Haushaltsgeräte und Konsumprodukte: Waschmaschinen verwenden polumschaltbare oder PSC-Motoren, während Trockner, Geschirrspüler und Dunstabzugshauben Split-Phase-, PSC- oder Spaltpolmotoren verwenden, die nach Kosten und Lastspiel ausgewählt werden.
  • Werkstattmaschinen: Tischkreissägen, Ständerbohrmaschinen, Drehmaschinen und Luftverdichter verwenden Kondensatoranlauf- oder Zweiwertmotoren für hohes Losbrechmoment und häufige belastete Starts.
  • Laden von Elektrofahrzeugen und Kühlung von Telekommunikationsschränken: PSC- oder Spaltpollüfter laufen dauerhaft mit fester Drehzahl, wo Zuverlässigkeit wichtiger ist als Wirkungsgrad.
  • Inselbetrieb und Solarpumpen: Test von Solarwechselrichtern  muss die Einschaltstromgrenze des Wechselrichters einhalten, daher ist ein niedriger Anlaufstrom ebenso wichtig wie das Drehmoment.
  • Lehrlabore: ein Split-Phase- oder Kondensatoranlauf- Einphasen-Induktionsmotor mit zugänglichen Schaltern veranschaulicht den Anlauf, das Ersatzschaltbild sowie Leerlauf- und Kurzschlussversuche.

Fehler, Symptome und Fehlersuche beim Einphasen-Induktionsmotor

Einphasenmotor brummt, läuft aber nicht an. Der Anlaufkreis erzeugt keinen phasenverschobenen Strom, oder die Last ist blockiert. Prüfen Sie auf:

  • eine unterbrochene Hilfswicklung
  • einen defekten Anlauf- oder Betriebskondensator (unterbrochen oder mit Kapazitätsverlust)
  • einen klemmenden, offenen Fliehkraftschalter oder ein Relais, das nicht anzieht
  • ein festsitzendes Lager oder eine blockierte Last

Ein Schnelltest: Drehen Sie die Welle des Einphasen-Induktionsmotor bei anliegender Spannung mit einer sicheren Methode von Hand. Läuft der Motor dann, liegt der Fehler im Anlaufkreis.

Läuft heiß. Mögliche Ursachen sind Über- oder Unterspannung, blockierte Belüftung oder eine verstopfte Lüfterhaube, mechanische Überlast, ein Anlaufschalter, der nie öffnet, oder Windungsschlüsse.

Läuft langsam oder bleibt unter Last stehen. Mögliche Ursachen sind zu niedrige Netzspannung oder unterdimensionierte Verkabelung, ein falscher oder gealterter Betriebskondensator, verschlissene Lager oder eine Last, die das Kippmoment übersteigt.

Wiederholtes Auslösen des Thermoschutzes. Achten Sie auf zu viele Anläufe pro Stunde, hohe Umgebungstemperatur, niedrige Spannung beim Anlauf oder einen defekten Kondensator, der die Beschleunigungszeit verlängert.

Geräusch und Vibration. Zu den Ursachen zählen Lagerverschleiß, ein lockeres Lagerschild oder lockere Durchgangsschrauben, Läuferschleifen und die inhärente 100/120-Hz-Pulsation, die durch die Befestigung isoliert werden muss.

Aufgeblähter, undichter oder geborstener Kondensator. Das bedeutet Überspannung, zu hohe Anlaufbelastung, Hitze oder Lebensdauerende. Ersetzen Sie ihn durch einen identischen µF-Wert mit gleicher oder höherer Spannungsfestigkeit.

Bestätigende Messungen an einem Einphasen-Induktionsmotor:

  • Wicklungswiderstand: die Hilfswicklung zeigt normalerweise einen höheren Wert als die Hauptwicklung. Unterbrochene oder sehr niedrige Werte deuten auf einen Defekt hin.
  • Isolationswiderstand: Wicklung gegen Gehäuse mit einem Megohmmeter prüfen; unter etwa 1 MΩ ist eine Untersuchung erforderlich.
  • Kapazität: nach sicherem Entladen des Kondensators diesen mit einem Kapazitätsmessgerät messen. Ein Betriebskondensator, der mehr als etwa 6–10 % unter dem Nennwert liegt, sollte ersetzt werden.
  • Betriebsstrom: mit dem Volllaststrom des Typenschilds bei bekannter Spannung vergleichen.
  • Leerlaufdrehzahl: sie sollte knapp unter der Synchrondrehzahl liegen. Eine niedrige Leerlaufdrehzahl deutet auf Läufer- oder Versorgungsprobleme hin.

Wie Einphasen-Induktionsmotoren geprüft und validiert werden

Eine vollständige Validierungskette für einen Einphasen-Induktionsmotor reicht von einfachen Prüfungen bis zu Langzeitläufen:

  1. Typenschildprüfung: Spannung, Frequenz, Volllaststrom, Drehzahl, Servicefaktor, Isolierstoffklasse, Kondensatorwerte.
  2. Wicklungswiderstands- und Isolationsprüfungen: Gleichstromwiderstand bei erfasster Temperatur, Isolationswiderstand und Hochspannungs-(Durchschlags-)Prüfung.
  3. Leerlauf- und Kurzschlussversuche: Ersatzschaltbildparameter sowie Blockierstrom und -moment, geprüft gegen NEMA-Grenzwerte.
  4. Lastprüfung auf einem Dynamometer: Drehmoment-Drehzahl-Kennlinien vom blockierten Läufer über das Kippmoment bis zur Synchrondrehzahl sowie Wirkungsgradkennfelder über Last und Spannung, gemäß dem IEEE-Prüfverfahren für Einphasen-Induktionsmotoren (der 2010 genehmigten Fassung), das die Vorschriften des US-Energieministeriums für kleine Einphasen-Elektromotoren durch Verweis übernehmen.
  5. Temperaturanstiegs- und Dauerläufe: Nennlast, bis sich die Temperaturen stabilisieren, anschließend erweiterte Lastspiele.
  6. Anlaufbetrieb und Schalterlebensdauer-Zyklen: Tausende Start-Stopp-Zyklen zur Überprüfung der Lebensdauer von Fliehkraftschalter, Relais, PTC und Anlaufkondensator.
  7. Akustik- und Vibrationsmessung: Quantifizierung der 100/120-Hz-Komponente und der Lagersignaturen.

Die Versorgungsseite ist ebenso wichtig wie der Motor. Netzstrom aus der Steckdose ist eine schlechte Prüfquelle. Seine Spannung schwankt mit der Gebäudelast, seine Frequenz driftet leicht, seine Oberschwingungsverzerrung ist unbekannt, und keine zwei Läufe sehen dieselben Bedingungen. Einphasen-Induktionsmaschine -Verhalten reagiert auf all dies sehr empfindlich: Das Drehmoment skaliert mit dem Quadrat der Spannung, der Kondensatorstrom mit der Frequenz, und Oberschwingungen erhöhen die Erwärmung. Eine programmierbare einphasige AC-Quelle oder ein Netzemulator erlaubt es Ingenieuren, kontrollierte Spannungseinbrüche, -überhöhungen, Brownouts, Kurzunterbrechungen, Frequenzabweichungen, Oberschwingungsverzerrung und identische Anlaufsequenzen hundertfach anzuwenden. Das sind die Bedingungen der IEC-Störfestigkeitsnorm für Spannungseinbrüche, Kurzunterbrechungen und Spannungsschwankungen bei Geräten mit bis zu 16 A je Phase, deren Prüfpegel Einbrüche auf Restspannungen von 0 %, 40 %, 70 % und 80 % des Nennwerts sind; eine ergänzende IEC-Norm deckt Geräte über 16 A je Phase ab. Impedymes Netzemulator, Teil des CHP-Serie, bietet regenerative ein-, Split- und dreiphasige AC-Quellen für diese Art von Versorgungsstörungsprüfung.

Power-Hardware-in-the-Loop (P-HIL) erweitert dies in zwei Richtungen. Erstens lässt sich die mechanische Last in Echtzeit emulieren, statt ein mechanisches Dynamometer zu verwenden: Ein Echtzeitmodell eines Verdichters, einer Pumpe oder eines Lüfters gibt das Lastmomentprofil vor, sodass ein Motor gegen eine blockierte Pumpe oder einen Verdichterstart mit hoher Förderhöhe geprüft werden kann, ohne eine solche zu bauen. Zweitens kann der Motor selbst als elektrische Last emuliert werden. Ein FPGA-basierter Motoremulator führt ein Ersatzschaltbildmodell schnell genug aus, um realistische Ströme aus einem  Gleichstrommotor-Controller , einer Geräteplatine oder einem Wechselrichtertestzu ziehen. So lässt sich die Elektronik validieren, einschließlich Fehlerinjektion wie einer unterbrochenen Anlaufwicklung oder eines defekten Kondensators, bevor ein realer Motor existiert. Impedymes Motoremulator unterstützt dafür Induktionsmaschinenmodelle, und Impedymes P-HIL-Systeme kombinieren Echtzeitsimulation und regenerative Leistungsstufen, sodass Quelle, Last und Maschine gemeinsam in einem geschlossenen Regelkreis emuliert werden können.

Auswahl eines Einphasen-Induktionsmotors

Auswahl-Checkliste:

  1. Drehmoment: Messen oder schätzen Sie das Losbrech- und Betriebsmoment der Last. Das Anlaufmoment muss das Losbrechmoment bei der niedrigsten zu erwartenden Spannung mit Reserve überwinden.
  2. Lastspiel und Anläufe pro Stunde: häufige Anläufe sprechen für PSC- oder Zweiwertausführungen gegenüber Schaltertyp-Motoren und Anlaufkondensatoren.
  3. Versorgung: Prüfen Sie Spannung, Frequenz und ob der Einschaltstrom in die Auslösekennlinie des Schutzschalters und die Spannungsabfallgrenzen des Anschlusses passt.
  4. Drehzahl und Drehrichtung: feste Drehzahl, mehrstufig oder variabel; eine Drehrichtung oder reversierbar.
  5. Befestigung, Baugröße und Welle: NEMA- oder IEC-Baugröße, Fuß- oder Flanschbefestigung, Wellendurchmesser und Passfedernut, Riemen- oder Direktantrieb.
  6. Gehäuse und Umgebung: ODP oder TEFC, IP-Schutzart, Umgebungstemperatur, Höhe, Feuchtigkeit und Staub.
  7. Wirkungsgrad und Regulierungsklasse: IE-Klasse oder regionale Mindestwerte, die für das Endprodukt gelten.
  8. Geräuschgrenzen: ob eine PSC- oder Zweiwertausführung nötig ist, um das 100/120-Hz-Brummen zu verringern.
  9. Servicefaktor: ob der Motor Reserve oberhalb seiner Nennlast benötigt.
  10. Abbruchpunkt: oberhalb von etwa 2 kW, für präzise Drehzahlregelungoder wo Effizienzvorschriften greifen, wählen Sie einen Dreiphasenmotor mit Umrichter oder einen EC-Motor.

Um das Typenschild eines Einphasen-Induktionsmaschinezu lesen, prüfen Sie Nennspannung und -frequenz, Volllaststrom, Nenndrehzahl (die die Polzahl verrät), Leistung in kW oder PS, Servicefaktor, Isolierstoffklasse, Umgebungsnennwert, Betriebsart (Dauer- oder Kurzzeitbetrieb), Art des Thermoschutzes, Baugröße, Gehäuse, den Code-Buchstaben für den Blockierzustand sowie die µF- und Spannungswerte des Kondensators.

Fazit

Das pulsierende Feld erklärt die zwei bestimmenden Merkmale des Einphasen-Induktionsmotor: null Drehmoment im Stillstand und ein konstantes 100/120-Hz-Brummen im Betrieb.

Split-Phase-, Kondensatoranlauf-, Zweiwertkondensator-, PSC- und Spaltpolmotoren sind fünf Antworten auf dasselbe Anlaufproblem. Sie wägen Anlaufmoment, Wirkungsgrad, Geräusch und Kosten in unterschiedlichen Verhältnissen gegeneinander ab.

Die Auswahl läuft darauf hinaus, Drehmoment-Drehzahl-Kennlinie und Lastspiel an die Last anzupassen. Der Nachweis, dass eine Wahl funktioniert, kommt aus kontrollierten Prüfstandstests unter realistischen Versorgungsbedingungen, nicht allein vom Typenschild.

Das Einphasen-Induktionsmotor wird überall dort im Einsatz bleiben, wo nur Einphasenstrom verfügbar ist, und die Wahl des richtigen Einphasen-Induktionsmotor oder Einphasen-Induktionsmaschine beginnt weiterhin mit seiner Drehmomentkennlinie und seinem Lastspiel. Strenger werdende Effizienzvorschriften verlagern jedoch Lüfter- und Pumpenlasten im Bruchteil-Kilowatt-Bereich stetig hin zu elektronisch kommutierten Alternativen zum Einphasen-Induktionsmotor.

Häufig gestellte Fragen 

Warum benötigt ein Einphasen-Induktionsmotor einen Kondensator? 

Der Kondensator verschiebt den Strom der Hilfswicklung zeitlich vor den Strom der Hauptwicklung. Zusammen mit dem räumlichen Versatz von 90° erzeugt diese Verschiebung ein Drehfeld und Anlaufmoment. Betriebskondensatoren verbessern zudem den Leistungsfaktor und den Rundlauf.

Kann ein Einphasenmotor ohne seinen Kondensator laufen?

 Ein Kondensatoranlaufmotor läuft ohne seinen Kondensator nicht an, läuft aber, wenn er von Hand angedreht wird. Ein PSC-Motor kriecht möglicherweise oder bleibt stehen und überhitzt dann. In beiden Fällen überhitzt der Betrieb ohne den vorgesehenen Kondensator die Wicklungen schnell und hebt die Auslegungsnennwerte auf.

Wie kehrt man die Drehrichtung eines Einphasen-Induktionsmotors um? 

Vertauschen Sie bei stehendem Motor die beiden Anschlüsse der Hilfswicklung gegenüber der Hauptwicklung. Bei PSC-Motoren mit identischen Wicklungen setzen Sie den Kondensator auf die andere Wicklung um. Bei Spaltpolmotoren muss der Stator mechanisch gewendet werden.

Welcher Einphasen-Induktionsmotor-Typ ist am effizientesten? Die Kondensatoranlauf-Kondensatorlauf-Ausführung (Zweiwert) ist meist am effizientesten, gefolgt von PSC, weil der Betriebskondensator bei Nennlast einen symmetrischen Zweiphasenbetrieb annähert. Spaltpolmotoren sind am wenigsten effizient und wandeln oft weniger als ein Drittel der Eingangsleistung in Wellenleistung um.

Welche Kondensatorgröße benötigt ein 1-PS-Einphasenmotor? 

Ein typischer 1-PS-115-V-Kondensatoranlaufmotor verwendet etwa 216–300 µF, ausgelegt für 125 V AC. Der Betriebskondensator eines 230-V-Zweiwertmotors liegt oft bei 15–20 µF bei 370 oder 440 V AC. Der Typenschildwert hat immer Vorrang.

Wie lange hält ein Anlaufkondensator? Ein Anlaufkondensator kann Jahre halten, wenn der Motor innerhalb seiner Betriebsgrenze startet, typischerweise 20 Dreisekundenstarts pro Stunde. Hitze, zu viele Anläufe oder ein Schalter, der nicht öffnet, können ihn innerhalb von Minuten zerstören, oft durch Bersten.

Kann ich an einem Einphasenmotor einen Frequenzumrichter (VFD) verwenden? Im Allgemeinen nein. Standardumrichter geben drei Phasen aus und beschädigen Betriebskondensatoren. PSC-Lüftermotoren können eigene Einphasenumrichter verwenden. Für alles andere ersetzen Sie den Motor durch eine Dreiphaseneinheit, die aus einem Umrichter mit Einphaseneingang gespeist wird.

Warum brummen Einphasenmotoren stärker als Dreiphasenmotoren? Ihr Feld pulsiert, statt gleichmäßig zu rotieren. Das Zusammenwirken von Vorwärts- und Rückwärtsfeld erzeugt eine Drehmomentwelligkeit mit doppelter Netzfrequenz, die den Stator und die Befestigungen als hörbares 100- oder 120-Hz-Brummen in Schwingung versetzt.