Gleichstrommotor-Controller ist das elektronische Gerät, das zwischen einem Befehl und einer sich drehenden Welle steht, und es bestimmt nahezu alles darüber, wie sich diese Welle verhält. Moderne DC-Motorsteuerung regeln Drehzahl, Drehmoment und Drehrichtung, schützen den Motor und die Leistungsstufe vor Fehlern und halten die Leistung stabil, während sich die Last darunter ändert. Der Begriff umfasst eine enorme Bandbreite an Hardware – von einem einzelnen DC-Motorsteuerungs-IC, der einen kleinen Bürstenmotor auf einer Hobby-Platine antreibt, bis zu einem Mehrkilowatt-Schrank, der eine industrielle Servoachse antreibt. Was sie eint, ist dieselbe grundlegende Aufgabe: eine Referenz nehmen, sie mit dem vergleichen, was der Motor tatsächlich tut, und die gelieferte Leistung anpassen, bis beide übereinstimmen.
Dieser Leitfaden behandelt, was eine Gleichstrommotor-Controller ist, wie eine DC-Motorsteuerungsschaltung Block für Block aufgebaut ist, welche wichtigsten Steuerungstypen und -topologien es gibt, wie sich die DC-Motorregelung von der AC-Antriebsregelung unterscheidet, wie man eine Steuerung für eine bestimmte Anwendung auswählt und welche Entwurfsherausforderungen Teams spät einholen. Er schließt mit dem Teil, den fast niemand behandelt: wie man beweist, dass eine Steuerung tatsächlich funktioniert, bevor sie jemals an einen echten Motor angeschlossen wird.
Ein Gleichstrommotor-Controller ist ein elektronisches System, das den Betrieb eines DC-Motors verwaltet, indem es die an ihn gelieferte Spannung und den Strom regelt. Direkt an eine Versorgung angeschlossen, läuft ein DC-Motor einfach mit der Drehzahl, die sich aus Last und Versorgungsspannung gerade ergibt. Es gibt keine Möglichkeit, ihn zu verlangsamen, umzukehren, seinen Einschaltstrom zu begrenzen oder ihn kontrolliert anzuhalten. Eine DC-Motorsteuerung fügt all das hinzu.
Die Kernfunktionen jeder Gleichstrommotor-Controller sind über alle Leistungsstufen hinweg gleich:
Der Grund, warum DC-Motorregelung so weit verbreitet ist, liegt darin, dass DC-Motoren auf die angelegte Spannung vorhersehbar reagieren. Drehzahl und Lastmoment werden entlang einer nach unten geneigten Kurve gegeneinander abgewogen, und das Erhöhen der angelegten Spannung verschiebt diese gesamte Kurve nach oben. Praktisch bedeutet das, dass ein DC-Motor dazu gebracht werden kann, eine Zieldrehzahl bei nahezu jedem Lastmoment zu halten, indem man einfach die Antriebsspannung entsprechend anpasst. Diese Vorhersagbarkeit macht DC-Motorsteuerungen vergleichsweise einfach zu entwerfen und abzustimmen, und sie ist der Grund, warum die Architektur neben weitaus neueren Motortechnologien überlebt hat.
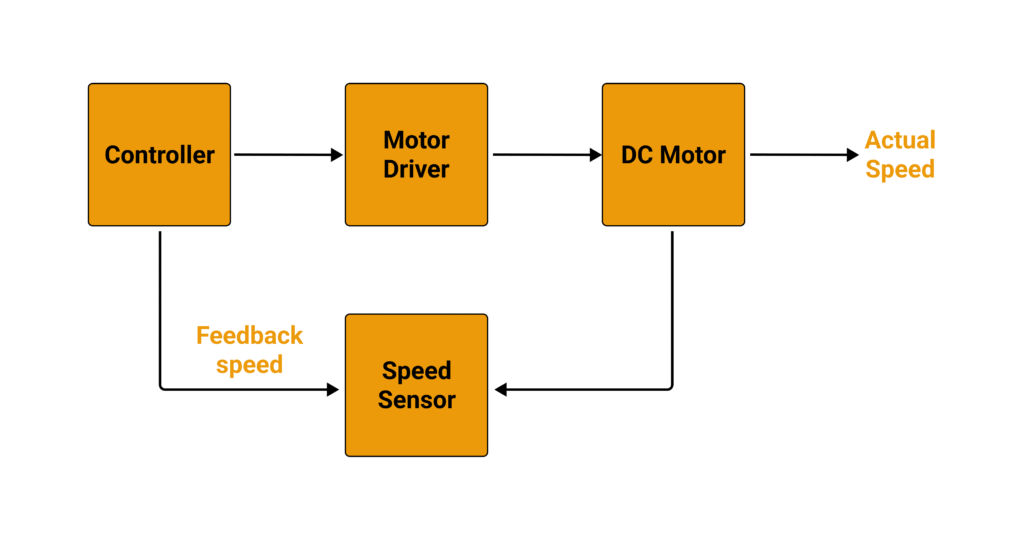
Jede Gleichstrommotor-Controller, unabhängig vom Maßstab, ist aus derselben Kette funktionaler Blöcke aufgebaut. Das Verständnis dieser Kette macht sowohl die Entwurfsentscheidungen als auch die Fehlermodi viel leichter nachvollziehbar.
Steuerkern. Ein Mikrocontroller, DSP oder FPGA enthält den Regelalgorithmus. Er empfängt die Drehzahl-, Drehmoment- oder Positionsreferenz, vergleicht sie mit der gemessenen Rückführung und berechnet, wie der Ausgang sein sollte. Bei einer kleinen Steuerung kann dies eine einfache Proportionalschleife sein, die mit einigen Kilohertz läuft. Bei einer Hochleistungsachse können es verschachtelte Strom-, Drehzahl- und Positionsschleifen sein, die mit einigen zehn Kilohertz laufen.
Modulator. Der Ausgang des Steuerkerns ist eine Sollgröße, kein Schaltmuster. Der Modulator übersetzt diese Sollgröße in Gate-Signale, am häufigsten durch Pulsweitenmodulation. Er fügt außerdem eine Totzeit ein, damit der obere und der untere Schalter eines Zweigs niemals gleichzeitig eingeschaltet werden.
Gate-Treiber und Isolation. Logikpegel-Signale können Leistungsbauelemente nicht direkt schalten. Gate-Treiber verstärken diese Signale auf die Spannung und den Strom, die die Leistungsschalter benötigen, und sorgen für Isolation zwischen der Niederspannungs-Steuerungsdomäne und der Hochspannungs-Leistungsdomäne.
Leistungsschalter. Die Schaltstufe leistet die eigentliche Arbeit, die DC-Versorgung in einen geregelten Mittelwert zu zerhacken. Ihre Konfiguration bestimmt, ob die Steuerung den Motor umkehren, bremsen oder Energie an die Quelle zurückspeisen kann.
Strom- und Positionserfassung. Der gemessene Phasen- oder Ankerstrom schließt die Drehmomentschleife und ermöglicht die Strombegrenzung. Die gemessene Wellenposition oder -drehzahl schließt die Geschwindigkeits- und Positionsschleifen.
Rückführschleife. Der Vergleich zwischen Referenz und Messung erzeugt einen Fehler, und die Steuerung reagiert kontinuierlich auf diesen Fehler. Das ermöglicht es einem Motor, eine konstante Drehzahl zu halten, während Last, Temperatur und Versorgungsspannung allesamt driften.
Schutzebene. Über all dem liegt eine Reihe schneller Schutzfunktionen: Entsättigungserkennung, Überstromauslösung, Überspannungsbegrenzung des DC-Zwischenkreises, thermische Leistungsreduzierung und Watchdog-Überwachung. Bei gut konstruierten Steuerungen wirkt der Schutz in der Hardware, schneller als die Regelschleife reagieren kann.
DC-Motorsteuerungen werden entlang mehrerer unabhängiger Achsen klassifiziert. Eine bestimmte Steuerung liegt auf allen gleichzeitig irgendwo, daher ist es sinnvoller, die Achsen zu verstehen, als Kategorien auswendig zu lernen.
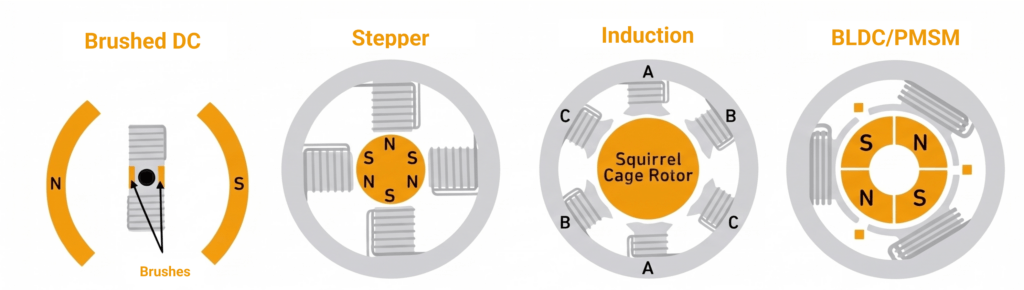
Bürsten-DC. Der einfachste Fall. Die Kommutierung erfolgt mechanisch über Bürsten und einen Kommutator, sodass die Steuerung nur die Spannungshöhe und -polarität verwalten muss.
Bürstenloser DC (BLDC). Eine bürstenlose DC-Motorsteuerung muss die Kommutierung elektronisch durchführen und den Strom je nach Rotorposition zwischen den Wicklungen umschalten. Das erhöht die Komplexität, beseitigt aber die Verschleißteile und das elektrische Rauschen, das Bürsten erzeugen.
Permanentmagnet-Synchronmotor (PMSM). Elektrisch dem BLDC ähnlich, aber mit sinusförmigen statt trapezförmigen Strömen angesteuert, was für ein gleichmäßigeres Drehmoment und geringeres akustisches Geräusch sorgt – auf Kosten eines anspruchsvolleren Regelalgorithmus.
Asynchron (Induktion). Angesteuert durch eine von einem Wechselrichter synthetisierte AC-Wellenform. Robust und kostengünstig, aber ohne Rückführung bei niedriger Drehzahl schwerer präzise zu regeln.
Geschaltete Reluktanz. Keine Magnete und keine Rotorwicklungen, was den Motor äußerst robust macht, aber die Steuerung muss eine stark nichtlineare Drehmomenterzeugung und erhebliche Drehmomentwelligkeit bewältigen.
Schrittmotor. Wird in diskreten Schritten angesteuert, indem die Wicklungen nacheinander bestromt werden. Positionierung ohne Rückführung ist möglich, allerdings um den Preis, dass die Position unbemerkt verloren geht, wenn der Motor blockiert.
Servo. Jeder der oben genannten Motoren, betrieben in einem geschlossenen Positionsregelkreis mit einem dedizierten Rückführgeber, abgestimmt auf Genauigkeit und dynamisches Verhalten statt auf Effizienz.
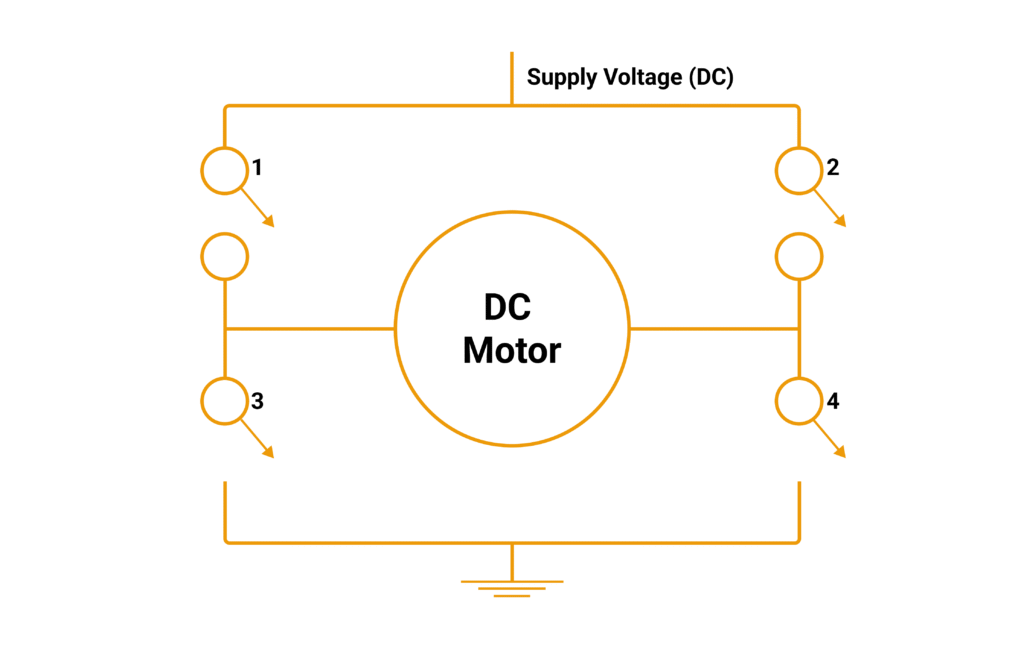
Die klassische Schaltung einer Gleichstrommotor-Controller ist die H-Brücke: vier Schalter, die so angeordnet sind, dass das Schließen eines diagonalen Paars die Versorgung in einer Polarität an den Motor anlegt, und das Schließen des gegenüberliegenden Paars sie umkehrt. Es ist der Standardansatz für die bidirektionale Steuerung von Bürsten-DC-Motoren und ist als diskretes Design ebenso erhältlich wie als integriertes DC-Motorsteuerungs-IC. Wo nur eine Drehrichtung erforderlich ist, genügt ein einzelner Schalter in Reihe mit dem Motor und ist erheblich günstiger.
PWM ist, wie die Drehzahl innerhalb dieser Topologie geregelt wird. Anstatt überschüssige Spannung zu verheizen, schaltet die Steuerung die Versorgung schnell ein und aus und variiert den Anteil der Zeit, den sie eingeschaltet bleibt. Die Induktivität des Motors glättet dies zu einer effektiven mittleren Spannung. Da der Schalter entweder vollständig ein- oder vollständig ausgeschaltet ist, geht sehr wenig Energie als Wärme verloren, weshalb PWM ältere Ansätze fast überall verdrängt hat.
Anker- und Feldsteuerung sind die überkommenen Verfahren. Das Einfügen eines variablen Widerstands in den Ankerkreis reduziert den Strom und verlangsamt den Motor; das Schwächen des Feldkreises erhöht die Drehzahl über die Grunddrehzahl hinaus. Beides funktioniert, und die Feldschwächung bleibt wirklich nützlich, um den Hochdrehzahlbereich einer fremderregten Maschine zu erweitern. Die resistive Ankersteuerung hingegen verschwendet die Differenz als Wärme und ist heute auf einfache oder kostengetriebene Designs beschränkt.
Viele als DC-Antriebe bezeichnete Systeme sind in Wirklichkeit DC-gespeiste AC-Antriebe: Der DC-Zwischenkreis ist Gleichstrom, aber der Motor sieht eine synthetisierte Dreiphasen-Wellenform. Hier ist die Leistungsstufe ein Dreiphasen-Wechselrichter, drei Schaltbeine, die sich einen gemeinsamen DC-Zwischenkreis teilen.
Ein Frequenzumrichter steuert einen Asynchronmotor, indem er sowohl die Frequenz als auch die Spannung dieser Wellenform variiert. Das einfachste Schema, U/f-Regelung, hält das Verhältnis zwischen ihnen annähernd konstant, um den magnetischen Fluss im richtigen Bereich zu halten. Es ist einfach zu implementieren und für Pumpen und Lüfter ausreichend, aber die Drehmomentregelung bei niedriger Drehzahl ist schlecht.
Vektorregelung, auch genannt feldorientierte Regelung, trennt mathematisch den Strom, der die Maschine magnetisiert, von dem Strom, der Drehmoment erzeugt, und regelt dann jeden unabhängig. Das Ergebnis ist Drehmomentregelung bei Drehzahl null und ein dynamisches Verhalten, das mit einer Bürsten-DC-Maschine vergleichbar ist – genau dafür wurde die Technik entwickelt. Sie erfordert eine genaue Schätzung der Rotorposition oder des Flusses und erheblich mehr Rechenleistung als U/f.
Ein Regler im offenen Regelkreis legt einen Ausgang an und geht davon aus, dass der Motor gehorcht. Er hat keine Möglichkeit zu wissen, ob sich die Welle mit der befohlenen Drehzahl dreht oder überhaupt dreht. Eine Steuerung im offenen Regelkreis ist völlig akzeptabel, wo die Last vorhersehbar ist und moderate Fehler tolerierbar sind.
Ein Regler im geschlossenen Regelkreis misst, was der Motor tatsächlich tut, und korrigiert kontinuierlich. Er hält die Drehzahl bei Laständerungen, erkennt Blockierungen und ermöglicht eine genaue Positionierung. Die Messung kann von Hall-Sensoren, einem Inkrementalgeber oder einem Resolver stammen.
Sensorlose Regelung liegt zwischen den beiden. Die Steuerung leitet die Rotorposition aus dem elektrischen Verhalten der Wicklungen ab und vermeidet so die Kosten und Verkabelung eines Rückführgebers. Sie funktioniert gut bei mittlerer und hoher Drehzahl, wo die Gegen-EMK der Maschine stark genug ist, um beobachtet zu werden. Nahe dem Stillstand verschwindet dieses Signal, und sensorlose Verfahren müssen auf Injektionstechniken zurückgreifen oder eine verschlechterte Leistung in Kauf nehmen. Dieser Niederdrehzahlbereich ist der Ort, an dem sensorlose Designs im Feld am häufigsten enttäuschen.
Der Betriebszustand eines Motors lässt sich durch das Vorzeichen seines Drehmoments und das Vorzeichen seiner Drehzahl beschreiben, was vier Betriebsquadranten ergibt.
Ein Ein-Quadranten-Regler treibt den Motor nur in eine Richtung an und stoppt ihn, indem er die Leistung wegnimmt und Reibung und Last den Rest erledigen lässt. Ein Zwei-Quadranten-Regler fügt die entgegengesetzte Drehrichtung hinzu, kann aber immer noch nicht aktiv bremsen.
Ein Vier-Quadranten-Regler kann in beide Richtungen antreiben und bremsen. Wenn das Drehmoment der Drehung entgegenwirkt, wirkt der Motor als Generator, und die kinetische Energie der Last muss irgendwohin. In einem regenerativen Antrieb wird sie in den DC-Zwischenkreis zurückgeführt und entweder in die Versorgung zurückgespeist oder von einer Batterie aufgenommen. Wo die Versorgung sie nicht aufnehmen kann, wird sie stattdessen von einem Bremswiderstand als Wärme abgeführt.
Die Vier-Quadranten-Fähigkeit ist weitaus wichtiger, als ihr üblicherweise zugestanden wird. Hebezeuge, Aufzüge, Traktionssysteme, Zentrifugen und jede Last mit hoher Trägheit verbringen einen beträchtlichen Teil ihres Arbeitszyklus mit Rekuperation. Wird diese Energie gut gehandhabt, verbessert das die Effizienz; wird sie schlecht gehandhabt, führt das zu Überspannungsabschaltungen des DC-Zwischenkreises, Störfehlern und im schlimmsten Fall zu zerstörten Kondensatoren und Schaltern. Es ist außerdem der Betriebsbereich, der am wenigsten wahrscheinlich vor dem Einsatz gründlich getestet wurde – aus Gründen, die später in diesem Leitfaden behandelt werden.
Das Öffnen einer DC-Motorsteuerungsschaltung offenbart einen konsistenten Satz von Bausteinen, die bei unterschiedlichen Leistungsstufen unterschiedlich dimensioniert sind.
Steuerkern. Ein Mikrocontroller ist die übliche Wahl für kostensensible Designs. Ein DSP fügt den Rechendurchsatz hinzu, der für die feldorientierte Regelung bei hohen Schaltfrequenzen benötigt wird. Ein FPGA wird dort gewählt, wo deterministisches Timing bei sehr hohen Aktualisierungsraten wichtig ist oder wo mehrere Achsen ohne Jitter koordiniert werden müssen.
Gate-Treiber und Isolation. Diese übersetzen Steuersignale in eine Ansteuerung auf Bauelementebene. Bei höheren Spannungen verhindert die galvanische Trennung zwischen Steuerungs- und Leistungsdomäne, dass sich ein Ausfall der Leistungsstufe in die Logik fortpflanzt, und schützt jeden, der auf der Niederspannungsseite arbeitet.
Leistungsschalter. Die Auswahl richtet sich hauptsächlich nach Spannung und Schaltfrequenz. MOSFETs dominieren Niederspannungsdesigns, wo ihr schnelles Schalten und ihr niedriger Durchlasswiderstand zu hohen PWM-Frequenzen passen. IGBTs übernehmen bei höheren Spannungen und Strömen, wo ihr Durchlassverhalten günstiger ist. Siliziumkarbid-Bauelemente ermöglichen deutlich höhere Schaltfrequenzen und Sperrspannungen bei geringeren Verlusten, allerdings zu höheren Bauteilkosten. Galliumnitrid bietet außergewöhnlich schnelles Schalten in Anwendungen mit niedrigerer Spannung und hoher Dichte, erfordert jedoch ein sehr sorgfältiges Layout, um Schwingungen zu vermeiden.
Stromerfassung. Shunt-Widerstände sind kostengünstig und genau, liegen aber im Strompfad. Hall-Effekt- und Fluxgate-Sensoren bieten Isolation und bewältigen große Ströme ohne Einfügeverlust. Unabhängig von der Methode ist die Erfassungsbandbreite das, was die Obergrenze dafür setzt, wie schnell die Drehmomentschleife sein kann.
Positionsrückführung. Hall-Sensoren liefern grobe Kommutierungsinformationen, die für die Sechs-Schritt-Steuerung ausreichen. Inkrementalgeber liefern eine feine Auflösung für Geschwindigkeits- und Positionsschleifen. Resolver sind robust, hitze- und vibrationstolerant und werden in Traktions- und Luftfahrtumgebungen bevorzugt.
DC-Zwischenkreis-Kapazität. Die Kondensatorbank stabilisiert die Versorgung gegen Schalttransienten und nimmt rekuperierte Energie auf. Sie ist außerdem eine der am stärksten lebensdauerbegrenzten Komponenten der gesamten Baugruppe und verschlechtert sich mit der Zeit durch Temperatur und Rippelstrom.
Schutzschaltungen. Entsättigungserkennung, Überstromkomparatoren, Überspannungsbegrenzer, Temperatursensoren und Watchdogs. Diese werden bewusst schnell und einfach gehalten, damit sie handeln, bevor die Software es kann.
Kommunikation und Feldbus. Analoge und Schritt-/Richtungs-Schnittstellen sind bei einfachen Achsen weiterhin üblich. Industrielle Systeme verwenden CAN, industrielles Ethernet oder einen Echtzeit-Feldbus, damit eine übergeordnete Steuerung den Antrieb befehligen, überwachen und diagnostizieren kann.
Der Integrationsgrad variiert enorm. Ein DC-Motorsteuerungs-IC kann Gate-Treiber, Leistungsschalter, Stromerfassung und Schutz in einem Gehäuse vereinen, was schnell zu entwerfen und innerhalb seiner Nennwerte zuverlässig ist. Diskrete Implementierungen kosten mehr Entwicklungsaufwand, erlauben aber beliebige Spannungs- und Strombereiche, ein individuelles Schutzverhalten und die Freiheit vom Risiko, dass ein einzeln bezogenes Bauteil mitten im Programm abgekündigt wird.
Die beiden Begriffe werden weit häufiger synonym verwendet, als sie sollten, und die Unterscheidung ist bei der Spezifikation von Hardware wirklich wichtig.
| Motortreiber | Gleichstrommotor-Controller | |
|---|---|---|
| Hauptaufgabe | Leistungsverstärkung | Entscheidungsfindung plus Leistungsabgabe |
| Enthält | Gate-Treiber und Leistungsschalter | Steuerkern, Modulator, Gate-Treiber, Leistungsschalter, Sensorik, Schutz |
| Wo die Intelligenz sitzt | Extern – ein MCU oder eine SPS liefert die Schaltbefehle | Intern – die Steuerung führt ihre eigenen Regelschleifen aus |
| Umgang mit Rückführung | Keine oder durchgereicht | Intern verarbeitet, um die Schleife zu schließen |
| Typische Schnittstelle | Richtungs- und PWM-Pins | Drehzahl-/Drehmoment-/Positionsreferenz über Analog oder Feldbus |
| Typische Verwendung | Kleine Motoren unter externer Aufsicht | Eigenständige Achsen und Systeme, die eine geregelte Leistung erfordern |
Ein Motortreiber nimmt Niederleistungs-Logiksignale und wandelt sie in die Spannung und den Strom um, die ein Motor benötigt. Die Entscheidungen darüber, wie schnell er laufen soll, wann er umkehren soll und wie stark er beschleunigen soll, werden anderswo getroffen. Eine DC-Motorsteuerung trifft diese Entscheidungen selbst, unter Verwendung der Rückführung vom Motor, und enthält typischerweise eine Treiberstufe in sich.
In der Praxis verschwimmt die Grenze. Viele als Treiber vermarktete Produkte enthalten Strombegrenzung und thermische Abschaltung, was Steuerungsfunktionen sind. Viele als Steuerungen vermarktete Produkte erwarten dennoch, dass ein übergeordnetes System die Referenz vorgibt. Die nützliche Frage bei der Spezifikation ist nicht, wie das Datenblatt es nennt, sondern wo sich die Regelschleife schließt.
Selbst wenn eine vollständige Steuerung geplant ist, existiert die Treiberstufe aus konkreten Gründen.
Leistungsverstärkung. Ein Mikrocontroller-Pin kann einige zehn Milliampere liefern. Selbst ein kleiner DC-Motor benötigt Größenordnungen mehr, und ihn direkt anzuschließen beschädigt den Pin, ohne die Welle zu drehen.
Schutz. Treiberstufen enthalten typischerweise Überstrombegrenzung, thermische Abschaltung und Unterspannungssperre. Diese fangen Blockierungen, Kurzschlüsse und Spannungseinbrüche ab, bevor sie etwas zerstören.
Umgang mit induktiver Energie. Ein Motor ist eine induktive Last, und das Unterbrechen des Stroms durch eine Induktivität erzeugt eine Spannungsspitze. Freilaufpfade innerhalb des Treibers geben dieser Energie einen sicheren Weg.
Isolation und Störunterdrückung. Das Schalten des Motors erzeugt erhebliches elektrisches Rauschen. Eine richtig ausgelegte Treiberstufe hält dieses Rauschen in der Leistungsdomäne, anstatt es Logik- und Sensorsignale stören zu lassen.
Vereinfachte Integration. Ein Treiber bietet eine saubere, dokumentierte Schnittstelle, was die Entwicklung im Vergleich zum Entwurf einer Schaltstufe von Grund auf erheblich verkürzt.
DC-Motorsteuerung sind überall dort zu finden, wo Bewegung geregelt und nicht bloß eingeschaltet werden muss.
Robotik und Automatisierung. Gelenkaktuatoren, Greifer, mobile Plattformen und autonome Fahrzeuge sind auf eine präzise, koordinierte Drehzahl- und Drehmomentregelung über mehrere Achsen angewiesen.
Fertigung. Förderbänder, Fließbänder, Werkzeugmaschinen und CNC-Achsen benötigen eine wiederholbare Drehzahlregelung und kontrollierte Beschleunigung, um Produktqualität und Taktzeit aufrechtzuerhalten.
Kraftfahrzeuge und Elektrofahrzeuge. Traktion, Pumpen, Lüfter, elektrische Fensterheber, Sitzaktuatoren und Lenkunterstützung liegen alle hinter Motorsteuerungen, wobei Traktionssteuerungen zu den anspruchsvollsten Designs der Branche gehören.
Aufzüge und Materialtransport. Hebezeuge, Krane und Aufzugssysteme verbinden hohe Trägheit mit einem sicherheitskritischen Arbeitszyklus und verbringen viel Zeit im regenerativen Betrieb.
HLK, Pumpen und Lüfter. Der drehzahlvariable Betrieb ersetzt Drosselung und Dämpfung und liefert große Energieeinsparungen über ein Gebäude oder eine Anlage hinweg.
Luft- und Raumfahrt und Verteidigung. Aktuatorik, Steuerflächen, unbemannte Plattformen und Radar-Positionierer erfordern hohe Zuverlässigkeit unter weiten Temperatur- und Vibrationsextremen.
Verbraucher- und Medizinprodukte. Haushaltsgeräte, Elektrowerkzeuge und Medizingeräte verwenden Steuerungen für sanftes Anlaufen, leisen Betrieb und sichere Drehmomentbegrenzung.
Die Auswahl ist eine Abstimmungsaufgabe zwischen Motor, Last, Umgebung und Regelungsanforderung. Die folgende Checkliste deckt ab, was tatsächlich darüber entscheidet, ob eine Steuerung im Einsatz funktioniert.
| Spezifikation | Was zu definieren ist | Warum es wichtig ist |
|---|---|---|
| Versorgungs-/DC-Zwischenkreisspannung | Nennwert, Minimum und Maximum einschließlich Transienten | Eine zu niedrig bemessene Spannungsfestigkeit versagt beim ersten Transienten, nicht auf dem Prüfstand |
| Dauerstrom | Dauerstrom des Motors unter ungünstigster Last | Anhaltende Überlast ist die häufigste Ursache für thermisches Versagen |
| Spitzenstrom und Dauer | Anlauf-, Beschleunigungs- und Blockierstrom, mit Zeitgrenzen | Eine allein auf den Dauerstrom ausgelegte Steuerung löst beim Anlauf aus |
| Motortyp | Bürstenbehaftet, bürstenlos, PMSM, Asynchron, Schrittmotor | Bestimmt, ob die Kommutierung von der Steuerung übernommen werden muss |
| Regelungsmodus | Drehzahl, Drehmoment, Position oder eine Kombination | Legt die Schleifenstruktur und die Rückführungsanforderung fest |
| Rückführschnittstelle | Hall, Inkrementalgeber, Resolver oder sensorlos | Muss zum am Motor verbauten Geber passen |
| Schaltfrequenz | Ziele für Akustik, Effizienz und Regelbandbreite | Höhere Frequenz bedeutet leiseren Betrieb, aber größere Schaltverluste |
| Vier-Quadranten-Fähigkeit | Ob und wie stark die Last rekuperiert | Bestimmt den Bedarf an regenerativer Rückspeisung oder einem Bremswiderstand |
| Schutzfunktionen | Überstrom, Überspannung, Übertemperatur, Blockiererkennung | Bestimmt, was die Steuerung übersteht und was sie meldet |
| Kommunikation | Analog, Schritt/Richtung, CAN, industrielles Ethernet | Bestimmt, wie sich die Steuerung in übergeordnete Systeme integriert |
| Thermischer Betriebsbereich | Umgebungsbereich, Kühlmethode, Derating-Kurve | Typenschild-Nennwerte setzen Bedingungen voraus, die die Installation möglicherweise nicht bietet |
| Umgebung | Schutzart, Vibration, Höhe, Verschmutzung | Feldausfälle lassen sich oft eher auf die Umgebung als auf elektrische Belastung zurückführen |
Zwei Punkte sind hervorzuheben. Erstens: die Steuerung auf den Spitzenwert auslegen, nicht auf den Durchschnitt. Anlauf-, Beschleunigungs- und Blockierströme betragen üblicherweise ein Mehrfaches des Dauerstroms, und eine allein nach den Dauernennwerten gewählte Steuerung wird im Normalbetrieb Störabschaltungen verursachen. Zweitens: die Derating-Kurve prüfen, nicht den Schlagzeilen-Nennwert. Eine Steuerung, die für einen bestimmten Strom bei 25 °C in freier Luft ausgelegt ist, kann in einem abgedichteten Gehäuse bei 55 °C erheblich weniger liefern.
Über die theoretischen Kategorien hinaus bietet eine funktionierende Gleichstrommotor-Controller eine Reihe praktischer Betriebsmodi.
Geschwindigkeitsregelung regelt die Wellendrehzahl anhand einer Referenz und korrigiert kontinuierlich Lastschwankungen. Positionsregelung steuert die Welle auf einen Zielwinkel oder Zählwert, typischerweise mit einer darin verschachtelten Geschwindigkeitsschleife. Strom- oder Drehmomentregelung regelt den Wicklungsstrom direkt und ist die innerste Schleife in jedem Hochleistungsschema; sie ermöglicht außerdem den kraftbegrenzten Betrieb.
Beschleunigungs- und Verzögerungsrampen begrenzen, wie schnell sich die Referenz ändert, schützen mechanische Kupplungen vor Stoßbelastung und verhindern Stromspitzen, die andernfalls die Schutzeinrichtungen auslösen würden.
Bremsmodi unterscheiden sich erheblich. Beim Ausrollen wird der Antrieb weggenommen und die Reibung stoppt die Last. Beim dynamischen Bremsen werden die Wicklungen kurzgeschlossen, sodass der vom Motor selbst erzeugte Strom der Drehung entgegenwirkt. Beim regenerativen Bremsen wird die Energie an die Versorgung zurückgegeben. Jedes hat andere Bremswege, thermische Folgen und ein anderes DC-Zwischenkreisverhalten.
Blockiererkennung und Strombegrenzung schützen sowohl den Motor als auch die Mechanik. Wenn der Strom ohne entsprechende Bewegung ansteigt, kann die Steuerung das Drehmoment zurückfahren, den Ausgang abschalten oder einen Fehler auslösen, je nachdem, was die Anwendung erfordert.
Umgang mit Totband und Offset sind wichtiger, als sie scheinen. Kleine Befehlsoffsets um null können in Positioniersystemen eine langsame Drift verursachen, und ein richtig konfiguriertes Totband verhindert dies.
Die Kette vom Konzept bis zur zuverlässigen Hardware durchläuft eine beständige Reihe von Problemen.
Totzeit und Brückenkurzschluss. Die beiden Schalter eines Brückenzweigs dürfen niemals gleichzeitig leiten, sonst wird die Versorgung über sie kurzgeschlossen. Die Totzeit fügt eine kleine Lücke zwischen dem Ausschalten des einen und dem Einschalten des anderen ein. Zu wenig riskiert die Zerstörung; zu viel verzerrt die Ausgangswellenform und führt zu einer Drehmomentwelligkeit, die hörbar wird und die Laufruhe bei niedriger Drehzahl verschlechtert.
PWM-Frequenz-Kompromisse. Das Erhöhen der Schaltfrequenz reduziert die Stromwelligkeit, verbessert die Regelbandbreite und schiebt das akustische Geräusch über den hörbaren Bereich hinaus. Es erhöht aber auch die Schaltverluste und die Wärme und übersteigt schließlich das, was die Gate-Treiber und der Steuerkern bewältigen können. Es gibt keinen universell richtigen Wert, nur ein Gleichgewicht, das zur Bauelementetechnologie und zum thermischen Design passt.
Elektromagnetische Störungen. Schnelle Schaltflanken erzeugen Breitbandrauschen, das in Sensorleitungen, Rückführkabel und benachbarte Geräte einkoppelt. Layout, Filterung, Kabelschirmung und Erdungsstrategie entscheiden darüber, ob das resultierende System die Konformitätsprüfung besteht oder sie spät und teuer nicht besteht.
Bandbreite der Stromerfassung. Die Drehmomentschleife kann nicht schneller sein als die sie speisende Messung. Sensoren mit unzureichender Bandbreite oder übermäßiger Filterverzögerung zwingen dazu, die Schleife zu verstimmen, was sich als träge Reaktion und schlechte Störunterdrückung zeigt.
Wärmemanagement und Derating. Verluste in den Schaltern und den DC-Zwischenkreiskondensatoren werden zu Wärme, und Wärme verkürzt die Lebensdauer. Das thermische Design muss nicht nur die stationäre Verlustleistung berücksichtigen, sondern auch sich wiederholende Arbeitszyklen, bei denen die mittlere Leistung akzeptabel erscheint, während die Sperrschicht-Spitzentemperatur unbemerkt die Grenzwerte überschreitet.
Sensorlose Leistung bei niedriger Drehzahl. Wie besprochen verschlechtert sich die Positionsschätzung, wenn sich die Drehzahl null nähert. Beim Anlaufverhalten unter Last scheitern sensorlose Designs am häufigsten an der Abnahme.
Regenerative Energie und DC-Zwischenkreis-Überspannung. Wenn eine Last den Motor antreibt, fließt Energie zurück in den DC-Zwischenkreis und erhöht dessen Spannung. Wenn die Versorgung sie nicht aufnehmen kann und kein Bremswiderstand verbaut ist, steigt die Spannung, bis die Schutzeinrichtung auslöst oder etwas ausfällt. Dies richtig zu dimensionieren erfordert die Kenntnis des ungünstigsten regenerativen Ereignisses – genau des Falls, der bei gewöhnlichen Tests am wenigsten wahrscheinlich durchgespielt wird.
Latenz der Fehlererkennung. Ein Kurzschluss kann ein Leistungsbauelement innerhalb von Mikrosekunden zerstören. Ein Schutz, der in Millisekunden reagiert, ist kein Schutz. Die Reaktionskette von der Erkennung bis zur Gate-Abschaltung muss als Ganzes unter realen Fehlerbedingungen verifiziert werden, nicht aus Datenblattwerten angenommen.
Hier ist das Muster, das sich in Motorsteuerungsprojekten immer wieder abspielt. Der Regelalgorithmus ist in der Simulation korrekt. Die Firmware ist im Code-Review korrekt. Die Steuerung läuft auf dem Prüfstand mit einem kleinen Testmotor korrekt. Und dann versagt sie bei der ersten echten Last, oder beim ersten echten Fehler, oder beim ersten harten regenerativen Ereignis im Feld.
Der Grund ist keine Nachlässigkeit. Es ist, dass die Bedingungen, die Motorsteuerungen zerstören, genau die Bedingungen sind, die am schwersten absichtlich herzustellen sind.
Fehler lassen sich nicht auf Abruf reproduzieren. Der Verlust einer Motorphase, der Verlust der Encoder-Rückführung, der Zusammenbruch des DC-Zwischenkreises oder der Ausfall eines Gate-Treibers sind allesamt Ereignisse, die Hardware zerstören, wenn man sie physisch herbeiführt. Teams testen sie daher einmal, wenn überhaupt, und wiederholen sie nach Firmware-Änderungen selten.
Prüfstandstests sind langsam und eng begrenzt. Das Wechseln von Motoren, das Umkonfigurieren von Lasten und das Instrumentieren eines Prüfstands dauert Stunden pro Konfiguration. In der Praxis werden Steuerungen an einer Handvoll Betriebspunkte validiert statt über den gesamten Bereich, den sie tatsächlich sehen werden.
Extreme Betriebspunkte werden vermieden. Blockierung bei vollem Drehmoment, Feldschwächung bei maximaler Drehzahl und ungünstigste Rekuperation gefährden allesamt die Ausrüstung. Verständlicherweise umgehen Ingenieure sie, und genau das sind die Ecken, in denen sich Fehler verstecken.
Es gibt keine Regressionsabdeckung. Idealerweise führt jede Firmware-Revision den gesamten Testsatz erneut aus. Mit physischer Hardware ist das unpraktisch, sodass die meisten Änderungen an einem engen Teilbereich validiert werden, und eine in einer Ecke des Betriebsbereichs eingeschleppte Regression bleibt unbemerkt, bis ein Kunde sie findet.
Das Ergebnis ist eine Validierungslücke: der Raum zwischen dem, was getestet wurde, und dem, was die Steuerung tatsächlich antreffen wird. Ausfälle treten nicht auf, weil das Design falsch war, sondern weil niemand in der Lage war, diesen Raum sicher und wiederholt zu erkunden.
Diese Lücke zu schließen erfordert einen stufenweisen Arbeitsablauf, bei dem jede Stufe eine eigene Klasse von Defekten abfängt.
Model-in-the-Loop. Der Regelalgorithmus läuft gegen einen simulierten Motor und eine simulierte Last in einer Modellierungsumgebung. Das fängt algorithmische Fehler, eine schlechte Schleifenstruktur und instabile Abstimmung ab, solange Änderungen noch Minuten kosten. Alles, was mit der Implementierung zusammenhängt, kann es nicht abfangen.
Software-in-the-Loop. Der tatsächliche Regelcode, für eine Host-Maschine kompiliert, ersetzt das Modell. Das fängt Codierungsfehler, Festkomma-Skalierungsprobleme und während der Implementierung eingeschleppte Logikfehler ab. Er läuft weiterhin schneller oder langsamer als in Echtzeit, sodass das Timing-Verhalten unverifiziert bleibt.
Processor-in-the-Loop. Der Code läuft auf dem realen Zielprozessor gegen eine simulierte Anlage. Das fängt Compiler-Verhalten, Ausführungs-Timing, Ressourcenkonflikte und für das Ziel spezifische arithmetische Unterschiede ab. Die Leistungsstufe fehlt weiterhin.
Hardware-in-the-Loop. Die vollständige Steuerung, einschließlich ihrer Firmware und ihrer Schnittstellen, wird mit einer Echtzeitsimulation von Motor, Wechselrichter und Last verbunden. Die Steuerung glaubt, eine echte Maschine anzutreiben: Sie gibt PWM aus, liest simulierten Strom und simulierte Position zurück und reagiert auf simulierte Fehler. Das fängt Integrationsdefekte, Schnittstellenfehler, Fehlerbehandlungsverhalten und die Regelgüte über den gesamten Betriebsbereich ab, ohne dass Hardware gefährdet wird.
Power-Hardware-in-the-Loop und Motoremulator. Die Steuerung treibt nun echte Leistung durch eine echte Leistungsstufe, aber die Last auf der anderen Seite ist ein emulierter Motor statt eines physischen. Das validiert die tatsächliche Schalthardware, das thermische Verhalten, die Stromerfassung und die Schutzreaktion unter realer elektrischer Belastung und erlaubt dabei weiterhin beliebige Lastprofile und Fehlerinjektion.
Prüfstandstest (Dynamometer). Die Steuerung treibt einen echten Motor gegen eine echte mechanische Last. Das bestätigt das End-to-End-Verhalten und erfasst Effekte, die kein Modell perfekt reproduziert. Es ist zudem langsam, teuer und ungeeignet, um zerstörerische Grenzbereiche zu erkunden.
Feldvalidierung. Endgültige Bestätigung unter realen Arbeitszyklen und realen Umgebungen, die Integrations- und Umgebungsprobleme abfängt, die kein Labor reproduziert.
Die entscheidende Erkenntnis ist, dass jede Stufe billig zu beheben und teuer zu überspringen ist. Ein im Model-in-the-Loop gefundener Defekt kostet einen Nachmittag. Derselbe Defekt, auf einem Prüfstand gefunden, kostet einen Motor, eine Steuerung und einen Terminverzug. Im Feld gefunden, kostet er einen Rückruf.
Die beiden Hardware-in-the-Loop-Stufen verdienen eine genauere Betrachtung, denn hier schließt sich die Validierungslücke tatsächlich.
Die Auflösung der Schaltflanken ist alles. Ein Gleichstrommotor-Controller schaltet mit hoher Frequenz und erzeugt Gate-Flanken, die nur durch Bruchteile einer Mikrosekunde voneinander getrennt sind. Ein Echtzeitsimulator, der diese Flanken zu grob abtastet, quantisiert sie, und die resultierende Stromwellenform stimmt nicht mit dem überein, was der reale Wechselrichter erzeugt. Tastverhältnisfehler erscheinen als Stromwelligkeit, die es nicht gibt, oder bleiben aus, wenn sie auftreten sollten. FPGA-basierte Simulation existiert genau, um dies zu lösen: Indem das Leistungsstufenmodell auf rekonfigurierbarer Hardware mit Zeitschritten im Nanosekundenbereich läuft, reagiert der simulierte Wechselrichter auf Gate-Flanken mit der Wiedergabetreue, die die Steuerung erwartet.
Motor- und Lastemulation. Die simulierte Maschine kann jeder Motor sein, den das Projekt benötigt, in Software geändert statt durch physischen Hardwaretausch. Die Last kann konstantes Drehmoment, Lüftergesetz, träge oder ein aufgezeichneter Feld-Arbeitszyklus sein. Eine Steuerung gegen zehn Motorvarianten zu testen wird zu einer Konfigurationsänderung statt zu zehn Beschaffungszyklen.
Fehlerinjektion. Dies ist die Fähigkeit ohne physisches Äquivalent. Offene Phase, Phase-Phase-Kurzschluss, Phase-Erde-Fehler, DC-Zwischenkreis-Zusammenbruch, DC-Zwischenkreis-Überspannung, Encoder-Verlust, Encoder-Rauschen, Hall-Sensor-Ausfall, Gate-Treiber-Ausfall und thermisches Durchgehen können allesamt auf Befehl injiziert werden, an jedem Punkt des Betriebszyklus, wiederholt, ohne etwas zu zerstören. Die Firmware zur Fehlerbehandlung kann endlich ebenso gründlich getestet werden wie der Normalbetrieb.
Regeneratives und Vier-Quadranten-Testen ohne Prüfstand. Da die emulierte Last unter Modellkontrolle Energie aufnehmen und zurückgeben kann, kann die Steuerung durch jeden Quadranten hindurch betrieben werden, einschließlich der harten regenerativen Übergänge, die im Betrieb Überspannungsabschaltungen des DC-Zwischenkreises verursachen.
Automatisierte Regression über den gesamten Betriebsbereich. Sobald der Testsatz per Skript erstellt ist, kann er unbeaufsichtigt über Nacht gegen jeden Firmware-Build laufen. Eine Abdeckung, die mit physischer Hardware unpraktisch war, wird zur Routine, und Regressionen tauchen in Stunden auf statt erst nach dem Einsatz.
Impedyme baut FPGA-basierte Echtzeitsimulations- und Prüfplattformen speziell für Teams, die Leistungselektronik- und Motorsteuerungssysteme entwickeln.
Das CHP-Serie ist die zugrunde liegende Hardwareplattform des Arbeitsablaufs und liefert die FPGA-basierte Echtzeitberechnung und die Hochbandbreiten-Schnittstellen, die eine Motorsteuerung benötigt, um zu glauben, sie sei mit einer echten Maschine verbunden.
MotorSim Studio liefert die Maschinen- und Antriebsstrangmodelle: Bürsten-DC-, bürstenlose DC-, PMSM-, Asynchron- und Reluktanzmaschinen, mit konfigurierbaren Lastprofilen und mechanischer Dynamik, sodass eine Steuerung gegen die gesamte Bandbreite der Motoren validiert werden kann, die sie antreiben könnte.
PowerHIL Studio erweitert dieselbe Umgebung auf Power-HIL, wo echte Leistung durch die zu prüfende Steuerung fließt, während die Last emuliert bleibt, was realistische elektrische Belastungstests mit vollständiger Fehlerinjektionskontrolle ermöglicht.
HIL/RCP-Box unterstützt schnelles Steuerungs-Prototyping und lässt Teams neue Regelalgorithmen auf Echtzeit-Hardware gegen eine emulierte Anlage ausführen, bevor irgendetwas auf einen Zielprozessor übertragen wird.
Impedyme-RT . bietet die Echtzeit-Ausführungsumgebung, die Modelle, I/O und Testautomatisierung miteinander verbindet, einschließlich skriptgesteuerter Regression über den gesamten Betriebsbereich.
FPGA Scope gibt Einblick in Signale innerhalb der Simulation mit der Auflösung, die das Schaltverhalten erfordert, sodass Anomalien diagnostiziert und nicht nur beobachtet werden können.
Das Impedyme Simulink-Blockset verbindet bestehende modellbasierte Entwurfsarbeit direkt mit der Echtzeitumgebung, sodass während des Algorithmusentwurfs entwickelte Modelle ohne Neuschreiben bis zur Hardwarevalidierung durchgetragen werden.
Zusammen verkürzen diese den Weg vom Regelungskonzept zur validierten Hardware und verlagern die Entdeckung von Fehlern aus dem Feld zurück ins Labor, wo ihre Behebung erschwinglich ist.
Ein Gleichstrommotor-Controller sieht von außen unkompliziert aus: Spannung anlegen, Drehzahl erhalten. Die Realität ist ein geschichtetes System, in dem ein Steuerkern, ein Modulator, Gate-Treiber, Leistungsschalter, Sensorik und Schutz über jeden Betriebspunkt hinweg, den die Maschine antreffen wird, korrekt zusammenarbeiten müssen. Die Wahl zwischen DC-Motorsteuerungen bedeutet, sowohl Spitzen- als auch Dauernennwerte abzustimmen, zu verstehen, ob die Last rekuperiert, und zu wissen, wo sich die Regelschleife tatsächlich schließt. Der Entwurf einer DC-Motorsteuerungsschaltung bedeutet, sich mit Totzeit, Schaltfrequenz, Störungen, thermischem Derating und der Latenz der Fehlerreaktion auseinanderzusetzen, ob die Implementierung um einen kompakten DC-Motorsteuerungs-IC oder eine vollständig diskrete Leistungsstufe herum aufgebaut ist.
Was eine Steuerung, die funktioniert, von einer unterscheidet, die zuverlässig funktioniert, ist nicht, wie ausgefeilt ihr Algorithmus zur DC-Motorregelung ist. Es ist, wie gründlich dieser Algorithmus und seine Hardware gegen echte Lasten, echte Fehler und echte regenerative Ereignisse getestet wurden, bevor irgendetwas einen Kunden erreicht. Ob das Ziel eine kleine bürstenbehaftete Achse oder eine leistungsstarke bürstenlose DC-Motorsteuerung ist, der Betriebsbereich ist weitaus größer, als ihn ein Prüfstandstest praktisch abdeckt. Echtzeitsimulation, Controller-HIL und Power-HIL schließen diese Lücke, indem sie die schwierigen Fälle wiederholbar, sicher und automatisierbar machen, und genau das macht aus einer funktionierenden Gleichstrommotor-Controller eine verlässliche.
Benötigen alle DC-Motoren eine Steuerung?
Nein. Ein DC-Motor kann direkt an eine Versorgung angeschlossen betrieben werden, aber er läuft dann mit der Drehzahl, die Last und Versorgungsspannung vorgeben – ohne Drehzahlregelung, ohne Reversieren, ohne kontrolliertes Anhalten und ohne Schutz gegen Überstrom oder Blockierung. Jede Anwendung, die geregelte Drehzahl, kontrolliertes Drehmoment, Reversieren oder Schutz erfordert, benötigt eine DC-Motorsteuerung.
Was sind die wichtigsten Arten von DC-Motorsteuerungen?
DC-Motorsteuerungen werden nach dem Motor klassifiziert, den sie antreiben (bürstenbehaftet, bürstenlos, PMSM, Asynchron, Schrittmotor, Servo), nach der Topologie (H-Brücke, Dreiphasen-Wechselrichter), nach dem Regelungsverfahren (Ein/Aus, Spannung, PWM, PI/PID, Sechs-Schritt, feldorientiert, direkte Drehmomentregelung), nach dem Schleifentyp (offener Regelkreis, geschlossener Regelkreis, mit Sensor, sensorlos) und nach den Betriebsquadranten (Ein-Quadrant, Zwei-Quadrant, Vier-Quadrant regenerativ).
Was ist eine bürstenlose DC-Motorsteuerung?
Eine bürstenlose DC-Motorsteuerung führt die Kommutierung elektronisch statt mechanisch durch. Da ein bürstenloser Motor keine Bürsten oder Kommutator hat, muss die Steuerung die Rotorposition bestimmen – entweder über Hall-Sensoren, einen Encoder oder einen sensorlosen Schätzalgorithmus – und den Strom entsprechend zwischen den Wicklungen umschalten. Das erhöht die Regelungskomplexität, beseitigt aber die Verschleißteile, reduziert das elektrische Rauschen und verlängert die Lebensdauer des Motors.
Kann eine DC-Motorsteuerung beim Bremsen Energie zurückgewinnen?
Eine Vier-Quadranten-Steuerung mit Rekuperation kann das. Wenn die Last den Motor antreibt statt umgekehrt, wirkt die Maschine als Generator und Energie fließt zurück in den DC-Zwischenkreis. Ein regenerativer Antrieb gibt diese Energie an die Versorgung oder eine Batterie zurück. Wo die Versorgung sie nicht aufnehmen kann, wird sie stattdessen von einem Bremswiderstand als Wärme abgeführt. Dies korrekt zu handhaben ist bei Aufzügen, Hebezeugen, Traktionssystemen und Lasten mit hoher Trägheit unerlässlich.
Wie wird eine DC-Motorsteuerung getestet, bevor sie einen echten Motor antreibt?
Durch einen stufenweisen Arbeitsablauf: Model-in-the-Loop für den Algorithmus, Software-in-the-Loop für den Code, Processor-in-the-Loop für das Ziel-Timing, dann Controller-Hardware-in-the-Loop, bei dem die reale Steuerung einen in Echtzeit simulierten Motor und Wechselrichter antreibt. Danach folgt Power-HIL, bei dem echte Leistung in einen emulierten Motor fließt. Das ermöglicht Fehlerinjektion, regeneratives Testen und Regression über den gesamten Betriebsbereich, ohne Hardware zu gefährden, bevor ein physischer Motor oder Prüfstand beteiligt ist.