Synchron-Reluktanzmotor

AnwendungswissenNetzMotorProduktwissen

Synchron-Reluktanzmotor

Synchron-Reluktanzmotor (SynRM)

Inhaltsverzeichnis

den Läuferkupferverlust, der die Ineffizienz von Induktionsmotoren dominiert. Deshalb hat sich der Sync-Reluktanzmotor Synchron-Reluktanzmaschine SynRM Sync-Reluktanzmotor Synchron-Reluktanz -Technologie von den Grundprinzipien bis zur Prüfstandsvalidierung. Er behandelt, wie der AC-Reluktanzmotor das Reluktanzmoment erzeugt, den Rotorentwurf, die Regelung mit und ohne Sensoren sowie den Vergleich mit Induktions-, PM- und geschalteten Reluktanzmaschinen. Er behandelt außerdem, wie Antriebsteams Synchron-Reluktanzantriebe prüfen, einschließlich des Motoremulator -Wegs. Was ist ein Synchron-Reluktanzmotor? Motoremulator -Weg.

Was ist ein Synchron-Reluktanzmotor?

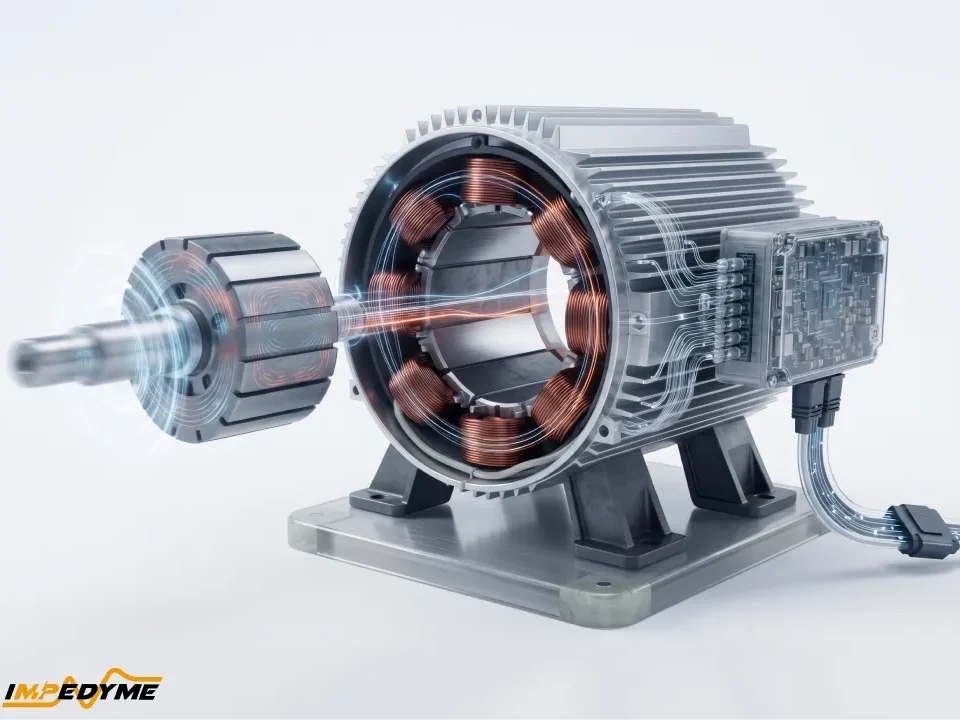
Ein Der Synchron-Reluktanzmotor ist eine Drehfeld-Synchronmaschine, deren Läufer entlang einer Achse eine hohe magnetische Permeanz und entlang der dazu senkrechten Achse eine niedrige Permeanz aufweist, sodass der Läufer Drehmoment entwickelt, indem er seine „leichte“ Achse mit dem Statorfeld ausrichtet.

Aufbau:

  • Stator: ein konventioneller dreiphasiger, verteilt und sinusförmig gewickelter Stator – im Wesentlichen ein Induktionsmotor-Stator.
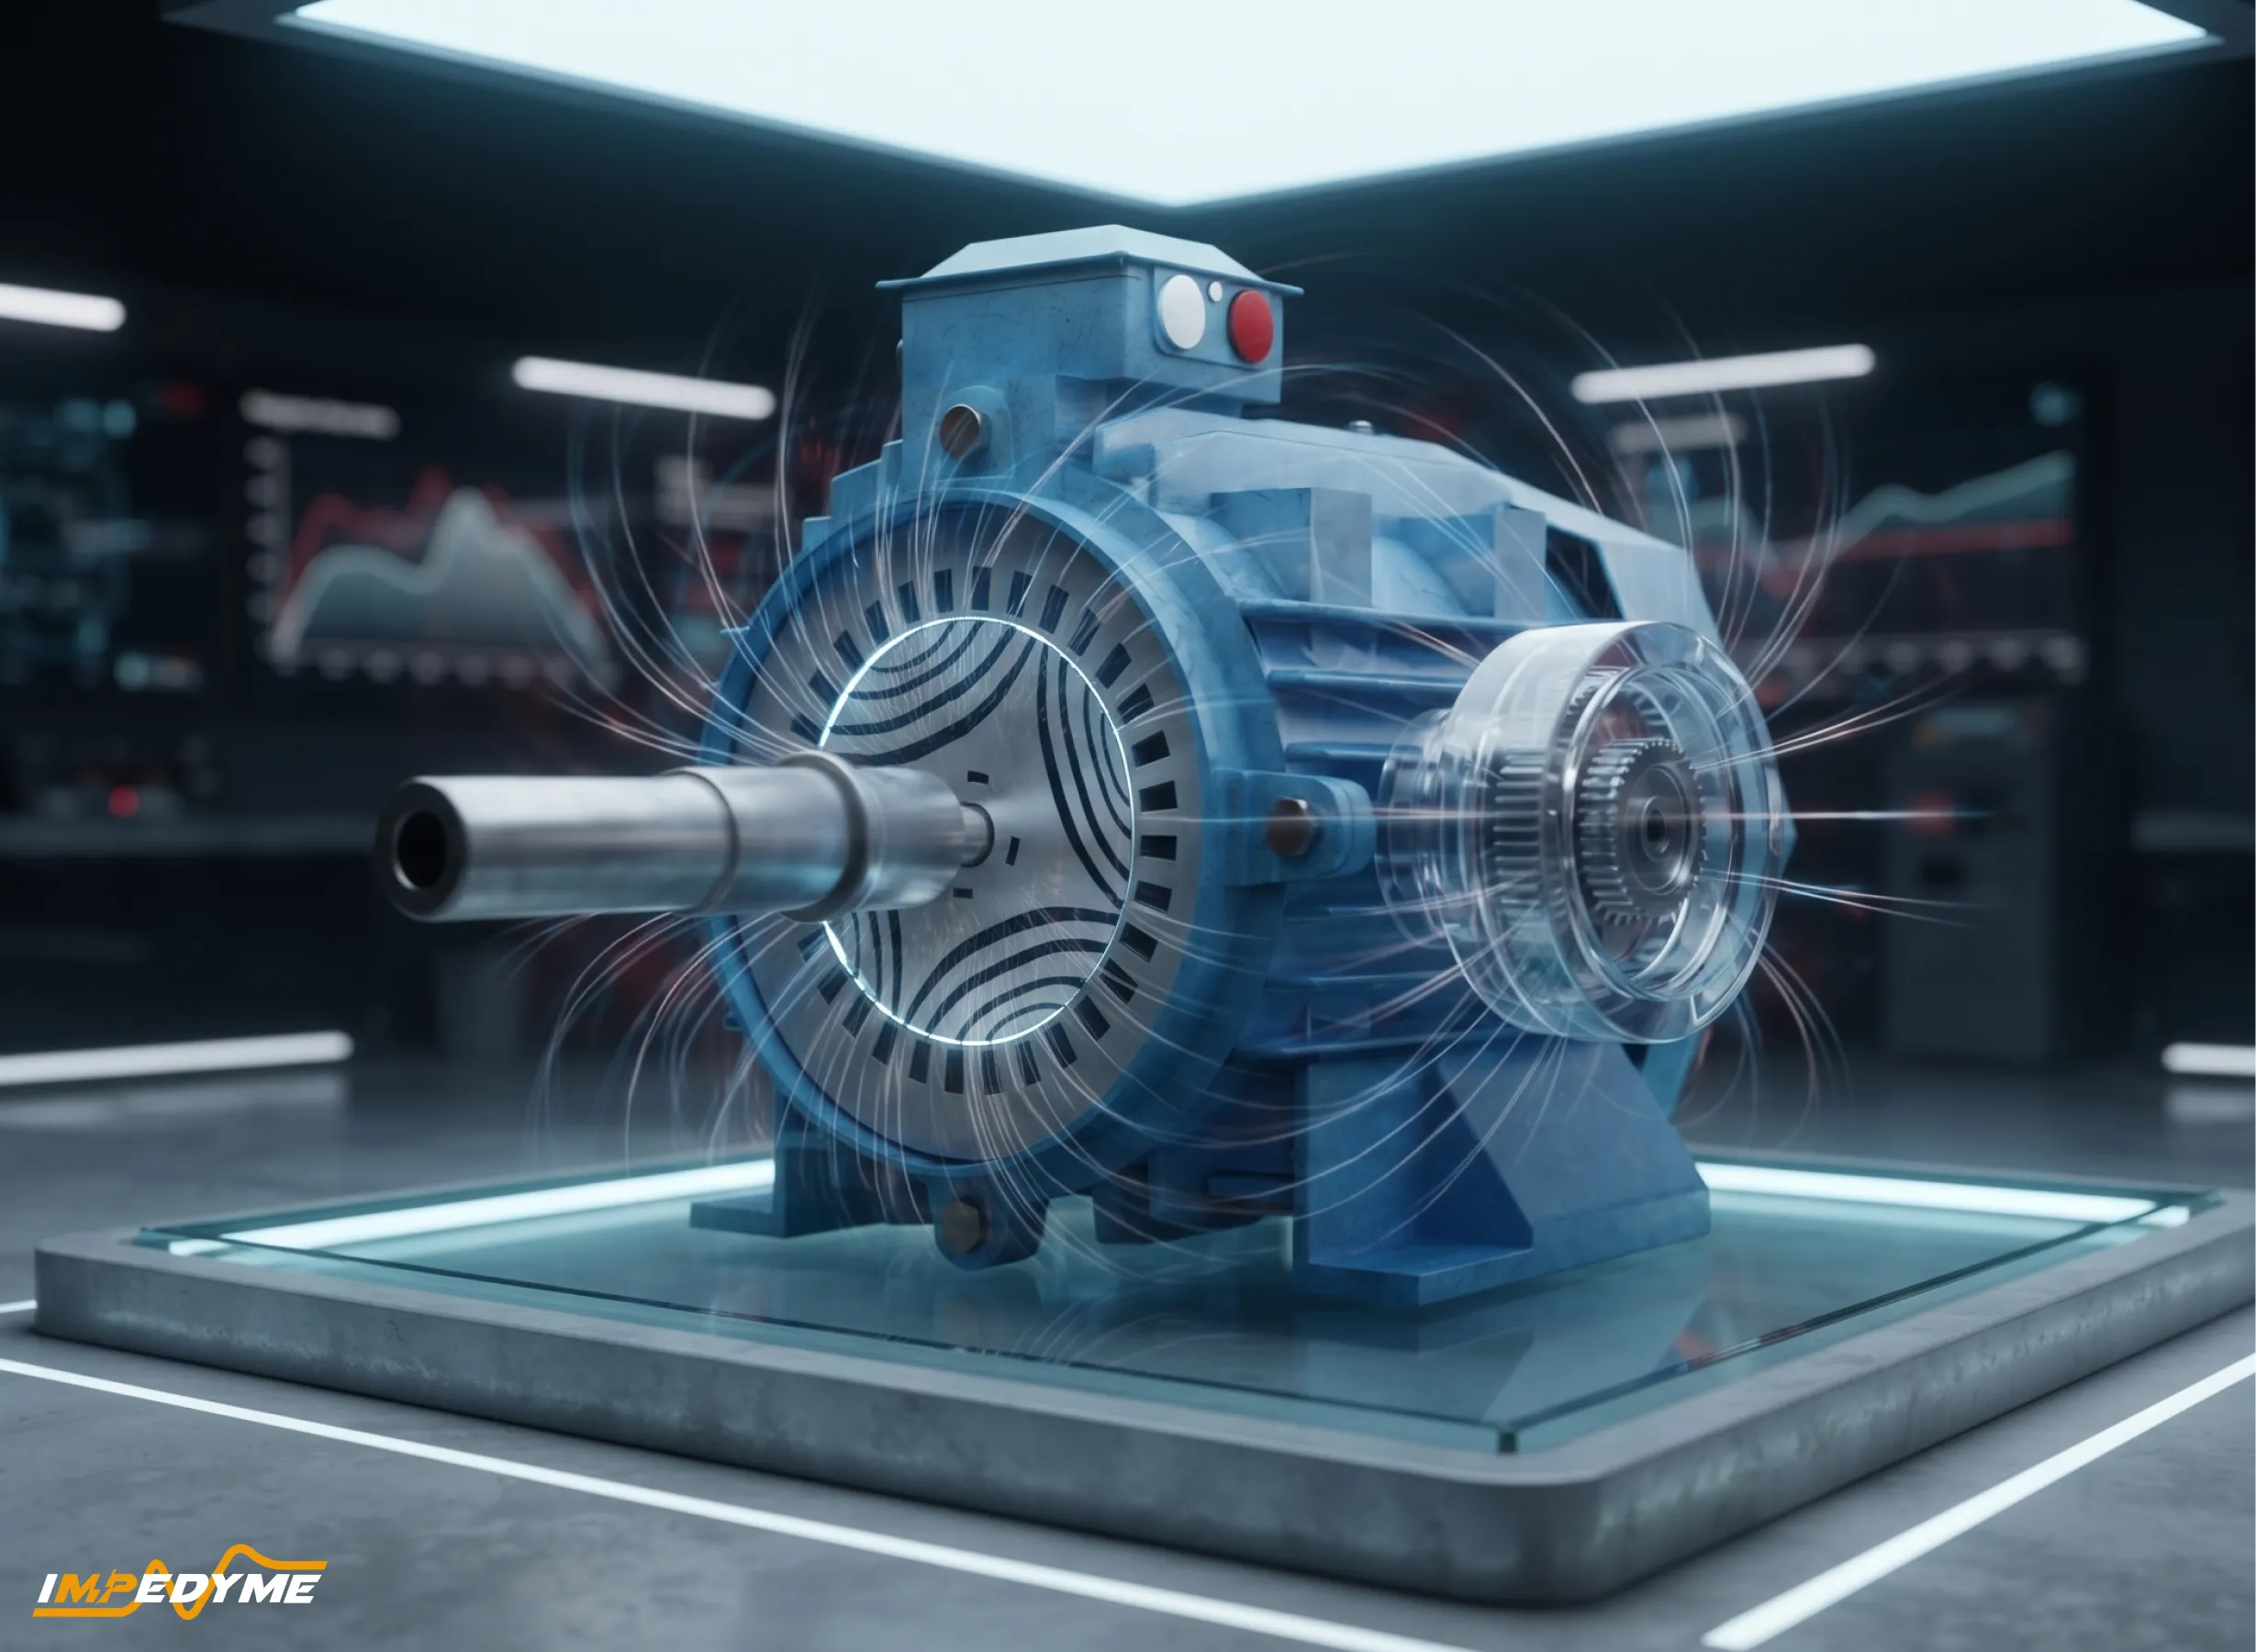
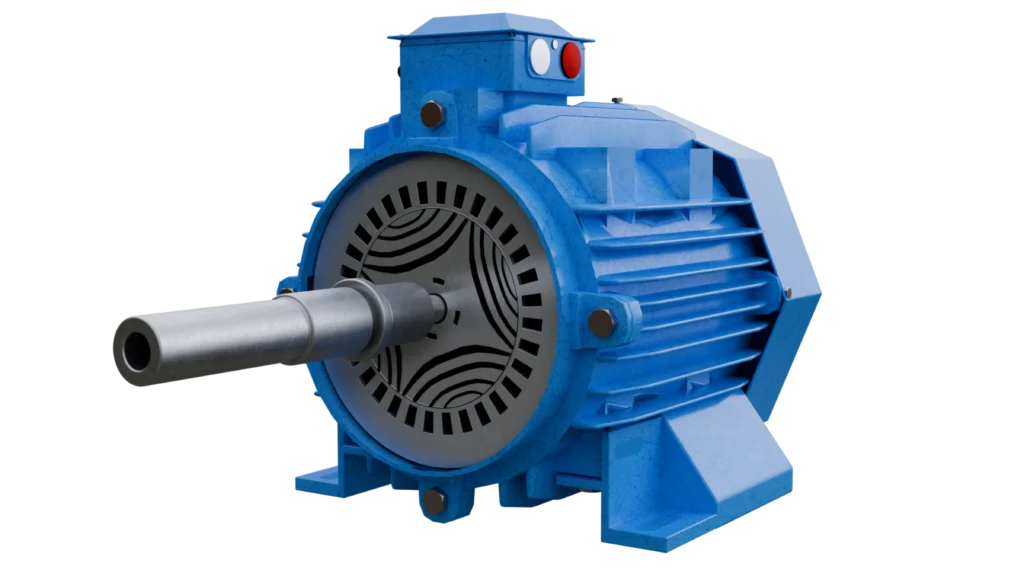
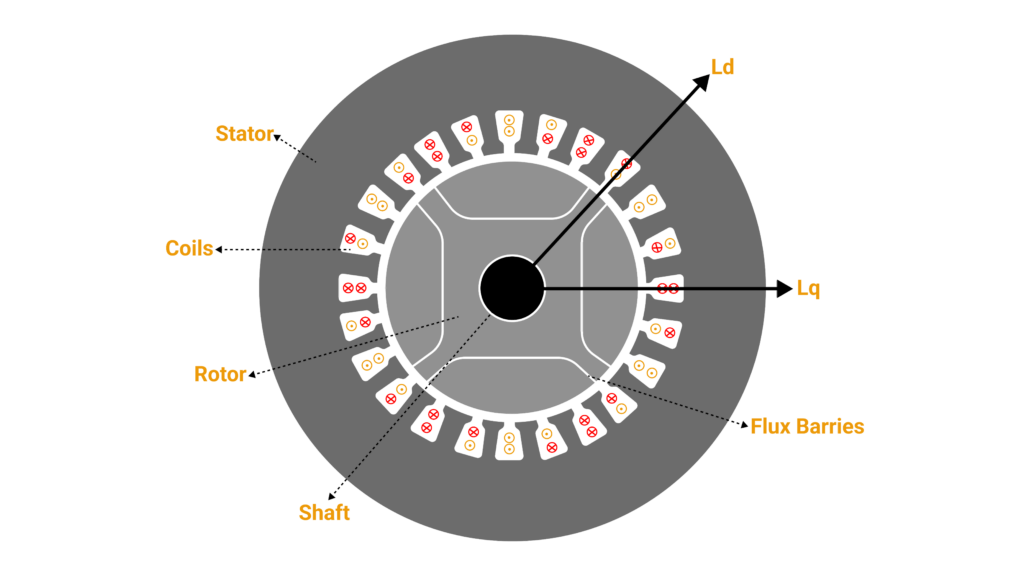
  • Rotor: dünne Elektroblech-Lamellen mit gestanzten Luftschlitzen, genannt Flusssperren. Stahlkanäle zwischen den Sperren führen den Fluss leicht entlang der d-Achse; die Sperren behindern den Fluss entlang der q-Achse. Dünne Stege am Umfang und radiale Stege (Posts) halten das Blech zusammen.
  • Nicht vorhanden: Läuferwicklung, Käfigläufer, Permanentmagnete, Bürsten.

Da der Läufer mit Synchrondrehzahl dreht, gibt es keinen Schlupf, sodass kein Grund-Läuferstrom und praktisch kein Läuferkupferverlust auftreten; es bleibt nur ein geringer Oberschwingungs-Eisenverlust.

Benennung: -Technologie von den Grundprinzipien bis zur Prüfstandsvalidierung. Er behandelt, wie der, SynRel, Sync-Reluktanzmotor, Synchron-Reluktanzmaschine, Reluktanz-Synchronmaschine und -Wegs. beschreiben dieselbe Maschine. Geschaltete und veränderliche Reluktanzmaschinen sind Verwandte, aber nicht dasselbe– sie verwenden konzentrierte Spulen, gepulste unipolare Ströme und doppelt ausgeprägte (doppelt saliente) Läufer.

Typischer kommerzieller Bereich: Industrielle Niederspannungs-SynRMs reichen von etwa 0,75 kW bis zu einigen hundert kW (kleinere Baureihen von etwa 0,75–55 kW in IEC-Baugrößen 80–225, größere Baureihen bis etwa 315 kW), überwiegend 4-polig mit 1.500 U/min Nenndrehzahl, mit Maximaldrehzahlen von etwa 3.600–4.500 U/min und Hochdrehzahlversionen bis etwa 8.000 U/min, in den Spannungsklassen 380–690 V.

Wie funktioniert ein Synchron-Reluktanzmotor?

In einem Synchron-Reluktanzmaschine, erzeugt die umrichtergespeiste Statorwicklung ein Magnetfeld, das sich mit einer durch Frequenz und Polzahl bestimmten Drehzahl dreht. Der Fluss bevorzugt den Pfad mit geringer Reluktanz durch das Eisen. Da der Läufer anisotrop ist, verzerrt jede Fehlausrichtung zwischen seiner leichten Achse und dem Feld das Feld und speichert zusätzliche Energie, sodass der Läufer in die Position minimaler Reluktanz gezogen wird. Dieser Zug ist das Reluktanzmoment, der einzige drehmomenterzeugende Mechanismus in einem reinen Sync-Reluktanzmotor.

Stellen Sie sich einen Stab aus anisotropem Stahl in einem Drehfeld vor: Er dreht sich, um seine Längsachse mit dem Feld auszurichten, und folgt mit derselben Drehzahl. Hält man ihn mit einer Last zurück, eilt er um einen Lastwinkelnach; der Nachlauf erzeugt ein nutzbares Drehmoment, bis zu einem Maximum.

Drei Folgen:

  1. Die Drehzahl wird allein durch Frequenz und Polzahl festgelegt. Ein 4-poliger SynRM dreht bei 50 Hz unter jeder Last mit 1.500 U/min – kein Schlupf, kein Drehzahlabfall.
  2. Das Drehmoment wird über den Stromvektor vorgegeben– seine Amplitude und sein Winkel relativ zur Läufer-d-Achse. Der Regler wählt die Kombination, die Strom, Verluste oder Spannung minimiert.
  3. Keine Last bedeutet keinen Nachlauf und kein Drehmoment. Mit steigender Last wächst der Lastwinkel bis zum Kippmoment. Darüber hinaus schlüpft die Maschine nicht allmählich wie ein Induktionsmotor – sie verliert die Synchronität, das Drehmoment bricht zusammen und der Antrieb löst aus. Die Überlastfähigkeit ist eine harte Grenze.

Reluktanzverhältnis: Was die d-Achsen- und q-Achsen-Induktivitäten wirklich aussagen

  • d-Achsen-Induktivität (Ld): die der Strom sieht, der den Fluss entlang des leichten Pfades durch die Stahlkanäle treibt – hoch.
  • q-Achsen-Induktivität (Lq): die der Strom sieht, der den Fluss quer durch die Sperren treibt – niedrig.

Das Unterschied zwischen Ld und Lq bestimmt das Drehmoment pro Ampere. Das Verhältnis zwischen ihnen, Reluktanzverhältnis genannt, bestimmt maßgeblich den Leistungsfaktor, die Drehmomentdichte und den Konstantleistungs-Drehzahlbereich, den ein -Wegs. erreichen kann. Staton, Miller und Wood (IEE Proceedings, 1993) bezeichneten es als „mit Abstand wichtigsten Parameter“ für Leistungsfaktor, Drehmoment pro Ampere und Konstantleistungs-Drehzahlbereich.

RotortypTypisches ReluktanzverhältnisLeistungsfaktor (magnetfrei)
Einfacher Schenkelpoletwa 3, selten über 3,8etwa 0,5–0,6
2-Sperren-Industrie-TLAetwa 4–6etwa 0,6–0,7
Mehrsperren-Industrie-TLA (3–5)etwa 6–9etwa 0,7–0,8
Axial geblecht / Traktion und Forschungetwa 6–20 (ungesättigt)bis zu etwa 0,8–0,85

-Bänder kombinieren veröffentlichte Bereiche mit typischen Industriewerten. Eine aktuelle peer-reviewte Entwurfsstudie weist darauf hin, dass ein Leistungsfaktor über 0,8 ein Reluktanzverhältnis über etwa 9 erfordert, was erklärt, warum magnetfreie Industriemaschinen zwischen 0,6 und 0,8 liegen.

Das Reluktanzverhältnis ist keine Konstante. Das d-Achsen-Eisen sättigt mit steigendem Strom, sodass Ld zusammenbricht – oft um die Hälfte oder mehr zwischen Teillast und Überlast –, während sich Lq, das von den Luftsperren und gesättigten Stegen bestimmt wird, viel weniger ändert. Reluktanzverhältnis und Leistungsfaktor sinken daher mit der Last. Die Kreuzsättigung koppelt die Achsen: Der q-Achsen-Strom ändert den d-Achsen-Fluss und umgekehrt, sodass sich der optimale Stromwinkel mit der Last verschiebt, und Regler mit festen Induktivitäten geben bei hohem Drehmoment den falschen Winkel vor.

Wie Ld und Lq an der Hardware gemessen werden:

  • Stillstands-AC- oder Sprungspannungstests entlang jeder Achse, durch Integration von Spannung minus ohmschem Abfall – schnell, aber mit wenig Informationen zur Kreuzsättigung.
  • Flussabbildung bei blockiertem Läufer über ein Raster von d/q-Strömen, das vollständige Selbst- und Kreuzsättigungskarten liefert.
  • Flussverkettungsidentifikation unter Last mit einer drehzahlgeregelten Lastmaschine, wobei der Fluss aus den stationären Spannungen bei Drehzahl berechnet wird.
  • Stillstands-Selbstinbetriebnahme ohne Läuferarretierung, veröffentlicht von Hinkkanen, Pellegrino, Bojoi und Koautoren (IEEE Transactions on Industry Applications), die Grundlage der modernen Antriebs-Selbstinbetriebnahme.

Stellen Sie das Ergebnis als gemessene Schar von Flussverkettungskurven (Abbildung 4) dar, nicht als einzelnen Induktivitätswert.

Warum ein Synchron-Reluktanzmotor nicht direkt am Netz anlaufen kann

Ein reiner SynRM hat keinen Käfig, erhält also kein Induktionsmoment, und keine Magnete. An einem festen 50/60-Hz-Netz überstreicht das Feld den Läufer weit schneller, als dieser beschleunigen kann. Das Ausrichtmoment kehrt sich in jedem Schlupfzyklus um und mittelt sich zu null, sodass der Läufer vibriert und brummt, statt sich zu drehen. Das ist die bestimmende Anlaufbeschränkung jedes Synchron-Reluktanzmaschine ohne Käfig.

Erforderlich ist ein Frequenzumrichter (VFD) mit Stromvektorregelung und bekannter Läuferposition, sodass das Feld bei Frequenz null beginnt und an den Läufer gekoppelt bleibt. Die historische Ausnahme ist der netzanlaufende SynRM mit Teilkäfig; er ist selten, weil der Käfig Saliency und Wirkungsgrad kostet und nur bei mäßiger Trägheit zuverlässig synchronisiert.

Folge für die Inbetriebnahme: die anfängliche Läuferpositionsbestimmung ist vor dem ersten Drehmomentbefehl zwingend erforderlich. Bei einem reinen Sync-Reluktanzmotor ist eine Mehrdeutigkeit von 180 elektrischen Grad harmlos, doch ein Fehler nahe 90 elektrischen Grad legt den Strom auf die falsche Achse und erzeugt einen Rückwärtsanlauf, einen blockierten Anlauf oder einen heftigen Ruck..

Synchron-Reluktanzmaschine

Typen von Synchron-Reluktanzmotoren

Jede Synchron-Reluktanzmaschine können entlang vier unabhängiger Achsen klassifiziert werden:

  • Nach Läufererregung: reiner magnetfreier SynRM; permanentmagnet-unterstützter SynRM (Ferrit- oder kleine Seltenerdmagnete in den Sperren); netzanlaufender SynRM (Teilkäfig).
  • Nach Läuferkonstruktion: einfacher Schenkelpol; axial geblechter anisotroper (ALA); transversal geblechter anisotroper (TLA) Mehrsperren-Rotor – der Industriestandard (siehe Aufbau).
  • Nach Wicklung und Erregung: verteilt gewickelte sinusförmige Synchronmaschine (SynRM) gegenüber geschalteter/veränderlicher Reluktanzmaschine mit konzentrierten Spulen.
  • Nach Polzahl und Anwendung: Industrie-IE4/IE5 (meist 4-polig); Hochdrehzahl-Verdichter (oft 2-polig, mechanisch begrenzt); Traktion (4–8 Pole, meist permanentmagnet-unterstützt); Servo (geringe Trägheit, welligkeitsbegrenzt).

Hysteresemotoren und Schrittmotor oder veränderliche Reluktanzmotoren fallen ebenfalls unter die weit gefasste Bezeichnung „Reluktanzmotor“, doch keiner davon ist ein SynRM. Wenn Sie nach einem -Wegs. , der kontinuierlich aus einer sinusförmigen Dreiphasenversorgung läuft, sind die oben genannten Synchron-Reluktanztypen die richtige Wahl.

BauartAufbau & LeistungVor- und Nachteile & beste Verwendung
Reiner SynRMTLA-Rotor ohne Magnete; nur Umrichteranlauf; Leistungsfaktor ~0,6–0,8Vorteile: günstiger, effizienter, kühl laufender und magnetfreier Rotor. Nachteile: niedriger Leistungsfaktor und Drehmomentwelligkeit. Wählen, wenn: drehzahlvariable Pumpen, Lüfter und Verdichter IE4/IE5 ohne Magnete benötigen.
Permanentmagnet-unterstützter SynRMTLA-Rotor mit Ferrit- oder kleinen NdFeB-Magneten; nur Umrichteranlauf; Leistungsfaktor ~0,8–0,9Vorteile: höhere Drehmomentdichte, besserer Leistungsfaktor, einfachere Feldschwächung. Nachteile: Gegen-EMK, Entmagnetisierungsrisiko und höhere Kosten. Wählen, wenn: Sie Traktions-, Hochdrehzahl- oder Kompaktantriebe benötigen.
Netzanlaufender SynRMTLA-Rotor mit Käfigstäben; Direktanlauf am Netz; Leistungsfaktor ~0,75–0,82Vorteile: benötigt keinen Umrichter, und IE4 ist möglich. Nachteile: Das Einziehen (Pull-in) ist durch die Lastträgheit begrenzt. Wählen, wenn: Sie Lasten mit fester Drehzahl und geringer Trägheit ohne Antrieb haben.
Axial geblechtgebogene Bleche in einem axialen Paket; nur Umrichteranlauf; höchster Leistungsfaktor aller magnetfreien BauartenVorteile: höchstes Reluktanzverhältnis. Nachteile: teuer und schwach bei hoher Drehzahl. Wählen, wenn: Sie Forschungs- oder Spezialmaschinen für niedrige Drehzahl benötigen.
SchenkelpolRotor mit ausgeschnittenen Polen; Anlauf über Umrichter oder Käfig; Leistungsfaktor ~0,5–0,6Vorteile: sehr einfach. Nachteile: niedriges Reluktanzverhältnis und hohe Welligkeit. Wählen, wenn: die Maschine nur zu Lehrzwecken dient.
Geschaltete Reluktanz (verwandte Maschine)doppelt ausgeprägter (doppelt salienter) Rotor; benötigt einen speziellen Umrichter; Leistungsfaktor nicht anwendbarVorteile: sehr robust. Nachteile: hohe Drehmomentwelligkeit und Geräusch. Wählen, wenn: Sie Antriebe für raue, hohe Temperaturen oder hohe Drehzahlen benötigen.

Permanentmagnet-unterstützte Synchron-Reluktanzmotoren (PMa-SynRM)

Ein PMa-SynRM platziert Magnete in den Flusssperren des Läufers, magnetisiert, um dem q-Achsen-Fluss entgegenzuwirken. Meist sind dies kostengünstige Ferritmagnete, manchmal geringe Mengen an Seltenerdmaterial. Die Magnete heben den Fluss auf, der sonst entlang der harten Achse und durch die Stege streuen würde. Das erhöht das effektive Reluktanzverhältnis und fügt dem Reluktanzmoment, das der Synchron-Reluktanzmaschine bereits erzeugt, ein bescheidenes Magnetmoment hinzu.

Was es bringt: höhere Drehmomentdichte; der Leistungsfaktor wird typischerweise in das 0,8–0,9-Band gehoben (ein Vergleich von 2023 in Applied Sciences der Xi'an University of Science and Technology berichtete 0,8 für einen optimierten ferritunterstützten SynRM gegenüber 0,97 für einen Innen-PM-Motor; ein anderes ferritunterstütztes Design hob eine magnetfreie Ausgangsbasis von 0,48 auf 0,915); sowie ein breiterer Konstantleistungs-Drehzahlbereich mit einfacherer Feldschwächung.

Was es kostet:

  • Gegen-EMK bei Drehzahl, selbst bei ausgeschaltetem Umrichter.
  • Entmagnetisierungsrisiko: die Ferrit-Koerzitivfeldstärke sinkt bei niedriger Temperatur, sodass der ungünstigste Fall ein Kaltstart mit starker Feldschwächung oder Überlaststrom ist; Traktionsdesigns prüfen Ferrit bei −40 °C.
  • Rastmoment und Drehmomentwelligkeit (ein veröffentlichtes ferritunterstütztes Design berichtet 11,4 %).
  • Komplexere Regelung: Polaritätserkennung, temperaturabhängiger Magnetfluss, von der Magnettemperatur abhängige MTPA-Tabellen.
  • Neue Sicherheitsbehandlung: nach einem Umrichterfehler bei Drehzahl kann die Gegen-EMK den DC-Zwischenkreis übersteigen und einen unkontrollierten Generatorbetrieb über die Dioden erzwingen, was eine aktive Kurzschluss -Strategie erfordert.

Wo magnetfrei dennoch gewinnt: ein reiner Sync-Reluktanzmotor bietet die niedrigsten Kosten, volle Recyclingfähigkeit, keine Lieferkettenabhängigkeit, keinen Entmagnetisierungsmodus und einen eigensicheren Auslauf.

Netzanlaufende Synchron-Reluktanzmotoren

Ein netzanlaufender SynRM kombiniert einen Anlaufkäfig (Aluminium, in einige Sperren oder am Umfang gegossen) mit einem Flusssperren-Rotor. Er beschleunigt asynchron, dann zieht ihn das Reluktanzmoment in die Synchronität, wonach der Käfig nahezu keinen Strom mehr führt.

  • Vorteil: netzdirekte Einfachheit, kein Umrichter; IE4 ist erreichbar – ein 5,5-kW-Prototyp, berichtet in Machines (2025, „Systematic Optimization Study of Line-Start Synchronous Reluctance Motor Rotor for IE4 Efficiency“) maß 92,2 % bei 1.200 U/min gegenüber 90,7 % bei 1.175 U/min für den Referenz-IE3-Induktionsmotor.
  • Nachteil: der Käfig senkt das Reluktanzverhältnis (Leistungsfaktor etwa 0,75–0,82), erhöht die Anlaufverluste und den Einschaltstrom, und das Einziehen (Pull-in) ist durch Lastmoment und Trägheit begrenzt; jedes Design hat eine „kritische Trägheit“, oberhalb derer es nicht synchronisieren kann.

Er hält sich in einfachen Anwendungen mit konstanter Drehzahl und geringer Trägheit sowie bei Nachrüstungen von Altanlagen. Sobald ein Umrichter vorhanden ist, ist der Käfig reiner Nachteil, sodass umrichtergespeiste magnetfreie Designs ihn weitgehend verdrängt haben.

Aufbau eines Synchron-Reluktanzmotors: Stator, Rotor und Flusssperren

Der SynRM-Stator ist eine konventionelle verteilte Dreiphasenwicklung, sodass bestehende Statorwerkzeuge, Isoliersysteme, Imprägnierung und Neuwickel-Praktiken anwendbar sind; viele Hersteller verwenden dieselben Statorpakete wie bei Induktionsbaureihen. Praktisch die gesamte Besonderheit der Synchron-Reluktanzmaschine steckt im Läuferblech.

Konstruktionsstellhebel: Anzahl und Form der Sperren (kreisförmig, segmentiert, „fluid“); Steg- und Postbreiten (dünn, um zu sättigen und die q-Achsen-Streuung zu begrenzen, dick genug für die Fliehkraftbelastung); Luftspaltlänge; Polzahl (4 industriell, 2 sehr hohe Drehzahl, 6–8 Traktion); Schrägung (oft um eine Nutteilung oder gestuft); und mechanische Integrität bei Drehzahl.

Der magnetfreie Rotor läuft deutlich kühler als ein Käfigläufer. Der Vergleich bei gleichem Volumen von Du, Zhang, Li und Hu in Applied Sciences (2023) ergab, dass der SynRM-Läuferkern „etwa 40 °C niedriger als der des IM“ lag und sein Statorkern etwa 10 °C kühler war. Bei gleicher Wicklungstemperatur maßen Boglietti, Cavagnino, Pastorelli und Vagati am Politecnico di Torino (IEEE IAS 2005) 10 % bis 25 % mehr Drehmoment von einem SynRM als vom entsprechenden Induktionsmotor. Ein 2,2/4-kW-Vergleich derselben Gruppe ergab etwa 10–15 %. Die Flusssperren entfernen zudem Läufermasse, sodass ein Sync-Reluktanzmotor eine geringere Trägheit hat, was dynamischen Lasten beim Beschleunigen hilft. Ein kühlerer Läufer verlängert zudem die Lebensdauer des Lagerfetts und verringert die Isolationsbelastung.

Rotorgeometrien im Vergleich: Schenkelpol, axial geblecht und transversal geblecht

Einfache Schenkelpol-Rotoren entfernen Eisen zwischen den Polen. Sie sind günstig, haben aber ein niedriges Reluktanzverhältnis (selten über etwa 3,8) und hohe Welligkeit – meist historisch oder für Lehrzwecke.

Axial geblechte anisotrope (ALA) Rotoren, eingeführt von Cruickshank, Menzies und Anderson (Proceedings of the IEE, 1966), stapeln gebogene U/V-Stahlbleche mit isolierenden Abstandshaltern. Sie erreichen das höchste Reluktanzverhältnis (ungesättigt 6–20) und den geringsten Oberschwingungsgehalt, sind jedoch teuer, schwierig zu fertigen, erleiden Wirbelstromverluste durch Nutoberwellen und sind bei hoher Umfangsgeschwindigkeit schwach.

Transversal geblechte anisotrope (TLA) Rotoren verwenden gestanzte Mehrsperren-Bleche, die wie ein Induktionsläufer gestapelt werden. Das Reluktanzverhältnis ist etwas niedriger als bei ALA, aber sie werden auf Standard-Stanzstraßen hergestellt, sind schrägbar und mechanisch integer – der Industriestandard.

Sperrenanzahl und Welligkeit: industrielle TLA-Rotoren verwenden 2–5 Sperren pro Pol. Die Welligkeit sinkt mit Rotorschrägung (oft eine Statornutteilung oder gestuft) und Formung der Sperrenenden– durch Wahl oder Asymmetrie der Sperrenendpositionen, sodass sich Nutoberwellen aufheben. Veröffentlichte Optimierungen mit asymmetrischen Enden erreichen ohne Schrägung eine Welligkeit im mittleren Zehnerprozentbereich; mit Schrägung sind einstellige Werte erreichbar.

Drehzahlgrenze: bei hoher Drehzahl hängen die Flussleitstücke an dünnen Stegen und Posts, und die Spannung konzentriert sich an den Stegecken.

Faustregel: hohe Stückzahl, bis zu einigen hundert kW, Standarddrehzahlen → TLA mit 3–4 Sperren pro Pol; sehr hohe Drehzahl → TLA mit weniger, breiteren Posts, 2-polig, oder Dual-Phase-/umhüllte (sleeved) Rotoren; geringe Stückzahl, maximales Reluktanzverhältnis, mäßige Drehzahl → ALA; Lehre → Schenkelpol.

Flusssperren, Stege und Sättigung in einer Synchron-Reluktanzmaschine: der eigentliche Konstruktionskompromiss

Mehr und breitere Sperren erhöhen Reluktanzverhältnis und Drehmoment. Der Haken ist, dass die dünnen Stege und Posts, die den Rotor zusammenhalten, ebenfalls Fluss führen. Sie sättigen und lassen q-Achsen-Fluss durch, was den Gewinn begrenzt. Dickere Stege sind mechanisch sicherer, aber magnetisch schlechter, sodass jeder -Wegs. -Rotor ein Kompromiss zwischen beiden ist.

  • Sperrenwinkel und Endposition: die Wahl, wo die Sperren den Luftspalt relativ zur Nutteilung treffen – nach den von Vagati und Kollegen entwickelten Entwurfsregeln –, lässt Nutoberwellen sich aufheben und stimmt die Welligkeit im Blech statt in der Software ab.
  • Luftspalt: kleine Spalte erhöhen Ld (Drehmoment, Leistungsfaktor), vergrößern aber Nutoberwellen, Eisenverlust und Empfindlichkeit gegenüber Exzentrizität.
  • Stahlsorte: dünner, hochwertiger nicht kornorientierter Stahl verringert den Eisenverlust und ergibt einen scharfen Sättigungsknick, der die Stege schon bei geringem Fluss gesättigt hält.
  • Dual-Phase- oder lokal wärmebehandelte Bleche: Stege und Posts werden nichtmagnetisch gemacht (z. B. durch Nitrieren), während die Flussleitstücke magnetisch bleiben, was mechanische Kontinuität ohne magnetische Brücke bewahrt. Der Preis dafür ist eine geringere Sättigungsflussdichte – veröffentlichte Dual-Phase-Arbeiten berichten von etwa 1,5 T, gegenüber etwa 1,9–2,0 T für konventionellen nicht kornorientierten Siliziumstahl. In einem Traktionsprogramm des US-Energieministeriums ohne Seltene Erden erreichte ein Dual-Phase-SynRM eine spezifische Leistung, die mit dysprosiumfreien Seltenerd-Designs vergleichbar ist. Nichtmagnetische Radialstege aus Titan sind ein weiterer veröffentlichter Weg.
Sync-Reluktanzmotor

Synchron-Reluktanzmotor vs. Induktions-, PM-Synchron- und geschaltete Reluktanzmaschine 

Merkmal-Technologie von den Grundprinzipien bis zur Prüfstandsvalidierung. Er behandelt, wie derInduktion / PM-Synchron / Geschaltete Reluktanz
RotorStahl mit FlusssperrenIM: Stahl mit Käfig · PMSM: Stahl mit Magneten · SRM: doppelt salienter Stahl
MagneteKeine (PM-unterstützt: Ferrit oder kleine NdFeB)IM: keine · PMSM: ja, meist NdFeB · SRM: keine
LäuferverlusteSehr niedrigIM: hoch (schlupfbedingter Läuferkupferverlust) · PMSM: niedrig · SRM: mäßig
DrehzahlSynchronIM: 1–5 % Schlupf · PMSM: synchron · SRM: synchron mit Schaltung
WirkungsgradklasseIE4–IE5 mit UmrichterIM: IE2–IE4 · PMSM: IE4–IE5+ · SRM: ~IE3–IE4
Leistungsfaktor~0,6–0,8 (PM-unterstützt 0,8–0,9)IM: ~0,8–0,88 · PMSM: ~0,9–0,97 · SRM: n. v. (gepulst)
DrehmomentdichteMäßig (≥ Induktion)IM: mäßig · PMSM: am höchsten · SRM: mäßig-hoch
Drehmomentwelligkeit / GeräuschMäßig / niedrig-mäßigIM: niedrig / niedrig · PMSM: niedrig-mäßig / niedrig · SRM: hoch / hoch
Direktanlauf am NetzNein (nur netzanlaufende Variante)IM: ja · PMSM: nein (nur netzanlaufende Variante) · SRM: nein
UmrichterStandard-3-Phasen-VSIIM: VSI oder Netz · PMSM: Standard-VSI · SRM: asymmetrische Halbbrücke
Gegen-EMK beim AuslaufenKeineIM: klingt schnell ab · PMSM: ja (ein Risiko im Fehlerfall) · SRM: keine
RegelungskomplexitätHoch (Sättigung)IM: mäßig · PMSM: mäßig-hoch · SRM: hoch
LäufertemperaturAm niedrigstenIM: am höchsten · PMSM: niedrig, aber Magnete sind temperaturempfindlich · SRM: mäßig
RohstoffrisikoAm niedrigstenIM: niedrig · PMSM: Abhängigkeit von Seltenen Erden · SRM: am niedrigsten

Interpretation. Der SynRM schlägt den Induktionsmotor beim Wirkungsgrad – kein Läuferstrom, kühlerer Läufer, kein Schlupf; Forscher der Lappeenranta University of Technology maßen am Nennpunkt einen Vorteil von über 2 Prozentpunkten, größer bei niedriger Drehzahl und hoher Last. Er verliert beim Leistungsfaktor und damit bei der Umrichterstromauslegung. Er nähert sich dem PMSM-Wirkungsgrad, besonders bei Teillast, wo PM-Maschinen unabhängig vom Drehmoment magnetbedingten Eisenverlust tragen, doch er benötigt mehr Strom für dasselbe Drehmoment und hat bei geringem Strom kein Magnetmoment. Er ist leiser und gleichmäßiger als eine geschaltete Reluktanzmaschine, zum Preis eines sinusförmigen Dreiphasenumrichters statt eines unipolaren Umrichters. 

Nur die Motoren zu vergleichen, ist irreführend – vergleichen Sie Motor plus Umrichter plus Kabel. Ein niedrigerer Leistungsfaktor bedeutet mehr kVA für dieselbe kW-Leistung.

Rechenbeispiel (nur Arithmetik). Eine 75-kW-Pumpe bei 400 V mit einem Motorwirkungsgrad von 95 % benötigt etwa 78,9 kW elektrische Eingangsleistung.

  • Bei PF 0,85 (typisch für Induktion): 78,9 ÷ 0,85 ≈ 92,9 kVA, etwa 134 A.
  • Bei PF 0,70 (typisch für magnetfreien SynRM): 78,9 ÷ 0,70 ≈ 112,8 kVA, etwa 163 A.
  • Zunahme: etwa 20 kVA und 29 A – ungefähr 21 % mehr Umrichterstrom für dieselbe Wellenleistung, oft eine Umrichter-Baugröße höher, sofern nicht PM-Unterstützung oder Antriebsreserve genutzt wird.

Wie unterscheidet sich ein Synchron-Reluktanzmotor von einem geschalteten Reluktanzmotor?

AspektSynchron-ReluktanzGeschaltete Reluktanz
WicklungVerteilt, sinusförmig, dreiphasigKonzentrierte Spulen auf ausgeprägten Polen
FeldGleichmäßiges Drehfeld, sinusförmige StrömeGepulste unipolare Phasenerregung
UmrichterStandard-Dreiphasen-VSIAsymmetrische Halbbrücke je Phase
BewegungKontinuierliche synchrone DrehungSchrittweise Pol-zu-Pol-Kommutierung
Welligkeit und GeräuschMäßig; Schrägung und SperrendesignHoch; wesentlicher Nachteil
Echte EinsatzgebieteIE4/IE5-Pumpen, -Lüfter, -Verdichter; permanentmagnet-unterstützte TraktionRobuste Antriebe für raue, hohe Temperaturen oder hohe Drehzahlen

Veränderliche Reluktanz- und Schrittmotoren gehören zur geschalteten Familie und schreiten für die Positionierung Pol für Pol voran, statt kontinuierlich Leistung abzugeben.

Vorteile und Grenzen von Synchron-Reluktanzmotoren

Ein Der Synchron-Reluktanzmotor tauscht einen magnetfreien, verlustarmen Läufer gegen einen anspruchsvolleren Antrieb. Jeder der folgenden Punkte hat eine technische Konsequenz.

Vorteile

  • Keine Magnete: niedrigere Kosten, Recyclingfähigkeit, keine Abhängigkeit von Seltenen Erden, keine Entmagnetisierung.
  • Keine Käfigverluste: Läufer um einige zehn Kelvin kühler (etwa 40 °C bei Du et al. 2023, Applied Sciences Vergleich bei gleichem Volumen), was die Lebensdauer von Lager und Isolierung verlängert oder eine höhere Nennleistung je Baugröße erlaubt.
  • IE4/IE5-Wirkungsgrad in Standard-IEC-Baugrößen, oft baugrößenkompatibel für die Nachrüstung.
  • Hoher Teillastwirkungsgrad: eine 2019er Studie in Energies der Technischen Universität Istanbul maß einen 2,2-kW-SynRM mit 85 % bei 25 % Last gegenüber 72,7 % für die Induktionsreferenz (88,9 % gegenüber 86,3 % bei Volllast).
  • Geringe Trägheit für schnellere Beschleunigung.
  • Gute Kurzzeit-Überlastfähigkeit, mit einem von der Läufertemperatur unabhängigen Drehmoment pro Ampere.
  • Einfacher, robuster Läufer.
  • Keine Gegen-EMK im abgeschalteten Zustand: ein auslaufender Sync-Reluktanzmotor kann weder Fehlerstrom treiben noch seine Klemmen unter Spannung setzen.

Grenzen

  • Leistungsfaktor 0,6–0,8 (magnetfrei Synchron-Reluktanzmaschine ), was die Umrichter-kVA und den Kabelstrom erhöht.
  • Höhere Welligkeit als bei einem PMSM, was Schrägung, Sperrenabstimmung oder Oberschwingungsinjektion erfordert.
  • Nichtlineare Sättigung und Kreuzkopplung , die eine Regelung mit konstanten Parametern unbrauchbar machen.
  • Kein Direktanlauf am Netz.
  • Begrenzter Konstantleistungsbereich ohne PM-Unterstützung.
  • Mechanische Grenzen durch dünne Stege bei hoher Drehzahl.
  • Empfindlichkeit gegenüber der Genauigkeit der Läuferposition.

Wählen Sie einen SynRM, wenn: die Last drehzahlvariabel ist und viele Teillaststunden aufweist; IE4/IE5 ohne Magnete gefordert ist; Läufertemperatur oder Lagerlebensdauer die Zuverlässigkeit bestimmt; bereits ein Umrichter vorhanden ist; ein sicherer Auslauf wichtig ist.

Vermeiden Sie ihn (oder wählen Sie PM-unterstützt), wenn: der Umrichter nicht größer dimensioniert werden kann; ein Konstantleistungsbereich über etwa 3:1 gefordert ist; extreme Drehmomentdichte oder sehr geringe Welligkeit gefordert ist; ein Direktanlauf am Netz mit hoher Trägheit nötig ist; die Umfangsgeschwindigkeit die Stege zu dick für ein nutzbares Reluktanzverhältnis machen würde.

Wie werden Synchron-Reluktanzmotoren geregelt?

Da ein das Reluktanzmoment erzeugt, den Rotorentwurf, die Regelung mit und ohne Sensoren sowie den Vergleich mit Induktions-, PM- und geschalteten Reluktanzmaschinen. Er behandelt außerdem, wie Antriebsteams Synchron-Reluktanzantriebe prüfen, einschließlich des -Läufer keinen Magnetfluss und stark nichtlineare Magnetik hat, wird nahezu seine gesamte Leistung durch die Regelstrategie bestimmt.

  • Feldorientierte Stromvektorregelung: Die Phasenströme werden mithilfe des Läuferwinkels in das Läuferkoordinatensystem transformiert, und schnelle Regelschleifen regeln den d- und q-Achsen-Strom; das Drehmoment wird durch Stromamplitude und -winkel festgelegt.
  • Maximales Drehmoment pro Ampere (MTPA): Für jedes Drehmoment gibt es einen Stromwinkel, der den geringsten Strom benötigt. In einer linearen Maschine läge er nahe 45 elektrischen Grad; in einem realen SynRM verschieben ihn Sättigung und Kreuzsättigung mit zunehmender Last nach oben, oft über 55–60 Grad bei Überlast.
  • Nachschlagetabellen-/Flusskennfeld-Regelung: Antriebe speichern die d- und q-Achsen-Flussverkettung als Funktionen beider Ströme – aus FEM- oder Prüfstandsdaten – und berechnen vorab MTPA-, Spannungsgrenzen- und Drehmomenttabellen – der entscheidende Schritt vom Lehrbuch zum Serienantrieb.
  • MTPV und Feldschwächung: oberhalb der Basisdrehzahl bewegt sich der Regler entlang der Spannungsgrenze, reduziert den d-Achsen-Fluss und folgt bei Höchstdrehzahl dem 
  • maximalen Drehmoment pro Volt. Ein reiner SynRM hat wenig Fluss zum Abbauen, daher ist sein Konstantleistungsbereich schmaler als der einer PM-Maschine.
  • Direkte Drehmomentregelung / direkte Flussvektorregelung: regelt Statorfluss und Drehmoment direkt; weniger abhängig von Induktivitätswerten, benötigt aber dennoch eine sättigungsbewusste Flussschätzung.
  • Verlustminimierender und leistungsfaktoroptimaler Betrieb: bei geringer Last senkt eine Reduktion des Flusses den Eisenverlust; der leistungsfaktoroptimale Betrieb minimiert die Umrichter-kVA. Veröffentlichte Arbeiten zeigen, dass Trajektorien maximalen Wirkungsgrads einen Großteil des durch das Reluktanzverhältnis begrenzten Leistungsfaktors beibehalten.
  • Minderung der Drehmomentwelligkeit: zuerst im Blech (Sperrenenden, Schrägung), dann durch Stromoberschwingungsinjektion , die die dominanten Oberschwingungen (typischerweise 6. und 12. Ordnung plus Nutordnungen) aufhebt.
  • Genauigkeit des Läuferwinkels: In einem -Wegs.verlagert ein Winkelfehler den gesamten Stromvektor. Eine Sensitivitätsstudie von 2025 in Mathematics ergab, dass ein Verbleib innerhalb von etwa ±3 elektrischen Grad der MTPA-Trajektorie den Drehmoment- oder Verlustnachteil auf etwa 1 % begrenzt, wobei die Sättigung das zulässige Band um bis zu 25 % verengt; darüber hinaus wächst der Nachteil rasch, in der Größenordnung von einigen Prozent bei 10 elektrischen Grad.
  • Stromregelkreis-Bandbreite und Schaltfrequenz: niedriges Lq bedeutet schnellen q-Achsen-Strom und größere Schaltwelligkeit. Industrieantriebe schalten mit etwa 4–16 kHz bei einer Stromregelkreis-Bandbreite von etwa einem Zehntel der Abtastrate; die Verstärkungen sollten nachgeführt (gain-scheduled) werden, da sich die inkrementelle Induktivität zwischen Teillast und Überlast halbieren kann.

Inbetriebnahme-Reihenfolge:

  1. Parameteridentifikation: Statorwiderstand, Kompensation von Umrichter-Totzeit/Spannungsfehler.
  2. Anfängliche Winkelerkennung vor jedem Drehmomentbefehl.
  3. Flusskennfeld-Kalibrierung: Stillstands-Selbstinbetriebnahme oder Kennfeldaufnahme unter Last.
  4. Validierung der MTPA-Tabelle gegen einen Drehmomentaufnehmer bei mehreren Lasten.
  5. Drehzahlregelkreis-Abstimmung mit der tatsächlichen Lastträgheit.
  6. Feldschwächungs- und Strombegrenzungsprüfungen bei Höchstdrehzahl und minimaler DC-Zwischenkreisspannung.

Geberlose Regelung und Positionsschätzung bei niedriger Drehzahl

Das inhärente Reluktanzverhältnis eines Synchron-Reluktanzmaschine liefert eine starke Positionssignatur: Die vom Umrichter gesehene Induktivität variiert mit dem Läuferwinkel, selbst im Stillstand.

Umsetzung:

  • Mittlere/hohe Drehzahl: Gegen-EMK- oder Flussbeobachter (einschließlich „Active-Flux“-Methoden).
  • Niedrige Drehzahl/Stillstand: Hochfrequenz- oder Pulsinjektion, wobei der Winkel aus der Stromantwort auf eine kleine Prüfspannung verfolgt wird.
  • Polarität und Anfangswinkel: für reinen SynRM ist die Mehrdeutigkeit belanglos; die Polarität des PMa-SynRM muss aufgelöst werden, typischerweise durch einen Sättigungstest.
  • Überblendete Übergabe: Die Schätzwerte werden über ein Drehzahlband gewichtet, um einen sanften Übergang zu erreichen.

Fallstricke:

  • Die Kreuzsättigung verfälscht den geschätzten Winkel unter Last; Guglielmi, Pastorelli und Vagati zeigten, dass Injektionsschätzungen zu einem lastabhängigen falschen Winkel konvergieren, sofern sie nicht mit Flusskennfeldern kompensiert werden.
  • Die Sättigung verringert das Reluktanzverhältnis , auf das die Injektion angewiesen ist; bei starker Überlast kann das Signal schwächer werden oder verschwinden.
  • Hörbares Injektionsgeräusch, verringert durch zufällige oder winkelvariable Injektion und höhere Injektionsfrequenz.
  • Verlust der Schätzung bei schnellen Drehmomenttransienten oder nahe null Strom.

Encoder oder Resolver bleibt zwingend erforderlich für Hebe- und Krananwendungen (volles Drehmoment bei Drehzahl null), präzise Positionierung, hochdynamische Traktion und funktionale Sicherheitsfunktionen, die auf verifizierter Drehzahl oder Position beruhen.

Wirkungsgradklassen, Normen und Energieeinsparungen (IE4 und IE5)

Das Der Synchron-Reluktanzmotor ist der verbreitete magnetfreie Weg zu IE4 und IE5. Er beseitigt den Läuferverlust, der Induktionsmotoren begrenzt, ohne die Kosten und Lieferkettenabhängigkeit von Magneten.

Normen:

  • IEC 60034-30-1: IE-Klassen für netzbetriebene Motoren; die Ausgabe 2025 ergänzt IE5-Grenzwerte.
  • IEC TS 60034-30-2: IE-Klassen für drehzahlvariable Motoren, die nicht für den Direktanlauf am Netz ausgelegt sind, einschließlich SynRMs; ihre Grenzwerte berücksichtigen zusätzliche Oberschwingungsverluste bei Umrichterspeisung (15 % mehr Verluste bis 90 kW, 25 % darüber).
  • IEC 60034-2-1 / IEC 60034-2-3: Verlustbestimmung für netzbetriebene und umrichtergespeiste Maschinen.
  • IEC 61800-9-2: Wirkungsgradklassen für das Antriebssystem (IES0–IES2) und den Umrichter, mit standardisierten Teillastpunkten.
  • Verordnung (EU) 2019/1781 verlangt in der EU Verluste an festgelegten Lastpunkten.

Bewerten Sie das Gesamtpaket, nicht den Motor. Ein Sync-Reluktanzmotor kann ohne seinen Umrichter nicht laufen, daher ist der Wirkungsgrad nur als Antriebssystem -Kennzahl oder als Motorkennzahl bei definierter Umrichterspeisung sinnvoll. Jede angegebene Effizienz muss die Prüfmethode, die Versorgung (Schaltfrequenz) und ob die Umrichterverluste enthalten sind. Der Umrichter kann beim Antrieb eines SynRM aufgrund des höheren Stroms auch etwas höhere Verluste aufweisen.

Realistische Einsparungen:

  • Volllast: Über uns 1–3 Prozentpunkte gegenüber einem gleichwertigen IE3-Induktionsmotor bei Umrichterspeisung.
  • Teillast: der Abstand vergrößert sich; veröffentlichte Pumpensystemstudien berichten, dass SynRM-Konfigurationen den Induktionsmotor um bis zu 7 Prozentpunkten bei geringer Last übertreffen, und eine Kältemaschinenstudie berichtete von 2,53–4,63 % Energieeinsparung über verschiedene Lastprofile.
  • Amortisation: 2 Punkte bei einer 75-kW-Pumpe mit 6.000 h/Jahr sparen etwa 75 × 0,02 × 6.000 ≈ 9.000 kWh/Jahr – oft genug, um den Aufpreis eines IE5-SynRM gegenüber IE3 innerhalb von ein bis drei Jahren wieder hereinzuholen. Mehr Teillaststunden bedeuten eine schnellere Amortisation.
  • Vorbehalt: hydraulische und aerodynamische Verluste dominieren den Systemwirkungsgrad, sodass ein Motorgewinn von mehreren Punkten auf Systemebene zu etwa einem Punkt werden kann, wie veröffentlichte Pumpenfallstudien zeigen. Modellieren Sie das gesamte System.

Anwendungen von Synchron-Reluktanzmotoren in verschiedenen Branchen

Jeder Eintrag nennt den Grund, warum ein Synchron-Reluktanzmaschine passt, die verwendete Variante, den wichtigsten Vorbehalt und die daraus folgende Prüfung.

  • Pumpen, Lüfter, Verdichter und HLK: Teillastbetrieb und Dauerbetrieb eignen sich für reine 4-polige IE4/IE5-SynRMs, oft in bestehende Baugrößen nachgerüstet; Vorbehalt – Umrichterauslegung für den Leistungsfaktor. Prüfung: Teillastwirkungsgrad an IEC-61800-9-2-Punkten und thermisches Langzeitverhalten.
  • Wasser und Abwasser: 24/7-Betrieb mit variablem Durchfluss, bei dem Energie die Lebenszykluskosten dominiert; der kühle Läufer schont die Lager; meist geberlos. Vorbehalt – lange Kabel verstärken kVA- und Reflexionswelleneffekte. Prüfung: geberloser Anlauf unter Förderhöhe und Wiederanlauf nach Stromausfall.
  • Automobiltraktion und E-Achsen: meist permanentmagnet-unterstützt aus Gründen der Magnetkosten und der Thermik; ein DOE-Programm mit Zielwerten von 55 kW Spitze und 30 kW Dauerleistung über 2.800–14.000 U/min stellte fest, dass herkömmliche SynRMs bei Leistungsdichte und Konstantleistungsbereich zurücklagen. Prüfung: Fahrzyklus-Wirkungsgradkennfelder, tiefe Feldschwächung, aktiver Kurzschluss und unkontrollierte Generation.
  • Nutzfahrzeuge und Off-Highway-Fahrzeuge: robustes hohes Drehmoment bei mäßiger Drehzahl; rein oder permanentmagnet-unterstützt mit Encodern; starke Überlast und Temperaturwechsel. Prüfung: wiederholte Überlastzyklen und Kippmoment-Reserve bei minimaler DC-Zwischenkreisspannung.
  • Luft- und Raumfahrt und mehr-elektrische Luftfahrzeuge (Kraftstoffpumpen, ECS-Lüfter, Aktuatorik): keine Magnet-Gegen-EMK bei Wicklungsfehlern und hohe Toleranz gegenüber hohen Rotortemperaturen; eine NASA-Studie von 2025 quantifizierte die Kompromisse zwischen SynRM- und PM-Antriebssträngen für Elektroflugzeuge, und SynRMs wurden für die Klappenbetätigung bei etwa 5 kW und darunter patentiert. Einschränkung – Nachteil beim Leistungsgewicht. Prüfung: fehlertoleranter Betrieb, Phasenausfall, Beständigkeit bei hohen Umgebungstemperaturen.
  • Werkzeugmaschinenspindeln: kühler Rotor begrenzt die thermische Ausdehnung; geringe Trägheit; Hochdrehzahl-TLA-Rotor mit verstärkten Stegen. Prüfung: Überdrehzahlfestigkeit und Feldschwächungsverhalten.
  • Robotik und Servoachsen: geringe Trägheit und Überlastfähigkeit, aber die Drehmomentwelligkeit ist der begrenzende Faktor. Prüfung: Laufruhe bei niedriger Drehzahl und encoderbasierte Genauigkeit.
  • Erneuerbare Energien und Generatorbetrieb: robuste magnetfreie Generatoren und Nutzbremsung; reine SynRM-Generatoren benötigen eine vom Wechselrichter gelieferte Magnetisierung, daher ist eine PM-Unterstützung üblich. Prüfung: Vier-Quadranten-Betrieb und Zwischenkreisverhalten bei Rückspeisung.
  • Kältemittelverdichter: hermetischer drehzahlvariabler Betrieb, oft ferritunterstützt. Prüfung: sensorlose Anläufe unter Last gegen Druck sowie Entmagnetisierung bei niedrigen Temperaturen.
  • Lehr- und Forschungsprüfstände: klare Demonstration von Reluktanzmoment, Sättigung und sensorloser Regelung; Lehrbuchmodelle mit konstanter Induktivität sind irreführend. Prüfung: Flusskartenidentifikation und Reglervergleich auf einer gemeinsamen Plattform.

Entwurf und Simulation eines SynRM: der FEM-Workflow

Der Entwurf eines das Reluktanzmoment erzeugt, den Rotorentwurf, die Regelung mit und ohne Sensoren sowie den Vergleich mit Induktions-, PM- und geschalteten Reluktanzmaschinen. Er behandelt außerdem, wie Antriebsteams Synchron-Reluktanzantriebe prüfen, einschließlich des -Rotors ist ein iterativer Zyklus:

  1. Spezifikation: Nenn-/Spitzendrehmoment, Grund- und Maximaldrehzahl, Zwischenkreisbereich, Wärmeklasse, Wirkungsgrad, Leistungsfaktor und NVH-Ziele.
  2. Pol- und Nutauswahl, sodass die Barrierenenden günstig mit der Nutteilung zusammenwirken.
  3. Anfängliches Barrierenlayout: Anzahl, Formfamilie, Verhältnis von Barriere zu Eisen (Isolationsverhältnis).
  4. Parametrische/Optimierungs-Durchläufe der Barrierenbreiten, -winkel, Stege und des Luftspalts, mit Abwägung von Drehmoment, Welligkeit und Leistungsfaktor.
  5. 2D-magnetostatische FEM für Flusskarten über die d/q-Stromebene, Saliency und MTPA-Ortskurve.
  6. Transiente FEM für Welligkeit, harmonische Eisenverluste und Stromoberwellen mit realistischen Wechselrichter-Signalformen.
  7. Eisenverlust- und Entmagnetisierungsprüfungen für PM-unterstützte Varianten, einschließlich der ungünstigsten Kältefälle.
  8. Mechanische Festigkeitsprüfung der Stege und Verbindungsstege bei Maximal- und Überdrehzahl.
  9. Thermische und NVH-Prüfungen, einschließlich radialer Kraftoberwellen.

Was nachgelagert zählt: die Sättigungs- und Kreuzsättigungs-Flusskarten. Dieselben Daten speisen die MTPA- und Feldschwächungstabellen des Reglers, die sensorlose Kompensation und das Echtzeitmodell auf dem Prüfstand. Behandeln Sie die Flusskarte als ein versioniertes, validiertes Arbeitsergebnis, das von den Entwurfs-, Regelungs- und Validierungsteams in jedem -Wegs. Projekt gemeinsam genutzt wird.

Prüfung und Validierung eines Synchronreluktanzmotors und seines Antriebs

TestWas damit nachgewiesen wirdAnforderungen an die Messtechnik
Stillstandsidentifikation und FlusskartierungMagnetisches Modellphasenrichtige Spannungs-/Strommessung; Kompensation des Wechselrichter-Spannungsfehlers; Vorrichtung für blockierten/freien Rotor
Wirkungsgrad-Mapping im Leerlauf und unter LastIE-Klasse, TeillastLeistungsanalysator mit Genauigkeit bei niedrigem Leistungsfaktor und PWM-Bandbreite; Drehmomentaufnehmer der Klasse ~0,05–0,1 % FS; Drehzahlencoder
Kippmoment und ÜberlastHartes DrehmomentlimitReserve des Drehmomentaufnehmers; schnelle Stromerfassung
Welligkeit und NVHWelligkeit, Vibration, GeräuschDrehmomenterfassung mit hoher Bandbreite, Beschleunigungssensoren, Mikrofone; steife Kupplung
Thermische DauerbelastungWicklungs- und RotortemperaturWiderstandsthermometer (RTDs)/Thermoelemente; Rotortelemetrie oder Infrarot
Sensorlos bei Drehzahl null/niedriger DrehzahlAnlauf unter Last, WinkelgenauigkeitEncoder oder Resolver als Referenz
Feldschwächung und SpannungsgrenzeKonstantleistungsbereich, MTPVZwischenkreisregelung; Hochdrehzahl-Dynamometer
FehlerfälleAuslösung, Phasenausfall, Überdrehzahl; unkontrollierte Generierung bei PMaErfassung der Zwischenkreis-Überspannung; Schutzzeitverhalten

Warum ein niedriger Leistungsfaktor die Wirkungsgradmessung bei SynRM fehleranfällig macht. Die Wirkleistung hängt vom Kosinus des Phasenwinkels zwischen Spannung und Strom ab; ist dieser Winkel groß, verändert ein kleiner Phasen- oder Zeitfehler die gemessene Leistung weit stärker als bei einem Leistungsfaktor von eins. Das europäische Metrologieprojekt EMPIR MICEV (Metrology for Inductive Charging of Electric Vehicles) zeigte, dass ein Phasenfehler von 2 Grad bei 100 kHz mit einer Phasenverschiebung von 45 Grad zwischen Spannung und Strom bereits einen Wirkleistungsfehler von 3,5 %– eine Messung beim kabellosen Laden und keine Motorprüfung, aber dieselbe Trigonometrie gilt für Motorprüfstände. Bei einem Leistungsfaktor nahe 0,2 im Teillastbetrieb erzeugen schon 0,1 Grad einen Eingangsleistungsfehler von nahezu 1 % – genug, um einen Motor über eine IE-Klassengrenze hinweg zu verschieben. Regeln: Verwenden Sie einen Analysator, der für Genauigkeit bei niedrigem Leistungsfaktor und PWM-Bandbreite spezifiziert ist; verwenden Sie Stromsensoren mit bekanntem Phasengang und wenden Sie eine Phasen-/Deskew-Korrekturan; halten Sie die Messsonden auf einen Bruchteil eines Grades phasengenau; messen Sie Eingang und Ausgang mit einem einzigen synchronisierten Messgerät. 

Zwei Prüfstandsoptionen: a Dynamometer koppelt den realen Motor an eine Belastungsmaschine; ein Echtzeit-Motoremulator, realisiert durch Power-Hardware-in-the-Loop (PHIL)-Motoremulator-Ausrüstung, ersetzt den Motor durch einen gesteuerten Umrichter, der sich wie die Maschine an den Klemmen der Wechselrichtertest verhält.

Motoremulator vs. Dynamometer für die Prüfung von SynRM-Antrieben

Dynamometer: benötigt die physische Maschine, Kupplung, Belastungsmaschine und Prüfzelle; misst reale Verluste, Drehmoment und thermisches Verhalten; existiert nicht vor dem Prototyp; langsam umzukonfigurieren; mechanisch bandbreitenbegrenzt; riskant bei Fehler- und Überdrehzahlversuchen.

Power-HIL-Motoremulator: ein gesteuerter Umrichter speist die Klemmen des zu prüfenden Wechselrichters gemäß einem Echtzeit-Synchronreluktanzmodell, sodass Wechselrichter-Hardware und -Firmware bereits erprobt werden, bevor ein Rotor gefertigt wird, viele Motorvarianten werden an einem Tag geprüft durch Austausch der Flusskarten, zerstörerische Fehler- und Überdrehzahlfälle laufen sicher und reproduzierbar ab, und jeder interne Zustand– Fluss, Drehmoment, Rotorwinkel, Schätzfehler – ist beobachtbar.

Was der Emulator-Ansatz erfordert:

  • Modellgenauigkeit mit Sättigung und Kreuzkopplung (flusskartenbasiert), idealerweise mit räumlichen Oberwellen.
  • Präzises Timing der Positions- und Flussrückführung, mit emulierten Encoder-/Resolver-Signalen, die mit dem Modellwinkel übereinstimmen.
  • Umrichter-Bandbreite und dv/dt-Fähigkeit an den emulierten Klemmen. Veröffentlichte Forschungsemulatoren zeigen die Größenordnung: ein mehrstufiger PHIL-Umrichter des Karlsruher Instituts für Technologie erreichte PWM-Frequenzen von bis zu 120 kHz bei mehr als 100 kW, und ein Prüfstand mit 17-stufigem Hybridumrichter meldete eine effektive Schaltfrequenz von 1 MHz.
  • Geringe Latenz der Modellschleife: veröffentlichte FPGA Maschinenmodelle verwenden Zeitschritte von 667 ns (1,5 MHz) oder schneller, industrielle Emulatoren aktualisieren Modelle mit bis zu 3,125 MHz, und FEM-basiertes HIL auf Signalebene meldet eine Gesamtlatenz von etwa 1,3 µs. Impedyme-CHP-Series-Kennwerte für Emulator-Bandbreite, dv/dt und Latenz:

Verwenden Sie den Emulator, um Firmware,  HIL-Schutz und sensorlose Algorithmen frühzeitig abzusichern und Fehlerfälle sicher abzudecken; verwenden Sie das Dynamometer, um Wirkungsgrad, thermisches Verhalten und NVH an der endgültigen Maschine zu zertifizieren.

Modellierung von Saliency, Sättigung und Kreuzkopplung in Echtzeit

Warum Modelle mit konstanter Induktivität bei einem AC-Reluktanzmotor in die Irre führen: Saliency bricht mit der Sättigung ein, was das Drehmoment pro Ampere bei hoher Last überschätzt; Kreuzsättigung verschiebt den Drehmomentwinkel, sodass MTPA-Tabellen und Schätzer, die auf solchen Modellen abgestimmt sind, in der Hardware versagen; und Nut- und Barrierenoberwellen erzeugen Welligkeit und Stromverzerrungen, die ein sinusförmiges Modell verbirgt.

Modellierungsoptionen:

  • Flusskarten-Nachschlagetabellen aus FEM oder Messung – veröffentlichte KIT-Arbeiten speicherten gemessene Flussverkettungen und differenzielle Induktivitäten auf einem 2-A-Raster mit 16-Bit-Präzision und lösten das Modell alle 667 ns auf einem FPGA.
  • Räumliche Oberwellen über rotorwinkelabhängige Tabellen (Strom-Strom-Winkel).
  • Darstellung der Eisenverluste durch Verlustelemente oder -karten, damit emulierter Wirkungsgrad und Stromphase realistisch sind.
  • Zeitschritt und Latenz schnell genug, damit die emulierte Maschine korrekt induktiv zwischen den PWM-Flanken erscheint – Schritte im Submikrosekundenbereich für Stromregelkreise im Bereich von einigen zehn kHz.

Validierung: Vergleichen Sie emulierte und gemessene Phasenströme, Drehmomentschätzung und MTPA-Ortskurve bei identischer Drehzahl, Zwischenkreisspannung und Stromvorgabe. Veröffentlichte Emulatorarbeiten melden Unterschiede zwischen Festkomma- und Gleitkommamodell von unter 0,01 % und beschreiben Stromsprünge und Welligkeit als gegenüber einer realen Maschine „präzise reproduziert“, nennen jedoch selten einen numerischen Fehler zwischen Emulation und Messung. Von Impedyme erreichte Übereinstimmung zwischen Modell und Messung für SynRM: 

Häufige Probleme mit Synchronreluktanzmotoren und ihre Behebung

Die meisten Praxisprobleme mit einem Der Synchron-Reluktanzmotor lassen sich auf drei Ursachen zurückführen: falsche oder fehlende Rotorwinkelinformationen, ein magnetisches Modell, das die Sättigung ignoriert, und einen Wechselrichter, der so dimensioniert ist, als hätte der Motor den Leistungsfaktor eines Induktionsmotors.

SymptomWahrscheinliche UrsacheBehebung
Vibration, keine Drehung beim StartFehlende Anfangspositionsschätzung; Versuch des Direktanlaufs am NetzAnfangswinkelerkennung aktivieren; SynRM-Modus des Antriebs verwenden; einen reinen SynRM niemals direkt ans Netz anschließen
Verlust des Synchronismus bei StoßlastKippmoment überschritten; niedrige Strombegrenzung; falsche MTPA-TabelleÜberlastreserve prüfen; Grenzwert innerhalb der Nenndaten anheben; Flusskarten neu identifizieren
Geringeres Drehmoment als erwartetWinkeloffset; Sättigung nicht modelliert; Wechselrichter-Strombegrenzung durch niedrigen LeistungsfaktorEncoder-Offset kalibrieren; Flusskartenregelung verwenden; kVA-Dimensionierung prüfen
Hörbares PfeifenInjektionsbasierte sensorlose Regelung; niedrige SchaltfrequenzHöhere oder zufällige Injektion; Schaltfrequenz erhöhen; früherer Wechsel zum Beobachter
Welligkeit und ResonanzBarrieren-/Nutoberwellen; keine SchrägungOberwellen-Stromeinprägung; geschrägter Rotor; Kupplungsresonanz prüfen
Heißer Stator, kühler RotorHöherer Statorstrom für dasselbe DrehmomentMTPA bestätigen; PM-Unterstützung oder größere Baugröße erwägen; Kühlung verbessern
Überstrom beim Eintritt in die FeldschwächungFalsches Spannungsgrenzenmodell; ReglersättigungFlusskarten-Feldschwächungstabellen; Spannungsreserve; Anti-Windup
(PMa) Drehmomentverlust nach KaltbetriebFerrit-Entmagnetisierung bei niedriger TemperaturEntmagnetisierungsstrom bei Kälte begrenzen; Arbeitspunkt des Magneten erneut prüfen
(PMa) Zwischenkreis-Überspannung nach Auslösung bei DrehzahlUnkontrollierte Generierung über die DiodenAktiver Kurzschluss; Zwischenkreis/Bremse für den ungünstigsten Fall der Gegen-EMK dimensionieren

Fazit

Das Der Synchron-Reluktanzmotor bietet, was Induktionsmotoren nicht können – nahezu null Rotorverluste, einen kühlen Rotor und IE4/IE5-Wirkungsgrad – ohne die Magnete, Kosten und Lieferkettenrisiken von PM-Maschinen, verlagert jedoch die Komplexität in den Antrieb. Ob Sie es nun -Technologie von den Grundprinzipien bis zur Prüfstandsvalidierung. Er behandelt, wie der, einen Sync-Reluktanzmotor, eine Synchronreluktanzmaschine oder einen AC-Reluktanzmotor nennen – seine Leistung hängt von sättigungsbewussten Flusskarten, genauen Rotorwinkelinformationen, einer den Leistungsfaktor berücksichtigenden Wechselrichterdimensionierung und einem phasengenauen Wirkungsgradprüfstand ab. Der schnellste Weg, dies richtig hinzubekommen, besteht darin, Wechselrichter, Firmware und sensorlose Algorithmen gegen ein hochpräzises das Reluktanzmoment erzeugt, den Rotorentwurf, die Regelung mit und ohne Sensoren sowie den Vergleich mit Induktions-, PM- und geschalteten Reluktanzmaschinen. Er behandelt außerdem, wie Antriebsteams Synchron-Reluktanzantriebe prüfen, einschließlich des Modell zu validieren, bevor der erste Rotor gefertigt wird, und anschließend auf einem Dynamometer zu bestätigen. Die FPGA-basierten Echtzeit-Motoremulations- und Power- Hardware-in-the-Loop-(HIL) -Plattformen – die CHP-Serie Hardware mit MotorSim Studio und PowerHIL Studio– ermöglichen es Motorantriebs-, EV- und Validierungsteams, flusskartenbasierte SynRM- und PM-unterstützte SynRM-Modelle an den Wechselrichterklemmen auszuführen, Fehler- und Überdrehzahlfälle sicher nachzubilden und emuliertes und gemessenes Verhalten Punkt für Punkt zu vergleichen, sodass Synchronreluktanzantriebe bereits erprobt in die Prüfzelle gelangen.

Häufig gestellte Fragen 

Hat ein Synchronreluktanzmotor Magnete?

 Nein – ein reiner Synchronreluktanzmotor hat keine Magnete, keinen Käfig und keine Rotorwicklung; das Drehmoment entsteht allein aus der Saliency des Stahlrotors. Nur die PM-unterstützte Variante fügt Ferrit- oder kleine Seltenerdmagnete in die Flussbarrieren ein, was den Leistungsfaktor typischerweise aus dem Bereich von 0,6–0,7 auf 0,8 oder höher anhebt.

Kann ein SynRM ohne Frequenzumrichter (VFD) betrieben werden? 

Nicht in seiner reinen Form. Ohne Käfig gibt es kein Anlaufdrehmoment, sodass ein direkt an ein 50- oder 60-Hz-Netz angeschlossener SynRM vibriert, anstatt zu beschleunigen. Er benötigt einen Wechselrichter mit Stromvektorregelung und einen bekannten Rotorwinkel; nur netzanlauffähige Varianten mit Teilkäfig können direkt am Netz anlaufen, und das nur bei trägheitsarmen Lasten.

Ist ein Synchronreluktanzmotor effizienter als ein Induktionsmotor? 

Normalerweise ja, da sein Rotor keinen Strom führt und nahezu keine Rotorkupferverluste aufweist. Veröffentlichte Vergleiche zeigen etwa 2 Prozentpunkte bei Nennlast und deutlich mehr bei Teillast – eine Studie von 2019 Energies Studie maß bei 2,2-kW-Motoren und 25 % Last 85 % gegenüber 72,7 %. Vergleichen Sie stets die Werte von Motor plus Antrieb nach derselben Prüfmethode.

Welchen Leistungsfaktor hat ein SynRM? 

Ein magnetfreier SynRM arbeitet typischerweise mit einem Leistungsfaktor von etwa 0,6 bis 0,8, der hauptsächlich durch sein Reluktanzverhältnis bestimmt wird; veröffentlichte Entwurfsarbeiten deuten darauf hin, dass ein Reluktanzverhältnis über etwa 9 erforderlich ist, um 0,8 zu überschreiten. PM-unterstützte Ausführungen erreichen etwa 0,8–0,9 und senken den für dieselbe Wellenleistung erforderlichen Wechselrichter-Nennstrom.

Ist ein Synchronreluktanzmotor für Elektrofahrzeuge geeignet? 

Ja, aber meist in PM-unterstützter Form. Reine SynRMs haben Schwierigkeiten mit der Leistungsdichte und dem Konstantleistungsbereich: Gegenüber einem Traktionsziel von 55 kW Spitzen- und 30 kW Dauerleistung über 2.800–14.000 U/min blieben herkömmliche magnetfreie Ausführungen hinter Seltenerdmaschinen zurück. Ferritunterstützung, Dualphasenstahl oder stabilere Rotorstrukturen schließen einen Großteil dieser Lücke.

Wie wird ein SynRM ohne Positionssensor geregelt? 

Sensorlose SynRM-Antriebe kombinieren Hochfrequenzinjektion, die die Rotor-Saliency im Stillstand und bei niedriger Drehzahl verfolgt, mit Fluss- oder Gegen-EMK-Beobachtern bei höherer Drehzahl. Die Kreuzsättigung muss mithilfe von Flusskarten kompensiert werden, da sie den Winkel unter Last verfälscht; wird der Fehler innerhalb von etwa ±3 elektrischen Grad gehalten, bleibt der MTPA-Verlust bei nahezu 1 %.

Wie wird ein Synchronreluktanzmotor geprüft? Die Prüfung reicht von der Flusskartenidentifikation im Stillstand über Wirkungsgrad-Mapping, Kippmoment-, Welligkeits-, Thermal- und Fehlerprüfungen. Ein niedriger Leistungsfaktor verstärkt Phasenfehler – die EMPIR-MICEV-Metrologie zeigte, dass ein Fehler von 2° bei einem Phasenwinkel von 45° einen Leistungsfehler von etwa 3,5 % verursacht –, daher müssen die Messgeräte phasengenau abgeglichen sein. Ein Power-HIL-Motoremulator validiert den Wechselrichter, bevor überhaupt ein Rotor existiert.