SRM-Regelungsverfahren: Flussverkettung, Spannung, Strom und Drehmoment
Jede Steuergerät für geschaltete Reluktanzmotoren funktioniert über eine einzige Ursache-Wirkungs-Kette. Der Umrichter legt Spannung an. Die Spannung baut sich, abzüglich des ohmschen Abfalls, mit der Zeit zu einer Flussverkettung auf. Flussverkettung und Rotorposition legen gemeinsam den Strom fest, und Strom und Position legen gemeinsam das Drehmoment fest. Die Phasenspannungsbilanz enthält eine bewegungsinduzierte Gegen-EMK, die mit Drehzahl und Strom wächst. Diese Gegen-EMK erklärt den größten Teil des Hochdrehzahlverhaltens eines geschalteter Reluktanzmotor.
Die Verfahren werden nach der von ihnen geregelten Größe gruppiert:
- Spannungssteuerung: feste oder vorgegebene PWM-Aussteuerung stellt die mittlere Phasenspannung ein.
- Stromregelung: Strom-Chopping regelt den Phasenstrom auf einen Sollwert.
- Flussverkettungsregelung: der Antrieb folgt für jede Phase einem Flusssollwert.
- Drehmomentregelung: Drehmomentaufteilungsfunktionen verteilen die Drehmomentanforderung auf die auslaufende und die einlaufende Phase. Die direkte Momentanmomentregelung und die SRM-spezifische direkte Drehmomentregelung wirken direkt auf das geschätzte Drehmoment.
- Winkelpositionsregelung: bei hoher Drehzahl werden die Einschalt- und Ausschaltwinkel selbst zu den Regelgrößen.
Ein äußerer Drehzahlregelkreis liefert üblicherweise die Drehmoment- oder Stromanforderung. Die Terminologie variiert je nach Quelle. In diesem Artikel bedeutet jeder Begriff das, was hier definiert ist.
Positionserfassung und sensorlose SRM-Regelung
Sensoroptionen für einen SRM-Motor umfassen optische oder magnetische Encoder, Resolver und eine Schlitzscheibe, die von Hall- oder optischen Sensoren abgetastet wird. Eine Schlitzscheibe reicht oft allein für die Kommutierung aus. Ein Winkelfehler verschiebt sowohl Einschalten als auch Ausschalten, was Drehmoment und Wirkungsgrad verringert sowie Welligkeit und Geräusch erhöht, sodass die Positionsgenauigkeit die Antriebsqualität direkt beeinflusst.
Zu den sensorlosen Verfahrensfamilien gehören:
- Flussverkettungs- oder Stromtabellen-Nachschlag anhand gespeicherter Flussverkettungskarten.
- Schätzung der inkrementellen Induktivität.
- Diagnostische Pulsinjektion in inaktive Phasen.
- Beobachterbasierte Verfahren.
Stillstand und niedrige Drehzahl sind die schwierigsten Bereiche, da es kaum eine bewegungsinduzierte Gegen-EMK zu beobachten gibt und kurze Spannungspulse in inaktive Phasen injiziert werden müssen. Beobachter- und Flussverfahren funktionieren bei mittlerer und hoher Drehzahl besser, sodass der Antrieb nahtlos von einem Verfahren zum anderen übergeben muss. Sättigung, Temperatur und gegenseitige Kopplung machen Schätzer empfindlich gegenüber Parameteränderungen. Jeder sensorlose geschaltete Reluktanz -Antrieb benötigt ein definiertes, sicheres Anlaufverfahren, einschließlich einer Regel dafür, was geschieht, wenn die anfängliche Positionsschätzung falsch ist.
SRM-Modulationsverfahren: Spannungs-Chopping und Regelungs-Chopping
Es hilft, das Schaltmuster von der geregelten Größe zu trennen.
Spannungs-Chopping wendet während des Leitintervalls eine feste oder vorgegebene PWM-Aussteuerung an, die die mittlere Phasenspannung festlegt. Der Strom wird nicht direkt geregelt, sodass sich dies für kostengünstige Antriebe und Sanftanlauf eignet.
Regelungs-Chopping, hier behandelt als Strom-Chopping-Regelung (CCC), regelt den Phasenstrom im geschlossenen Regelkreis auf einen Sollwert, entweder per Hysterese (variable Frequenz) oder per PWM mit fester Frequenz.
In einem Reluktanzmotor -Antrieb gibt die asymmetrische Einweggleichrichter jeder Phase drei Spannungszustände:
- Positive Zwischenkreisspannung: beide Schalter ein, und der Strom baut sich auf.
- Nullspannung: ein Schalter ein, wobei der Strom über eine Diode freiläuft.
- Negative Zwischenkreisspannung: beide Schalter aus, und der Strom fließt über beide Dioden zum Zwischenkreis zurück.
Soft-Chopping wechselt zwischen positiver und Nullspannung. Hard-Chopping wechselt zwischen positiver und negativer Spannung.
| Eigenschaft | Soft-Chopping | Hard-Chopping |
| Stromwelligkeit bei gegebener Frequenz | Geringere | Höher |
| Schaltverlust | Geringer (ein Bauelement schaltet) | Höher (beide Bauelemente schalten) |
| Zwischenkreis-Rippelstrom | Geringere | Höher (Energie pendelt in jedem Zyklus zum Zwischenkreis und zurück) |
| Akustische Anregung | In der Regel geringer | In der Regel höher |
| Entmagnetisierungsgeschwindigkeit bei Bedarf | Langsam, wenn auf Nullspannung beschränkt | Schnell |
Einzelpulsbetrieb und die Drehmoment-Drehzahl-Kennlinie des geschalteten Reluktanzmotors
Wenn ein geschalteter Reluktanzmotor schneller dreht, nähert sich die bewegungsinduzierte Gegen-EMK der Zwischenkreisspannung. Der Strom kann das Chopping-Band nicht mehr erreichen, und der Antrieb geht in den Einzelpulsbetrieb über: ein Spannungspuls pro Stroke, mit Steuerung nur über die Einschalt- und Ausschaltwinkel. Um das Drehmoment zu halten, verlegt der Steuergerät für geschaltete Reluktanzmotoren -Antrieb das Einschalten vor, sodass der Strom aufgebaut wird, während die Induktivität gering ist, und weitet den Dwell, wobei weiterhin sichergestellt wird, dass der Fluss vor dem Bereich abfallender Induktivität abklingt.
Konzeptionell hat die Drehmoment-Drehzahl-Kennlinie eines SRM-Motor drei Bereiche. Unterhalb der Basisdrehzahl liegt ein strombegrenzter Konstantmomentbereich. Darüber liegt ein winkelgeregelter Bereich mit annähernd konstanter Leistung. Darüber hinaus liegt ein abfallender „natürlicher“ Bereich. Wo diese Grenzen liegen, hängt von der Auslegung ab und ist nicht allgemeingültig.
Reduzierung von Drehmomentwelligkeit, Vibration und Geräusch
Viele Erklärungen des Reluktanzmotor vermengen zwei getrennte Probleme:
- Drehmomentwelligkeit ist eine tangentiale Pulsation, die durch diskrete Strokes und Einbrüche bei der Kommutierung verursacht wird.
- Akustisches Geräusch entsteht hauptsächlich durch radiale Kraftpulsationen, die die ovalisierenden Moden des Stators anregen. Es ist besonders stark, wenn der Strom und damit die Radialkraft beim Ausschalten abrupt abfällt.
Die Gegenmaßnahmen lassen sich in drei Gruppen einteilen:
- Regelung: Phasenüberlappung; Drehmomentaufteilungsfunktionen; Stromprofilierung mit Flussverkettungs- oder Drehmomentkarten; Winkeloptimierung; zwei- oder mehrstufiges Ausschalten, das die Spannung über ein Nullspannungsintervall herabstuft.
- Modulation: Wahl der Schaltfrequenz zur Vermeidung von Strukturresonanzen sowie randomisierte PWM.
- Maschinenauslegung: Polformung, Phasenzahl, ein steiferes Joch sowie Luftspalt- und Gehäuseauslegung.
Nichts davon ist in einem geschaltete Reluktanz -Antrieb kostenlos. Profilierung und Überlappung erhöhen Spitzen- und Effektivstrom, Kupferverluste, die Anforderungen an die Bandbreite des Stromregelkreises und die Rechenlast.
Geschalteter Reluktanzmotor im Vergleich zu anderen Motortypen
| Kriterium | Geschaltete Reluktanz | Andere Motortypen |
| Rotoraufbau | Ausgeprägter, lamellierter Stahl | Bürsten-DC: gewickelter Anker und Kommutator · Induktion: Käfigstäbe in Blechen · PM/BLDC: Magnete auf oder im Rotor · SynRM: Bleche mit Flussbarrieren · VR-Schrittmotor: gezahnter Stahl |
| Magnete | Keine | Bürsten-DC: Statormagnete oder Erregerwicklung · PM/BLDC: ja · Induktion, SynRM (sofern nicht PM-unterstützt) und VR-Schrittmotor: keine |
| Rotorleiter | Keine | Bürsten-DC und Induktion: ja · PM/BLDC, SynRM und VR-Schrittmotor: keine |
| Umrichter | SRM-spezifisch, unipolar | Bürsten-DC: DC-Chopper oder H-Brücke · Induktion, PM/BLDC und SynRM: Standard-Wechselrichter · VR-Schrittmotor: Schrittmotortreiber |
| Kommutierung | Elektronisch, positionssynchron | Bürsten-DC: mechanisch · Induktion: nicht erforderlich · PM/BLDC: elektronisch · SynRM: elektronisch (Vektorregelung) · VR-Schrittmotor: Open-Loop-Schritte |
| Stromwellenform | Unipolare Pulse | Bürsten-DC: DC · Induktion und SynRM: sinusförmig · PM/BLDC: sinusförmig oder trapezförmig · VR-Schrittmotor: gepulst |
| Drehmomentdichte | Anwendungsabhängig | PM/BLDC: hoch · Bürsten-DC, Induktion und SynRM: mittel · VR-Schrittmotor: niedrig bis mittel |
| Welligkeit und Geräusch | Hoch, sofern nicht gemindert | Induktion und PM/BLDC: niedrig · SynRM: niedrig bis mittel · Bürsten-DC: mittel (Bürstengeräusch) · VR-Schrittmotor: hoch bei Resonanz |
| Fehlerverhalten | Phasen isoliert; keine Magnet-Gegen-EMK in eine kurzgeschlossene Phase | PM/BLDC: Magnete treiben im Drehbetrieb weiterhin Strom in eine kurzgeschlossene Wicklung · SynRM: keine magnetinduzierte Gegen-EMK · Induktion: robust · Bürsten-DC: Bürsten- und Kommutatorverschleiß · VR-Schrittmotor: verliert Schritte |
| Eignung für Temperatur und Drehzahl | Sehr gut (Rotor durch Beanspruchung begrenzt) | Induktion und SynRM: gut · PM/BLDC: begrenzt durch Magnettemperatur und -halterung · Bürsten-DC: durch Bürsten begrenzt · VR-Schrittmotor: niedrige Drehzahl |
| Regelungskomplexität | Hoch (nichtlinear) | Bürsten-DC und VR-Schrittmotor: niedrig · Induktion, PM/BLDC und SynRM: mittel |
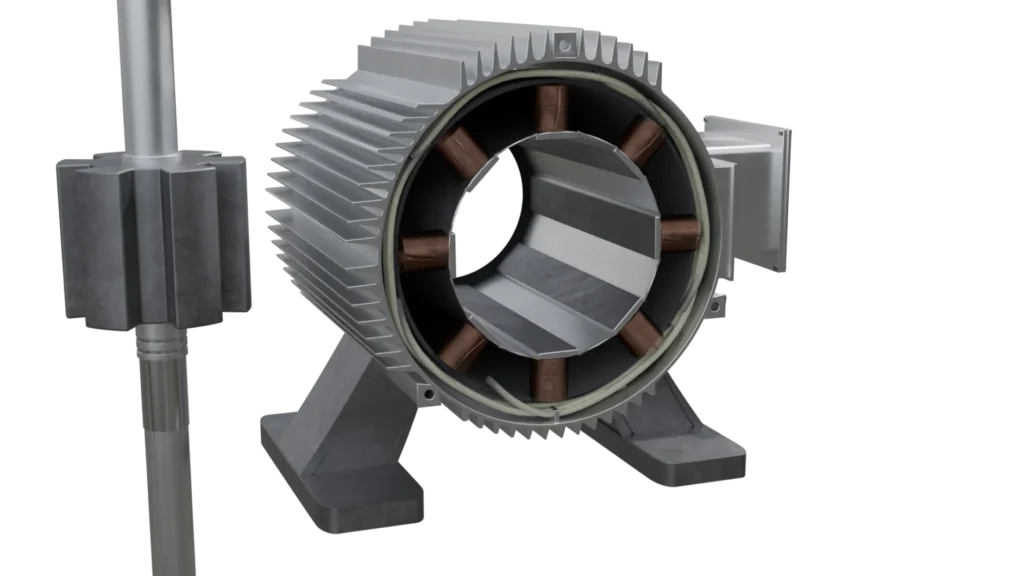
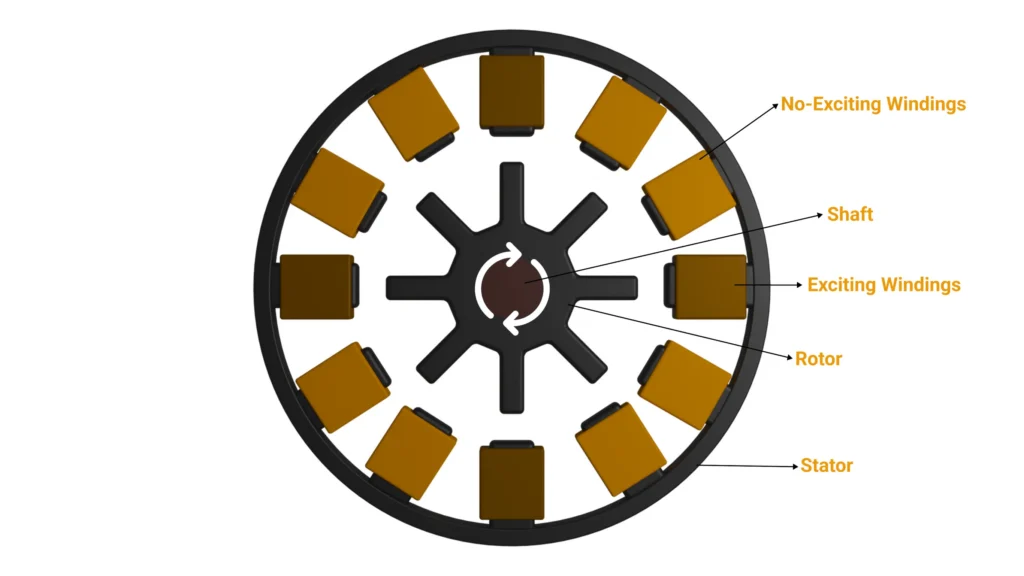
Geschaltete Reluktanz und Synchronreluktanz werden oft verwechselt. Der geschalteter Reluktanzmotor ist doppelt ausgeprägt, verwendet konzentrierte Spulen und arbeitet mit gepulstem unipolarem Strom. Der Der Synchron-Reluktanzmotor hat eine verteilte Statorwicklung wie eine Induktionsmaschine und einen Rotor mit Flussbarrieren und arbeitet mit Sinusstrom aus einem Standard-Wechselrichter. Der obige Vergleich ist qualitativ. Quantitative Aussagen erfordern Messdaten von vergleichbaren Maschinen.
Leistungselektronik und SRM-Umrichtertopologien
Jede SRM-Phase benötigt drei Dinge von ihrem Umrichter, alle bei unipolarem Strom: Magnetisierung (positive Spannung), Freilauf (Nullspannung) und schnelle Entmagnetisierung (negative Spannung). Die asymmetrische Halbbrücke ist die Referenztopologie. Sie verwendet zwei Schalter und zwei Dioden pro Phase, wobei die Wicklung dazwischen angeschlossen ist. Sind beide Schalter ein, fließt der Strom von der positiven Schiene durch die Wicklung zur negativen Schiene. Ist ein Schalter ein, zirkuliert der Strom durch die Wicklung, diesen Schalter und eine Diode. Sind beide Schalter aus, zwingt die Wicklung den Strom über beide Dioden zurück in den Zwischenkreis. Die gespeicherte magnetische Energie fließt in den Zwischenkreiskondensator zurück, und der Kondensator muss diese pulsierende Energie aufnehmen.
| Topologie | Schaltung und Spannungsverhalten | Rückspeisung, Belastung und Fehler |
| Asymmetrische Halbbrücke | 2 Schalter + 2 Dioden pro Phase · Volle Phasenunabhängigkeit · Positive, Null- und negative Spannung · Entmagnetisierung bei vollem Zwischenkreis | Rückspeisung: ja · Bauelementbelastung: Zwischenkreis · Gutes Fehlerverhalten; ein defekter Zweig betrifft eine Phase |
| Shared-Switch (einer pro Phase plus ein gemeinsamer Schalter) | Weniger Schalter · Unabhängigkeit während der Überlappung eingeschränkt · Eingeschränkte Spannungszustände · Entmagnetisierung bei vollem Zwischenkreis | Rückspeisung: ja · Bauelementbelastung: Zwischenkreis · Der gemeinsame Schalter ist ein Single Point of Failure |
| Geteilter Zwischenkreis (gerade Phasenzahlen) | 1 Schalter + 1 Diode pro Phase · Teilweise Unabhängigkeit · Positive und negative Halb-Zwischenkreisspannung · Entmagnetisierung bei halbem Zwischenkreis | Rückspeisung: ja · Bauelementbelastung: voller Zwischenkreis · Benötigt Spannungssymmetrierung der Kondensatoren |
| C-Dump | 1 Schalter pro Phase + Dump-Schaltung · Gute Unabhängigkeit · Positive und negative Spannung · Entmagnetisierungsspannung durch Dump-Kondensator festgelegt | Rückspeisung über Recovery-Chopper · Bauelementbelastung: erhöht · Dump-Schaltung fügt Fehlermodi hinzu |
| Bifilare Wicklung | 1 Schalter + 1 Diode pro Phase · Gute Unabhängigkeit · Positive und negative Spannung · Entmagnetisierung über die Sekundärwicklung | Rückspeisung: ja · Bauelementbelastung: über Zwischenkreis (Streuspitzen) · Zusätzliches Kupfer; unvollkommene Kopplung |
| R-Dump | 1 Schalter pro Phase + Widerstand · Gute Unabhängigkeit · Positive Spannung, langsames Abklingen · Niedrige Entmagnetisierungsspannung | Keine Rückspeisung (Energie wird dissipiert) · Bauelementbelastung: mittel · Einfach, aber ineffizient |
Keine Topologie ist universell am besten. Die asymmetrische Halbbrücke dominiert bei anspruchsvollen Anwendungen, weil jede Phase vollständig unabhängig ist. Topologien mit reduzierter Schalterzahl tauschen diese Unabhängigkeit gegen Kosten.
Vorteile und Grenzen geschalteter Reluktanzmotoren
Vorteile
Ein geschalteter Reluktanzmotor bietet mehrere Vorteile auf Systemebene:
- Magnetfreier Rotor ohne Abhängigkeit von der Seltenerdversorgung.
- Robuster Rotor, geeignet für hohe Drehzahl und hohe Temperatur.
- Geringe Rotorverluste, wobei die Wärme hauptsächlich im Stator entsteht, wo sie leicht zu kühlen ist.
- Elektrisch isolierte Phasen, die in geeigneten Topologien einen Weiterbetrieb mit einer ausgefallenen Phase ermöglichen.
- Einfache, kostengünstige Fertigung.
Grenzen
Derselbe einfache Reluktanzmaschinen bringt auch Kompromisse mit sich:
- Drehmomentwelligkeit und akustisches Geräusch.
- Notwendigkeit von Positionsinformationen.
- Nichtlineare Regelung.
- Ein SRM-spezifischer Umrichter.
- Hoher Zwischenkreis-Rippelstrom.
- Enge Luftspalttoleranzen.
- Drehmomentdichte, die von der Anwendung abhängt.
Die breitere Verbreitung des SRM-Motor hängt vom Antrieb ab, nicht von der Maschine. Schnellere Halbleiter, leistungsfähigere eingebettete Prozessoren, bessere elektromagnetische und Systemsimulation sowie geräuschbewusste Regelungsstrategien senken allesamt die Kosten für den Umgang mit seiner Nichtlinearität im Steuergerät für geschaltete Reluktanzmotoren. Dieselben Werkzeuge machen auch eine gründliche Validierung praktikabler.
Kann ein geschalteter Reluktanzmotor als Generator arbeiten?
Ja. Zum Generieren erregt der Steuergerät für geschaltete Reluktanzmotoren eine Phase nahe der Ausrichtung und hält den Strom aufrecht, während die Induktivität abfällt. Die vom Antriebsaggregat verrichtete mechanische Arbeit erhöht dann die Energie im Magnetfeld. Der beim Ausschalten zurückgespeiste Strom trägt mehr Energie, als die Erregung geliefert hat, sodass netto Leistung in den Zwischenkreis fließt.
Ein geschalteter Reluktanzgenerator erregt sich nicht selbst, so wie es eine Magnetmaschine tut. Er benötigt einen geladenen Zwischenkreis oder eine andere Quelle sowie eine gesteuerte Erregung bei jedem Stroke. Das ist ein Sicherheitsvorteil: Das Entfernen der Erregung stoppt die Generierung, selbst in eine kurzgeschlossene Wicklung.
Generatoranwendungen für diesen Reluktanzmaschinen umfassen Nutzbremsung in SRM-Traktionsantrieben, Starter-Generatoren für Flugzeuge und Motoren, Schwungrad-Energiespeicher sowie Forschung zu Wind- und Wellenenergie, einschließlich Linearmaschinen. Flugzeug -Starter-Generatoren wurden im Bereich von mehreren hundert Kilowatt gebaut und getestet, während Wind- und Wellenanwendungen sich weitgehend im Forschungsstadium befinden.
Anwendungen des geschalteten Reluktanzmotors
| Branche | Beispielanwendungen | Ausschlaggebende SRM-Eigenschaft | Hauptbedenken |
| Automobil | EV- und Hybridantrieb, Servolenkung, Kühlpumpen, elektrisches Boosten | Magnetfreier Rotor, hohe Drehzahl, Fehlertoleranz | Geräusch und Welligkeit im Innenraum; Drehmomentdichte |
| Luft- und Raumfahrt | Starter-Generatoren, Kraftstoffpumpen, Aktoren | Hohe Temperatur, hohe Drehzahl, Fehlertoleranz | Masse, Berstschutz, Zertifizierung |
| Industrie | Pumpen, Lüfter, Verdichter, Förderbänder, Brecher, Extruder | Robustheit, großer Drehzahlbereich, hohes Anlaufmoment | Antriebskosten im Vergleich zu standardmäßigen umrichtergespeisten Induktionsmotoren |
| Bergbau- und Baufahrzeuge | Schrämmaschinen, Förder- und Transportantriebe, Hybridantriebe in Untertageladern | Robustheit, hohes Drehmoment bei niedriger Drehzahl | Konformität für explosionsgefährdete Bereiche |
| Haushaltsgeräte | Staubsauger, Waschmaschinen | Sehr hohe Drehzahl, kostengünstiger Rotor | Akustische Qualität |
| Werkzeugmaschinen | Spindeln | Hohe Drehzahl | Welligkeit an der Schneidkante |
| Energie | Schwungräder, Generatoren für erneuerbare Energien | Robuster Rotor, steuerbare Erregung | Wirkungsgrad bei Teillast |
| Verkehrsforschung | Lineare SRMs für Schiene und Magnetschwebebahn | Keine Magnete auf der langen Streckenseite | Kraftwelligkeit, Kosten der Strecke |
Haushaltsgeräte, einige Industrieantriebe und Bergbauausrüstung weisen die eindeutigste Geschichte kommerzieller Einführung auf. Direktantrieb-Waschmaschinen mit SR-Motoren kamen Ende der 1990er-Jahre auf den Markt, und SR-Motoren mit rund 100.000 U/min werden seit Mitte der 2000er-Jahre in Staubsaugern verkauft. SR-Antriebe wurden außerdem für Förderbänder, Traktionssysteme und Pumpen im Bergbau geliefert. Traktions-, Luft- und Raumfahrt- sowie Anwendungen für erneuerbare Energien umfassen Serienprogramme, Demonstratoren und einen umfangreichen Forschungsbestand. Eine bürstenlose Bauweise allein nicht begründet noch keine Konformität für explosionsgefährdete Bereiche oder Explosionsschutz. Dafür ist die Zertifizierung der gesamten Maschine und des Antriebs erforderlich.
Prüfung und Validierung eines SRM-Antriebs
Ein stufenweiser Ansatz schafft Vertrauen, bevor Hardware aufs Spiel gesetzt wird. Jede Stufe weist etwas Bestimmtes nach und lässt etwas anderes offen.
- FEM- und Systemsimulation. Flussverkettungs- und Drehmomentkarten über Winkel und Strom berechnen und anschließend den Antrieb simulieren. Weist nach: Konzept, Kennlinie, erste Verlustabschätzung. Kann nicht nachweisen: Fertigungstoleranzen, reales Sensorverhalten, Firmware-Timing.
- Statische Charakterisierung. Den Rotor des SRM-Motor bei definierten Winkeln arretieren, Spannungspulse an eine Phase anlegen und aus der gemessenen Phasenspannung und dem Phasenstrom die Flussverkettung über dem Strom ableiten. Das statische Drehmoment mit einem Aufnehmer messen. Weist nach: die realen magnetischen Kennfelder. Kann nicht nachweisen: dynamisches oder thermisches Verhalten.
- Controller-Hardware-in-the-Loop . Lassen Sie den serienmäßigen geschalteter Reluktanzmotor Controller gegen ein Echtzeit-Maschinen- und Umrichtermodell auf Signalebene laufen. Impedymes CHP-Serie und HIL/RCP Box -Echtzeit-Zielsysteme unterstützen diese Stufe. FPGA Scope erfasst interne Signale mit Submikrosekunden-Auflösung, und PowerHIL Studio orchestriert automatisierte Testsequenzen. Weist nach: Kommutierungslogik, Stromregelkreise, sensorloser Anlauf, Schutzfunktionen, Fehlerreaktionen. Kann nicht nachweisen: Verhalten der Leistungsstufe.
- Power-HIL (Power-Hardware-in-the-Loop). Der reale Umrichter und Controller treiben einen Motoremulator , der Folgendes reproduzieren muss: nichtlineare, sättigende Flussverkettung über dem Winkel; unipolaren gepulsten Strom mit schnellem Stromanstieg und -abfall; bei der Entmagnetisierung zurückgespeiste Energie; gegenseitige Kopplung, wo relevant; Positionssensorsignale; und mechanische Dynamik. Ein Impedyme-Motoremulator, der über MotorSim Studiokonfiguriert wird, kann diese Stufe mit winkelabhängigen Fluss- und Drehmomentkarten sowie programmierbarer Fehlerinjektion (offene Phasen, Phasenkurzschlüsse, Sensorfehler) unterstützen. Bestätigen Sie die Verfügbarkeit des SRM-Modells vor der Planung bei der Impedyme-Entwicklung. Weist nach: Umrichter und Controller gemeinsam bei realer Spannung und realem Strom, einschließlich Fehlern, die eine reale Maschine beschädigen würden. Kann nicht nachweisen: Akustik, echtes thermisches Verhalten der Maschine oder mechanische Resonanzen.
- Prüfstandstest (Dynamometer). Messen Sie Wirkungsgradkennfelder, thermische Grenzen, Überdrehzahl, Vibration und Akustik des Reluktanzmotor und seines Antriebs. Zu den relevanten Normen gehören IEC 60034-1 für Bemessungswerte, IEC 60034-2-3 für Verfahren zu Verlusten umrichtergespeister Motoren (für AC-Motoren verfasst, daher Anwendbarkeit prüfen), IEC-61800-Teile für drehzahlveränderbare elektrische Antriebssysteme sowie ISO 3744 für die Bestimmung der Schallleistung.
SRM-Antriebs-Testmatrix
| Testfall | Teststufen | Wichtige Bestehenskriterien |
| Spannungs-Chopping, voller Drehzahlbereich | Controller-HIL, P-HIL, Dynamometer | Stabiler Drehzahlregelkreis, Strom innerhalb der Grenzen |
| Strom-Chopping (soft und hard) | Controller-HIL, P-HIL, Dynamometer | Stromnachführung, Zwischenkreiswelligkeit, Schaltverlust |
| Einzelpuls, hohe Drehzahl | Controller-HIL, P-HIL, Dynamometer | Drehmoment durch Winkelsteuerung gehalten, kein Schwanz mit negativem Drehmoment |
| Sensorloser Anlauf aus dem Stillstand | Controller-HIL, P-HIL, Dynamometer | Korrekte Richtung aus allen Anfangspositionen |
| Injektion von Winkelfehlern | Controller-HIL, P-HIL | Kontrollierte Verschlechterung von Drehmoment und Welligkeit |
| Offene Phase | Controller-HIL, P-HIL, Dynamometer (eingeschränkt) | Weiterbetrieb bei reduziertem Drehmoment, korrekte Alarme |
| Schalter-Kurzschluss- oder Unterbrechungsfehler | Controller-HIL, P-HIL | Sicheres Abschalten oder Isolieren, keine Zwischenkreis-Überspannung |
Fazit
Das geschalteter Reluktanzmotor– der einfache, magnetfreie Rotor verlagert die Komplexität in den Umrichter, die Sensorik und die Steuergerät für geschaltete Reluktanzmotoren. Das Induktivitätsprofil und die Kommutierungswinkel verbinden all das: Drehmoment, Verluste, Geräusch und die Drehzahlkennlinie. Ein SRM-Motor eignet sich am besten dort, wo magnetfreie Robustheit, hohe Drehzahl oder hohe Temperatur oder Fehlertoleranz wichtiger sind als Drehmomentwelligkeit, akustisches Geräusch und Antriebskosten, was ihn von anderen Reluktanzmotor -Typen in der Reluktanzmaschinen -Familie unterscheidet. Der praktische nächste Schritt für jedes geschaltete Reluktanz -Projekt besteht darin, die Flussverkettungs- und Drehmomentkarten dieses Reluktanz-Elektromotorzu charakterisieren und anschließend den Umrichter und die Regelung, einschließlich Fehlern, in Controller-HIL und Power-HIL zu validieren, bevor eine vollständige Dynamometerprüfung in Angriff genommen wird.