elevator motor drive card

AnwendungswissenNetzMotorProduktwissenWebinare

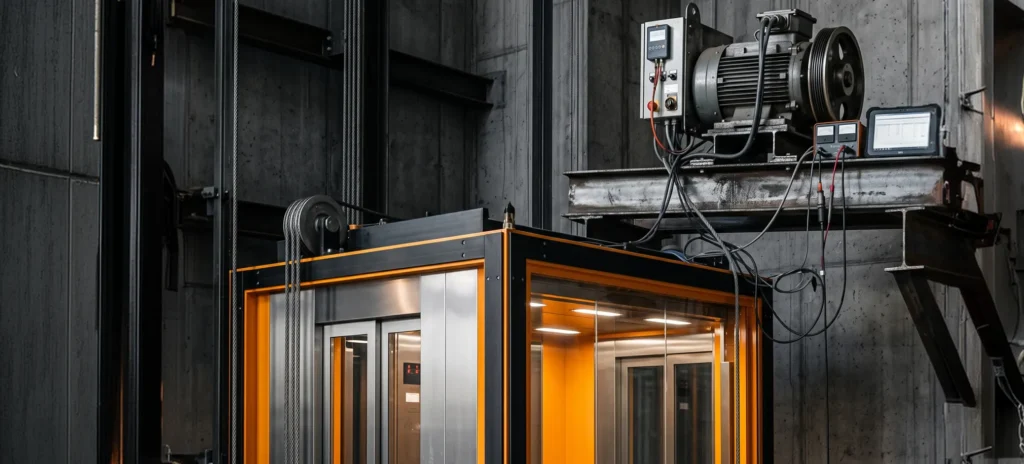
elevator motor drive header

Aufzugsmotorantrieb

Der Aufzugsmotorantrieb ist das leistungselektronische und Steuerungssystem, das eine feste Gebäudeversorgung in die präzise geformte, frequenzvariable Leistung umwandelt, die eine Aufzugsmaschine benötigt, um eine Kabine sanft zu bewegen, sie bündig zum Stockwerk anzuhalten und auf dem Weg nach unten Energie zurückzugewinnen. Mit anderen Worten: Es ist die Komponente, die einen Motor in ein Fahrqualitätssystem verwandelt. Diese Seite erklärt, was ein Aufzugsmotorantrieb ist, wie sich die wichtigsten Antriebsfamilien entwickelt haben, wie ein Antrieb von der Rufregistrierung bis zum Einfallen der Bremse arbeitet, wie die Physik des Gegengewichts den Vier-Quadranten-Betrieb zwingend erforderlich macht und — da wir die Echtzeit-Prüfsysteme bauen, die Aufzugsantriebsteams verwenden — wie ein gründliches Aufzugsmotorantrieb-Prüfprogramm all dies auf dem Prüfstand validiert.

Zunächst eine kurze Einordnung. Ein Aufzug ist ein vertikales Transportsystem: eine Kabine (der Fahrkorb, in dem die Fahrgäste mitfahren), die an Stahlseilen oder Riemen aufgehängt ist, in einem Schacht von Führungsschienen geführt und von einer Maschine am oberen Ende (oder neben) des Schachts angetrieben wird. Ein Aufzugsmotor ist die elektrische Maschine in diesem Antriebsstrang — historisch ein getriebebehafteter Asynchronmotor, heute meist eine getriebelose permanentmagneterregte Synchronmaschine —, die eine Treibscheibe (ein gerilltes Antriebsrad) dreht, um die Seile zu heben und zu senken. Für sich allein dreht sich ein Motor nur. Es ist der Antrieb, der entscheidet, wie schnell, wie sanft, in welche Richtung und mit wie viel Drehmoment — und deshalb definiert der Antrieb, nicht der Motor, das Fahrgasterlebnis.

Was ist ein Aufzugsmotorantrieb?

Ein Aufzugsmotorantrieb ist ein frequenzvariabler Stromrichter, um den eine aufzugsspezifische Steuerungsebene gelegt ist. Auf der Leistungsebene teilen sich nahezu alle modernen Antriebe dieselbe dreistufige Architektur, die hier in einfacher Sprache ohne Formeln beschrieben wird.

Zunächst wandelt ein Gleichrichter die spannungs- und frequenzfeste Wechselstromversorgung des Gebäudes in Gleichstrom um. Bei einem einfachen Antrieb ist dies eine passive Diodenbrücke; bei einem regenerativen Antrieb ist es ein aktives Front-End, das auch Energie zurück ins Netz speisen kann.

Zweitens speist dieser Gleichstrom einen DC-Zwischenkreis — praktisch ein Speicher elektrischer Energie, der auf einer Kondensatorbank bei annähernd konstanter Spannung gehalten wird. Der Zwischenkreis ist der gemeinsame „Handelsplatz“, an dem Energie aus dem Netz einströmt und zum Motor abfließt — oder umgekehrt, wenn der Aufzug Energie zurückgewinnt.

Drittens zerhackt ein Wechselrichter — eine Reihe schneller elektronischer Schalter (typischerweise IGBTs) — den DC-Zwischenkreis in präzise getaktete Impulse, die Wechselstrom mit genau der Spannung und Frequenz erzeugen, die der Motor in diesem Augenblick benötigt. Durch kontinuierliches Variieren von Frequenz und Spannung stellt der Wechselrichter Motordrehzahl und Drehmoment von Moment zu Moment ein. Dies ist die Stufe, die das Fahrverhalten tatsächlich formt.

Um diesen Leistungskern herum sitzt das Steuerungssystem: ein Profilgenerator, der die ideale Bewegung bestimmt, geschlossene Regelkreise, die die Maschine zwingen, ihr zu folgen, sowie die Schnittstellen zu Encodern, Bremsen, Lastwägeeinrichtungen und dem Aufzugssteuergerät.

Wie ein Aufzugsmotorantrieb Geschwindigkeitsprofile und Fahrqualität formt

Fahrgäste spüren keine Geschwindigkeit; sie spüren Änderungen der Geschwindigkeit, und noch deutlicher die Änderungsrate der Beschleunigung, bekannt als Ruck. Ein gut abgestimmter Aufzugsmotorantrieb erzeugt ein sanftes Bewegungsprofil mit abgerundeten Übergängen — eine „S-Kurve“ oder S-Rampe — statt abrupter Sprünge. Die Kabine gleitet sanft in die Beschleunigung, hält eine konstante Fahrgeschwindigkeit, gleitet sanft in die Verzögerung und setzt am Stockwerk auf.

Komfortable Personenaufzüge werden typischerweise auf Spitzenbeschleunigungen in der Größenordnung von 0,9–1,5 m/s² und Ruckwerte in der Größenordnung von 1,0–2,0 m/s³ eingestellt, wobei niedrigere Werte eine sanftere Fahrt und höhere Werte schnellere Fahrten ergeben. (Fahrqualitätskennzahlen dieser Art sind Gegenstand einer eigenen industriellen Messpraxis; die genauen Komfortziele variieren je nach Markt und Gebäudeklasse.) Ältere Systeme und einige Antriebe nähern sich dem finalen Halt mit einer niedrigen Schleichphase vor dem Einfahren; moderne Antriebe nutzen zunehmend die Direkteinfahrt (Restwegverfahren), die direkt auf die Etage abbremst, ohne ein Schleichsegment, wodurch Fahrzeit gespart und dennoch sanft angekommen wird.

Die Nivelliergenauigkeit — wie genau der Kabinenboden mit der Etagenschwelle fluchtet — ist eine zentrale Qualitätskennzahl. Gute Systeme halten die Nivellierung unabhängig von der Last auf wenige Millimeter genau, was sowohl für das Fahrgasterlebnis „keine Stolpergefahr“ als auch für die Normkonformität wichtig ist.

Positions- und Drehzahlrückmeldung — Encoder, absolut vs. inkrementell, sensorlos

Um einem Bewegungsprofil präzise zu folgen, muss ein Aufzugsmotorantrieb wissen, wo sich der Rotor befindet und wie schnell er sich dreht. Diese Rückmeldung liefert ein Encoder , der an der Maschine montiert ist, und die Encoder-Schnittstelle ist eine der ersten Kompatibilitätsfragen in jeder Aufzugsmotorantrieb-Spezifikation.

  • Inkrementalgeber geben Impulse aus, während sich die Welle dreht; der Antrieb zählt die Impulse, um Drehzahl und relative Position abzuleiten, muss aber beim Einschalten eine Referenz finden.
  • Absolutgeber melden jederzeit den exakten Wellenwinkel, was für getriebelose Permanentmagnetmaschinen unerlässlich ist, da der Antrieb die magnetische Position des Rotors kennen muss, um von der allerersten Bewegung an korrekt zu kommutieren.

Hochauflösende Rückmeldung (oft über digitale serielle Protokolle) ist das, was seidenweiche Niedergeschwindigkeitsregelung und genaue Nivellierung ermöglicht. Sensorlose (geberlose) Regelung — die Schätzung der Position aus elektrischen Messungen — ist bei Allzweckantrieben verbreitet und als Rückfalllösung nützlich, aber für die Fahrqualität, das Halten des Drehmoments bei Drehzahl null und die Nivelliergenauigkeit, die ein Aufzug erfordert, ist ein echter Encoder bei Treibscheibenmaschinen die Norm. Die Integrität der Rückmeldung ist daher ebenso ein Sicherheits- wie ein Leistungsaspekt: Ein Aufzugsmotorantrieb muss ein verlorenes oder verfälschtes Signal erkennen und sicher reagieren, statt eine unkontrollierte Fahrt zu befehlen — eine Reaktion, die auf einem Prüfstand weitaus leichter nachzuweisen ist, wo ein Motoremulator das Rückmeldesignal auf Befehl ausfallen lassen, stören oder verfälschen kann, als an einer realen Maschine.

Das Gegengewicht und der Vier-Quadranten-Betrieb des Aufzugsmotorantriebs

Hier unterscheidet sich ein Aufzugsmotorantrieb grundlegend von den meisten Motoranwendungen, und hier zahlt sich ein gutes Verständnis aus. Jeder Treibscheibenaufzug hat ein Gegengewicht — einen Stapel aus Stahl oder Eisen, der auf eigenen Schienen läuft und über die Tragseile und die Treibscheibe mit der Kabine verbunden ist. Das Gegengewicht ist so bemessen, dass es die Kabine plus einen Bruchteil der Nennlast an Fahrgästen ausgleicht. Dieser Bruchteil, die Überbalance oder Ausgleichsquote, wird üblicherweise so festgelegt, dass das Gegengewicht dem Leergewicht der Kabine plus rund 40–50 % der Nennlast entspricht — mit anderen Worten: Das System ist mechanisch ausgeglichen, wenn die Kabine etwa halb voll ist.

Die Folge ist tiefgreifend: Der Motor hebt selten die „gesamte“ Last. Er muss immer nur das Ungleichgewicht zwischen Kabinenseite und Gegengewichtsseite bewältigen. Und da das Ungleichgewicht in beide Richtungen weisen kann, bewegt sich die Maschine ihr ganzes Leben lang in allen vier Kombinationen aus Richtung und Drehmoment. Aufgeschlüsselt:

KabinenzustandRichtungSchwerere SeiteRolle der Maschine
Voll (über dem Gleichgewicht)AufwärtsKabinenseiteMotorisch (Antrieb liefert Energie)
Voll (über dem Gleichgewicht)AbwärtsKabinenseiteGeneratorisch (Last treibt die Maschine an)
Leer (unter dem Gleichgewicht)AufwärtsGegengewichtGeneratorisch (Gegengewicht treibt die Maschine an)
Leer (unter dem Gleichgewicht)AbwärtsGegengewichtMotorisch (Antrieb zieht Kabine nach unten)

Zwei dieser vier alltäglichen Fälle sind regenerativ: Bei einer vollen abwärts fahrenden Kabine und einer leeren aufwärts fahrenden Kabine verrichtet jeweils die Schwerkraft die Arbeit, sodass die Maschine als Generator wirkt und der Antrieb die zurückgeführte Energie aufnehmen muss. Deshalb ist der Vier-Quadranten-Betrieb — die Fähigkeit, Drehmoment in beide Drehrichtungen abzugeben oder aufzunehmen — kein Premium-Merkmal eines Aufzugsantriebs; er ist zwingend erforderlich. Ein Antrieb, der nur motorisch arbeiten könnte, hätte keine Möglichkeit, eine überschwere ziehende Last zu kontrollieren, und die Kabine würde unter der Schwerkraft unkontrolliert beschleunigen. Der Umgang mit dieser zurückgeführten Energie — sie in einem Widerstand zu verheizen oder zurück ins Gebäude zu speisen — ist Gegenstand eines späteren Abschnitts, doch die Anforderung entsteht genau hier aus der Geometrie des Gegengewichts. Das Verständnis der Quadrantenkarte ist der Schlüssel zum Verständnis aller anderen Aspekte von Aufzugsantrieben.

Arten von Aufzugsantriebssystemen

Die Technik der Aufzugsmotorantriebe umspannt mehr als ein Jahrhundert, und ältere Familien sind noch immer im Einsatz, werden noch gewartet und noch modernisiert. Ein vollständiges Bild der Aufzugsmotorantriebssysteme erfordert, sie alle zu behandeln.

AC-Zweigang (AC-2), mit Getriebe. Der älteste und einfachste AC-Ansatz verwendet einen polumschaltbaren Asynchronmotor mit zwei festen Drehzahlen — einer hohen Drehzahl für die Fahrt und einer niedrigen Drehzahl für die Annäherung — über ein Schneckengetriebe. Die Steuerung ist im Wesentlichen ein Ein/Aus zwischen den beiden Wicklungen, sodass Fahrqualität und Nivellierung nach modernen Maßstäben grob sind. Er ist kostengünstig und robust, weshalb er sich in niedrigen Gebäuden mit geringem Verkehr gehalten hat, aber für Neuanlagen ist er veraltet.

DC-Antriebe — Ward-Leonard (Motor-Generator) und Thyristor/SCR. Jahrzehntelang verwendeten Hochleistungsaufzüge DC-Triebmotoren, weil Gleichstrom eine sanfte, stufenlos variable Drehzahl bot, lange bevor die Leistungselektronik dies mit Wechselstrom konnte. Das klassische Ward-Leonard-System verwendete einen Motor-Generator-Satz — einen Wechselstrommotor, der einen Gleichstromgenerator antrieb, dessen Feld zur Steuerung des Aufzugsmotors variiert wurde — und bot eine hervorragende Steuerung auf Kosten großer, rotierender, energiehungriger und wartungsintensiver Ausrüstung. Spätere statische DC-Antriebe ersetzten den M-G-Satz durch Thyristor/SCR-Stromrichter, behielten die Gleichstrommaschine bei, steuerten sie aber elektronisch. Beide sind heute Alttechnologien, und die Modernisierung von DC auf AC ist ein großer Teil des Nachrüstmarkts.

AC-Spannungssteuerung (ACVV). Ein Zwischenschritt steuerte die Spannung an einem Asynchronmotor (über SCRs), während die Frequenz fest blieb, oft mit einem Rückkopplungskreis für eine sanftere Steuerung als beim Zweigang. Er verbesserte den Komfort, war aber ineffizient (er verheizte die Schlupfenergie als Wärme) und wurde abgelöst.

AC-Spannungs- und Frequenzsteuerung (VVVF) — der moderne Standard. Durch die Steuerung von Spannung und Frequenz verleihen VVVF-Antriebe einem Asynchronmotor eine sanfte, kontinuierliche, vollständig steuerbare Drehzahl vom Stillstand bis zur Höchstgeschwindigkeit bei effizientem Betrieb und präziser Nivellierung. VVVF ist heute der Standard für getriebebehaftete Treibscheibenmaschinen und die technologische Grundlage, auf der jeder moderne Aufzugsmotorantrieb aufbaut.

Getriebelose PMSM-Antriebe. Der größte architektonische Wandel war die getriebelose permanentmagneterregte Synchronmaschine (PMSM), die von einem VVVF-Antrieb mit Vektorregelung angetrieben wird. Der Wegfall des Getriebes beseitigt dessen Verluste, Geräusche und Wartung; der Permanentmagnetrotor ist hocheffizient und kompakt genug, um im Schacht statt in einem eigenen Maschinenraum untergebracht zu werden. Dies ist die Schlüsseltechnologie des maschinenraumlosen (MRL) Aufzugs und die vorherrschende Wahl für neue Personenaufzüge in mittelhohen und hohen Gebäuden.

Hydraulisch und VVVF (umrichtergesteuert) hydraulisch. Hydraulikaufzüge heben die Kabine mit einem Kolben, der von einer Ölpumpe angetrieben wird, typischerweise für niedrige Gebäude mit bescheidenem Geschwindigkeitsbedarf. Herkömmliche Systeme betrieben den Pumpenmotor direkt am Netz und vergeudeten Energie in Ventilen, mit ruppigen Anläufen und schlechtem Wirkungsgrad. Umrichtergesteuerte / VVVF-Hydrauliksysteme ergänzen den Pumpenmotor um einen Frequenzumrichter, um den Durchfluss sanft hochzufahren, Nivellierung und Komfort zu verbessern, den Energieverbrauch zu senken und die Ölerwärmung zu reduzieren — eine bedeutende Modernisierung selbst innerhalb der Hydraulikkategorie.

Spindelantriebsaufzüge. Bei Schrauben- (Spindel-)Antrieben fährt die Kabine auf einer großen rotierenden (oder feststehenden) Gewindespindel, die von einem Motor über eine Mutter angetrieben wird. Sie sind eine Nische — verbreitet in Heimaufzügen und barrierefreien Aufzügen mit kurzem Fahrweg — geschätzt für ihren geringen Platzbedarf und weil sie keine tiefe Grube oder Überfahrt benötigen, auf Kosten von Geschwindigkeit und Fahrweg.

Aufkommend: Synchronreluktanz und Linear-/seillos. Synchronreluktanzmaschinen (und permanentmagnetunterstützte Reluktanzmaschinen) stoßen auf Interesse als Möglichkeit, PMSM-ähnliche Effizienz mit reduzierten oder ohne Seltenerdmagnete zu erreichen. An vorderster Front treiben lineare „seillose“ Systeme die Kabine direkt mit einem Linearmotor und ohne Tragseile an, was mehrere Kabinen pro Schacht und sogar horizontale Bewegung ermöglicht; diese bleiben im Frühstadium und spezialisiert statt Mainstream.

Antriebsart & typische MaschineDrehzahlregelung, Wirkungsgrad & WartungTypische Anwendung & heutiger Status
AC-Zweigang (AC-2) — getriebebehafteter Asynchronmotor, zwei WicklungenZwei feste Drehzahlstufen; niedriger Wirkungsgrad; mäßige WartungÄltere niedrige Gebäude und Lastenaufzüge — veraltet für Neuanlagen
DC — Ward-Leonard — Gleichstrommaschine plus Motor-Generator-SatzHervorragende, kontinuierliche Steuerung; niedriger Wirkungsgrad (leerlaufender M-G-Satz); hohe WartungBestehende mittelhohe und hohe Gebäude — Alttechnologie, vorrangiges Nachrüstziel
DC — Thyristor / SCR — Gleichstrommaschine mit statischem StromrichterSehr gute Steuerung; mäßiger Wirkungsgrad; mäßige WartungBestehende Hochleistungsanlagen — Alttechnologie, vorrangiges Nachrüstziel
AC-Spannungssteuerung (ACVV) — getriebebehafteter AsynchronmotorGut, schlupfgesteuert; niedriger Wirkungsgrad (Schlupfverluste); mäßige WartungÄltere mittelhohe Gebäude — abgelöst
VVVF (mit Getriebe) — getriebebehafteter AsynchronmotorHervorragende Steuerung; hoher Wirkungsgrad; niedrige bis mäßige WartungNeubauten und Nachrüstungen in niedrigen und mittelhohen Gebäuden — aktueller Standard
VVVF getriebelos PMSM — getriebelose permanentmagneterregte SynchronmaschineHervorragende Steuerung; sehr hoher Wirkungsgrad; niedrige WartungMittelhohe und hohe Gebäude, maschinenraumlos — vorherrschend bei Neubauten
VVVF hydraulisch — Tauch-/Pumpen-AsynchronmotorGute Steuerung; deutlich besserer Wirkungsgrad als Ventilsteuerung; mäßige WartungNiedrige Gebäude und Lastenaufzüge — aktueller Standard innerhalb der Hydraulik
Spindelantrieb — Schrauben-/SpindelmotorMäßige Steuerung; mäßiger Wirkungsgrad; niedrige bis mäßige WartungHeimaufzüge und Barrierefreiheit — Nische
Synchronreluktanz — SynRM oder PM-unterstütztHervorragende Steuerung; hoher Wirkungsgrad; niedrige WartungAufkommende Treibscheibenanwendungen — aufkommend
Linear / seillos — LinearmotorHervorragende Steuerung; Wirkungsgrad und Wartung noch nicht etabliertKonzepte für Ultrahochhäuser — experimentell

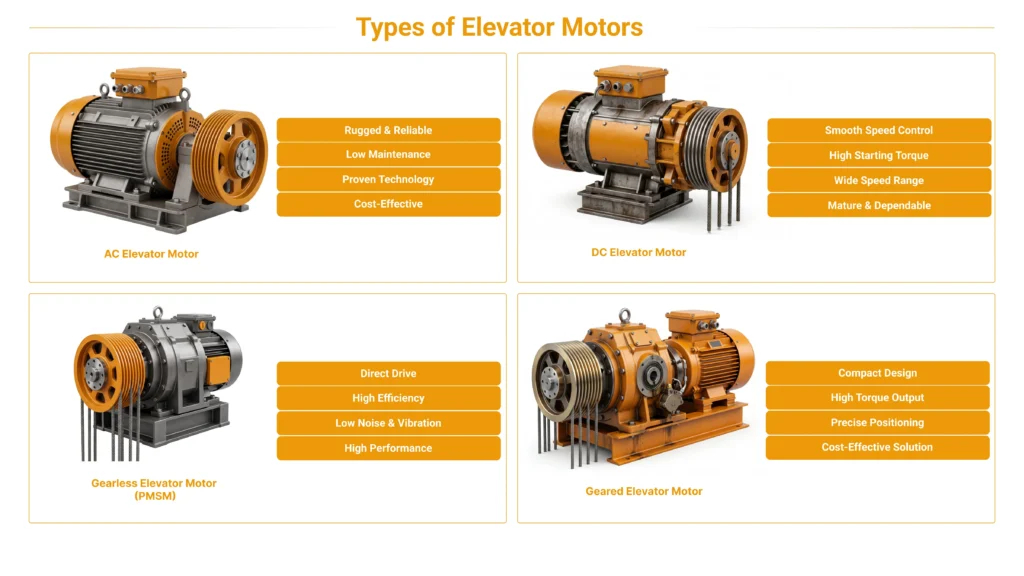
Types of elevator motor drive

Wie funktioniert ein Aufzugsmotorantrieb?

Verfolgt man eine einzelne Fahrt von dem Moment an, in dem ein Fahrgast eine Taste drückt, wird die Aufgabe des Antriebs klar. Das Aufzugssteuergerät übernimmt die Disposition und die Türen; der Antrieb übernimmt die Bewegung.

  1. Ruf registriert und Bereitschaft. Das Steuergerät weist die Kabine zu und befiehlt dem Antrieb, sich auf die Bewegung vorzubereiten. Der Antrieb bestromt den Motor und bestätigt bei einer getriebelosen PMSM, dass er die Rotorposition vom Absolutgeber kennt, sodass er sofort Drehmoment in die richtige Richtung erzeugen kann.
  2. Bremslösung mit Vormoment (Lastwägung). Bevor die mechanische Bremse lüftet, baut der Antrieb ein Vormoment auf — genau das Drehmoment, das benötigt wird, um die Kabine gegen das aktuelle Ungleichgewicht stillzuhalten. Eine Lastwägeeinrichtung unter der Kabine (oder in den Seilen) teilt dem Antrieb mit, wie schwer die Last ist und in welche Richtung das System unausgeglichen ist, sodass der Antrieb die Maschine vorbelasten und dann die Bremse ohne Ruck oder „Zurückrollen“ lösen kann. Diese Sequenz richtig hinzubekommen ist der größte einzelne Beitrag zu einem ruckfreien Start.
  3. Beschleunigungsrampe. Der Profilgenerator gibt einen sanften S-förmigen Drehzahlanstieg vor. Die Regelkreise des Antriebs zwingen die Maschine, ihm zu folgen, während der Wechselrichter den nötigen Strom liefert.
  4. Konstante Geschwindigkeit. Die Kabine fährt mit der vorgegebenen Geschwindigkeit. Der Antrieb passt das Drehmoment kontinuierlich an, um die Geschwindigkeit gegen sich ändernde Seil-/Fahrbedingungen zu halten.
  5. Verzögerung. Wenn sich die Kabine dem Zielstockwerk nähert, fährt das Profil die Geschwindigkeit sanft herunter. Bei einer ziehenden (generatorischen) Fahrt absorbiert der Antrieb nun Energie, um zu verhindern, dass die Kabine durchgeht.
  6. Schleichfahrt oder Direkteinfahrt-Nivellierung. Ältere Systeme schleichen mit niedriger Geschwindigkeit in eine Nivellierzone; moderne Antriebe berechnen den Restweg und setzen die Kabine direkt und präzise auf der Schwelle ab.
  7. Halt und Bremse eingefallen. Wenn die Kabine angehalten und durch Motordrehmoment auf Höhe gehalten wird, legt der Antrieb die mechanische Bremse an, überträgt dann die Haltefunktion sanft auf die Bremse und schaltet ab — wiederum so abgestimmt, dass jedes Absacken oder Rucken vermieden wird.

Konzeptionell wird all dies von einer verschachtelten Regelkreishierarchiegesteuert. Der äußerste Kreis kümmert sich um die Position (wo sich die Kabine befindet und wo sie landen muss). Darin liegt ein Geschwindigkeits-/Drehzahlkreis , der die Kabine dem vorgegebenen Profil folgen lässt. Am innersten und schnellsten ist der Strom-(Drehmoment-)Kreis, der den magnetischen Zustand des Motors und den vom Wechselrichter gelieferten Strom regelt. Jeder innere Kreis läuft schneller als der ihn umgebende. Die Leistungsstufe des Wechselrichters ist der Muskel, der ausführt, was auch immer der Stromkreis verlangt, in jeder Phase von Start bis Halt.

Aufzugsmotorantrieb-Test: Wie Impedyme Aufzugsantriebe validiert

Ein Aufzugsmotorantrieb-Test muss, richtig durchgeführt, den Antrieb über jeden Lastfall, jeden Fehler und jedes Rettungsszenario prüfen, dem er in jahrzehntelangem Betrieb begegnen wird — und die meisten dieser Fälle sind unsicher, langsam oder an einem realen Schacht unmöglich zu inszenieren. Genau das tun wir: Wir bauen die Echtzeit-Prüfsysteme, mit denen Aufzugsantriebsteams ein vollständiges Aufzugsmotorantrieb-Prüfprogramm auf dem Prüfstand durchführen können — Maschine, Seile, Kabine, Gegengewicht und Netz alle in Echtzeit emuliert — bevor der Antrieb je in einen Schacht gelangt.

Controller-HIL — Aufzugsmotorantrieb-Prüfung an der Steuerplatine

Bei der Controller- Hardware-in-the-Looplaufen die reale Steuerungshardware und Firmware des Antriebs gegen eine simulierte Aufzugsmaschine und ein simuliertes mechanisches System. Die Steuerplatine glaubt, mit einer realen getriebelosen Maschine, einem Encoder, einer Bremse und einer Kabine verbunden zu sein; tatsächlich kommuniziert sie mit einem Echtzeitmodell. Dies erlaubt es Teams, die Logik für Geschwindigkeitsprofil und Ruckbegrenzung, die Nivelliergenauigkeit, die Abstimmung der geschlossenen Vektorregelung, die Encoder-Verarbeitung, die Bremsansteuerung und die Zustandsmaschinen-Logik des Antriebs bei voller Firmware-Treue zu validieren — ohne Leistungsstufe, ohne Gewichte und ohne Schacht. Da nur die Steuerungselektronik benötigt wird, passt es sehr früh in den Entwicklungszyklus, wo Fehler am günstigsten zu beheben sind.

Power-HIL — Prüfung der Antriebsleistungsstufe unter realem Strom

Bei Power-Hardware-in-the-Loop läuft der physische Wechselrichter mit realer Spannung und realem Strom in eine emulierte Aufzugsmaschine, die elektronisch reale Leistung aufnimmt und abgibt. Nun werden die für die Leistungsstufe entscheidenden Tests zur Routine: generatorische Abwärtsfahrt, Vier-Quadranten-Übergänge, Verhalten des DC-Zwischenkreises bei Rückspeisung und die Wahl zwischen der Verlustleistung im Bremswiderstand und der Netzrückspeisung — alle geprüft ohne ein einziges Gewicht, ohne Schacht oder Aufzugsschacht. Volldrehmoment- und Überlastbedingungen sind auf Abruf verfügbar und auf die Millisekunde reproduzierbar, sodass ein grenzwertiges thermisches oder Zwischenkreisspannungs-Verhalten exakt reproduziert werden kann, Lauf für Lauf.

Motor- und Lastemulation für Aufzugsmotorantrieb-Prüfstände

Derselbe Prüfstand kann die Treibscheibenmaschine über eine ganze Produktlinie hinweg emulieren — getriebebehafteter Asynchronmotor, getriebelose PMSM und Reluktanzmaschinen — sodass ein Aufbau viele Antriebsvarianten validiert. Er emuliert auch die mechanische Last: Kabinenmasse, Ausgleichsquote des Gegengewichts, Seilelastizität und -dehnung, Trägheit der Treibscheibe, Reibung und das vollständige Fahrprofil. Statt eine Kabine physisch mit Prüfgewichten zu beladen und in einem Gebäude hochzufahren, durchlaufen Ingenieure die Lastfälle in Software — leer, ausgeglichen, voll und überladen — und ändern die Ausgleichsquote oder Seilsteifigkeit in Sekunden. Eine Abdeckung, die in einem Schacht Tage dauern würde, dauert auf dem Prüfstand Minuten.

Fehlerinjektion und Prüfung von Rettungsszenarien

Da alles emuliert ist, werden Fehler, die im Feld gefährlich oder zerstörerisch sind, zu sicheren, wiederholbaren Testfällen: Encoderverlust und -verfälschung, Phasenausfall, Bremsversagen und -schlupf, Überdrehzahl, IGBT-Fehler und Übertemperatur. Auf der Versorgungsseite speisen wir Netzstörungen ein — Einbrüche, Überspannungen, Unsymmetrie, Oberschwingungen, Unterspannung und vollständigen Ausfall. Und wir validieren den Betrieb der automatischen Rettungseinrichtung (ARD) und der Batteriepufferung, einschließlich der emulierten Ersatzquelle, sodass das Verhalten des Antriebs bei Netzausfall — die Kabine zum nächsten Stockwerk zu bringen und die Türen zu öffnen — nachgewiesen wird, ohne einen realen Stromausfall zu inszenieren. Jeder Fall ist wiederholbar, sicher und als Nachweis reproduzierbar.

Normen und Nachweise

Prüfkampagnen bilden direkt die Normen ab, die Aufzugsantriebe erfüllen müssen: EN 81-20 und EN 81-50, ASME A17.1/CSA B44 sowie die antriebsbezogenen Normen zur funktionalen Sicherheit und EMV, IEC 61800-5-2 und IEC 61800-3. Automatisierte Regressionstests führen die gesamte Fallbibliothek bei jeder Firmware-Version erneut aus, und die Ergebnisse werden protokolliert und mit Zeitstempel versehen, sodass sie als Zertifizierungs- und Audit-Nachweis dienen können statt als einmalige Screenshots.

Wie ein Aufzugsmotorantrieb-Prüfstand aussieht

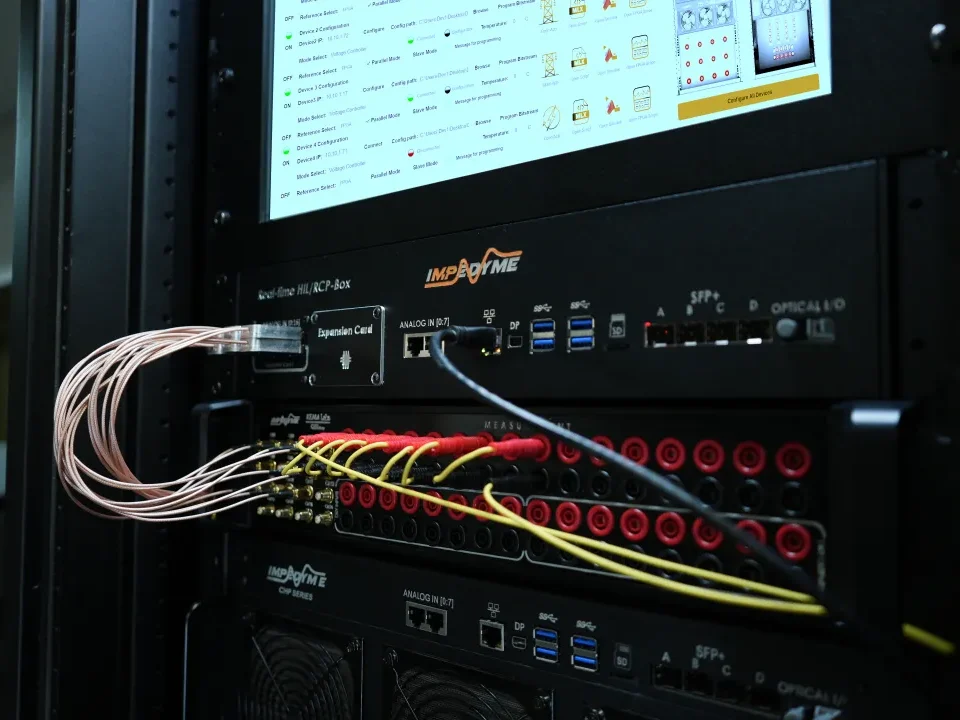
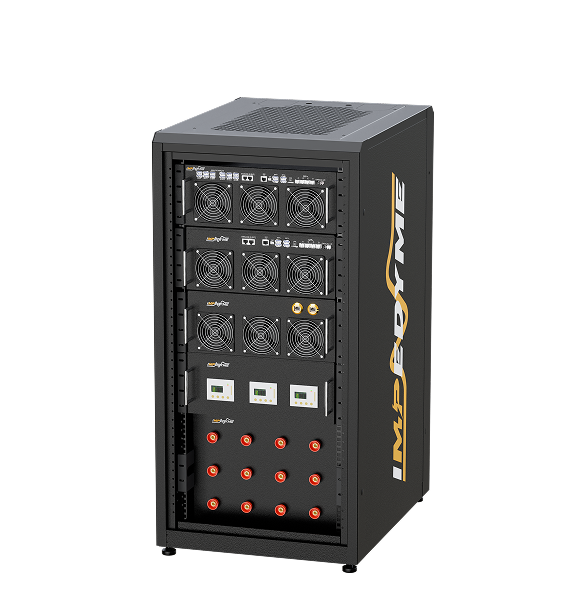
Ein repräsentativer Prüfstand kombiniert unsere CHP-Serie Hardware-Plattform als Echtzeitkern; PowerHIL Studio für die Power-Hardware-in-the-Loop-Orchestrierung; MotorSim Studio für die Treibscheibenmaschinen- und Mechanikmodelle; GridSim Studio für die Gebäudeversorgungs- und Störungsseite; den Echtzeit Battery Emulator für die Prüfung von ARD und Batteriepufferung; FPGA Scope für die Signalebenen-Sichtbarkeit schneller Schalt- und Steuerungsereignisse; das HIL/RCP-Box für das Steuerungs-Prototyping; und das Impedyme Simulink Blockset um bestehende Strecken- und Steuerungsmodelle direkt in die Echtzeitumgebung zu übernehmen.

PrüfzielPhysischer Schacht-PrüfstandImpedyme Aufzugsmotorantrieb-Prüfstand
Volllast- & ÜberlastdrehmomentPhysische Gewichte hinzufügen/entfernen; langsam umzukonfigurierenSoftware-Lastfall in Sekunden ändern; Überlast auf Abruf
Generatorische AbwärtsfahrtBenötigt eine beladene Kabine und den vollen FahrwegAuf Abruf bei jeder Geschwindigkeit und Last, kein Fahrweg erforderlich
Encoder-/Phasen-/BremsfehlerUnsicher oder unmöglich zu inszenierenWiederholbar und sicher auf Befehl eingespeist
Netzeinbruch und -ausfallErfordert eine Störung auf GebäudeebeneAm Netzemulator programmiert, keine Auswirkung auf das Gebäude
Rettungs-/BatteriepufferbetriebSchwer zu inszenieren, praktisch einmaligAufwärts
Regression über Firmware-Builds hinwegManuell, Tage pro ZyklusAutomatisiert, über Nacht
Stellfläche & SicherheitsbereichSchacht, Gewichte, SchutzeinrichtungenPrüfstand in Rack-Größe

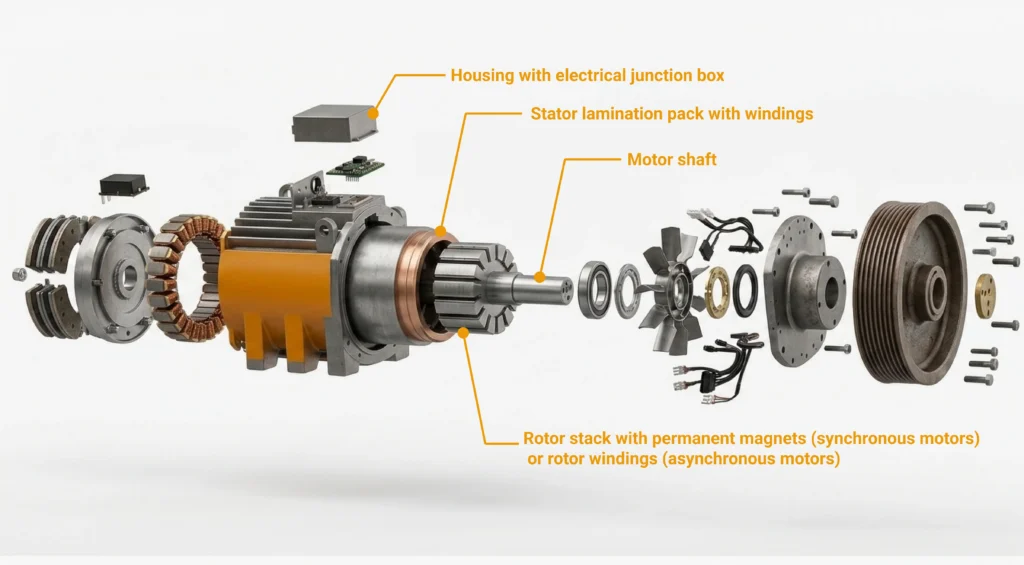
elevator motor drive test

Wie Aufzugsmotorantriebe geprüft und validiert werden

Bei der Validierung gewinnt ein Aufzugsmotorantrieb Vertrauen, und es ist der Bereich, den die meisten Nachschlagewerke am dünnsten behandeln. Hier ein tieferer Einblick, wie die Prüfung von Aufzugsmotorantrieben tatsächlich abläuft.

Die Grenzen physischer Schacht-Prüfstände

Ein physischer Prüfturm ist teuer zu bauen und belegt knappe vertikale Fläche. Die Last umzukonfigurieren bedeutet, schwere Gewichte manuell zu handhaben; den Fahrweg zu ändern bedeutet einen anderen Schacht. Am schlimmsten ist, dass die sicherheitskritischsten Tests genau jene sind, die man auf einem Prüfstand nicht verantwortungsvoll mit einem Risiko für Menschen oder Ausrüstung durchführen kann: Seilschlupf, Bremsversagen bei voller Geschwindigkeit, anhaltende Überdrehzahl, ein Durchgehen bei gerissenem Encoder. Genau dies sind die Ereignisse, für die die Schutzlogik eines Antriebs existiert, und doch kann ein physischer Prüfstand sie kaum berühren. Das Ergebnis ist, dass die Schachtprüfung langsam und grob ist und blind für die Grenzfälle, die am wichtigsten sind.

Hardware-in-the-Loop-Prüfung des Aufzugsantriebs-Controllers

HIL beseitigt diese Grenzen für die Steuerungsebene. Die reale Steuerplatine des Antriebs läuft gegen ein Echtzeitmodell von Maschine, Treibscheibe, Seilen, Kabine und Gegengewicht. Jeder Lastfall und jedes Fahrprofil ist eine Softwareeinstellung. Profilgenerator, Nivellierlogik, Encoder-Verarbeitung und Bremsansteuerung werden alle gegen ein Streckenmodell geprüft, das exakt so reagiert wie die Mechanik — deterministisch und so oft wie nötig.

Power-Hardware-in-the-Loop und elektronische Lastemulation

Die tiefere Lücke in den meisten Inhalten ist die Leistungsseite, daher verdient dies Detail. Bei PHIL ist der physische Wechselrichter des Antriebs mit einem Leistungsemulator verbunden, der sich elektrisch wie die Aufzugsmaschine verhält. Wenn der Antrieb motorisches Drehmoment befiehlt, zieht der Emulator realen Strom wie ein Motor, der eine Kabine beschleunigt; wenn das Szenario eine ziehende Abwärtsfahrt erfordert, speist der Emulator reale Leistung zurück in den Antrieb, genau wie es eine generatorisch arbeitende Maschine täte, wodurch der DC-Zwischenkreis ansteigen muss und die Bremswiderstands- oder Netzrückspeise-Strategie des Antriebs gezwungen wird zu handeln. Der Wechselrichter erfährt einen authentischen Vier-Quadranten-Stromfluss, authentische generatorische Energie und authentische thermische Belastung — alles ohne Seile, Gewichte oder Schacht und alles unter millisekundengenau reproduzierbarer Steuerung. Dies ist die einzige praktikable Möglichkeit, das Verhalten des DC-Zwischenkreises, den Umgang mit Rückspeisung und die Überlastreserven über den gesamten Betriebsbereich zu charakterisieren, ohne ein Gebäude.

Fehlerinjektion und Prüfung von Rettungsszenarien

Fehler werden im Modell oder in der emulierten Versorgung eingespeist: Encoderverlust, Phasenausfall, Bremsfehler, Netzeinbruch und Batteriepuffer-Rettung. Da nichts Physisches gefährdet ist, kann jeder Fehler im exakt ungünstigsten Augenblick ausgelöst werden (etwa bei maximalem ziehenden Drehmoment) und wiederholt werden, bis die Reaktion des Antriebs vollständig charakterisiert und regressionssicher festgeschrieben ist.

Regressionstests über Firmware-Versionen hinweg

Aufzugsantriebe leben jahrzehntelang und erhalten in dieser Zeit Firmware-Updates. Eine automatisierte Fallbibliothek — jeder Lastfall, jeder Fehler, jeder Rettungspfad — läuft bei jedem Build über Nacht erneut, mit protokollierten Ergebnissen. Eine Änderung, die die Nivellierung oder den Umgang mit Rückspeisung unbemerkt verschlechtert, wird sofort erkannt statt erst im Feld.

PrüfzielPhysischer PrüfstandHIL / PHIL
WiederholbarkeitNäherungsweise, Drift von Lauf zu LaufMillisekundengenau, deterministisch
SicherheitPersonen-/Geräterisiko bei FehlertestsKein physisches Risiko
AbdeckungBegrenzt durch Gewichte, Fahrweg, GefahrVoller Betriebsbereich inkl. unmöglicher Fälle
StellflächeSchacht + GewichtshandhabungPrüfstand in Rack-Größe
ZykluszeitTage pro UmkonfigurationSekunden bis Minuten; Regression über Nacht

Da wir uns auf genau diese Klasse der Echtzeit-Validierung von Leistungselektronik spezialisiert haben, ermöglicht ein Impedyme-Prüfstand einem Aufzugsantriebsteam, Monate an Turmzeit in wiederholbare, nachweistaugliche Prüfkampagnen zu verdichten. Sprechen Sie mit uns über die Auslegung eines Aufzugsmotorantrieb-Prüfsystems rund um Ihre Maschinentypen und Normziele.

Regelungsverfahren: Skalar- vs. Vektorregelung

Wie der Aufzugsmotorantrieb den Motor ansteuert, bestimmt, wie gut die Fahrt sein kann.

Die V/f-Regelung (Skalarregelung) hält das Verhältnis von Spannung zu Frequenz annähernd konstant und regelt die Drehzahl im offenen Regelkreis. Sie ist einfach, günstig und für Lüfter und Pumpen ausreichend, kann aber das Drehmoment nicht direkt regeln, hält bei niedriger und Drehzahl null schlecht und kann den ruckfreien Start oder die präzise Nivellierung, die ein Aufzug benötigt, nicht liefern. Sie überlebt nur in den anspruchslosesten Anwendungen mit den niedrigsten Geschwindigkeiten.

Die Flussvektor-/feldorientierte Regelung (FOC) trennt den Motorstrom mathematisch in einen Anteil, der das Magnetfeld einstellt, und einen Anteil, der Drehmoment erzeugt, und regelt beide unabhängig voneinander in einem schnellen geschlossenen Regelkreis mithilfe der Encoder-Rückmeldung. Das liefert volles Drehmoment bei Drehzahl null, eine sofortige und präzise Drehmomentregelung sowie das sanfte Profilfolgen, das die Fahrqualität erfordert. Für jeden modernen Personenaufzug ist die geschlossene Vektorregelung praktisch obligatorisch.

Die direkte Drehmomentregelung (DTC) ist ein alternatives Hochleistungsverfahren, das Drehmoment und Fluss direkt mit sehr schneller Reaktion und ohne einen herkömmlichen Modulator regelt. Es ist leistungsfähig und wird in einigen Antrieben verwendet, aber der feldorientierte Ansatz dominiert bei Aufzugsmotorantrieb-Anwendungen.

Warum ein getriebeloser PMSM-Aufzugsmotorantrieb Vektorregelung erfordert

Eine getriebelose Permanentmagnetmaschine erzeugt nur dann Drehmoment, wenn der Antrieb die Wicklungen in exaktem Bezug zu den Magnetpolen des Rotors bestromt. Konzeptionell teilt die Vektorregelung den Strom der Maschine in eine Direktachsen-Komponente auf, die auf die Rotormagnete ausgerichtet ist, und eine Querachsen-Komponente, die tatsächlich Drehmoment erzeugt; der Antrieb lenkt den Strom kontinuierlich in die drehmomenterzeugende Achse und hält die Feldachse dort, wo sie hingehört. Dazu muss er den absoluten Winkel des Rotors jederzeit kennen — daher der Absolutgeber — und er muss den Kommutierungs-Offset (Magnetposition) zwischen dem Nullpunkt des Encoders und dem magnetischen Nullpunkt des Rotors kennen. Dieser Offset wird während eines Inbetriebnahme-Auto-Tunings erlernt; ist er falsch, erzeugt die Maschine schwaches, raues oder umgekehrtes Drehmoment. Hier gibt es keine Abkürzung im offenen Regelkreis: Ein getriebeloser Aufzugsmotorantrieb ohne korrekte Vektorregelung und Kenntnis der Rotorposition kann schlicht keine sichere, komfortable Fahrt liefern.

Nutzbremsung und Energierückgewinnung in Aufzugsmotorantriebssystemen

Wie die Quadrantenkarte gezeigt hat, erzeugt ein Aufzug bei zwei seiner vier alltäglichen Fahrten Energie — eine beladene abwärts fahrende Kabine und eine leere aufwärts fahrende Kabine. In beiden Fällen treibt die Schwerkraft die Maschine an, die Maschine wird zum Generator, und diese Energie muss irgendwohin.

Wohin sie geht. Die zurückgeführte Energie fließt zunächst in den DC-Zwischenkreis und treibt dessen Spannung nach oben. Der Antrieb behandelt den Überschuss dann auf eine von zwei Arten:

  • Bremswiderstand (dynamisches Bremsen). Eine Widerstandsbank wird über den Zwischenkreis geschaltet und verheizt die überschüssige Energie als Wärme. Das ist einfach und günstig, verschwendet aber die Energie und gibt Wärme in den Maschinenraum oder Schacht ab, der dann oft belüftet oder gekühlt werden muss.
  • Netzrückspeisung (aktives Front-End). Ein regeneratives Front-End wandelt den Überschuss zurück in sauberen Wechselstrom und speist ihn in die Gebäudeversorgung zurück, wo ihn andere Verbraucher nutzen. Nichts wird als Wärme verschwendet, und die Netto-Energiekosten des Aufzugs für das Gebäude sinken.

Verhalten des DC-Zwischenkreises bei Rückspeisung. Die Beherrschung dieses Zwischenkreises ist der Kern der Leistungsstufen-Validierung. Wenn zurückgespeiste Energie schneller ankommt, als der Widerstand oder die Rückspeiseeinheit sie abführen kann, steigt die Zwischenkreisspannung in Richtung der Überspannungsabschaltung, und der Antrieb muss durchfahren oder die Last kontrolliert abwerfen. Das Zusammenspiel von ziehendem Drehmoment, Zwischenkreiskapazität und Abführkapazität ist genau das, wofür Power-Hardware-in-the-Loop geschaffen wurde, um es zu charakterisieren.

Auswirkung auf Gebäudeebene. Regenerative Antriebe können den Netto-Energieverbrauch eines Aufzugs deutlich senken, mit den größten Einsparungen in hohen, stark frequentierten Gebäuden, die viel Zeit damit verbringen, unausgeglichene Lasten zu bewegen. Zurückgewonnene Energie reduziert auch die Abwärme im Maschinenraum und verringert die HLK-Last, und kann zu Punkten bei Green-Building-Bewertungen beitragen. Die genauen Einsparungen hängen vom Verkehrsmuster, Fahrweg und Gleichgewicht ab, weshalb Teams das Rückspeiseverhalten zunehmend über realistische Lastzyklen auf dem Prüfstand validieren, bevor sie sich auf eine Strategie festlegen.

Sicherheit, Rettung und Fehlerverhalten

Ein Aufzugsmotorantrieb ist eine sicherheitsrelevante Einrichtung, und sein Fehlerverhalten ist ebenso wichtig wie sein Normalverhalten.

Sicher abgeschaltetes Drehmoment (STO) und funktionale Sicherheit. STO ist eine Hardware-Sicherheitsfunktion, die dem Antrieb unabhängig vom Softwarezustand die Fähigkeit nimmt, Drehmoment zu erzeugen, sodass die Maschine nicht unerwartet anlaufen kann. Sie ist ein Eckpfeiler der funktionalen Sicherheit des Antriebs und wird auf definierte Sicherheitsintegritätsziele validiert. Ein moderner Aufzugsantrieb integriert STO und verwandte sichere Bewegungsfunktionen, statt sich allein auf Schütze zu verlassen.

Automatische Rettungseinrichtung (ARD) / Batteriepufferung. Bei Netzausfall ermöglicht eine ARD dem Antrieb, aus einer Batterie (oder einer anderen Ersatzquelle) zu ziehen, um die Kabine — typischerweise in die leichteste, von der Schwerkraft unterstützte Richtung — zum nächsten Stockwerk zu bewegen und die Türen zu öffnen, um eingeschlossene Fahrgäste zu befreien. Das Validieren des ARD-Verhaltens bedeutet, den Übergang des Antriebs auf Ersatzstrom, sein Verhalten an einer schwachen Quelle und seine sichere Landelogik nachzuweisen.

Bremsansteuerung und Reaktion auf Bremsversagen. Der Antrieb stimmt die mechanische Bremse bei jedem Start und Halt mit dem Motordrehmoment ab, um Zurückrollen und Ruck zu vermeiden. Er muss außerdem Bremsfehler erkennen — eine Bremse, die nicht lüftet, oder schlimmer, eine, die schlupft oder nicht hält — und sicher reagieren, denn die Bremse ist das letzte Halteelement im Stillstand.

Überdrehzahl, Phasenausfall und Encoderverlust. Der Antrieb muss eine Überdrehzahl, eine verlorene Motorphase oder ein verlorenes/unplausibles Encodersignal erkennen und in einen sicheren Zustand übergehen, statt eine gefährliche Bewegung zu befehlen. Die Integrität des Encoders ist besonders bei getriebelosen Maschinen kritisch, wo ein fehlerhaftes Positionssignal andernfalls heftiges, unkontrolliertes Drehmoment erzeugen kann.

Empfindlichkeit gegenüber der Netzqualität. Da er an der Gebäudeversorgung hängt, muss der Antrieb Einbrüche, Unterspannungen, Unsymmetrie und harmonische Verzerrung überstehen, ohne mitten in der Fahrt unnötig auszulösen, und muss bei einem echten Ausfall kontrolliert versagen. Diese Empfindlichkeit ist der Grund, warum Störungsprüfungen an einem emulierten Netz in jeden ernsthaften Validierungsplan gehören.

Merkmale, auf die man bei einem Aufzugsmotorantrieb (und einem Aufzugsmotorantrieb-Prüfprogramm) achten sollte

Ein moderner Aufzugsantrieb sollte mindestens Folgendes bieten:

  • Geschlossene Vektorregelung mit Unterstützung für hochauflösende Encoder für eine sanfte, präzise Bewegung.
  • Vormoment-/Lastwägeeingang für ruckfreie, zurückroll-freie Starts.
  • Ein ruckbegrenzter S-Kurven-Profilgenerator mit Direkteinfahrt.
  • Absolut- und Inkrementalgeber-Schnittstellen, einschließlich der seriellen Protokolle, die getriebelose Maschinen verwenden.
  • Sicher abgeschaltetes Drehmoment und Funktionssicherheitsmerkmale nach anerkannten Sicherheitsintegritätsstufen.
  • ARD-/Batteriepufferbetrieb zur Rettung bei Stromausfall.
  • Rückspeiseoptionen — Bremswiderstand und/oder Netzrückspeisung.
  • EMV-Konformität damit der Antrieb die Versorgung weder stört noch von ihr gestört wird.
  • Inbetriebnahme-Werkzeuge einschließlich automatischer Abstimmung des PMSM-Rotor-Offsets.
  • Umfangreiche Diagnose und Ereignisprotokollierung für schnelle Felddiagnose und Prüfpfade.

Der passende Umwandlungseffizienz sollte jeden einzelnen davon nachweisen: Profil- und Nivelliergenauigkeit, Vormoment-Startverhalten, Vier-Quadranten- und Rückspeiseverhalten unter realem Strom, jeden Fehler- und Rettungspfad, normzugeordnete Nachweise und automatisierte Regression über die Firmware hinweg — genau die Abdeckung, die ein HIL/PHIL-Prüfstand liefert.

Auswahl eines Aufzugsmotorantriebs

Die Auswahl eines Antriebs ist eine Systementscheidung, keine Frage des Datenblatts.

  • Last, Lastzyklus, Fahrweg und Geschwindigkeit. Nennlast, wie viele Starts pro Stunde das Gebäude verlangt, Gesamtfahrweg und Vertragsgeschwindigkeit legen die thermischen und regelungstechnischen Anforderungen des Antriebs fest. Stark frequentierte Gebäude bestrafen unterdimensionierte oder thermisch grenzwertige Antriebe.
  • Kompatibilität mit dem Maschinentyp. Der Antrieb muss zur Maschine passen — getriebebehafteter Asynchronmotor, getriebelose PMSModer eine aufkommende Reluktanzmaschine — mit dem richtigen Regelungsmodus, der richtigen Encoder-Schnittstelle und den passenden Inbetriebnahme-Werkzeugen für diese Maschine.
  • MRL, Schaltschrankplatz und Wärme. Maschinenraumlose Konstruktionen zwängen den Antrieb in einen kleinen Schrank mit begrenzter Belüftung, sodass Platzbedarf, Wirkungsgrad und Wärmeabfuhr (und ob man sich die Wärme eines Bremswiderstands leisten kann) entscheidend werden. Die Netzrückspeisung ist oft gerade deshalb attraktiv, weil sie es vermeidet, Wärme in einen engen Raum abzugeben.
  • Nachrüstung und Modernisierung. Der Ersatz eines DC- oder Zweigangantriebs durch ein modernes VVVF- oder getriebeloses System muss zur vorhandenen Maschine, den Seilen und den baulichen Randbedingungen passen, oft ohne Maschinenraum und mit minimaler Ausfallzeit. Die beste Nachrüstung ist eine, deren Verhalten vor dem Einbau vollständig auf dem Prüfstand gegen die Zielmaschine validiert wurde, sodass die Inbetriebnahme im Feld schnell und vorhersehbar verläuft.

Fazit

Der Aufzugsmotorantrieb ist die Intelligenz und der Muskel hinter jeder sanften, sicheren, effizienten Fahrt: Er formt das Bewegungsprofil, steuert das Drehmoment in allen vier Quadranten, gewinnt bei ziehenden Fahrten Energie zurück und schützt die Fahrgäste, wenn Fehler oder Stromausfälle auftreten. Während sich die Branche auf getriebelose PMSM-Maschinen, maschinenraumlose Installationen und regenerative Energierückgewinnung standardisiert, wächst die Regelungskomplexität des Antriebs — und die Tiefe der Validierung, die er verlangt — nur weiter. All dieses Verhalten an einem realen Schacht nachzuweisen, ist langsam, kostspielig und für die sicherheitskritischsten Fälle unmöglich. Genau hier kommen wir ins Spiel: Impedyme baut die FPGA-basierten HIL- und PHIL -Echtzeitsysteme, mit denen Aufzugsantriebsteams ein vollständiges Aufzugsmotorantrieb-Prüfprogramm auf dem Prüfstand durchführen können — jeder Maschinentyp, Lastfall, Fehler, Rettungspfad und jede Netzstörung, auf die Millisekunde reproduzierbar und als zertifizierungstaugliche Nachweise protokolliert.

Häufig gestellte Fragen 

Was ist der Unterschied zwischen einem Aufzugsmotor und einem Aufzugsantrieb?

Der Motor ist die elektrische Maschine, die die Treibscheibe dreht, um die Seile zu bewegen; der Antrieb ist die Elektronik, die entscheidet, wie sich der Motor dreht — wie schnell, in welche Richtung, mit wie viel Drehmoment und wie sanft. Ein Motor ohne Antrieb kann sich nur unkontrolliert drehen; der Antrieb verleiht ihm Präzision, Komfort und Sicherheit.

Warum benötigen Aufzugsantriebe einen Vier-Quadranten-Betrieb?

Wegen des Gegengewichts. Eine beladene abwärts fahrende Kabine und eine leere aufwärts fahrende Kabine werden beide von der Schwerkraft angetrieben, sodass die Maschine als Generator wirkt und der Antrieb Energie aufnehmen muss, während er die Bewegung steuert. Drehmoment in eine Richtung zu liefern reicht nicht; der Antrieb muss das Drehmoment in beide Drehrichtungen und sowohl im motorischen als auch im generatorischen Modus steuern — das ist der Vier-Quadranten-Betrieb.

Wie funktioniert die Nutzbremsung in einem Aufzug?

Wenn die Schwerkraft die Maschine antreibt (beladene Kabine abwärts, leere Kabine aufwärts), erzeugt die Maschine Strom, der zurück in den DC-Zwischenkreis des Antriebs fließt. Ein regenerativer Antrieb wandelt diesen Überschuss zurück in Wechselstrom und speist ihn in die Gebäudeversorgung zurück, damit ihn andere Verbraucher nutzen; ein nicht-regenerativer Antrieb verheizt ihn in einem Bremswiderstand als Wärme. Die Rückgewinnung reduziert den Netto-Energieverbrauch und die Abwärme.

Was ist eine automatische Rettungseinrichtung (ARD)?

Eine ARD ist ein Ersatzsystem, das dem Antrieb bei Netzausfall ermöglicht, Batterieenergie (oder andere gespeicherte Energie) zu nutzen, um die Kabine — meist in die einfachste, von der Schwerkraft unterstützte Richtung — zum nächsten Stockwerk zu bewegen und die Türen zu öffnen, damit keine Fahrgäste eingeschlossen werden. Das Validieren des ARD-Verhaltens ist ein Standardbestandteil der Aufzugsmotorantrieb-Prüfung.

Wie prüft man einen Aufzugsmotorantrieb ohne echten Schacht?

Mit Hardware-in-the-Loop und Power-Hardware-in-the-Loop. Beim Controller-HIL läuft die reale Antriebsplatine gegen ein Echtzeitmodell von Maschine, Seilen, Kabine und Gegengewicht. Bei PHIL treibt der physische Wechselrichter einen Leistungsemulator an, der sich elektrisch wie die Maschine verhält — er zieht und speist realen Strom zurück, einschließlich Rückspeisung — sodass der Antrieb authentische Lasten und Fehler ohne jegliche Gewichte, Seile oder Schacht sieht.