HIL-Prüfung der Leistungsfaktorkorrektur

AnwendungswissenNetzMotorProduktwissen

HIL-Prüfung der Leistungsfaktorkorrektur

Controller-HIL-Prüfung von Leistungsfaktorkorrektur-Wandlern (PFC)

Inhaltsverzeichnis

Jedes Schaltnetzteil, jeder Solarwechselrichter, jeder Motorantrieb und jedes Bordladegerät eines Elektrofahrzeugs, das mit dem AC-Netz verbunden ist, hat eines gemeinsam: Es muss den Strom sauber aus dem Netz beziehen. Diese Aufgabe fällt der Leistungsfaktorkorrektur-(PFC-)Stufe zu – und genauer dem eingebetteten Controller, der sie steuert. Der PFC-Controller regelt die DC-Bus-Spannung, formt den Eingangsstrom so, dass er der Netzspannung folgt, erkennt Fehler in Mikrosekunden und orchestriert das Hochfrequenzschalten über die gesamte Leistungsstufe. Verhält sich dieser Controller fehlerhaft, reichen die Folgen von Oberschwingungsbelastung und Nichteinhaltung von Vorschriften bis zu zerstörten Halbleitern und Sicherheitsgefahren.

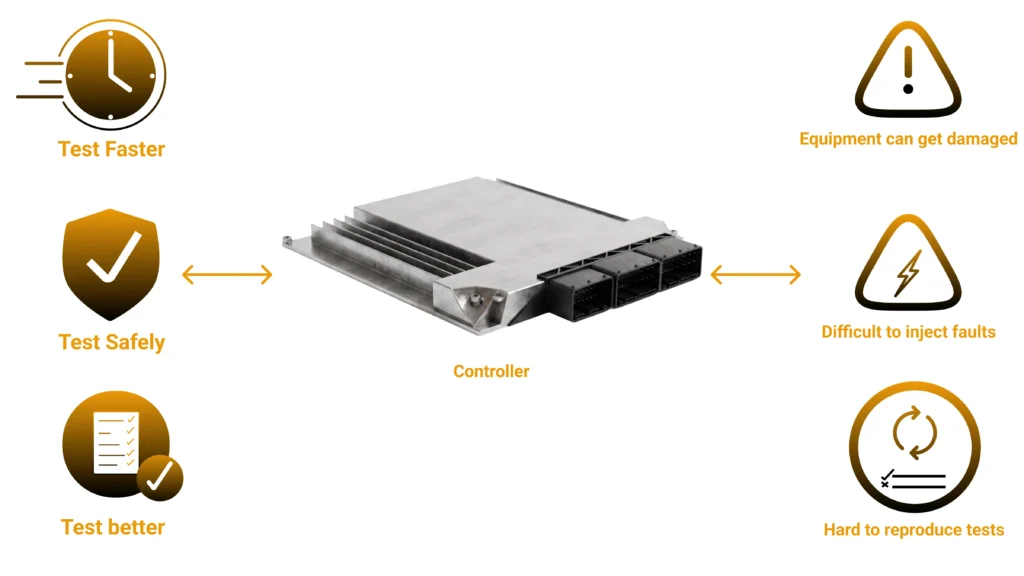
Dieses Controller gründlich zu prüfen, ist daher nicht verhandelbar. Doch ihn an einem realen, unter Spannung stehenden Leistungswandler zu testen, ist teuer, langsam und wirklich gefährlich – besonders, wenn man überprüfen muss, wie der Controller auf Kurzschlüsse, offene Schalter, Netzeinbrüche und andere Bedingungen reagiert, die man auf einem physischen Prüfstand niemals absichtlich herbeiführen möchte.

Genau dieses Problem löst die Controller-Hardware-in-the-Loop-(HIL-)Prüfung. Indem der reale Controller mit einem hochpräzisen digitalen Zwilling des PFC-Wandlers verbunden wird, der auf einem FPGA-basierten Echtzeitsimulator läuft, können Entwicklungsteams die Steuerungsfirmware früh validieren, Fehler sicher injizieren und Tausende von Testfällen automatisieren – lange bevor die erste Leistungsplatine unter Spannung gesetzt wird.

In diesem Leitfaden gehen wir die vollständige Methodik der Controller-HIL-Prüfung eines Leistungsfaktorkorrektur-Wandlers durch, mit Schwerpunkt auf der Totem-Pole-Topologie, die moderne hocheffiziente Designs dominiert. Wir behandeln, warum PFC-Controller schwer zu testen sind, wie die FPGA-basierte Echtzeitsimulation Wandlermodelle mit Nanosekundenauflösung ermöglicht und wie Impedymes CHP-Serie-Hardware und die PowerHIL-Studio-Software den gesamten Workflow von der Desktop-Simulation bis zur Closed-Loop-HIL-Validierung unterstützen.

Warum Leistungsfaktorkorrektur wichtig ist

Leistungsfaktorkorrektur-Wandler existieren, um die Netzqualität elektrischer Systeme zu verbessern. Wenn elektronische Lasten ohne Korrektur Strom aus dem AC-Netz beziehen, wird die Stromkurve verzerrt und phasenverschoben gegenüber der Spannung. Das verschwendet Kapazität im Verteilnetz, speist Oberschwingungen ein, die benachbarte Geräte stören, und verstößt gegen Netzanschlussregeln und Normen, die den Oberschwingungsgehalt des Netzstroms regeln.

Ein PFC-Frontend sitzt zwischen dem AC-Netz und den nachgelagerten DC-Lasten. Seine Aufgabe ist es, das Gerät elektrisch wie eine saubere ohmsche Last erscheinen zu lassen: Eingangsstrom in Phase mit der Eingangsspannung, minimale Oberschwingungsverzerrung und ein straff geregelter DC-Ausgangsbus. In der Praxis wird dies durch einen Hochsetzsteller unter geschlossener Regelung erreicht, mit einer äußeren Spannungsschleife, die den DC-Bus hält, und einer inneren Stromschleife, die den Netzstrom so formt, dass er einer aus der Netzspannung abgeleiteten sinusförmigen Referenz folgt.

Da PFC-Stufen ganz am Anfang der Leistungskette stehen, wirkt sich ihre Zuverlässigkeit auf alles Nachgelagerte aus. Und da sie direkt mit dem Netz verbunden sind, wird ihr Regelungsverhalten von Zertifizierungsstellen, Versorgungsunternehmen und Endkunden gleichermaßen genau geprüft. Das macht den PFC-Controller zu einer der sicherheits- und konformitätskritischsten Firmware-Komponenten im gesamten Produkt.

Die Totem-Pole-PFC: Höherer Wirkungsgrad, schwierigere Regelung

Unter den vielen PFC-Topologien hat sich die brückenlose Totem-Pole-Konfiguration zur bevorzugten Bauart für moderne hocheffiziente Systeme entwickelt. Durch Wegfall der verlustbehafteten Eingangsdiodenbrücke und deren Ersatz durch aktiv geschaltete Bauelemente verringert die Totem-Pole-PFC die Durchlassverluste drastisch. Wide-Bandgap-Halbleiter – Siliziumkarbid- und Galliumnitrid-MOSFETs – haben die Totem-Pole-PFC im kontinuierlichen Stromführungsmodus bei mittleren und hohen Leistungen praktikabel gemacht und liefern Spitzenwirkungsgrade, die herkömmliche Topologien schlicht nicht erreichen.

Die Totem-Pole-Struktur besteht aus zwei Halbbrückenzweigen, die eine Vollbrücke bilden: einem schnell schaltenden Zweig, der mit der PWM-Frequenz arbeitet, und einem langsamen Zweig, der mit der Netzfrequenz schaltet, um den Strom während der positiven und negativen Halbwellen zu lenken. Zusammen mit einer Netzdrossel am Eingang und einem Zwischenkreiskondensator am Ausgang unterstützt diese kompakte Anordnung einen bidirektionalen Leistungsfluss – ein entscheidender Vorteil für Bordladegeräte von Elektrofahrzeugen, die Vehicle-to-Grid-Betrieb unterstützen müssen, und für Energiespeichersysteme, die sowohl laden als auch entladen.

Doch der Wirkungsgrad der Topologie geht zulasten der Regelungskomplexität. Ein Totem-Pole-PFC-Controller muss Folgendes bewältigen:

  • Nulldurchgangsmanagement. Bei jedem AC-Nulldurchgang ändern sich die Rollen der Schaltbauelemente. Schlecht gehandhabte Übergänge erzeugen Stromspitzen, die den Netzstrom verzerren und die Halbleiter belasten.
  • Unterdrückung des Gleichstromanteils. Kleine Asymmetrien beim Schalten können eine Gleichstromkomponente in den AC-Netzstrom einspeisen, die von Netznormen streng begrenzt wird.
  • Umgang mit Netzstörungen. Spannungseinbrüche, -überhöhungen, Frequenzdrift und verzerrte Netze fordern allesamt die Phasenerkennungs- und Stromformungsschleifen heraus.
  • Hohe Schaltfrequenzen. Wide-Bandgap-Bauelemente schalten mit Hunderten von Kilohertz und lassen dem Controller nur Mikrosekunden pro Schaltzyklus, um abzutasten, zu rechnen und die PWM-Tastverhältnisse zu aktualisieren.
  • Fehlererkennung und Schutz. Überstrom, Überspannung, Kurzschluss und Leerlaufzustände müssen innerhalb weniger Schaltzyklen erkannt und behandelt werden, um Hardwareschäden zu verhindern.
  • Mixed-Signal-Management. Der Controller koordiniert gleichzeitig die analoge Erfassung, die digitale PWM-Erzeugung, die Ansteuerreihenfolge der Gate-Treiber und die Kommunikation mit übergeordneten Systemen.

Jede dieser Funktionen muss verifiziert werden – nicht nur unter Nennbedingungen, sondern über die gesamte Bandbreite der Netzbedingungen, Lasttransienten und Fehlerszenarien, denen das Produkt jemals begegnen wird.

Impedyme HIL-Prüfung der Leistungsfaktorkorrektur

Schaltungsarchitektur, Regelungstopologien und Betrieb der brückenlosen Totem-Pole-PFC

Die Architektur des brückenlosen Totem-Pole-PFC-Wandlers besteht aus einer Vollbrücken-Schaltstruktur, die in zwei funktionale Zweige aufgeteilt ist, einer AC-Netzdrossel und einem DC-Ausgangsglättungskondensator. Der Wegfall des eingangsseitigen Diodengleichrichters reduziert den Leitungspfad zu jedem Zeitpunkt auf einen Hochfrequenzschalter und einen Niederfrequenzschalter und maximiert so die elektrische Effizienz.

Aufbau der Leistungsstufe und Integration von Wide-Bandgap-Halbleitern

Die Leistungswandlungstopologie wird aus zwei Halbbrückenzweigen gebildet, die parallel über den DC-Bus-Ausgang geschaltet sind:

  • Hochfrequenz-Schaltzweig: Besteht aus zwei schnell schaltenden Leistungshalbleitern in Halbbrückenkonfiguration. Moderne hochdichte Designs verwenden Wide-Bandgap-Halbleiter wie Galliumnitrid-(GaN-)Transistoren mit hoher Elektronenbeweglichkeit oder Siliziumkarbid-(SiC-)MOSFETs. Wide-Bandgap-Bauelemente bieten geringe Gate-Ladung, geringen Durchlasswiderstand und minimalen Rückwärtserholungsverlust und ermöglichen so Betriebsschaltfrequenzen von 65 kHz bis zu mehreren hundert Kilohertz ohne übermäßige thermische Verluste.
  • Niederfrequenz-Synchronkommutierungszweig: Besteht aus zwei Niederfrequenz-Silizium-MOSFETs oder Dioden mit extrem niedriger Durchlassspannung, die mit der Netzfrequenz des AC-Netzes (50 Hz oder 60 Hz) arbeiten. Dieser Zweig kommutiert die Strompfade je nach Polarität der eingehenden AC-Spannung: Er verbindet den Neutralleiter während der positiven Halbwellen mit dem negativen DC-Bus-Rückleiter und während der negativen Halbwellen den Außenleiter.
  • Induktive Speicherung und kapazitiver Ausgangsfilter: Zwischen der AC-Eingangsquelle und dem Mittelpunkt des Hochfrequenz-Schaltzweigs ist eine AC-Speicherdrossel angeordnet, um die Stromwelligkeit zu formen und während des Hochsetzzyklus magnetische Energie zu speichern. Ein großer Filterkondensator über dem DC-Ausgangsbus unterdrückt die Spannungswelligkeit mit doppelter Netzfrequenz und liefert Energie bei Lasttransienten.

Während der positiven Halbwelle der AC-Netzspannung bleibt der untere Schalter des Niederfrequenzzweigs dauerhaft geschlossen und legt den AC-Neutralleiter an den negativen DC-Rückleiter. Der untere Schalter des Hochfrequenzzweigs wirkt als primärer Hochsetzschalter und speichert beim Einschalten Energie in der AC-Drossel. Wenn dieser aktive Schalter ausschaltet, leitet der obere Hochfrequenzschalter synchron und überträgt die Drosselenergie in den DC-Ausgangskondensator und die Last.

Während der negativen AC-Halbwelle kehren sich die Schalterrollen um: Der obere Schalter des Niederfrequenzzweigs legt den Außenleiter an den negativen Bus, während der obere Schalter des Hochfrequenzzweigs als primäres Hochsetz-Steuerelement arbeitet.

Mehrschleifige kontinuierliche digitale Regelungsarchitektur

Die Regelung des brückenlosen Totem-Pole-PFC-Wandlers erfordert eine kaskadierte Regelungsarchitektur, die in der Firmware des eingebetteten digitalen Signalprozessors oder Mikrocontrollers implementiert ist:

  • Äußere DC-Spannungsschleife: Die mit einer niedrigeren Abtastrate arbeitende Spannungsschleife überwacht die DC-Bus-Ausgangsspannung, vergleicht sie mit dem Sollwert und verarbeitet den Fehler mit einem Proportional-Integral-Regler. Der Ausgang dieses Spannungsreglers bestimmt den Stromamplitudenbefehl, der erforderlich ist, um die DC-Bus-Spannung bei wechselnder Lastanforderung stabil zu halten.
  • Netzphasensynchronisation und Referenzsynthese: Die eingehende AC-Netzspannung wird abgetastet, um Phase und Frequenz zu verfolgen. Der Stromamplitudenbefehl der Spannungsschleife wird mit einer aus der Netzspannung abgeleiteten, normierten sinusförmigen Phasenvorlage multipliziert, wodurch eine synchronisierte AC-Stromreferenz erzeugt wird.
  • Innere AC-Stromschleife: Der innere Stromregler, der mit der schnellen Schaltfrequenz des Wandlers arbeitet, vergleicht den gemessenen Drosselstrom mit der AC-Stromreferenz. Regelalgorithmen wie die mittlere Stromregelung, die prädiktive Stromregelung oder die Hystereseregelung erzeugen Pulsweitenmodulations-Tastverhältnisse, um den AC-Drosselstrom der sinusförmigen Referenz folgen zu lassen.
  • Übergeordnete Zustandsautomaten und Sicherheitslogik: Eingebettete Routinen steuern den Systemstart, verwalten Begrenzer für den Soft-Charging-Einschaltstrom, überwachen die Nulldurchgangs-Kommutierungslogik zur Vermeidung von Stromspitzen und führen bei Überstrom- oder Überspannungsereignissen schnelle Hardware-Abschaltungen aus.

Controller-HIL-Prüfung: Früh validieren, sicher testen

Die Controller-Hardware-in-the-Loop-Prüfung kehrt den traditionellen Ansatz um. Statt den Controller mit einem realen Leistungswandler zu verbinden, verbindet man ihn mit einem digitalen Zwilling des Wandlers – einem Echtzeit-Simulationsmodell, das auf dedizierter Prüfhardware schnell genug ausgeführt wird, sodass es aus Sicht des Controllers nicht von der physischen Anlage zu unterscheiden ist.

Der zu prüfende Controller führt seine tatsächliche Serien-Firmware auf seinem tatsächlichen Silizium aus. Er erzeugt reale PWM-Signale, liest reale analoge Rückkopplungsspannungen und reagiert auf reale digitale I/O – doch der „Wandler“ auf der anderen Seite dieser Signale ist ein mathematisches Modell, das auf einem FPGA läuft. Der Simulator erfasst die PWM-Ausgänge des Controllers, berechnet die elektrische Reaktion des Wandlers mit Nanosekundenauflösung und treibt die Messeingänge des Controllers mit korrekt skalierten Analogsignalen an, die Drosselstrom, Busspannung und Netzspannung darstellen.

Diese Closed-Loop-Anordnung bietet drei entscheidende Vorteile:

Schneller, früher und mit geringerer Hardwareabhängigkeit testen. Die Controller-Validierung wartet nicht mehr auf die Leistungshardware. Firmware-Teams können mit der Closed-Loop-Prüfung beginnen, sobald die Steuerplatine existiert – oder sogar früher mittels Rapid Control Prototyping. Designiterationen, die einst Wochen dauerten, verdichten sich auf Stunden, weil „die Anlage neu bauen“ bedeutet, ein Simulationsmodell zu aktualisieren, und nicht, eine neue Platine zu löten.

Fehler sicher und wiederholbar injizieren. Kurzschlüsse, offene Schalter, Sensorausfälle, Netzzusammenbrüche, Oberschwingungsverzerrung, Frequenzausschläge – all dies kann zu genau definierten Zeitpunkten, mit perfekter Wiederholbarkeit und ohne jedes Risiko für Hardware oder Personen in den digitalen Zwilling injiziert werden. Die Schutzlogik des Controllers lässt sich endlich erschöpfend statt nur stichprobenartig prüfen.

Hohe Abdeckung durch Automatisierung erreichen. Da die Anlage simuliert wird, können ganze Testkampagnen unbeaufsichtigt laufen. Parameterdurchläufe über Netzspannungen, Laststufen, Bauteiltoleranzen und Fehlerzeitpunkte werden automatisch ausgeführt, wobei Bestanden/Durchgefallen-Kriterien programmatisch ausgewertet und vollständige Kurvenformdaten für jeden Lauf protokolliert werden. Regressionstests nach jeder Firmware-Änderung werden zur Routine statt zum bloßen Wunsch.

Warum PFC-HIL eine FPGA-basierte Echtzeitsimulation erfordert

Nicht jeder Echtzeitsimulator kann einen PFC-Controller prüfen. Die entscheidende Herausforderung ist die Schaltfrequenz.

Eine auf Wide-Bandgap-Bauelementen basierende Totem-Pole-PFC kann mit mehreren hundert Kilohertz schalten. Um die PWM-Flanken des Controllers genau zu erfassen und die Schaltdynamik des Wandlers getreu wiederzugeben, muss die Simulation Ereignisse weitaus schneller als die Schaltperiode selbst auflösen. CPU-basierte Echtzeitsimulation mit Zeitschritten im Bereich von einigen zehn Mikrosekunden ist um Größenordnungen zu langsam – ein ganzer PWM-Zyklus oder mehrere würden zwischen den Simulationsaktualisierungen vergehen, und das Modell würde praktisch gemittelte, informationszerstörende Momentaufnahmen des Controller-Verhaltens sehen.

Die Antwort ist die FPGA-basierte Simulation. Durch Implementierung des Wandlermodells direkt in der FPGA-Struktur schrumpfen die Simulationszeitschritte auf nur wenige Nanosekunden. Bei dieser Auflösung kann der Simulator:

  • PWM-Signale mit Sub-Zyklus-Präzision erfassen und dabei Tastverhältnis- und Totzeitinformationen genau so bewahren, wie der Controller sie erzeugt hat.
  • Die Dynamik von Drosselstrom und Kondensatorspannung zwischen den Schaltereignissen emulieren, einschließlich des Schaltverhaltens von MOSFETs und Body-Dioden.
  • Kurzschluss- und Leerlauffehler auf Ebene des einzelnen Schalters darstellen, sodass sich die Schutzlogik realistisch durchspielen lässt.
  • Analogausgänge mit der vom geschlossenen Regelkreis geforderten geringen Latenz an die Messeingänge des Controllers treiben.

Das Erreichen von Nanosekunden-Zeitschritten erfordert eine sorgfältige Modellentwicklung. Praktische FPGA-Wandlermodelle verwenden schalterbezogene lineare Darstellungen der Leistungsbauelemente – die Schaltdynamik und das Fehlerverhalten erfassen, ohne die Rechenlast vollständig detaillierter physikbasierter Halbleitermodelle – sowie Festkomma-Arithmetik, um Ausführungslatenz und FPGA-Ressourcennutzung zu optimieren. PWM-Sub-Zyklus-Mittelungstechniken bewahren die Wirkung von Schaltflanken, die zwischen die Simulationsschritte fallen, und stellen sicher, dass die emulierten Ströme und Spannungen selbst bei extremen Schaltfrequenzen genau bleiben.

Genau für diese Klasse der Simulation wurde die Impedyme CHP-Serie entwickelt. Die CHP-Plattform kombiniert einen Echtzeitprozessor für die Simulation auf Systemebene mit FPGA-Ressourcen, die ultraschnellen Leistungselektronikmodellen gewidmet sind, sowie der schnellen digitalen und analogen I/O, die erforderlich ist, um den Regelkreis mit einem externen Controller bei voller Signaltreue zu schließen.

Physik der Echtzeitsimulation, Latenzgrenzen und Sub-Zyklus-Mittelung

Die Echtzeitsimulation eines hochfrequent schaltenden Leistungswandlers stellt Rechenanforderungen, die sich deutlich von denen herkömmlicher Echtzeit-Stromnetz- oder mechanischer Systeme unterscheiden.

Mikrosekunden-Schrittgrenzen gegenüber Nanosekunden-Ausführungsanforderungen

Standard-Echtzeit-Ausführungsengines auf herkömmlichen Hauptprozessoren arbeiten typischerweise mit festen Integrationszeitschritten zwischen 10 Mikrosekunden und 50 Mikrosekunden. Während diese Auflösung ausreicht, um niederfrequente Stromnetzdynamiken oder elektromechanische Antriebe zu verfolgen, ist sie für hochfrequente Schaltwandler unzureichend. Bei einer Schaltfrequenz von 100 kHz beträgt die vollständige Schaltperiode 10 Mikrosekunden. Die Ausführung eines Simulationsmodells mit einer Schrittweite von 10 Mikrosekunden liefert nur eine Zustandsaktualisierung pro Schaltperiode und führt zu schweren Pulsweitenmodulations-Quantisierungsfehlern, verzerrten Tastverhältnismessungen und künstlichen numerischen Instabilitäten im Regelkreis.

Das genaue Erfassen des hochfrequenten Schaltverhaltens erfordert eine Ausführungsauflösung im Sub-Mikrosekundenbereich. Technische Richtlinien empfehlen, dass ein Echtzeitsimulator mindestens zwanzigmal schneller läuft als die Schaltfrequenz des Zielwandlers. Für Wandler, die mit Hunderten von Kilohertz arbeiten, muss der Echtzeit-Simulationsschritt in den Nanosekundenbereich reduziert werden.

Abtastung der Pulsweitenmodulation und Sub-Zyklus-Mittelung

Wenn ein externer physischer Controller hochfrequente Pulsweitenmodulations-Gate-Signale an einen zeitdiskreten Simulator sendet, fallen die Gate-Übergänge selten mit den diskreten Simulationsschrittgrenzen zusammen. Tastet der Simulator diese Eingänge asynchron in groben Intervallen ab, werden die Tastverhältnisse in grobe diskrete Stufen quantisiert. Diese Quantisierung verursacht künstliche Stromschwingungen, Phasenjitter und falsche Stromspitzen, die den zu prüfenden Controller destabilisieren.

Um diese Fehler zu beheben, ohne unerreichbare Sub-Nanosekunden-Simulationszeitschritte zu erfordern, setzen FPGA-Logik-Engines (Field Programmable Gate Array) eine Sub-Zyklus-PWM-Mittelung ein:

  • Hochgeschwindigkeits-Eingangs-Überabtastung: Die digitalen I/O-Kanäle des FPGA tasten die eingehenden Gate-Signale des Controllers mit hohen Taktfrequenzen ab (z. B. 100-MHz-Takt) und erreichen so eine zeitliche Erfassungsauflösung von 10 Nanosekunden.
  • Sub-Zyklus-Tastverhältnisberechnung: Innerhalb jedes Simulationszeitschritts verfolgt ein interner Hardwarezähler die genaue Dauer, in der das Gate-Signal high gegenüber low bleibt, und berechnet einen Bruchwert, der das relative Einschalt-Tastverhältnis über diesen Schritt darstellt.
  • Volt-Sekunden-Synthese: Das berechnete fraktionale Tastverhältnis wird direkt auf die schalter-linearen Schaltungsgleichungen angewendet und bewahrt so die exakte Volt-Sekunden-Bilanz über die Induktivitäten und Kondensatoren der Schaltung. Diese Methode eliminiert Tastverhältnis-Quantisierungsfehler und erhält genaue Strom- und Spannungsdarstellungen selbst dann, wenn der gesamte Modellausführungsschritt größer ist als der Abtasttakt.

Schalter-lineare Festkomma-FPGA-Modellierung

Kontinuierliche, hochgradig nichtlineare Halbleitermodelle, die komplexe physikalische Phänomene berücksichtigen – etwa nichtlineare Sperrschichtkapazitäten und kontinuierliche i-v-Kennlinien –, erfordern iterative numerische Löser. Iterative Löser haben variable Ausführungszeiten, was sie für die deterministische Echtzeitausführung ungeeignet macht, bei der verpasste Zeitschritte zum Simulationsausfall führen.

Um eine deterministische Nanosekunden-Ausführung auf FPGA-Hardware sicherzustellen, wird die Totem-Pole-PFC-Topologie mit schalter-linearen Festkomma-Mathematikdarstellungen implementiert. In einem schalter-linearen Rahmen werden Leistungsschalter und Dioden als zustandsabhängige lineare Schaltungselemente modelliert, die zwischen diskreten Leitzuständen wechseln. Die Zustandsgleichungen für Drosselströme und Kondensatorspannungen werden als Festkomma-Matrixgleichungen formuliert. Die Festkomma-Arithmetik optimiert die Nutzung digitaler Logikressourcen, minimiert die Latenz und garantiert, dass sich das gesamte mathematische Modell der Leistungsstufe innerhalb eines festen Taktzyklus aktualisiert.

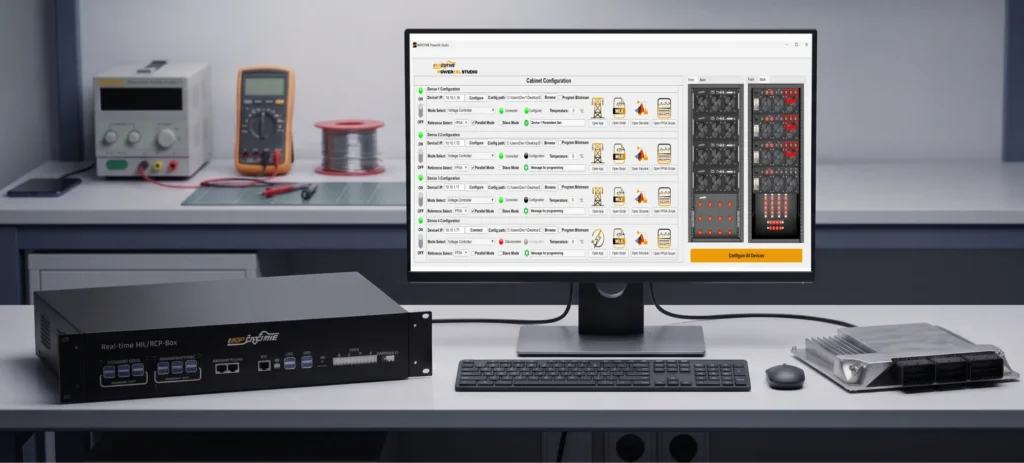
Der Controller-HIL-Prüfaufbau für eine Totem-Pole-PFC

Ein repräsentativer Controller-HIL-Aufbau für die PFC-Prüfung besteht aus vier Elementen:

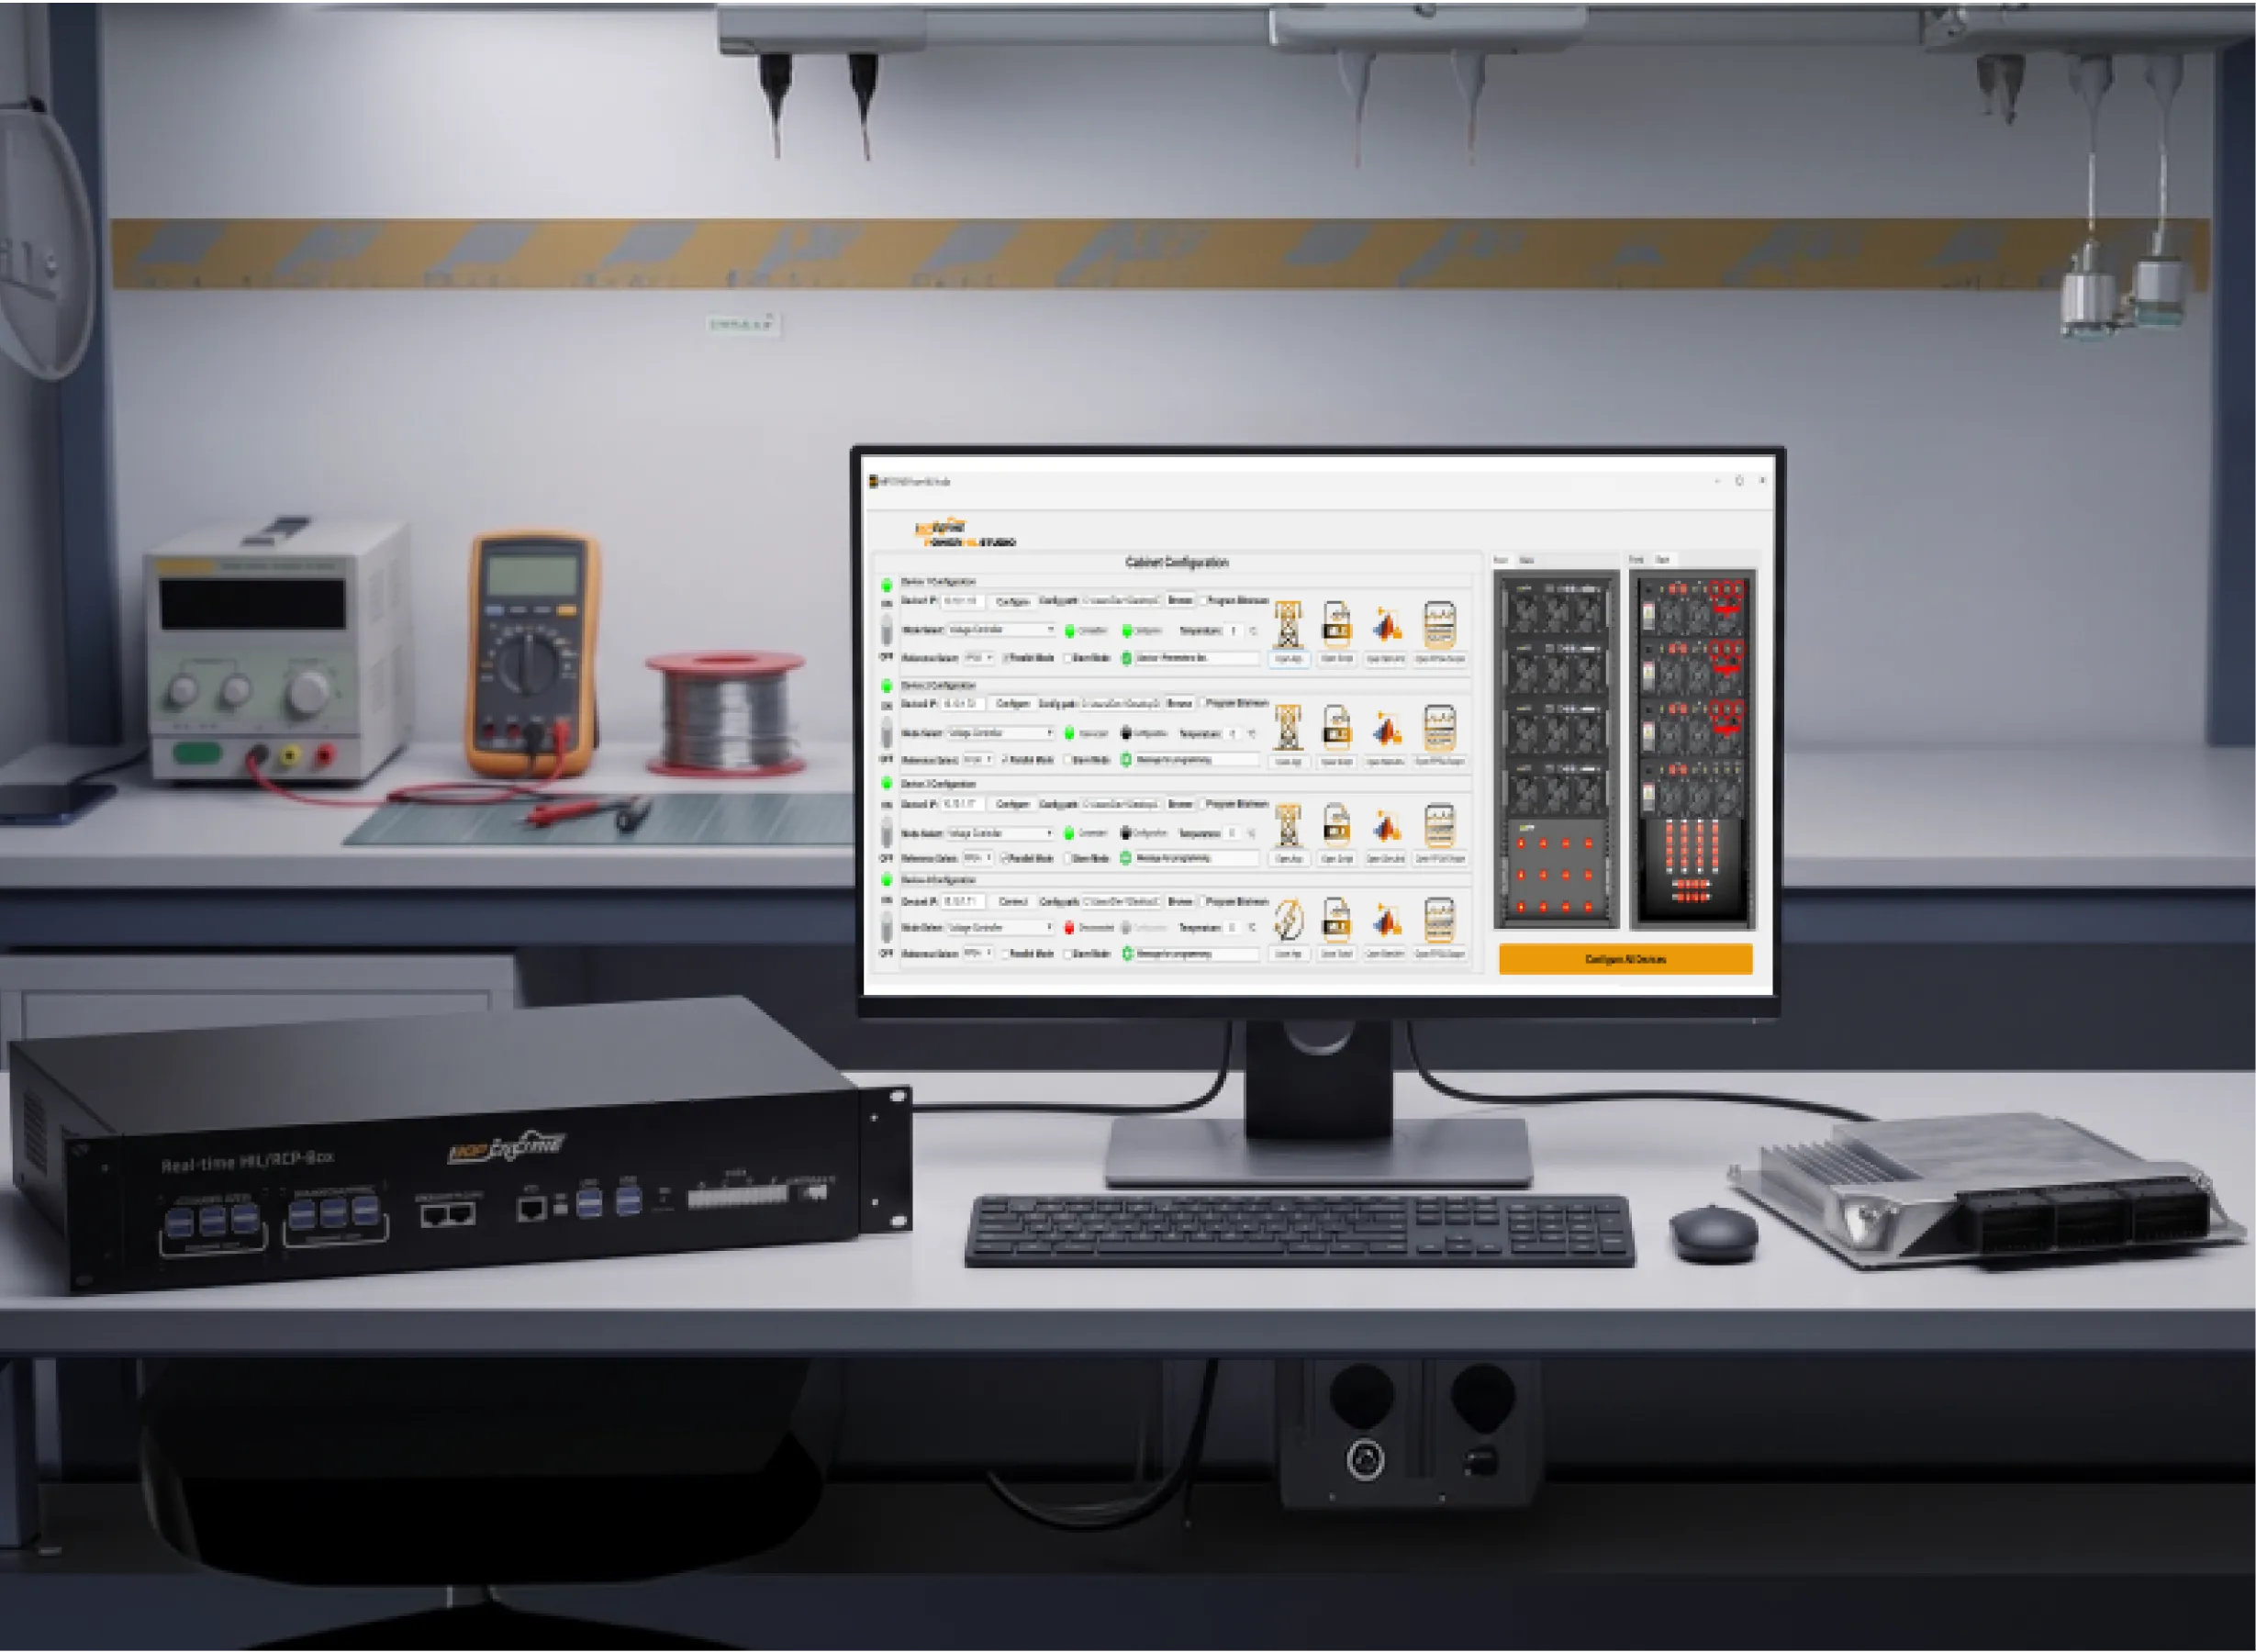
  1. Ein Entwicklungscomputer, der die Modellierungsumgebung, die Instrumentierungspanels und die Testautomatisierung beherbergt – das Fenster des Ingenieurs zum Echtzeitsystem.
  2. Ein Impedyme-CHP-Serie-Echtzeitsimulator, der den digitalen Zwilling der Totem-Pole-PFC mit Nanosekunden-Zeitschritten auf seiner FPGA-Struktur ausführt.
  3. Der Prüfling – der Mikrocontroller oder digitale Signalcontroller, der die Serien-PFC-Steuerfirmware ausführt.
  4. Messinstrumentierung, etwa ein an die Analogausgänge des Simulators angeschlossenes Oszilloskop, um die Schaltdynamik des emulierten Wandlers genau so zu beobachten, wie man einen physischen Wandler messen würde.

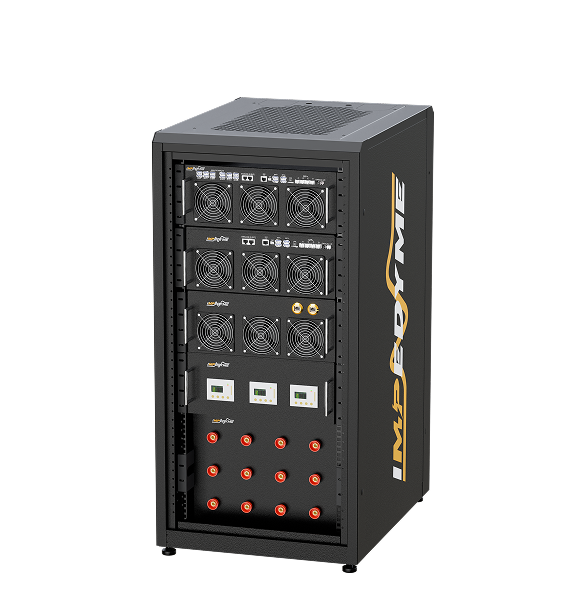
Der Controller wird über geeignete Verkabelung und Schnittstellenhardware mit dem Simulator verbunden, die seine PWM-Ausgänge, analogen Messeingänge und digitale I/O auf die Hochgeschwindigkeitsschnittstellen des Simulators abbildet. Impedymes Optionen zur Signalkonditionierung und für Breakout-Boards vereinfachen diese Verbindung, indem sie Spannungspegel und Pinbelegungen zwischen gängigen Controller-Entwicklungsboards und der CHP-Plattform anpassen. Für größere Programme skalieren dieselben Komponenten von einem Desktop-Aufbau zu vollständigen rackbasierten Prüfsystemen, die Signalkonditionierung, Fehlereinspeiseeinheiten und Breakout-Panels für die Anbindung weiterer externer Hardware integrieren.

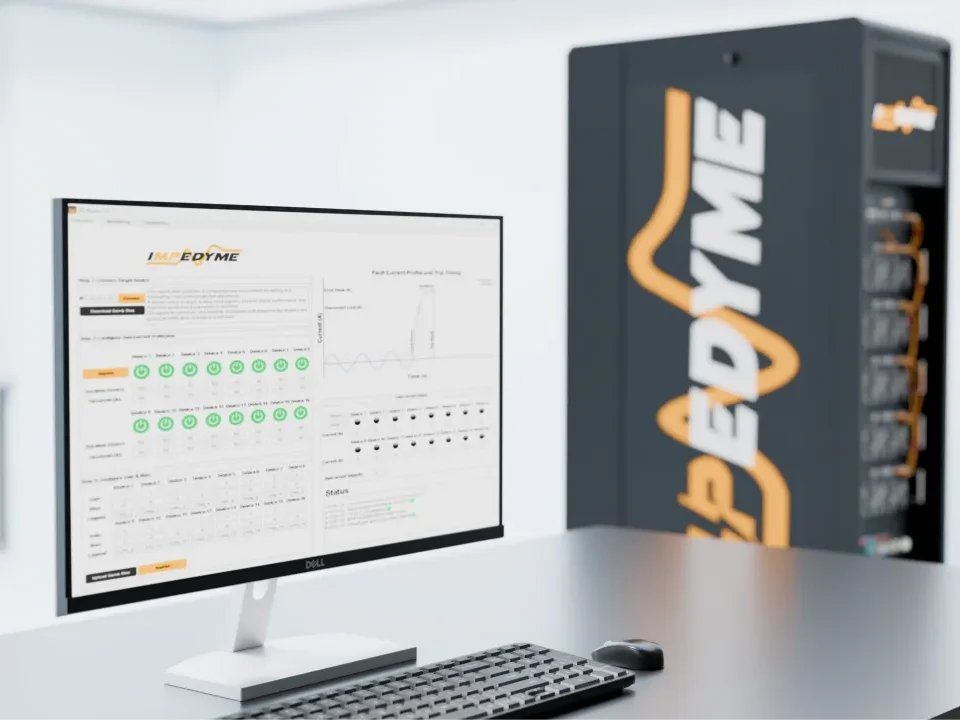
In PowerHIL Studio ist die Testanwendung um zwei Hauptkomponenten herum aufgebaut: ein interaktives Instrumentenpanel – virtuelle Dashboards zum Anpassen von Referenzen, zum Umschalten von Fehlern und zur Echtzeitüberwachung von Kurvenformen – und das Modell des Leistungswandlersystems selbst, bestehend aus der Totem-Pole-Leistungsstufe und der Spannungs- und Stromregelungsstruktur.

Ein stufenweiser Validierungsworkflow: vom Desktop zur HIL

Einer der wertvollsten Aspekte einer gut strukturierten HIL-Methodik ist, dass sie eine iterative, stufenweise Validierung unterstützt. Statt direkt zur Closed-Loop-Prüfung mit dem physischen Controller überzugehen, durchlaufen Teams eine Abfolge von Simulationsmodi, von denen jeder Vertrauen aufbaut und jeder gegen den vorherigen validiert wird.

Schritt 1: Desktop-Model-in-the-Loop – Festlegen der goldenen Referenz

Die Reise beginnt vollständig auf dem Entwicklungscomputer. Sowohl die Totem-Pole-PFC als auch ihr Controller laufen in der Offline-Simulation, wobei der Wandler mit hoher Genauigkeit dargestellt wird – einschließlich detaillierter, nichtlinearer Schaltbauelementmodelle. Dieses Desktop-Modell ist für die Echtzeitausführung viel zu rechenintensiv, doch das ist nicht sein Zweck. Sein Zweck ist die Wahrheit.

Dieses Modell auszuführen und seine Simulationsergebnisse zu archivieren, legt eine goldene Referenzbasis fest: den maßgeblichen Nachweis, wie sich Wandler und Controller verhalten sollten. Jede nachfolgende Entwurfsstufe – das FPGA-optimierte Echtzeitmodell und letztlich die Closed-Loop-HIL-Ergebnisse mit dem physischen Controller – wird mit dieser Basis verglichen, um Konsistenz und Genauigkeit im Verlauf des Entwurfs zu bestätigen.

Schritt 2: Aufbau des FPGA-fertigen Echtzeitmodells

Das Prüfen eines Controllers, der mit Hunderten von Kilohertz schaltet, erfordert ein Wandlermodell, das für die Echtzeitsimulation mit Nanosekundenpräzision geeignet ist. Ein Weg besteht darin, das goldene Referenzmodell von Hand anzupassen – durch Einbau von PWM-Sub-Zyklus-Mittelung, expliziter Schaltlogik und I/O-Anbindung. Ein schnellerer Weg ist, von einem vorgefertigten, FPGA-optimierten Wandlermodell auszugehen.

Impedyme stellt fertige FPGA-Leistungswandlermodelle bereit, die etablierte Topologien der Leistungselektronik abdecken, einschließlich der Totem-Pole-PFC. Das Totem-Pole-Beispiel umfasst:

  • Zwei zu einer Vollbrücke kombinierte Halbbrückenzweige, implementiert als schalterbezogenes lineares Modell, das die Schaltdynamik von MOSFET und Diode erfasst.
  • Integrierte Kurzschluss- und Leerlauffehlermodi an den Schaltbauelementen, zur Laufzeit einzeln steuerbar.
  • Ein Netzdrosselmodell am AC-Eingang und ein Ausgangskondensator parallel zu einem ohmschen Element sowie eine als gesteuerte Stromquelle modellierte Last.
  • Durchgängig eine Festkomma-Implementierung, abgestimmt auf minimale Ausführungslatenz und effiziente FPGA-Ressourcennutzung.
  • Ein interner PWM-Erzeugungsblock, der die Schaltsignale des Controllers emuliert, wenn kein externer Controller angeschlossen ist – sodass das Anlagenmodell selbst eigenständig validiert werden kann.
  • Eine Digital-Analog-Skalierung, die simulierte Strom-, Spannungs- und Leistungssignale in Analogausgänge umwandelt, korrekt skaliert auf die Spannungsbereiche, die die Messschaltung des Controllers erwartet.
  • Ein rahmenbasiertes Datenstreaming-Subsystem, das hochratige FPGA-Signalaufzeichnungen an den Hauptprozessor überträgt und so die Kurvenformprotokollierung mit Nanosekundenauflösung ermöglicht.

Aus diesem Modell erzeugt ein automatisierter Bereitstellungsworkflow zielorientiert optimierte FPGA-Logik, bildet die Ein- und Ausgänge des Modells auf die physischen Schnittstellen der CHP-Serie ab und verpackt das Ergebnis als wiederverwendbaren Block, der sich direkt in die Echtzeitanwendung auf Systemebene einsetzen lässt. Teams, die diesen Ablauf regelmäßig ausführen, können ihn durchgängig skripten und so die FPGA-Neugenerierung zu einem einzigen automatisierten Schritt in ihrer Build-Pipeline machen.

Schritt 3: Echtzeit-Model-in-the-Loop – Überprüfen der Bereitstellung

Vor dem Anschluss des physischen Controllers wird das bereitgestellte FPGA-Modell im Echtzeit-Model-in-the-Loop-Modus überprüft: Der Wandler läuft auf dem FPGA, während eine simulierte Kopie des Controllers auf dem Echtzeitprozessor läuft. Dieser geschlossene Regelkreis – vollständig im Inneren des Simulators – bestätigt, dass das FPGA-Design korrekt generiert und bereitgestellt wurde.

Die Ergebnisse werden mit der goldenen Referenzbasis verglichen. Einige Unterschiede sind zu erwarten und verständlich: Das Desktop-Modell verwendet eine detaillierte Bauelementphysik, während das Echtzeitmodell eine schalterbezogene Festkomma-Darstellung nutzt. Der Vergleich bestätigt, dass diese Unterschiede innerhalb akzeptabler Grenzen bleiben und dass die Echtzeit-Anlage die wesentliche Dynamik reproduziert, mit der der Controller interagieren wird.

In diesem Modus bewährt sich auch die Hochgeschwindigkeits-Protokollierungsinfrastruktur. Die rahmenbasierte Erfassung – etwa das Streamen von Frames mit Hunderten von Abtastwerten in Intervallen von einigen zehn Mikrosekunden – erlaubt es Ingenieuren, die ursprünglichen Kurvenformen in FPGA-Auflösung in den Datenanalysetools zu rekonstruieren und die Schaltdynamik von Spannung und Strom im Detail zu untersuchen. Die Analogausgänge des Simulators können gleichzeitig ein Oszilloskop ansteuern und geben Hardware-Ingenieuren das gewohnte Erlebnis, „den Wandler“ mit Laborinstrumenten zu messen.

Schritt 4: Closed-Loop-HIL – Der reale Controller trifft auf den digitalen Zwilling

Nun tritt der physische Controller in den Regelkreis ein. Der simulierte Controller wird deaktiviert, der Prüfling über den Schnittstellen-Kabelbaum angeschlossen und die Anwendung im HIL-Modus neu erstellt und gestartet. Der reale Mikrocontroller, der reale Firmware ausführt, schließt nun den Regelkreis um den FPGA-basierten digitalen Zwilling.

Die erste und grundlegendste Prüfung ist die Äquivalenz: Stimmen die unter dem Betrieb des externen Controllers erzeugten Ausgangskurvenformen mit denen aus dem Echtzeit-Model-in-the-Loop-Lauf überein? Wenn ja – wenn der physische Controller Kurvenformen erzeugt, die mit seinem simulierten Gegenstück identisch sind –, hat das Team einen starken Nachweis dafür, dass die Steuerungsimplementierung den Regelungsentwurf getreu umsetzt und dass die gesamte Signalkette zwischen Controller und Simulator korrekt konfiguriert ist.

Von dort aus beginnt das dynamische Testen. Typische Szenarien sind:

  • Sollwertverfolgung. Springen Sie den DC-Bus-Spannungssollwert – zum Beispiel durch Vorgabe einer neuen Busspannung mitten in einem Lauf – und überprüfen Sie, dass sich die Spannungsschleife sauber auf den neuen Sollwert einregelt, ohne übermäßiges Überschwingen oder Schwingen.
  • Leistungs- und Lasttransienten. Reduzieren Sie den Leistungssollwert mitten im Lauf und bestätigen Sie, dass die Stromamplitude korrekt herunterskaliert, während die Busspannung geregelt bleibt.
  • Netzstörungen. Legen Sie Spannungseinbrüche, Frequenzverschiebungen und Kurvenformverzerrungen an das simulierte Netz an und überprüfen Sie, dass der Controller die Stromformung und das Ride-Through-Verhalten aufrechterhält.
  • Fehlerinjektion. Aktivieren Sie einen Kurzschlussfehler an einem Zweig der Vollbrücke des Wandlers und beobachten Sie die Reaktion: Drosselstrom und Ausgangskondensatorspannung brechen wie erwartet zusammen, und – entscheidend – die Schutzlogik des Controllers muss den Zustand erkennen und richtig reagieren. Leerlauffehler, Sensorfehler und kombinierte Szenarien folgen demselben Muster.

Jeder dieser Tests ist skriptgesteuert, wiederholbar und sicher. Ein Kurzschlusstest, der einen physischen Prototyp zerstören würde, wird zu einem routinemäßigen Regressionsfall, der bei jedem Firmware-Commit läuft.

Wo die PFC-Controller-HIL-Prüfung den größten Nutzen bringt

Bordladegeräte von Elektrofahrzeugen. Die Totem-Pole-PFC ist das bevorzugte Frontend für Bordladegeräte, und ihre bidirektionale Fähigkeit bildet die Grundlage der Vehicle-to-Grid-Funktionalität. Die Validierung im Automobilbereich verlangt eine enorme Testabdeckung über Netzbedingungen weltweit, und Prozesse der funktionalen Sicherheit erfordern dokumentierte, reproduzierbare Nachweise der Fehlerreaktion – ein natürlicher Anwendungsfall für automatisierte HIL-Kampagnen auf Impedyme-Systemen.

Server- und Telekommunikationsnetzteile. Rechenzentrumsnetzteile verfolgen Effizienzziele, die nur Totem-Pole-Architekturen erreichen, bei Leistungsdichten, die keinen Spielraum für Regelungsfehler lassen. Die HIL-Regressionsprüfung schützt die Firmware-Qualität über die schnellen Produktzyklen, die dieser Markt verlangt.

Solarwechselrichter und Energiespeicher. Netzgekoppelte Wandler stehen vor strengen Anforderungen an die Netzkonformität, die Oberschwingungen, Ride-Through und Anti-Islanding-Verhalten abdecken. Diese Verhaltensweisen gegen ein simuliertes Netz zu prüfen, ist dramatisch schneller und sicherer, als reale Netzstörungsprüfungen zu arrangieren.

Motorantriebe und industrielle Stromversorgung. Aktive Netzrückspeisungen (Active Front Ends) in Motorantrieben erfüllen dieselbe Leistungsfaktorkorrektur-Funktion und erben dieselben Validierungsherausforderungen, insbesondere rund um Rückspeisung und Fehlerbehandlung.

Bei all dem ist das gemeinsame Thema dasselbe: Der Controller ist das Produkt, und die Controller-HIL-Prüfung ist der schnellste und sicherste Weg, ihn zu beweisen.

Experimentelle Validierung, dynamische Transienten und automatisierte Fehlerinjektion

Die C-HIL-Prüfung ermöglicht eine vollständige Bewertung der dynamischen Leistung und der Sicherheitsfunktionen des Controllers unter Transienten- und Fehlerbedingungen, ohne Hardwareschäden zu riskieren.

Dynamische Sollwertverfolgung und Lasttransienten

Um die Transientenreaktion des Controllers während der Echtzeit-C-HIL-Ausführung zu überprüfen, werden dynamische Betriebssprünge über die Schnittstelle des Echtzeit-Targets befohlen:

  • Sprung des DC-Bus-Spannungssollwerts: Der Soll-Ausgangsspannungswert wird dynamisch gesprungen (z. B. von einem anfänglichen Grundwert auf 500 V bei 0,1 Sekunden). Die Echtzeit-Datenerfassung zeigt die Reaktion des Controllers: Die äußere Spannungsschleife erhöht den befohlenen Stromsollwert und hebt die Hüllkurve des Drosselstroms gleichmäßig an, während die sinusförmige Phasenausrichtung mit der Netzspannung erhalten bleibt. Die Ausgangsspannung stellt sich mit minimalem Überschwingen auf den Sollwert von 500 V ein.
  • Sprung des Wirkleistungssollwerts: Die befohlene Wirklastleistung wird schnell reduziert (z. B. durch einen Leistungssprung herunter auf 800 W bei 0,4 Sekunden). Der Spannungsregler des Mikrocontrollers reagiert, indem er die Amplitude der Stromreferenz herunterskaliert. Die auf dem Oszilloskop erfassten Kurvenformen bestätigen eine sofortige Verringerung der Stromamplitude bei stabiler DC-Bus-Regelung und nahezu Leistungsfaktor eins, ohne dass Überspannungsschutz-Abschaltungen ausgelöst werden.

Automatisierte Fehlerinjektion und Überprüfung der Sicherheitslogik

Das Prüfen der Schutzlogik an physischen Leistungswandlern birgt ein hohes Risiko, da Softwarefehler zur Zerstörung von Bauteilen führen können. In der C-HIL-Umgebung von Impedyme werden elektrische Fehler während der Echtzeitausführung sicher in das FPGA-Modell eingebracht:

  • Kurzschlussfehlerinjektion im Brückenzweig: Ein Kurzschlussfehler wird über einen Schalter im ersten Zweig des Vollbrückennetzwerks des Wandlers injiziert. Bei Aktivierung aktualisiert das FPGA-Modell seine interne Schalter-Linear-Matrix, um einen kurzgeschlossenen Schalterpfad zu simulieren.
  • Dynamische Schaltungsreaktion: Der simulierte Drosselstrom steigt rasch an, und der Ausgangsfilterkondensator entlädt sich in den Fehlerpfad, wodurch die DC-Bus-Spannung abfällt.
  • Schutzreaktion des Controllers: Die schnell ansteigende simulierte Stromrückmeldung löst die Komparator-Pins des Überstromschutzes am physischen Mikrocontroller aus. Der C-HIL-Test überprüft, dass der Controller Fehlerflags verriegelt, die PWM-Ausgänge innerhalb von Mikrosekunden-Fristen deaktiviert, Trennrelais öffnet und eine sichere Abschaltsequenz einleitet.
  • Bauformen des Systemaufbaus: Während die anfängliche Entwicklung kompakte Desktop-C-HIL-Prüfeinheiten verwendet, können Produktionsvalidierungsumgebungen Echtzeit-Target-Komponenten in Standard-Geräteracks integrieren. Rackmontierte Systeme kombinieren Target-Simulatoren, Signalkonditionierungspanels, Fehlereinspeiseeinheiten und Breakout-Anschlusspanels, um automatisierte, mehrkanalige Tests über vielfältige Betriebsbedingungen hinweg zu ermöglichen.

Best Practices für PFC-Controller-HIL-Programme

Teams, die am meisten aus der Controller-HIL-Prüfung herausholen, folgen in der Regel einem einheitlichen Satz von Praktiken:

Verankern Sie alles an einer goldenen Referenz. Pflegen Sie das hochpräzise Desktop-Modell als einzige Quelle der Wahrheit und versionieren Sie seine Basisergebnisse zusammen mit der Firmware. Jede Modellvereinfachung und jeder Bereitstellungsschritt wird dagegen validiert.

Verstehen Sie die Genauigkeitsgrenzen Ihres Modells. Wissen Sie genau, welche Verhaltensweisen das schalterbezogene Echtzeitmodell erfasst und welche es abstrahiert. Dokumentieren Sie erwartete Abweichungen von der goldenen Referenz, damit echte Regressionen nie mit bekannten Modellierungsunterschieden verwechselt werden – und umgekehrt.

Überprüfen Sie die Bereitstellung, bevor Sie die Firmware verantwortlich machen. Echtzeit-Model-in-the-Loop-Läufe, die vor jeder HIL-Kampagne durchgeführt werden, trennen simulatorseitige von controllerseitigen Problemen. Wenn ein HIL-Test fehlschlägt, wollen Sie Gewissheit darüber, welche Seite des Regelkreises zu untersuchen ist.

Automatisieren Sie von Anfang an. Skripten Sie den FPGA-Build-Ablauf, die Testausführung und die Ergebnisauswertung. Manuelles HIL-Testen erfasst nur einen Bruchteil des Nutzens; automatisiertes HIL-Testen macht den Simulator zu einem kontinuierlich laufenden Qualitätstor.

Protokollieren Sie in voller Auflösung. Nutzen Sie die rahmenbasierte FPGA-Protokollierung, um für jeden Testlauf Details auf Schaltebene zu erfassen. Wenn eine sporadische Anomalie einmal in zehntausend automatisierten Läufen auftritt, ist die Kurvenformaufzeichnung der Unterschied zwischen einer Lösung und einem Rätsel.

Behandeln Sie Fehlerszenarien als vollwertige Testfälle. Erstellen Sie einen Fehlerkatalog – Bauelement-Kurzschlüsse und -Unterbrechungen, Sensorausfälle, Netzereignisse – und führen Sie ihn als Teil der Standardregression aus, nicht als gelegentliche Sonderübung.

Planen Sie für Skalierung. Ein Desktop-HIL-Aufbau ist ideal für die tägliche Arbeit eines Firmware-Ingenieurs; rackintegrierte Systeme mit Fehlereinspeiseeinheiten und Breakout-Panels dienen der Validierung auf Teamebene und Vorab-Konformitätskampagnen. Die Wahl einer Plattform, die beides abdeckt – wie die Impedyme CHP-Serie –, vermeidet schmerzhafte Migrationen mitten im Programm.

Wie Impedyme den gesamten PFC-HIL-Workflow unterstützt

Die Controller-HIL-Lösung von Impedyme vereint jedes Element des oben beschriebenen Workflows:

  • CHP-Serie-Echtzeitsysteme liefern die FPGA-Struktur für die Wandlersimulation mit Nanosekunden-Zeitschritten, die Prozessorressourcen für Modelle auf Systemebene und Instrumentierung sowie die schnelle analoge und digitale I/O, um den Regelkreis mit jedem externen Controller zu schließen.
  • PowerHIL Studio beherbergt die Modellierungsumgebung, interaktive Instrumentenpanels, die Verwaltung der Simulationsmodi vom Desktop-Model-in-the-Loop bis zur Closed-Loop-HIL, die hochauflösende Datenprotokollierung und die Testautomatisierung.
  • FPGA-optimierte Wandlermodellbibliotheken – einschließlich der Totem-Pole-PFC mit integrierten Fehlermodi – ersparen Monate an Modellentwicklung und sind für die CHP-Plattform vorvalidiert.
  • Signalkonditionierungs-, Fehlereinspeise- und Breakout-Hardware vereinfachen die physische Verbindung zwischen Controllern und dem Simulator, vom einzelnen Schreibtischaufbau bis zu vollständigen Prüfracks.
  • Impedyme-RT und FPGA Scope erweitern die Toolchain um das Echtzeit-Ausführungsmanagement und einen tiefen Signaleinblick in die FPGA-Struktur.

Dieselbe Plattform lässt sich natürlich über die PFC hinaus erweitern: Die CHP-Serie und die Studio-Suite unterstützen die Prüfung von DC-DC-Wandlern, Motorantriebs-HIL mit MotorSim Studio, die Validierung von Batteriesystemen mit BatterySim Studio und die Prüfung netzinteraktiver Wandler mit GridSim Studio – sodass eine Investition in PFC-Controller-HIL zur Grundlage einer laborweiten Validierungskapazität wird.

Häufig gestellte Fragen 

Warum erfordert die PFC-Controller-Prüfung einen FPGA-basierten Simulator?

Moderne Totem-Pole-PFC-Wandler schalten mit Hunderten von Kilohertz. Das Erfassen von PWM-Flanken und das Reproduzieren der Schaltdynamik bei diesen Frequenzen erfordert Simulationszeitschritte von nur wenigen Nanosekunden – weit jenseits dessen, was CPU-basierte Echtzeitsimulation leisten kann. Die FPGA-Ausführung liefert diese Auflösung und hält zugleich die geringe Regelkreislatenz ein, die der Controller erwartet.

Kann die HIL-Prüfung die Prüfung am realen Leistungswandler ersetzen?

Nein – und das sollte sie auch nicht. Die HIL-Prüfung verlagert die Validierung nach vorn, sodass Controller-Defekte früh, sicher und kostengünstig gefunden werden. Die abschließende Verifizierung an physischer Leistungshardware bleibt unerlässlich, wird aber zu einer Bestätigungsübung an einem bereits bewährten Controller statt zu einem Entdeckungsprozess für Firmware-Fehler.

Wie werden Fehler wie Kurzschlüsse in einer HIL-Umgebung geprüft?

Das FPGA-Wandlermodell enthält integrierte Fehlermodi – etwa Kurzschluss- und Leerlaufzustände an einzelnen Schaltbauelementen –, die zu genau definierten Zeitpunkten während eines Simulationslaufs aktiviert werden können. Der Controller erlebt die resultierenden elektrischen Transienten genau so wie auf realer Hardware, und seine Erkennungs- und Schutzreaktion kann ohne jedes Beschädigungsrisiko wiederholt bewertet werden.

Welche Anwendungen profitieren am meisten von der PFC-Controller-HIL-Prüfung?

Bordladegeräte von Elektrofahrzeugen, Server- und Telekommunikationsnetzteile, Solarwechselrichter, Energiespeichersysteme und industrielle Motorantriebe mit aktiver Netzrückspeisung – jedes Produkt, bei dem der Controller eines netzgekoppelten Wandlers über weite Betriebsbereiche, strenge Konformitätsanforderungen und umfassende Fehlerszenarien hinweg validiert werden muss.

Welche Signale verbinden den Controller mit dem HIL-Simulator?

Die PWM-Ausgänge des Controllers treiben über Hochgeschwindigkeits-Digitaleingänge die Schaltlogik des simulierten Wandlers an, während die skalierten Analogausgänge des Simulators die Strom-, Spannungs- und Leistungsmesseingänge des Controllers speisen. Zusätzliche digitale I/O überträgt Freigabesignale, Fehlerflags und Relaisbefehle. Schnittstellen- und Signalkonditionierungshardware passt Spannungspegel und Steckerbelegungen zwischen Controllerplatine und Simulator an.