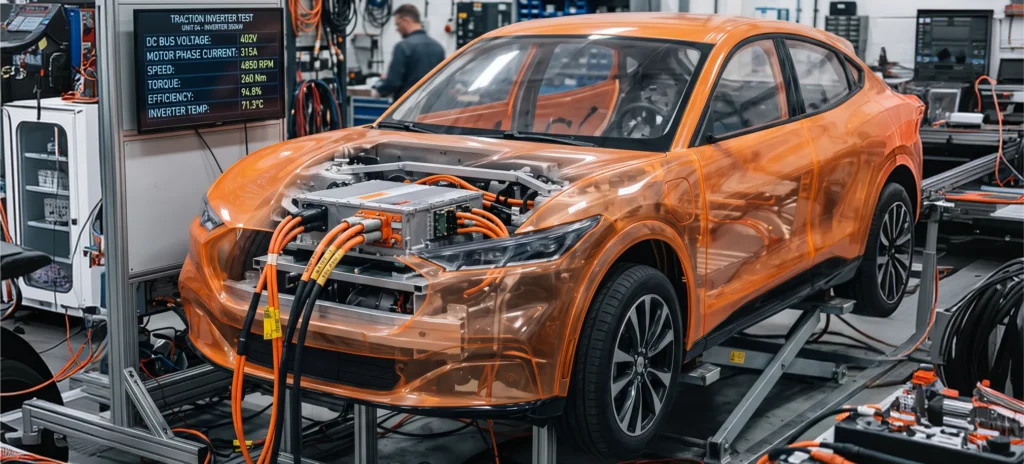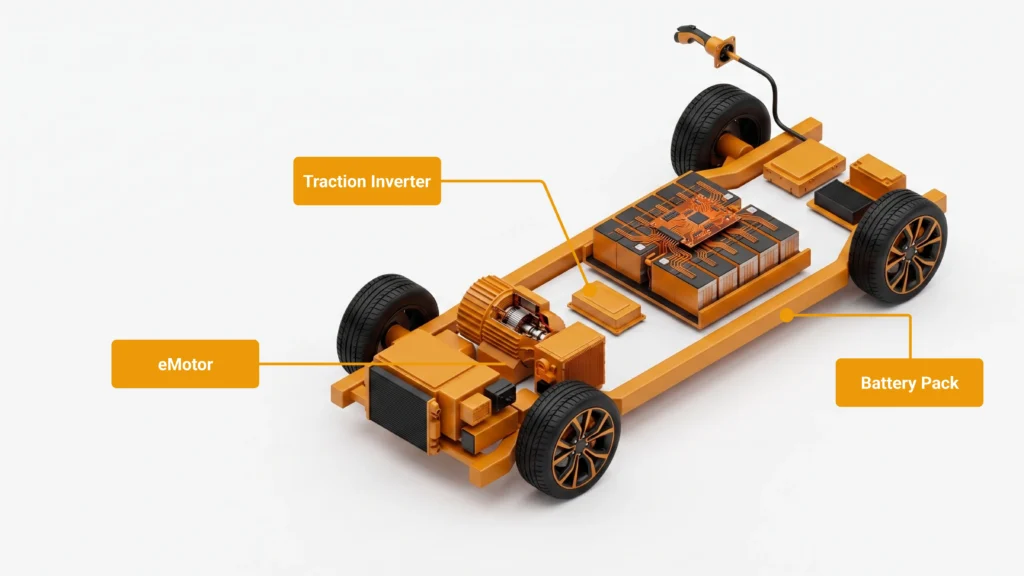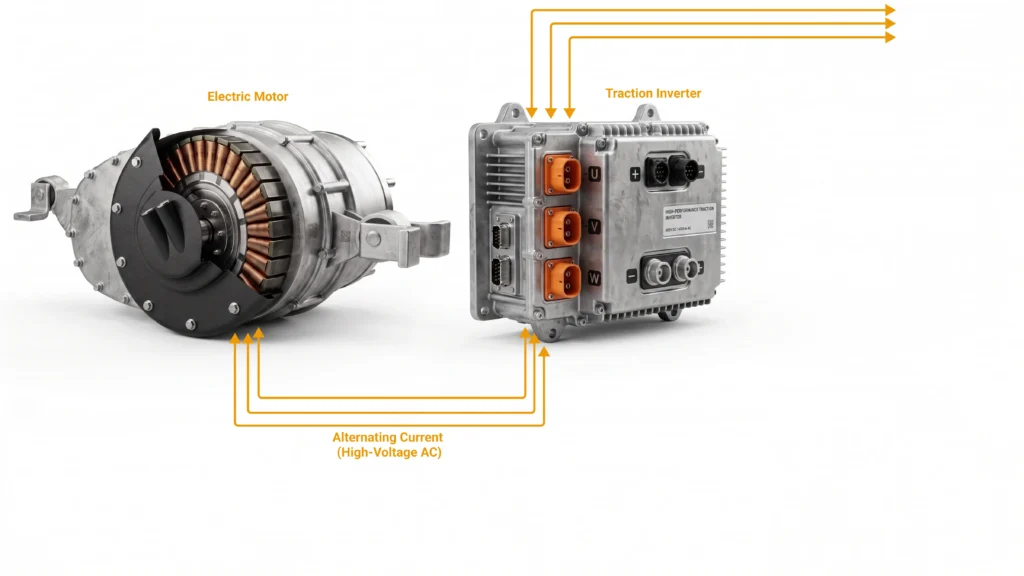
Traktionswechselrichter-Test ist die Komponente, die darüber entscheidet, wie weit ein Elektrofahrzeug fährt, wie gleichmäßig es beschleunigt und wie sicher es sich verhält, wenn etwas ausfällt. Er wandelt die Gleichstromenergie der Hochvoltbatterie in den präzise getakteten Dreiphasen-Wechselstrom um, der die elektrische Maschine antreibt – und das, während er Hunderte von Ampere bei bis zu 800 Volt tausende Male pro Sekunde schaltet. Ein Traktionswechselrichter-Test Programm existiert, um nachzuweisen, dass diese Kette aus Leistungsumwandlung, Regelung und Schutz an jedem Betriebspunkt und bei jedem Fehler, den das Fahrzeug jemals erleben wird, das tut, was sie soll. Dieser Leitfaden führt Validierungs- und F&E-Ingenieure durch den gesamten Umfang von Traktionswechselrichter-Prüfung, von der Steuerungssoftware bis zur vollen Leistung, und zeigt, wo eine moderne Hardware-in-the-Loop-(HIL)- und Power-Hardware-in-the-Loop (PHIL) Plattform die Wirtschaftlichkeit der Arbeit verändert.
Die Anforderungen steigen mit dem Markt. Mordor Intelligence beziffert den Markt für Traktionswechselrichter im Jahr 2025 auf 11,12 Milliarden USD und prognostiziert ein Wachstum mit einer jährlichen Wachstumsrate (CAGR) von 17,34 % auf 24,74 Milliarden USD bis 2030 – getrieben durch die Verbreitung von Elektrofahrzeugen, den branchenweiten Umstieg auf 800-V-Architekturen und den Übergang von Silizium-IGBTs zu Bauelementen mit großem Bandabstand aus Siliziumkarbid (SiC) und Galliumnitrid (GaN). Dieser Übergang ist in vollem Gange, aber noch nicht abgeschlossen: Dieselbe Analyse merkt an, dass IGBTs 2024 noch einen Anteil von 56,18 % hielten, während SiC-Module mit einer CAGR von 17,85 % wachsen, da die Waferpreise sinken. Diese Bauelemente mit großem Bandabstand schalten schneller und arbeiten heißer und höher, was Effizienz und Reichweite verbessert, aber Messung, Regelung, Wechselrichtertest und die Validierung erheblich schwieriger macht. Das Verständnis der Wechselrichter- und Motortechnik in Elektrofahrzeugen – die Leistungsstufe, die Gate-Treiber, der DC-Zwischenkreis, die Steuereinheit und die Sensorik, die den Regelkreis schließt – ist die Grundlage jeder glaubwürdigen Prüfung von EV-Traktionswechselrichtern.
Ein Traktionswechselrichter-Test ist eine strukturierte Überprüfung von drei Dingen zugleich: der Leistungselektronik, die Energie umwandelt und schaltet, der eingebetteten Steuerung, die sie ansteuert, und der Schutzlogik, die das System sicher hält, wenn ein Fehler auftritt. Da diese drei Bereiche zusammenwirken, kann kein einzelnes Instrument und kein einzelner Prüfstand sie abdecken. Das Prüf-“System” ist in Wirklichkeit eine Abfolge von Umgebungen, die jeweils mehr Realitätsnähe hinzufügen: Desktop-Simulation, Signal-HIL gegen den echten Controller, Leistungs-PHIL mit tatsächlich fließendem Strom und schließlich mechanische Dynamometer- und Fahrzeugtests.
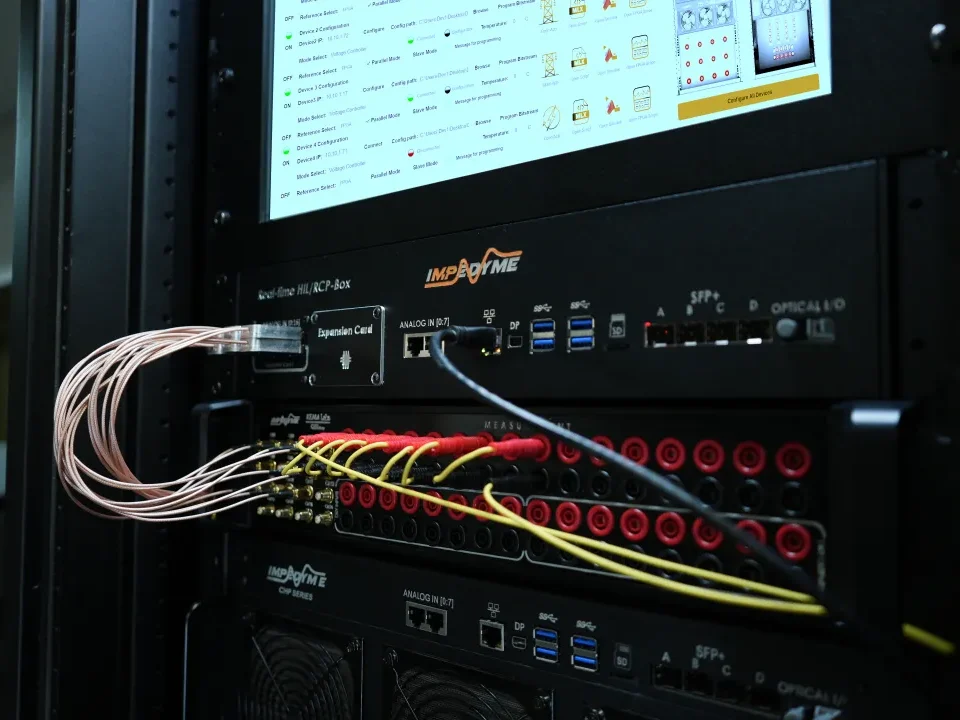
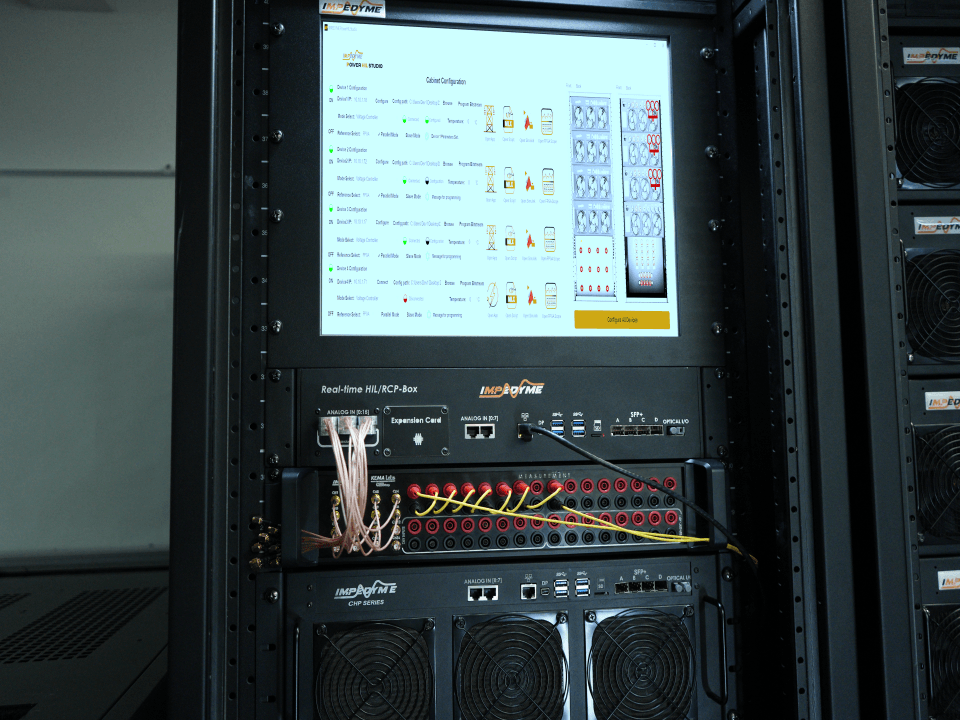
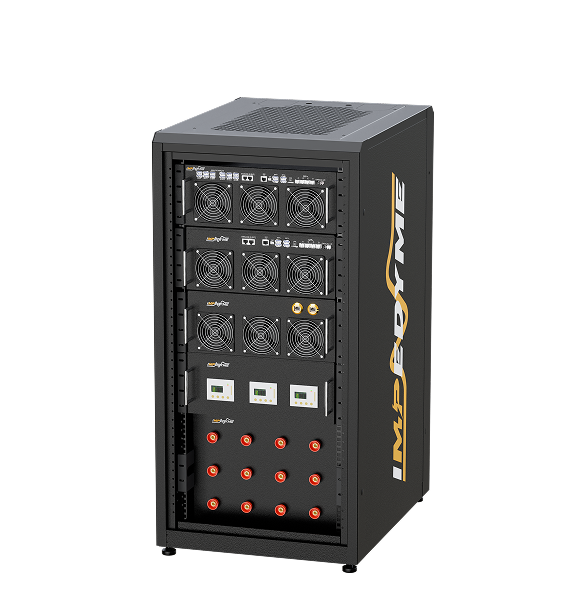
Das Herzstück eines modernen Prüfsystems für Elektrofahrzeug-Wechselrichter ist ein Echtzeitsimulator, der hochgenaue Modelle des Motors und der Batterie ausführt und Signale – oder echte Leistung – in einem geschlossenen Regelkreis mit dem zu prüfenden Wechselrichter austauscht. Auf einer FPGA-basierten Plattform wie Die CHP-Serie von Impedyme, aktualisieren sich diese Modelle in Zeitschritten im Nanosekundenbereich – schnell genug, um das Schaltverhalten von SiC-Bauelementen aufzulösen. Um diesen Kern herum befinden sich die Messinstrumente (Oszilloskope, Präzisions-Leistungsanalysatoren, Impedanzanalysatoren), die Leistungsschnittstelle (ein regenerativer Verstärker, der Energie liefern und aufnehmen kann), die Sensor- und Bus-Emulation sowie eine Automatisierungsebene, die einen Testplan in eine wiederholbare Pass/Fail-Kampagne verwandelt. Der Rest dieses Leitfadens beschreibt jede dieser Ebenen und was sie jeweils nachweist.
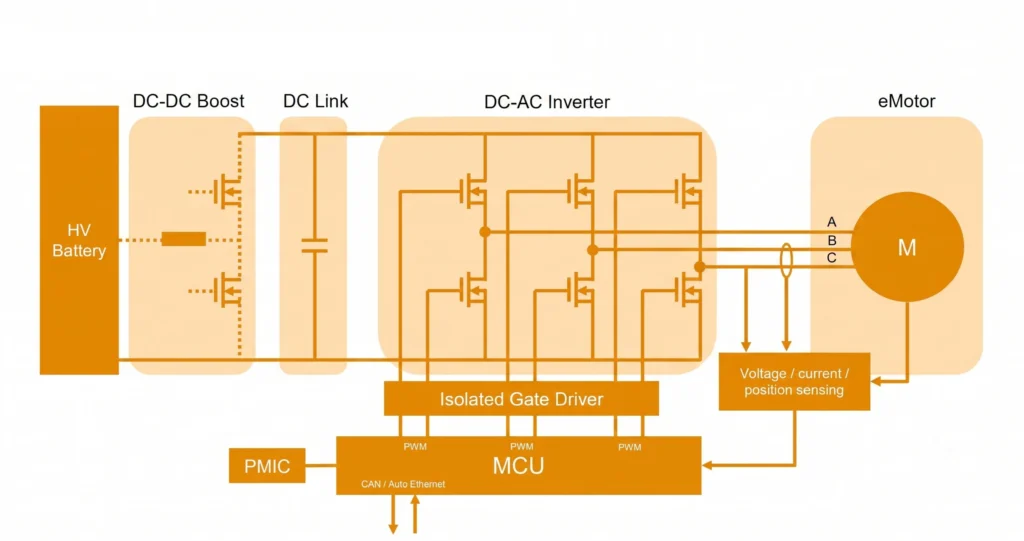
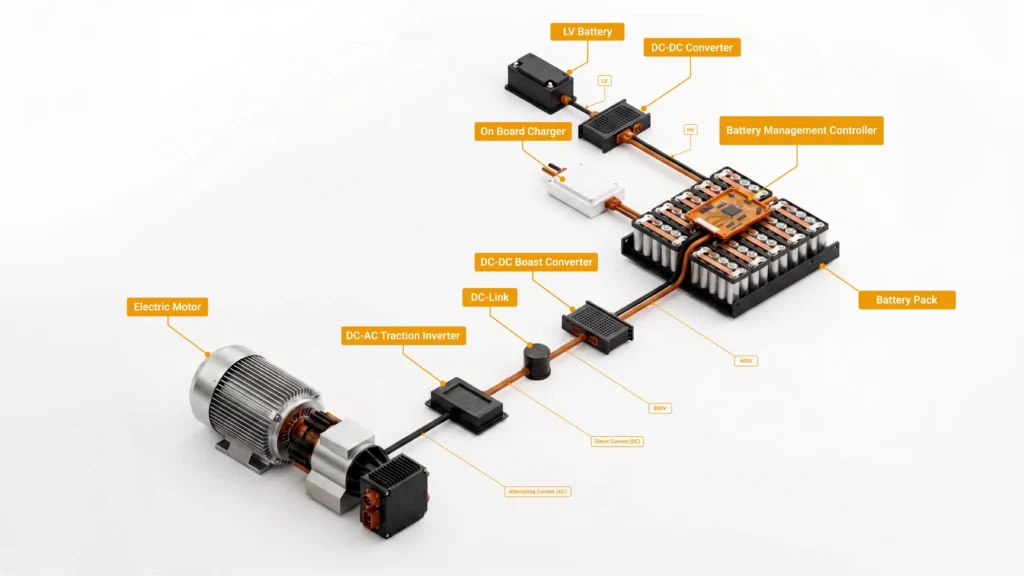
Um zu verstehen, was geprüft werden muss, beginnt man mit dem Leistungspfad. Das zugehörige Schaltbild des Traktionswechselrichter-Tests verfolgt den Energiefluss von der Batterie zu den Rädern und die Steuerung vom Mikrocontroller zu den Schaltern.
HV-Batterie. Alles beginnt beim Hochvolt-Pack – typischerweise eine 400-V- oder 800-V-Gleichstromquelle. In einer Testumgebung ersetzt genau hier ein Echtzeit-Batterieemulator das physische Pack, sodass der Wechselrichter eine programmierbare, sichere und wiederholbare Gleichstromquelle sieht, deren Spannung auf Befehl durchgefahren, abgesenkt oder mit Fehlern beaufschlagt werden kann.
DC-DC-Hochsetzstufe. Einige Antriebsstränge platzieren einen Hochsetzsteller zwischen Batterie und Wechselrichter, um die Zwischenkreisspannung anzuheben und zu stabilisieren. Seine Schaltbauelemente sind für sich genommen ein Prüfthema: Sie müssen hinsichtlich Schaltverlusten und thermischem Verhalten charakterisiert werden, und ihre Regelung muss gegen Eingangsspannungstransienten validiert werden.
Zwischenkreiskondensator. Zwischen der Hochsetzstufe und dem Wechselrichter sitzt der Zwischenkreiskondensator, der den Rippelstrom puffert und den Zwischenkreis während des schnellen Schaltens stabilisiert. Seine parasitären Eigenschaften – der äquivalente Serienwiderstand (ESR) und die äquivalente Serieninduktivität (ESL) – wirken sich direkt auf Spannungsüberschwinger, Verluste und Wärme aus. Ein Kondensator mit zu hoher ESL lässt den Zwischenkreis schwingen und belastet die Schalter; zu hoher ESR verschwendet Energie als Wärme in einem beengten, heißen Gehäuse. Deshalb ist die ESR/ESL-Messung am Zwischenkreis ein fester Bestandteil jedes Prüfstands-Charakterisierungsplans.
DC-AC-Wechselrichter. Der Kern ist eine dreiphasige Zweipunkt-Brücke: drei Halbbrücken, sechs Leistungsschalter (IGBTs oder SiC-MOSFETs), jeweils mit einer antiparallelen Diode. Das Ein- und Ausschalten dieser Schalter in der richtigen Reihenfolge erzeugt drei um 120 Grad versetzte sinusförmige Ströme. Alles daran, wie diese Schalter ein- und ausschalten – Timing, Totzeit, Flankensteilheit, Überschwingen – bestimmt Effizienz, Drehmomentqualität, EMV und Zuverlässigkeit.
Isolierter Gate-Treiber. Unterhalb der Leistungsstufe empfängt ein isolierter Gate-Treiber Niederspannungs-PWM-Befehle vom Mikrocontroller und wandelt sie in die hochstromigen, galvanisch getrennten Gate-Signale um, die die Leistungsbauelemente schalten. Der Gate-Treiber ist zugleich die erste Schutzinstanz: Er umfasst typischerweise Entsättigungserkennung, Unterspannungsabschaltung und aktive Fehlerbehandlung. Sein Verhalten ist sicherheitskritisch, und seine Überprüfung steht im Mittelpunkt eines Traktionswechselrichter-Tests. Neuere Gate-Treiber bieten zusätzlich eine dynamische Gate-Stärke – die Fähigkeit, die Schaltgeschwindigkeit an Bedingungen wie niedrige Temperaturen oder eine erhöhte Zwischenkreisspannung beim regenerativen Bremsen anzupassen –, was Effizienz und Schutz verbessert, aber eine weitere Dimension hinzufügt, die im Test verifiziert werden muss.
MCU und Steuerung. Der Mikrocontroller führt den Regelalgorithmus aus – üblicherweise die feldorientierte Regelung (FOC) – und erzeugt die PWM-Muster, verwaltet die Feldschwächung und führt die Sicherheits-Zustandsmaschine aus. Er ist mit einem Power-Management-IC (PMIC) für seine Versorgungsspannungen sowie mit CAN und Automotive Ethernet für die Fahrzeugkommunikation verbunden. Beim Test auf Signalebene ist dieser MCU (mit seiner echten Firmware) das Prüfobjekt.
Spannungs-/Strom-/Positionserfassung. Ein Erfassungsblock führt Phasenströme, Zwischenkreisspannung und Rotorposition an den MCU zurück. Der Regelkreis ist nur so gut wie diese Rückmeldung. Beim HIL-Test werden diese Sensorsignale – einschließlich der Resolver- oder Encoderposition – von der Echtzeitplattform emuliert, sodass der Controller glaubt, eine reale Maschine anzutreiben.
eMotor. Schließlich treiben die drei Phasen (A, B, C) den Motor M an. In der realen Welt ist dies eine PMSM, eine Asynchronmaschine oder eine fremderregte Synchronmaschine. In einer PHIL-Umgebung tritt ein Motoremulator als reale elektrische Last an die Stelle dieser Maschine – die mit Abstand wichtigste Substitution in der modernen EV-Wechselrichter-Prüfung.
Jeder oben genannte Block ist zugleich eine Funktion und ein Fehlermodus. Das Schaltbild ist damit praktisch eine Landkarte des Testplans.
Lässt man die Messtechnik beiseite, dient ein Traktionswechselrichter-Test dem Nachweis von fünf Dingen:
Das Prüfobjekt ist eine eng integrierte Baugruppe: die Leistungsstufe (sechs Schalter, oft in einem Leistungsmodul), die Gate-Treiber, der Zwischenkreiskondensator, die Steuereinheit, die Positionserfassung und das Kühlsystem. Ein glaubwürdiges Testprogramm beansprucht sie alle gemeinsam, denn es sind ihre Wechselwirkungen – nicht ihre Einzelspezifikationen –, die im Feld versagen.
Der Rest dieses Artikels ist danach gegliedert, wie jeder dieser Punkte nachgewiesen wird.
Die Prüfstands-Charakterisierungsseite eines Traktionswechselrichter-Tests gliedert sich in einige klar definierte Lösungskategorien, die jeweils einer Instrumentenklasse und einer Messfrage zugeordnet sind. Das zugehörige Lösungen für den Traktionswechselrichter-Test Diagramm ordnet diese in drei Bereiche – den DC-AC-Wechselrichter selbst, die Leistungsmodule und den Zwischenkreiskondensator –, unterstützt von einem Netzteil, einem Oszilloskop, einem Doppelpulstester und einem Impedanzanalysator.
Schaltanalyse. Ein Oszilloskop mit hoher Bandbreite und abgestimmten Hochspannungs-Differenztastköpfen sowie Stromtastköpfen erfasst die Ein- und Ausschalttransienten jedes Schalters. Die Ingenieure ermitteln Schaltverluste, Spannungsüberschwinger, dv/dt und di/dt sowie Schwingungen. Da SiC- und GaN-Flanken im Bereich von einigen zehn Nanosekunden liegen, werden Tastkopfbandbreite, Deskew zwischen Spannungs- und Stromkanälen sowie Gleichtaktunterdrückung bei hohem dv/dt entscheidend – kleine zeitliche Fehlausrichtungen führen zu großen Scheinleistungsfehlern.
PWM-Signalanalyse. Dieselbe Instrumentenklasse zeigt mit einer Analysesoftware für dreiphasige Wechselrichter/Motoren die PWM-Ansteuersignale zusammen mit den Phasenspannungen und -strömen sowie abgeleiteten Zeigerdiagrammen an. Dies verifiziert die Modulationsstrategie, das Einfügen der Totzeit und die Phasensymmetrie und deckt Probleme der Steuerlogik auf, die sich nur als Wellenformartefakte zeigen.
Stabilitätsverifizierung. Über den stationären Zustand hinaus muss der Wechselrichter auch bei Transienten stabil bleiben – Lastsprüngen, dem Eintritt in die Feldschwächung und Störungen des Zwischenkreises. Hier bieten HIL- und PHIL-Tests im geschlossenen Regelkreis einen Mehrwert, den ein Prüfstands-Oszilloskop allein nicht leisten kann: Sie ermöglichen es, den Controller durch dynamische Betriebspunktwechsel zu führen und zu beobachten, ob der Regelkreis stabil bleibt.
Bauelement-Charakterisierung von Leistungsmodulen (Doppelpulstest). Der Doppelpulstest (DPT) ist die Standardmethode zur Messung des dynamischen Schaltverhaltens eines Leistungsbauelements oder -moduls. Ein erster Puls treibt den Strom in einer Lastinduktivität auf das Zielniveau; das Abschalten erfasst das Ausschaltverhalten; ein zweiter Puls erfasst das Einschalten und die Diodenrückwärtserholung. Aus zwei Pulsen ermitteln die Ingenieure Schaltenergien, Überschwinger und Rückwärtserholungseigenschaften über Spannung und Temperatur hinweg – unverzichtbar für SiC-, IGBT- und GaN-Bauelemente. Ein Doppelpuls-Aufbau benötigt eine stabile Gleichstromquelle, eine niederinduktive Lastinduktivität, eine steuerbare Gate-Ansteuerung und ein Breitband-Oszilloskop.
ESR/ESL-Messung des Zwischenkreiskondensators. Ein Impedanzanalysator durchfährt den Kondensator über die Frequenz, um ESR, ESL und die Eigenresonanzfrequenz zu ermitteln, bei der die Impedanz des Kondensators am geringsten ist. Da die Zwischenkreis-ESL sehr klein ist, erfordert dies eine niederinduktive Prüfvorrichtung und eine Kompensationsroutine, die die Impedanz der Vorrichtung aus dem Ergebnis herausrechnet. Die gemessenen ESR- und ESL-Werte fließen direkt in die Vorhersage von Zwischenkreis-Überschwingern und -Verlusten in der obigen Schaltanalyse ein.
Während diese Prüfstandsmessungen die Hardware isoliert charakterisieren, schließt die HIL/PHIL-Plattform von Impedyme den Regelkreis um das laufende System – speist den Zwischenkreis mit einem Batterieemulator, tritt mit einem Motoremulatoran die Stelle der Maschine und erfasst interne Wellenformen mit FPGA Scope sodass Schaltverhalten, PWM-Muster und Stabilität unter realistischen, wiederholbaren, geschlossenen Regelkreisbedingungen beobachtet werden können – statt in statischen Prüfstandsaufbauten.
Die mit Abstand wichtigste Idee in der modernen Traktionswechselrichter-Prüfung besteht darin, dass es sich nicht um einen einzigen Test handelt, sondern um eine gestufte Abfolge entlang des V-Zyklus. Jede Phase erkennt eine andere Fehlerklasse, und jeder Fehler lässt sich umso günstiger beheben, je früher er erkannt wird. Das Überspringen von Phasen ist der Weg, auf dem teure Überraschungen bis zum Dynamometer oder zum Fahrzeug gelangen.
Tabelle 1. Die Phasen der Traktionswechselrichter-Prüfung.
| Phase | Real vs. simuliert | Zweck, Geschwindigkeit & Einschränkung |
|---|---|---|
| MIL | Real: Nichts (alles Modelle) Simuliert: Controller + Strecke | Erkennt Algorithmus- und Regelgesetzfehler. Geringste Kosten und schnellste Iteration. Einschränkung: Kein Produktionscode und keine Hardware. |
| SIL / PIL | Real: Produktionscode (Host/Ziel) Simuliert: Strecke | Validiert Codegenerierung, numerisches Verhalten und Timing. Sehr geringe Kosten und schnell. Einschränkung: Kein reales I/O und keine Leistungshardware. |
| Controller-HIL | Real: Steuergerät + Firmware Simuliert: Motor, Wechselrichter, Batterie, Sensoren | Erkennt Totzeitprobleme, Feldschwächungsverhalten, ASC-Logik und Fehlerreaktionszeiten. Geringe Kosten, schnell und wiederholbar. Einschränkung: Keine reale Leistungsübertragung. |
| Power HIL | Real: Wechselrichter-Leistungsstufe Simuliert: Motor (elektrische Last), Batterie | Bewertet Schaltverluste, thermisches Verhalten, Sättigung und Fehler bei voller Leistung. Moderate Kosten, wiederholbar und sicher. Einschränkung: Liefert keine abschließende mechanische Validierung. |
| Prüfstand / Fahrzeug | Real: Komplettes System Simuliert: Wenig oder nichts | Deckt mechanische, NVH- und Systemintegrationsprobleme auf. Höchste Kosten und langsamste Iteration. Einschränkung: Gefährlich und schwer zu wiederholen. |
| EOL | Real: Produktionseinheit Simuliert: Emulierte Lasten und Quellen | Erkennt Fertigungsfehler. Sehr schnelle Prüfung pro Einheit. Einschränkung: Die Testabdeckung ist durch die Produktionstaktzeit begrenzt. |
Über diese Phasen der Traktionswechselrichter-Prüfunghinweg beantworten die Messkategorien – Oszilloskope, Netzteile und elektronische Lasten, Präzisions-Leistungsanalysatoren und Impedanzanalysatoren – unterschiedliche Fragen, und bei der Messintegrität werden Ergebnisse gewonnen oder verloren. Die anspruchsvollste Messung ist die Effizienz, denn sie zwingt dazu, sich mit dem Hochfrequenzanteil des Wechselrichterausgangs auseinanderzusetzen.
Die Ausgangsleistung eines Wechselrichters ist kein einzelner sauberer Ton. Ihr Spektrum enthält die Grundschwingung (die Frequenz, die tatsächlich Drehmoment erzeugt), die niederfrequenten Harmonischen dieser Grundschwingung sowie die vom PWM erzeugte Träger-/Schaltfrequenz und deren Harmonische. Nur die Grundschwingung treibt den Motor an; praktisch alles bei höheren Frequenzen ist Verlust – abgeführt als Wärme, akustisches Geräusch und Vibration sowohl im Wechselrichter als auch im Eisen des Motors. Da Designs auf SiC und GaN umsteigen und die Schaltfrequenzen erhöhen, wird dieser Hochfrequenzverlust zum Schauplatz für die letzten Bruchteile eines Prozents an Effizienz – und er muss gemessen, nicht geschätzt werden.
Die Messung ist wirklich schwierig. Bei der Schaltfrequenz und ihren Harmonischen sind Spannung und Strom weit phasenverschoben, sodass der Leistungsfaktor sehr niedrig ist – und bei niedrigem Leistungsfaktor führt bereits ein winziger Phasenfehler zwischen dem Spannungs- und dem Stromkanal zu einem großen Fehler in der berechneten Leistung. Deshalb hängt eine seriöse Wechselrichter-Leistungsmessung von präziser Phasenausrichtung (Phasenkompensation des Stromsensors), sehr hoher Gleichtaktunterdrückung (die Netzspannungsmessung sieht große Gleichtaktsprünge an den Schaltflanken), großer Bandbreite und hoher Abtastrate sowie einer engen Synchronisation über die Kanäle hinweg ab. Die relevanten Leistungsanalysator-Parameter, die ein Ingenieur abwägen muss, sind daher Bandbreite, Abtastrate, Amplitudengenauigkeit/-unsicherheit, Phasengenauigkeit, Gleichtaktunterdrückung und Mehrkanal-Synchronisation.
Konzeptionell ist dies der Grund, warum die leistungsfähigsten Analysatoren die Grundschwingungsleistung von der Schalt-/Hochfrequenzleistung trennen, anstatt eine einzige zusammengefasste Zahl auszugeben. Eine Analyse im Dual-Path-Stil behandelt den Niederfrequenzbereich (Grundschwingung und Harmonische) mit der einen Methode und den Hochfrequenz-Trägerbereich mit einer Frequenzbereichsmethode (FFT der Leistung), sodass der Ingenieur Verluste dem richtigen physikalischen Mechanismus zuordnen kann – Leitung gegenüber Schalten, Kupfer- gegenüber Eisenverlusten des Motors. Das Spektrum auf diese Weise zu trennen zeigt, ob eine Erhöhung der Trägerfrequenz (die den Stromrippel und die harmonischen Eisenverluste des Motors senkt) den zusätzlichen Schaltverlust im Wechselrichter wert ist – der zentrale Effizienzkompromiss bei der Abstimmung des Antriebsstrangs. Der entscheidende Punkt für einen Testplan ist, dass eine einzelne Effizienzzahl die Physik verbirgt; die Auflösung des Spektrums macht sie sichtbar.
Controller-HIL ist die Phase der EV-Traktionswechselrichter-Prüfung, in der die meisten Fehler zu den geringsten Kosten erkannt werden, denn sie beansprucht den realen Controller und seine echte Firmware, bevor irgendeine Leistungshardware festgelegt wird. Der Controller sendet PWM-Befehle an das, was er für einen realen Wechselrichter hält, und erhält Phasenströme, Zwischenkreisspannung und Rotorposition genau so zurück, wie ein physisches System sie erzeugen würde – jedoch alles auf Signalebene, ohne dass reale Leistung fließt.
Die Genauigkeitsgrenze von Controller-HIL wird davon bestimmt, wie schnell das Streckenmodell aktualisiert wird. Ein moderner SiC-Wechselrichter schaltet so schnell, dass ein herkömmliches CPU-Modell mit fester Schrittweite, das im Mikrosekundenbereich aktualisiert, einzelne Schaltvorgänge schlicht nicht auflösen oder PWM-Flanken nicht in der Auflösung erfassen kann, in der der Controller tatsächlich agiert. Deshalb ist die FPGA-basierte Echtzeitsimulation wichtig: Modelle, die auf einem FPGA laufen, werden in Zeitschritten im Nanosekundenbereich aktualisiert und können Gate-Signale in der Auflösung erfassen, die moderne Antriebsstränge erfordern. Die Plattform von Impedyme führt Motor- und Wechselrichtermodelle auf dem FPGA mit Modellschritten von nur 90 Nanosekunden aus, erfasst PWM mit Nanosekundenauflösung, emuliert ADC-Eingänge, Resolver-/Encoderposition und bindet CAN und Automotive Ethernet ein – während sie die Gate-Signale des Controllers in Echtzeit zurückliest.
Da jeder dieser Punkte skriptgesteuert und exakt wiederholt werden kann, verwandelt Controller-HIL die Sicherheits- und Regelungsvalidierung bei Prüfsystems für Elektrofahrzeug-Wechselrichter in eine Regressionssuite, die bei jedem Firmware-Commit ausgeführt wird – etwas, das kein Dynamometer bieten kann.
Controller-HIL weist die Regelungslogik nach. Es kann die Leistungsstufe nicht nachweisen. Das erfordert Power-HIL (PHIL) und insbesondere die Motoremulation – die entscheidende Phase eines Traktionswechselrichter-Tests und der Teil, den die meisten Wettbewerber überspringen oder auf ein Datenblatt reduzieren.
Ein Motoremulator ersetzt die physische Maschine und den Dynamometer durch einen regenerativen Leistungswandler mit hoher Bandbreite, der sich elektrisch genau wie der Motor verhält. Er entnimmt und speist realen Strom an den Phasenanschlüssen des Wechselrichters zurück und reproduziert die Gegen-EMK, Induktivität, den Oberschwingungsgehalt, die magnetische Sättigung und die Kreuzkopplung zwischen den Achsen der Maschine – in allen vier Quadranten, motorisch und generatorisch. Auf der DC-Seite liefert und nimmt ein Batterieemulator den Zwischenkreisstrom auf, sodass der Wechselrichter innerhalb des vollständigen elektrischen Systems geprüft wird, in dem er tatsächlich betrieben wird, und nicht gegen eine passive R-L-Last, die nur Blindleistung aufnimmt und niemals Energie an den Zwischenkreis zurückgeben kann.
Das ist wichtig, weil eine passive Last den Wechselrichter nicht so belasten kann wie eine reale Maschine. Nur ein aktiver Emulator wendet realistische Wirkleistung an, beansprucht die Dioden und Schalter unter echter Last und reproduziert den regenerativen Leistungsfluss – und deckt dabei Schwachstellen auf, die induktive Testaufbauten unentdeckt lassen.
Die berechtigten Einwände adressieren. PHIL ist nicht frei von Schwierigkeiten, und ein glaubwürdiger Anbieter sagt das auch. Da nun ein realer Leistungswandler in einem geschlossenen Regelkreis sitzt, können Schleifenverzögerung, Schnittstellenbandbreite und die Impedanzwechselwirkung zwischen Emulator und Wechselrichter Stabilität und Genauigkeit gefährden, wenn sie naiv gehandhabt werden. Die Gegenmaßnahmen sind ein gut gewählter Schnittstellenalgorithmus, eine Leistungsstufe mit hoher Bandbreite, die gemeinsam mit dem Echtzeitsimulator entwickelt wurde, um die Latenz zu minimieren, und ein sorgfältiges Impedanzmanagement – dazu Hardware-Sicherheitsverriegelungen, Isolation und Schutzabschaltungen, die auf die volle Fehlerenergie ausgelegt sind. Die CHP-Serie von Impedyme wurde genau um diese Integration herum entwickelt: eine FPGA-Echtzeit-Engine und eine regenerative Leistungsschnittstelle mit deterministischer, extrem niedriger Latenz, sodass die Motoremulation zugleich stabil und originalgetreu ist.
Motoremulation vs. Dynamometer. Gegenüber einem mechanischen Prüfstand gewinnt die Motoremulation deutlich bei Kosten, Durchsatz, Wiederholbarkeit und Fehlersicherheit. Es gibt keine mechanische Kupplung, die hochgefahren werden muss, keinen realen Motor, der geschützt werden muss, und ein Fehler kann tausendfach identisch eingebracht und wiederholt werden – ohne jedes Risiko für Hardware oder Personen. Extreme Bedingungen – Überdrehzahl, Phasenkurzschluss, Kaltstart –, die eine reale Maschine zerstören würden, sind einfach nur Datenpunkte. Wo der Prüfstand weiterhin überlegen ist: abschließende mechanische Validierung, NVH, Lager- und Rotordynamikverhalten, Integration des Kühlsystems unter realer mechanischer Last und der letzte Homologations-Vertrauensschritt. Die ehrliche Einschätzung lautet, dass die Motoremulation die überwältigende Mehrheit der Testiterationen übernimmt und den Prüfstand für die Bestätigung reserviert, nicht für die Entdeckung.
Wenn die Motoremulation die entscheidende Phase ist, dann ist die Fehlerinjektion das Alleinstellungsmerkmal, das Wettbewerber selten mit echter Tiefe angehen. Ein Traktionswechselrichter ist ein ASIL-D-Element nach ISO 26262 – seine Ausfälle können lebensbedrohliche Schäden verursachen – und die Norm fragt nicht nur, ob Fehler erkannt werden; sie fragt, ob das System innerhalb einer begrenzten Zeit einen sicheren Zustand erreicht. Diese Zeit lässt sich nur messen, indem man den Fehler einbringt und die Reaktion stoppt – genau das, was eine HIL/PHIL-Plattform sicher und wiederholbar leistet.
Eine gründliche Fehlerinjektions-Matrix umfasst: Phasenunterbrechungs- und Phasenkurzschlussfehler; Phase-zu-Phase-Kurzschluss; Zwischenkreis-Unterspannung und Busausfall; Entsättigungsereignisse des Gate-Treibers; Ausfall und Drift des Positionssensors; Übertemperatur und thermisches Derating; Unterbrechung des HVIL (High-Voltage Interlock Loop); und die Verifizierung der beiden sicheren Zustände – aktive Entladung des Zwischenkreises und Aktivkurzschluss (ASC).
ASC verdient besondere Aufmerksamkeit, weil es ein echter Sicherheitsmechanismus ist und nicht nur ein zu erkennender Fehler. Wenn ein Elektrofahrzeug bei ausgeschalteten Schaltern rollt oder aus hoher Geschwindigkeit bremst, erzeugt die sich drehende Maschine Gegen-EMK und ein unkontrolliertes regeneratives Bremsmoment. Um dies zu unterdrücken, schaltet der Wechselrichter alle drei High-Side- oder alle drei Low-Side-Schalter ein, um die Motorwicklungen kurzzuschließen – wodurch die Phasenspannungen begrenzt und die Gefahr beseitigt werden. Zu verifizieren, dass diese Logik korrekt, an der richtigen Schaltergruppe und innerhalb der geforderten Zeit auslöst, ist ein zentraler Sicherheitstest. Die aktive Entladung ist der komplementäre sichere Zustand: Nach einem Unfall oder einer HV-Trennung muss der Zwischenkreiskondensator auf eine sichere Spannung entladen werden. Gemäß UN-ECE-Regelung Nr. 94 ist diese sichere Spannung als 60 V definiert, und der Zwischenkreis muss sie nach einem Unfall in weniger als 5 Sekunden erreichen – das Zeitfenster, in dem Ersthelfer und Servicepersonal keiner tödlichen Ladung ausgesetzt sein dürfen. (Die Anforderungen einzelner OEMs und Normen variieren; einige Spezifikationen für die aktive Entladung fordern das Erreichen des sicheren Niveaus innerhalb von etwa 2 Sekunden.)
Diese Reaktionen erstrecken sich über sehr unterschiedliche Zeitskalen. Kurzschluss- und Entsättigungsreaktionen auf Gate-Treiber-Ebene sollen innerhalb weniger Mikrosekunden abgeschlossen sein – ein nach ISO 26262 ASIL-C/D eingestufter Gate-Treiber kann beispielsweise bei IGBTs in unter 2 Mikrosekunden auf einen Kurzschluss reagieren, bei SiC noch schneller. Drehmomentbezogene Sicherheitsziele auf Systemebene weisen dagegen ein längeres fehlertolerantes Zeitintervall auf: Über-Drehmoment- und Über-Brems-Gefahren werden als ASIL-D mit einem FTTI-Ziel in der Größenordnung von 200 Millisekunden klassifiziert – die maximale Zeit für den Übergang in einen sicheren Zustand. Eine HIL-Plattform kann beide Bereiche – die Mikrosekunden-Reaktion des Gates und die Millisekunden-Reaktion des Systems – gegen die Sicherheitsanforderung messen und liefert so die zeitlich belegten Nachweise, die ein Sicherheitsnachweis benötigt. Dies ist der stärkste thematische Boden, den ein Traktionswechselrichter-Testprogramm besetzen kann, und hier ist eine integrierte Plattform aus Simulation und Leistung nicht nur praktisch, sondern notwendig.
Normen entscheiden nicht nur über die Freigabe; sie legen fest, was man testen können muss. Die folgende Tabelle fasst diejenigen zusammen, die einen Traktionswechselrichter-Testplan am stärksten prägen.
Tabelle 2. Normen, die den Traktionswechselrichter-Testplan prägen.
| Norm | Regelt | Was sie zu testen zwingt |
|---|---|---|
| ISO 26262 | Funktionale Sicherheit von E/E-Systemen im Automobil (ASIL A–D) | Fehlererkennung und Reaktion in den sicheren Zustand innerhalb begrenzter Zeit; der Wechselrichter wird als ASIL-D behandelt |
| ISO 21498 / LV 123 | Elektrische Spezifikationen und Verhalten von HV (Spannungsklasse B, 60–1500 V DC) | Verhalten über HV-Unterklassen hinweg (z. B. 400 V/800 V), Spannungstoleranz, Entladeverhalten |
| LV 124 / LV 148 | Niederspannungs-Elektrikanforderungen (einschl. 48-V-Bordnetz) | Verhalten der Niederspannungsversorgung, Transienten und Wechselwirkungen im 48-V-Bordnetz |
| ISO 16750 | Umwelt- und elektrische Belastungen von Straßenfahrzeug-Komponenten | Robustheit gegenüber Temperatur, Vibration und elektrischer Umgebung |
| CISPR 25 | Leitungsgeführte und gestrahlte Störaussendungen von Fahrzeugkomponenten (Grenzwertklassen 1–5) | Störaussendungsgrenzwerte, typischerweise bis Klasse 5; die Ausgabe von 2021 deckt 150 kHz bis 5925 MHz ab |
| ISO 11452 | Störfestigkeit von Komponenten gegenüber gestrahlten/leitungsgeführten Störgrößen | Störfestigkeit mittels Bulk-Current-Injection, TEM-/Streifenleitungs- und Feldeinstrahlungsverfahren |
| UN ECE R100 | EV-Sicherheit und wiederaufladbare Energiespeichersysteme (REESS) | Anforderungen an HV-Sicherheit, Isolation und Integrität des Batteriesystems |
| SAE J2907 | Leistungscharakterisierung von Motor-Wechselrichter (elektrisches Antriebs-Subsystem) | Wiederholbare Leistungs-/Drehmomentbewertung außerhalb des Fahrzeugs, einschließlich der maximalen 30-Minuten-Leistung |
| AEC-Q100 | Qualifizierung von Automotive-ICs auf Bauteilebene | Belastungsqualifizierung auf Bauteilebene für die im Wechselrichter verwendeten ICs |
Die praktische Erkenntnis: Die funktionale Sicherheit (ISO 26262) bestimmt Fehlerinjektion und Zeitmessung; die HV- und Niederspannungsnormen (ISO 21498/LV 123, LV 124/LV 148) bestimmen Versorgungs- und Entladeprüfungen; ISO 16750 bestimmt die Umweltrobustheit; CISPR 25 und ISO 11452 bestimmen die EMV-Vorkonformität; UN ECE R100 deckt den Sicherheitsrahmen der Energiespeicher ab; SAE J2907 legt fest, wie die Leistung bewertet wird (ähnlich strukturiert wie UN ECE R85 für Netto- und 30-Minuten-Leistung, wobei die Prüfung im Fahrzeug durch SAE J2908 abgedeckt wird); und AEC-Q100 regelt die darin enthaltenen Bauteile. Ein gut aufgebauter Prüfstand ermöglicht es, die meisten dieser Punkte aus einem gemeinsamen Satz von Modellen zu bearbeiten.
Die Spezifikation eines Traktionswechselrichter-Prüfstands ist eine Übung darin, die Leistungsfähigkeit auf die Fehler abzustimmen, die man erkennen muss. Die folgende Checkliste erfasst die entscheidenden Weichenstellungen.
Tabelle 3. Checkliste der Prüfstandsfähigkeiten.
| Anforderung | Warum es wichtig ist | Was zu spezifizieren ist |
|---|---|---|
| Echtzeitplattform | Bestimmt die Genauigkeitsgrenze; CPU-Modelle können das SiC-Schalten nicht auflösen | FPGA-basierte Ausführung, Modellschritte im Nanosekundenbereich, geringe I/O-Latenz |
| Nennwert und Bandbreite der Leistungsschnittstelle | Bestimmt, welches Verhalten der Leistungsstufe reproduziert werden kann | Spannungs-/Stromnennwert, regenerative Vier-Quadranten-Fähigkeit, Verstärkerbandbreite über die Regelungs-/Streckenfrequenzen hinaus |
| Batterie-/DC-Emulation | Der Wechselrichter muss eine realistische, fehlerbeaufschlagbare Gleichstromquelle sehen | Programmierbare Spannung, Stromsenke/-quelle, schnelle Transienten, Fehlerinjektion |
| Sensor-Emulation: | Der Controller vertraut nur seiner Rückmeldung | Resolver-/Encoder-Emulation, Strom-/Spannungssignale auf ADC-Ebene, konfigurierbare Fehler |
| Bus-Schnittstellen | Der Controller ist Teil des Fahrzeugnetzwerks | CAN, CAN FD, Automotive Ethernet, mit Trigger/Decodierung |
| Automatisierung und Ablaufsteuerung | Abdeckung und Wiederholbarkeit hängen davon ab | Skriptgesteuerte Kampagnen, Pass/Fail-Kriterien, CI-Integration, Anforderungs-Nachverfolgbarkeit |
| Sicherheitsarchitektur | Bei PHIL ist die volle Fehlerenergie vorhanden | Isolation, Verriegelungen, Schutzabschaltungen, Crowbars, thermische Überwachung |
| Skalierbarkeit 400 V → 800 V | Programme erstrecken sich über Spannungsklassen und Leistungsstufen | Parallelschaltungs-/Skalierungspfad, Reserven für höhere Spannung und höheren Strom |
Das Leitprinzip: Regelung und Schutz auf Signalebene per HIL nachweisen, PHIL für die Abdeckung von Volllast und Fehlern einsetzen und den Dynamometer für die abschließende mechanische Validierung reservieren. Diese Reihenfolge minimiert Verstärkerstunden, Verdrahtungszyklen und Risiko.
Dieselben Modelle und ein Großteil desselben Prüfstands begleiten den Wechselrichter über sein gesamtes Leben – nur die Strenge ändert sich. In der F&Eermöglichen Modelle und Controller-HIL den Ingenieuren, Regelung und Schutz zu iterieren, bevor Hardware existiert. In der Validierungdurchfährt PHIL mit Motor- und Batterieemulation den gesamten Betriebsbereich und führt die Fehlermatrix gegen die Sicherheitsanforderungen aus. In der Vorseriebestätigt der Prüfstand serienrepräsentative Hardware gegen den vollständigen Normensatz. Am Bandende (End-of-Line), überprüft eine schnelle automatisierte Teilmenge derselben Prüfungen jede ausgelieferte Einheit. Die Wiederverwendung von Modellen und Testfällen über diese Phasen hinweg hält ein Programm kohärent – eine in der F&E formulierte Fehlerdefinition kann auf der Produktionslinie noch immer das Pass/Fail-Kriterium sein.
Die aktive Motoremulation stellt einen bedeutenden Fortschritt in der PHIL-Validierung dar und ersetzt physische rotierende Maschinen und mechanische Dynamometer durch einen vollständig softwaredefinierten elektronischen Hochleistungssimulator.
In einem aktiven Motoremulationssystem werden der physische Motor und der Dynamometer durch einen bidirektionalen elektronischen Wandler mit hoher Bandbreite ersetzt. Die AC-Phasen des Traktionswechselrichters werden direkt mit diesem elektronischen Wandler verbunden.
Der Emulator misst die vom Wechselrichter erzeugten momentanen Klemmenspannungen und speist diese Werte in ein hochgenaues Modell einer Permanentmagnet-Synchronmaschine (PMSM) oder Asynchronmaschine ein, das auf dem Echtzeit-FPGA läuft.
Das Modell berechnet die exakten Ströme, die ein physischer Motor unter diesen Spannungsbedingungen erzeugen würde, und weist die elektronische Leistungsstufe an, diese Ströme zurück in die AC-Klemmen des Wechselrichters einzuprägen. Dieser Ausführungskreis arbeitet mit einer Modellaktualisierungsrate von neunzig Nanosekunden und kann Leistungsniveaus von bis zu einem Zwischenkreis von tausend Volt und achthundert Ampere RMS bewältigen und ermöglicht so eine echte Echtzeit-Leistungsübertragung.
Die aktive Motoremulation bietet gegenüber physischen mechanischen Prüfständen erhebliche Vorteile:
Impedyme wurde entwickelt, um die gesamte in diesem Leitfaden beschriebene Abfolge – von der Steuerungssoftware bis zur vollen Leistung – auf einer einzigen, integrierten Plattform abzudecken, statt mit einem Flickwerk aus Instrumenten und Einzelaufbauten.
Ergänzende Werkzeuge vervollständigen die Plattform: FPGA Scope erfasst interne Wellenformen in Modellauflösung, die HIL/RCP-Box ermöglicht Motoremulation auf Signalebene für frühe Controller-Arbeiten, und Impedyme-RT . verbindet modellbasierte Entwurfswerkzeuge über automatische Codegenerierung direkt mit der Hardware. Das Ergebnis ist eine Plattform, die die günstigsten Fehler zuerst auf Signalebene erkennt, die Leistungsstufe unter Motoremulation sicher nachweist, die Fehlerreaktionszeiten der funktionalen Sicherheit als zeitlich belegte Nachweise misst und den Dynamometer für die Bestätigung reserviert – und damit die Teile von EV-Traktionswechselrichter-Prüfung abdeckt, die reine Instrumenten- und Datenblatt-Ansätze offenlassen.
Ein Traktionswechselrichter-Test ist keine einzelne Messung und kein einzelner Prüfstand – er ist ein Abdeckungsproblem, das Steuerungssoftware, volle Leistung und jeden Fehler umfasst, dem das Fahrzeug jemals begegnen wird. Die erfolgreichen Programme behandeln die Traktionswechselrichter-Prüfung als gestufte Abfolge: die Regelungs- und Schutzlogik auf Signalebene per HIL nachweisen, die Leistungsstufe unter Motoremulation sicher nachweisen, die Fehlerreaktionszeiten der funktionalen Sicherheit als zeitlich belegte Nachweise erfassen und den Dynamometer für die abschließende mechanische Bestätigung reservieren. Diese Reihenfolge erkennt die günstigsten Fehler zuerst, verwandelt die Validierung in eine wiederholbare Regressionssuite und lässt dieselben Modelle von der F&E bis zum Bandende durchlaufen. Da Antriebsstränge auf 800 Volt und Bauelemente mit großem Bandabstand drängen, sind genau die Teile, die die meisten Wettbewerber überspringen – Motoremulation, Fehlerinjektion und ISO-26262-Sicherheitszustandsverifizierung –, genau dort, wo eine integrierte FPGA-basierte Plattform ihren Wert beweist, und genau dort, wo die CHP-Serie, PowerHIL Studio, MotorSim Studio und der Real-Time Battery Emulator von Impedyme ein anspruchsvolles Prüfsystems für Elektrofahrzeug-Wechselrichter Programm in ein schnelles, sicheres und vollständig nachverfolgbares verwandeln.
Warum werden HIL-Tests für die Traktionswechselrichter-Prüfung eingesetzt?
HIL beansprucht den realen Controller und die Firmware gegen ein Echtzeitmodell, bevor irgendeine Leistungshardware festgelegt wird, und erkennt so die günstigsten Fehler zuerst. Auf einer FPGA-Plattform lösen die Modelle das moderne SiC-Schalten auf, sodass Regelung, Schutz und Fehlerreaktionen bei jeder Firmware-Revision exakt validiert und wiederholt werden können.
Was ist Motoremulation bei der Prüfung von EV-Traktionswechselrichtern?
Es ist ein regenerativer Leistungswandler, der die physische Maschine und den Dynamometer ersetzt und sich elektrisch wie der Motor verhält – er liefert und nimmt realen Strom auf und reproduziert dabei Gegen-EMK, Induktivität, Sättigung und Oberschwingungen in allen vier Quadranten. Damit wird ein physischer Wechselrichter bei voller Leistung ohne realen Motor validiert.
Wie wird die Wechselrichter-Effizienz gemessen, und warum ist Hochfrequenzleistung schwer zu erfassen?
Die Effizienz wird mit einem Präzisions-Leistungsanalysator über synchronisierte Spannungs- und Stromkanäle gemessen. Sie ist schwierig, weil die Schaltfrequenzanteile bei sehr niedrigem Leistungsfaktor liegen, wo ein winziger Kanal-Phasenfehler einen großen Leistungsfehler verursacht – was Phasenkompensation, hohe Gleichtaktunterdrückung, große Bandbreite und enge Synchronisation erfordert.
Was ist ein Doppelpulstest?
Es ist die Standardmethode zur Charakterisierung des dynamischen Schaltens eines Leistungsbauelements. Ein erster Puls treibt den Strom in einer Lastinduktivität hoch, um das Ausschalten zu erfassen, und ein zweiter Puls erfasst das Einschalten und die Rückwärtserholung – und liefert Schaltenergien, Überschwinger und Rückwärtserholung über Spannung und Temperatur für SiC-, IGBT- und GaN-Bauelemente.
Warum ist ISO 26262 für einen Traktionswechselrichter-Test wichtig?
Ein Traktionswechselrichter ist ein ASIL-D-Element – die höchste Sicherheitsstufe –, weil seine Ausfälle schwere Schäden verursachen können. Die Norm verlangt, dass Fehler erkannt und innerhalb einer begrenzten Zeit ein sicherer Zustand erreicht wird, was sich nur durch das Einbringen von Fehlern und das Messen der Reaktion verifizieren lässt.