traction inverter test card

应用知识电网电机产品知识响应式菜单

traction inverter test header

牵引逆变器测试

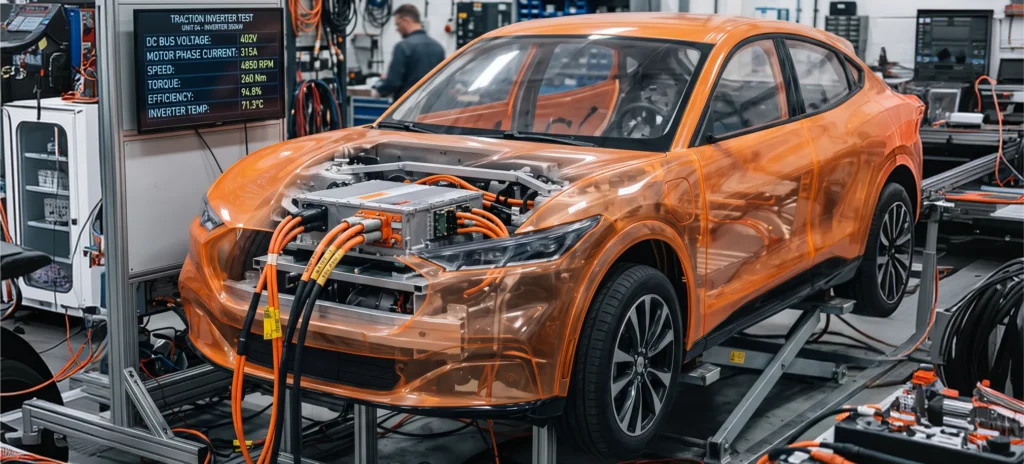
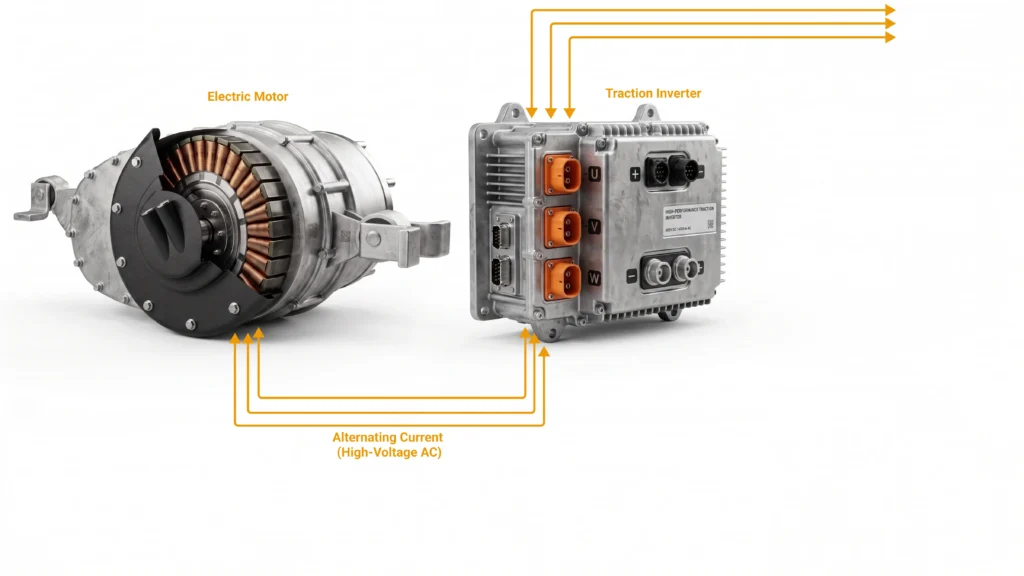
牵引逆变器是决定电动汽车能行驶多远、加速多么平顺,以及在出现故障时行为多么安全的部件。它将高压电池的直流电能转换为精确定时的三相交流电,用以驱动电机——而且是在高达 800 伏电压下、每秒数千次地开关数百安培电流的同时完成这一转换。 traction inverter test 计划的存在是为了证明,这条功率转换、控制与保护链在车辆将遇到的每一个工作点和每一种故障下都能实现其应有的功能。本指南将带领验证与研发工程师全面了解 牵引逆变器测试的完整范围,从控制代码到满功率,并指出现代硬件在环(HIL)与 电力硬件在环(PHIL) 平台在何处改变了这项工作的经济性。

随着市场的发展,风险也在上升。Mordor Intelligence 估计 2025 年牵引逆变器市场规模为 111.2 亿美元,并预测到 2030 年将以 17.34% 的复合年增长率增长至 247.4 亿美元,其驱动因素包括电动汽车的普及、全行业向 800 V 架构的转变,以及从硅基 IGBT 向宽禁带碳化硅(SiC)和氮化镓(GaN)器件的过渡。这一过渡正在顺利推进,但尚未完成:同一分析指出,2024 年 IGBT 仍占据 56.18% 的份额,而随着晶圆价格回落,SiC 模块正以 17.85% 的复合年增长率增长。这些宽禁带器件开关更快、运行温度更高、电压更高,从而提高了效率和续航里程,但也使测量、控制、 逆变器测试与验证变得极为困难。理解电动汽车中的逆变器与电机技术——功率级、栅极驱动器、直流母线、控制单元以及闭环反馈的传感——是任何可信的电动汽车牵引逆变器测试工作的基础。 

牵引逆变器测试系统

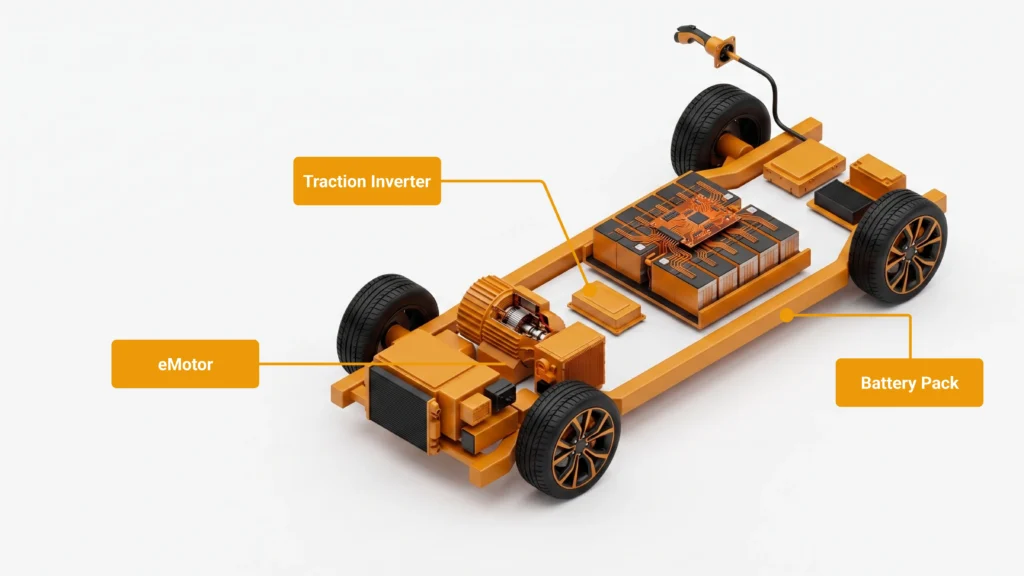
牵引逆变器测试是对三件事同时进行的结构化验证:转换和开关能量的功率电子、发出指令的嵌入式控制,以及在发生故障时保证系统安全的保护逻辑。由于这三个领域相互作用,没有任何单一仪器或测试台能够覆盖它们。所谓的测试“系统”实际上是一系列逐步增加真实性的环境:桌面仿真、针对真实控制器的信号级 HIL、有真实电流流动的功率级 PHIL,以及最后的机械测功机与整车测试。

现代 电动汽车逆变器测试 系统的核心是一台实时仿真器,它运行电机和电池的高保真模型,并在闭环中与被测逆变器交换信号——或真实功率。在基于 FPGA 的平台上,例如 Impedyme 的 CHP 系列,这些模型以纳秒级的时间步长更新,快到足以分辨 SiC 器件的开关行为。围绕这一核心的是测量仪器(示波器、精密功率分析仪、阻抗分析仪)、功率接口(可源可汇能量的再生放大器)、传感器与总线仿真,以及将测试计划转化为可重复的通过/失败测试的自动化层。本指南的其余部分将描述每一层以及各自所验证的内容。

Traction Inverter Testing System

牵引逆变器测试原理图

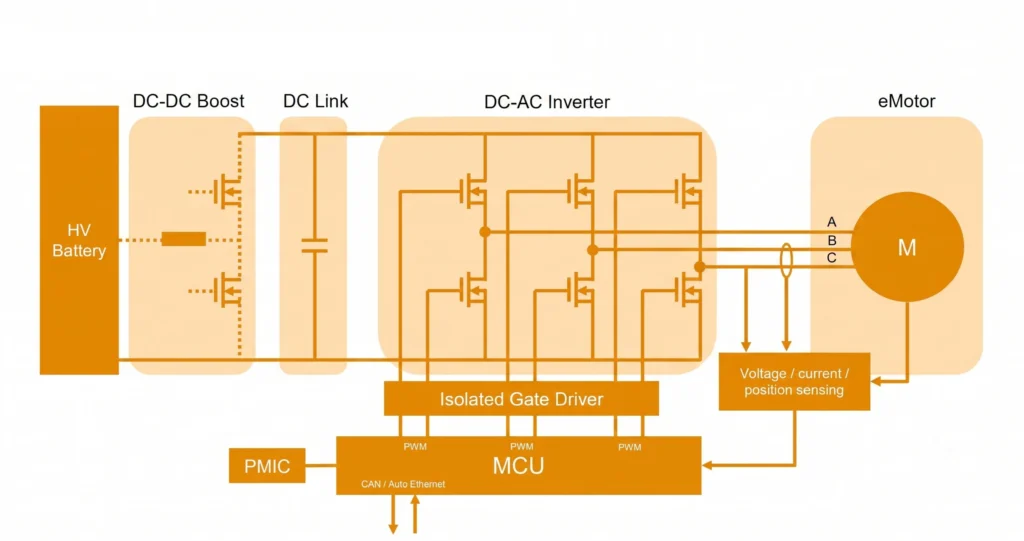
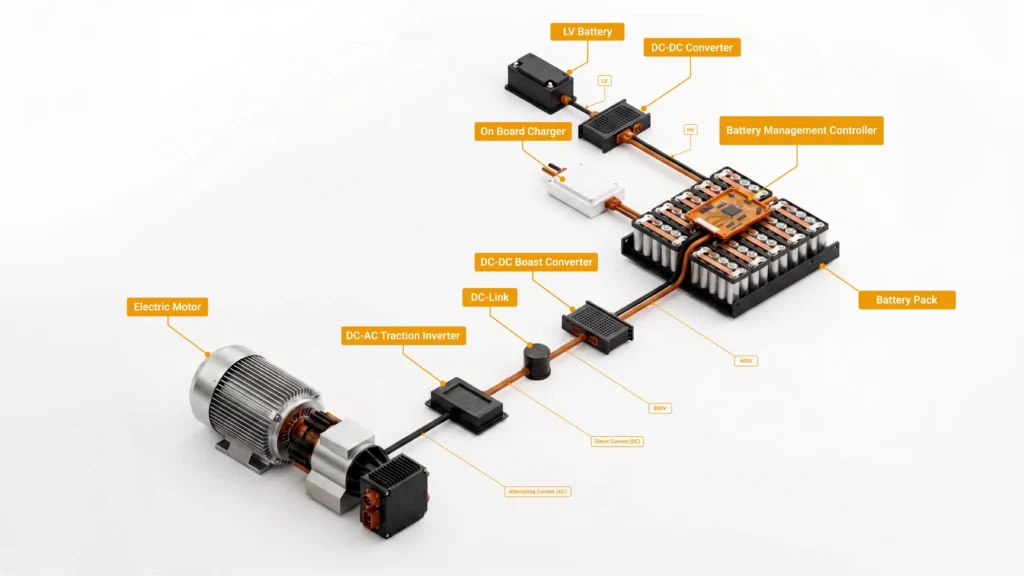
要理解需要测试什么,先从功率路径入手。所附的 牵引逆变器测试原理图 追踪了能量从电池到车轮、以及控制信号从微控制器到开关器件的路径。

高压电池。 一切始于高压电池组——通常是 400 V 或 800 V 的直流电源。在测试环境中,正是在这里用实时电池仿真器取代了物理电池组,使逆变器看到的是一个可编程、安全、可重复的直流电源,其电压可以按指令进行扫描、跌落或注入故障。

DC-DC 升压级。 某些动力总成在电池与逆变器之间放置一个升压变换器,以提升并稳定直流母线电压。其开关器件本身就是一个测试关注点:必须对其开关损耗和热行为进行表征,并且其控制必须针对输入电压瞬变进行验证。

直流母线电容。 在升压级与逆变器之间是直流母线电容,它缓冲纹波电流并在快速开关期间稳定母线。其寄生参数——等效串联电阻(ESR)和等效串联电感(ESL)——直接影响电压过冲、损耗和发热。ESL 过大的电容会使母线振荡并给开关器件带来应力;ESR 过大则会在狭小、高温的机壳内将能量浪费为热量。这正是为什么直流母线 ESR/ESL 测量是任何测试台表征计划中的专门环节。

DC-AC 逆变器。 其核心是一个三相两电平桥:三个半桥、六个功率开关(IGBT 或 SiC MOSFET),每个都带有一个反并联二极管。以正确的时序开通和关断这些开关,可合成三路相差 120 度的正弦电流。这些开关如何开通和关断的一切——时序、死区时间、边沿速率、过冲——决定了效率、转矩质量、EMI 和可靠性。

隔离栅极驱动器。 在功率级之下,隔离栅极驱动器接收来自微控制器的低压 PWM 指令,并将其转换为用于开关功率器件的大电流、电气隔离的栅极信号。栅极驱动器也是第一道保护防线:它通常包含退饱和检测、欠压锁定和主动故障处理。其行为对安全至关重要,验证它是牵引逆变器测试的核心。近期的栅极驱动器增加了动态栅极强度——即根据低温或再生制动期间母线电压升高等工况来改变开关速率的能力——这提高了效率和保护性,但也增加了测试中必须验证的另一个维度。

MCU 与控制。 微控制器运行控制算法——通常是 磁场定向控制(FOC) ——生成 PWM 波形、管理弱磁控制并执行安全状态机。它连接到电源管理 IC(PMIC)以获取供电电轨,并连接到 CAN 和车载以太网以进行车辆通信。在信号级测试中,这个 MCU(连同其真实固件)就是被测设备。

电压/电流/位置传感。 一个传感模块将相电流、直流母线电压和转子位置反馈给 MCU。控制环的好坏完全取决于这一反馈。在 HIL 测试中,这些传感器信号——包括旋转变压器或编码器位置——由实时平台仿真,使控制器相信自己正在驱动一台真实的电机。

eMotor。 最后,三相(A、B、C)驱动电机 M。在物理世界中,这是一台永磁同步电机(PMSM)、感应电机或外励磁同步电机。在 PHIL 环境中,电机仿真器作为真实的电气负载来替代这台电机——这是现代 电动汽车逆变器测试.

中最重要的替代。上述每一个模块既是一项功能,也是一种失效模式。因此,这张原理图实际上就是测试计划的地图。

Traction Inverter test Schematic

牵引逆变器测试实际需要验证什么

抛开仪器不谈,牵引逆变器测试的存在是为了证明五件事:

  1. 控制精度。 逆变器能否在整个转矩-转速图范围内——包括弱磁和过调制——以正确的电流波形输出所指令的转矩和转速?
  2. 效率。 损失了多少能量、损失在何处、以及在哪些工作点下损失?微小的效率提升会直接转化为续航里程。
  3. 故障响应。 当传感器失效、某相短路或母线崩溃时,逆变器能否在所需时间内进入安全状态?
  4. 热与降额行为。 逆变器能否在持续高负载下保护自身,并且是否会平稳降额而不是发生失效?
  5. 合规性。 它是否满足型式认证所要求的功能安全、电气、环境和 EMC 标准?

被测逆变器

被测设备是一个紧密集成的组件:功率级(六个开关,通常封装在一个功率模块中)、栅极驱动器、直流母线电容、控制单元、位置传感和冷却系统。一个可信的测试项目会将它们全部一起进行测试,因为在现场失效的是它们之间的相互作用——而非各自的单项规格。

可能出现的问题——以及能够发现每个问题的测试

  • 转矩错误 / 电流畸变 → 在闭环 HIL 中进行控制精度测试,扫描转矩-转速图。
  • 过大的开关损耗 / 过热 → 使用功率分析仪进行效率测量并在测试台上进行热测试。
  • 电压过冲 / 器件应力 → 双脉冲开关表征和直流母线 ESR/ESL 测量。
  • 由反电动势引起的失控制动转矩 → 通过故障注入验证主动短路(ASC)逻辑。
  • 碰撞后的触电危险 → 直流母线的主动放电验证。
  • 位置反馈丢失 → 传感器故障注入(旋转变压器/编码器丢失与漂移)。
  • 干扰其他车辆系统的 EMI → EMC 预合规测试。

本文的其余部分将围绕如何验证上述每一项来组织。

牵引逆变器测试解决方案

牵引逆变器测试的台架表征部分可归为几个定义明确的解决方案类别,每一类对应一种仪器类别和一个测量问题。所附的 牵引逆变器测试解决方案 示意图将这些内容组织为三个领域——DC-AC 逆变器本身、功率模块和直流母线电容——并由电源、示波器、双脉冲测试仪和阻抗分析仪提供支持。

开关分析。 配备匹配的高压差分探头和电流探头的高带宽示波器可捕获每个开关的开通和关断瞬变。工程师由此提取开关损耗、电压过冲、dv/dt 和 di/dt 以及振铃。由于 SiC 和 GaN 的边沿以数十纳秒计,探头带宽、电压与电流通道之间的时滞校正,以及在高 dv/dt 下的共模抑制变得至关重要——微小的时序失配会产生很大的视在功率误差。

PWM 信号分析。 同一类仪器配合三相逆变器/电机分析软件,可将 PWM 驱动信号与相电压、相电流以及导出的相量图一并显示。这验证了调制策略、死区插入和相平衡,并能暴露只以波形异常形式出现的控制逻辑问题。

稳定性验证。 除稳态之外,逆变器还必须在瞬变过程中保持稳定——负载阶跃、进入弱磁以及直流母线扰动。这正是闭环 HIL 和 PHIL 测试提供单靠台架示波器无法带来的价值之处:它们让你驱动控制器经历动态工作点变化,并观察控制环是否保持稳定。

功率模块器件表征(双脉冲测试)。 双脉冲测试(DPT)是测量功率器件或模块动态开关行为的标准方法。第一个脉冲将负载电感中的电流爬升到目标电平;关断时捕获关断行为;第二个脉冲捕获开通行为和二极管反向恢复。工程师从这两个脉冲中提取开关能量、过冲以及在不同电压和温度下的反向恢复特性——这对 SiC、IGBT 和 GaN 器件至关重要。一套双脉冲装置需要一个稳定的直流电源、一个低电感的负载电感、一个可控的栅极驱动,以及一台宽带示波器。

直流母线电容 ESR/ESL 测量。 阻抗分析仪对电容进行频率扫描,以提取 ESR、ESL 以及电容阻抗最低时的自谐振频率。由于直流母线 ESL 非常小,这需要一个低电感夹具和一套从结果中扣除夹具阻抗的补偿程序。所测得的 ESR 和 ESL 会直接反馈到上述开关分析中,用于预测母线过冲和损耗。

这些台架测量是孤立地表征硬件,而 Impedyme 的 HIL/PHIL 平台则围绕运行中的系统闭合回路——用电池仿真器为直流母线供电,用 motor emulator代替电机,并借助 FPGA Scope 捕获内部波形,从而能够在真实、可重复的闭环条件下观察开关行为、PWM 波形和稳定性,而不是在静态的台架配置中。

ev inverter testing

牵引逆变器测试的五个阶段

现代 牵引逆变器测试 中最重要的一个理念是,它不是单一的测试,而是沿 V 模型逐级递进的过程。每个阶段发现不同类别的缺陷,而每个缺陷被发现得越早,修复成本就越低。跳过某些阶段,正是昂贵的意外之所以会一直拖到测功机或整车上才暴露的原因。

  1. 模型在环(MIL)。 控制算法与被控对象模型在仿真中一起运行。可在任何代码存在之前发现算法和控制设计错误。无法发现代码生成、时序或硬件问题。
  2. 软件/处理器在环(SIL/PIL)。 生成的产品代码开始运行——先在主机上,然后在目标处理器上。可发现代码生成缺陷以及特定于目标的数值/时序问题。无法发现 I/O、驱动或真实功率行为。
  3. 控制器 HIL。 运行真实固件的真实嵌入式控制器,在信号级与实时电机-逆变器模型进行测试。可发现死区时间、控制切换、保护逻辑、总线接口和故障响应。无法发现真实的功率级行为。
  4. 功率 HIL(电机仿真)。 物理逆变器功率级以满功率驱动一个可源可汇真实电流的电机仿真器。可发现开关损耗、热行为、饱和效应和满功率保护。无法完全取代最终的机械验证。
  5. 测功机 / 整车。 真实逆变器在机械测功机上或在整车中驱动真实电机。可发现机械、NVH 和全系统集成问题。速度慢、成本高、有危险,且难以精确重复。
  6. 下线测试(EOL)。 在生产中,这些检查中一个快速、自动化的子集会对每一台产品进行确认。相同的模型,最小的时间预算。

表 1. 牵引逆变器测试的各个阶段。

阶段真实 vs. 仿真目的、速度与局限
MIL真实:无(全部为模型)
仿真:控制器 + 被控对象
可发现算法和控制律错误。成本最低、迭代最快。局限:没有产品代码或硬件。
SIL / PIL真实:产品代码(主机/目标)
仿真:被控对象
验证代码生成、数值行为和时序。成本极低且快速。局限:没有真实的 I/O 或功率硬件。
控制器 HIL真实:ECU + 固件
仿真:电机、逆变器、电池、传感器
检测死区时间问题、弱磁行为、ASC 逻辑和故障响应时序。成本低、快速且可重复。局限:没有真实的功率传输。
电力硬件在环真实:逆变器功率级
仿真:电机(电气负载)、电池
评估开关损耗、热行为、饱和和满功率故障。成本适中、可重复且安全。局限:不提供最终的机械验证。
测功机 / 整车真实:完整系统
仿真:很少或没有
揭示机械、NVH 和系统集成问题。成本最高、迭代最慢。局限:有危险且难以重复。
EOL真实:量产产品
仿真:仿真的负载和电源
检测制造缺陷。每台产品的测试非常快。局限:测试覆盖范围受生产节拍时间的限制。

如何测试:仪器、测量完整性以及高频功率问题

在这些 牵引逆变器测试阶段中,各测量类别——示波器、电源和电子负载、精密功率分析仪以及阻抗分析仪——回答着不同的问题,而测量完整性正是结果成败的关键所在。要求最高的测量是效率,因为它迫使你直面逆变器输出中的高频成分。

逆变器的输出功率并不是单一的纯净音调。它的频谱包含基波(真正产生转矩的频率)、该基波的低次谐波,以及由 PWM 产生的载波/开关频率及其谐波。只有基波驱动电机;更高频率上的几乎所有成分都是损耗——在逆变器和电机铁芯中以热量、声噪和振动的形式耗散。随着设计转向 SiC 和 GaN 并将开关频率不断推高,这种高频损耗成为争夺最后零点几个百分点效率的主战场,而它必须被测量,而不是被估算。

测量它确实很难。在开关频率及其谐波处,电压和电流的相位相差很大,因此功率因数非常低——而在低功率因数下,即使电压和电流通道之间存在极小的相位误差,也会在计算功率中产生很大的误差。这正是为什么严谨的逆变器功率测量依赖于精确的相位对齐(电流传感器相位补偿)、极高的共模抑制(线电压测量会在开关边沿处遇到很大的共模摆动)、宽带宽和高采样率,以及各通道之间的紧密同步。因此,工程师必须权衡的相关功率分析仪参数包括带宽、采样率、幅度精度/不确定度、相位精度、共模抑制和多通道同步。

从概念上讲,这正是为什么最强大的分析仪会将基波功率与开关/高频功率分开,而不是报告一个笼统的单一数值。一种双路径式的分析用一种方法处理低频区域(基波和谐波),用一种频域(功率的 FFT)方法处理高频载波区域,这样工程师就能将损耗归因于正确的物理机制——传导损耗与开关损耗、电机铜损与铁损。以这种方式分离频谱可以告诉你,提高载波频率(这会降低电流纹波和电机谐波铁损)是否值得逆变器中增加的开关损耗——这正是动力总成调校中核心的效率权衡。对测试计划而言,关键在于:单一的效率数值掩盖了物理机制;而分辨频谱则将其揭示出来。

控制器 HIL:在功率硬件存在之前验证逆变器控制

控制器 HIL 是电动汽车牵引逆变器测试中以最少的花费发现最多缺陷的阶段,因为它在投入任何功率硬件之前就对真实控制器及其真实固件进行测试。控制器向它以为是真实逆变器的对象发送 PWM 指令,并接收回相电流、直流母线电压和转子位置,完全如同物理系统会产生的那样——但这一切都在信号级进行,没有真实功率流动。

控制器 HIL 的保真度上限由被控对象模型更新的速度决定。现代 SiC 逆变器开关如此之快,以至于以微秒量级更新的传统固定步长 CPU 模型根本无法分辨单个开关事件,也无法以控制器实际据以动作的分辨率捕获 PWM 边沿。这正是基于 FPGA 的实时仿真之所以重要的原因:运行在 FPGA 上的模型以纳秒级时间步长更新,能够以现代动力总成所要求的分辨率捕获栅极信号。Impedyme 的平台在 FPGA 上运行电机和逆变器模型,模型步长低至 90 纳秒,以纳秒级分辨率捕获 PWM,仿真 ADC 输入、旋转变压器/编码器位置,并对接 CAN 和车载以太网——同时实时读回控制器的栅极信号。

控制器 HIL 能发现什么

  • 死区时间及其对电流波形和转矩纹波的畸变。
  • 当电机运行到基速以上时的弱磁切换。
  • 六步和过调制的进入,此时调制策略发生变化,控制可能变得脆弱。
  • 再生制动行为以及功率流的正确反向。
  • 主动短路(ASC)逻辑,即通过短接电机相以抑制反电动势转矩的安全状态。
  • 故障响应时间——即从注入故障到控制器进入安全状态之间可测量的时间间隔。

由于上述每一项都可以编写脚本并精确重复,控制器 HIL 将 电动汽车逆变器测试 中的安全与控制验证转变为一个在每次固件提交时都会运行的回归测试套件——这是任何测功机都无法提供的。

Impedyme 电机仿真:正确实现功率 HIL

控制器 HIL 验证控制逻辑,但它无法验证功率级。那需要功率 HIL(PHIL),具体来说就是电机仿真——牵引逆变器测试中最有价值的阶段,也是大多数竞争对手跳过或简化为一纸规格表的部分。

电机仿真器用一台高带宽、可再生的功率变换器取代物理电机和测功机,其电气行为与电机完全相同。它在逆变器的相端子处吸取和回馈真实电流,再现电机的反电动势、电感、谐波含量、磁饱和以及各轴之间的交叉耦合——涵盖电动和发电两种模式下的全部四个象限。在直流侧,电池仿真器为母线电流提供源和汇,因此逆变器是在它实际将要工作的完整电气系统内进行测试的,而不是面对一个只会吸收无功功率、永远无法将能量回馈到直流母线的无源 R-L 负载。

这一点很重要,因为无源负载无法像真实电机那样给逆变器施加应力。只有主动仿真器才能施加真实的有功功率,在真实负载下考验二极管和开关,并再现再生功率流——从而暴露出感性测试装置无法检测到的薄弱环节。 

正视那些实事求是的质疑。 PHIL 并非没有困难,可信的供应商会如实说明这一点。由于现在有一台真实的功率变换器处于闭环控制回路之中,如果处理不当,回路延迟、接口带宽以及仿真器与逆变器之间的阻抗相互作用都可能威胁到稳定性和精度。缓解措施包括:精心选择的接口算法、与实时仿真器协同设计以最小化延迟的高带宽功率级,以及谨慎的阻抗管理——再加上硬件安全联锁、隔离,以及按全部故障能量设计的保护性跳闸。Impedyme 的 CHP 系列正是围绕这种集成而构建的:一个 FPGA 实时引擎和一个具有确定性、超低延迟的可再生功率接口,使电机仿真既稳定又逼真。 

电机仿真 vs. 测功机。 与机械测功机相比,电机仿真在成本、吞吐量、可重复性和故障安全性方面都具有决定性优势。没有需要旋转起来的机械联轴器,没有需要保护的真实电机,而且故障可以被注入并以完全相同的方式重复数千次,对硬件或人员零风险。那些会摧毁真实电机的极端工况——超速、相短路、冷启动——在这里只不过是一个个数据点。 测功机仍然占优之处: 最终的机械验证、NVH、轴承和转子动力学行为、真实机械负载下的冷却系统集成,以及最后的认证信心环节。客观的立场是:电机仿真承担了绝大多数的测试迭代,使测功机得以留作确认之用,而非用于发现问题。

electric vehicle inverter testing

故障注入与功能安全覆盖

如果说电机仿真是最有价值的阶段,那么故障注入就是竞争对手很少真正深入涉及的差异化优势。根据 ISO 26262,牵引逆变器是一个 ASIL-D 项目——其失效可能造成危及生命的伤害——而该标准不仅仅询问是否检测到故障;它还要求系统在有限的时间内进入安全状态。这个时间只能通过注入故障并对响应计时来测量,而这恰恰是 HIL/PHIL 平台 能够安全且可重复地完成的工作。

一个全面的故障注入矩阵包括:开相和短相故障;相间短路;直流母线欠压和母线丢失;栅极驱动器退饱和事件;位置传感器丢失和漂移;过温和热降额;HVIL(高压互锁回路)断开;以及对两种安全状态的验证—— 主动放电 (针对直流母线)和 主动短路(ASC).

ASC 值得特别关注,因为它是一种真正的安全机制,而不仅仅是一个需要检测的故障。当电动汽车在开关关断的情况下高速滑行或制动时,旋转的电机会产生反电动势和不受控的再生制动转矩。为抑制这一点,逆变器会同时开通全部三个上桥臂或全部三个下桥臂开关,以短接电机绕组——将相电压钳位并消除危险。验证这一逻辑能否正确触发、作用于正确的开关组,并在所需时间内触发,是一项核心的安全测试。主动放电是与之互补的安全状态:在碰撞或高压断开之后,直流母线电容必须被泄放到安全电压。根据联合国欧洲经济委员会(UN ECE)第 94 号法规,该安全电压定义为 60 V,且直流母线必须在碰撞后不到 5 秒内达到该电压——这正是急救人员和维修人员不得暴露于致命电荷的时间窗口。(各 OEM 和标准的具体要求各不相同;某些主动放电规范要求在约 2 秒内达到安全电平。) 

这些响应跨越了非常不同的时间尺度。栅极驱动器级的短路和退饱和响应预计在几微秒内完成——例如,一款符合 ISO 26262 ASIL-C/D 等级的栅极驱动器,对 IGBT 的短路可在不到 2 微秒内响应,对 SiC 则更快。相比之下,系统级与转矩相关的安全目标则具有更长的容错时间间隔:过转矩和过制动危险被划分为 ASIL-D,其 FTTI 目标约为 200 毫秒——即转入安全状态的最长时间。HIL 平台可以针对安全要求测量这两种时间范围——微秒级的栅极响应和毫秒级的系统响应——从而生成安全论证所需的带时间戳的证据。这是牵引逆变器测试项目所能占据的最有力的主题制高点,也正是集成了仿真加功率的平台不仅仅是方便、而是必不可少的地方。

影响测试计划的标准与要求

标准不仅仅是发布的关卡;它们还规定了你必须能够测试的内容。下表总结了对牵引逆变器测试计划影响最大的那些标准。

表 2. 影响牵引逆变器测试计划的标准。

标准管辖范围它迫使你测试什么
ISO 26262汽车电子电气(E/E)系统的功能安全(ASIL A–D)在有限时间内的故障检测和安全状态响应;逆变器被视为 ASIL-D
ISO 21498 / LV 123高压(B 级电压,60–1500 V DC)的电气规格与行为在各高压子类别(例如 400 V/800 V)下的行为、电压容差、放电行为
LV 124 / LV 148低压电气要求(含 48 V 车载电网)低压供电行为、瞬变以及 48 V 车载电网的相互作用
ISO 16750道路车辆部件所承受的环境和电气负荷温度、振动和电气环境的稳健性
CISPR 25车辆部件的传导和辐射发射(限值等级 1–5)发射限值,通常为 5 级;2021 版涵盖 150 kHz 至 5925 MHz
ISO 11452部件对辐射/传导干扰的抗扰度通过大电流注入、TEM/带状线以及辐射场方法进行的抗扰度测试
UN ECE R100电动汽车安全和可充电储能系统(REESS)高压安全、隔离和电池系统完整性要求
SAE J2907电机-逆变器(电驱动子系统)性能表征可重复的整车外功率/转矩额定值测定,包括最大 30 分钟功率
AEC-Q100汽车 IC 的元件级认证对逆变器所用 IC 的器件级应力认证

实用结论:功能安全(ISO 26262)推动故障注入和时序测量;高压和低压标准(ISO 21498/LV 123、LV 124/LV 148)推动供电和放电测试;ISO 16750 推动环境稳健性;CISPR 25 和 ISO 11452 推动 EMC 预合规;UN ECE R100 涵盖储能安全范围;SAE J2907 定义了性能如何评定(其结构与 UN ECE R85 对净功率和 30 分钟功率的规定类似,整车测试则由 SAE J2908 涵盖);而 AEC-Q100 则管辖其中的元器件。一个搭建良好的测试台可以让你用一套通用的模型来完成其中的大部分测试。 

搭建测试台:需要明确哪些内容

规划牵引逆变器测试台,是一项将能力与你需要发现的缺陷相匹配的工作。下面的清单归纳了那些至关重要的决策。

表 3. 测试台能力清单。

要求为什么重要需要明确什么
实时平台决定保真度上限;CPU 模型无法分辨 SiC 开关基于 FPGA 的执行、纳秒级模型步长、低 I/O 延迟
功率接口额定值和带宽决定你能再现哪些功率级行为电压/电流额定值、四象限再生能力、超出控制/被控对象频率的放大器带宽
电池 / 直流仿真逆变器必须看到一个真实的、可注入故障的直流源可编程电压、电流吸收/输出、快速瞬变、故障注入
传感器仿真控制器只信任其反馈旋转变压器/编码器仿真、ADC 级电流/电压信号、可配置故障
总线接口控制器运行于车辆网络之上CAN、CAN FD、车载以太网,带触发/解码功能
自动化与流程编排覆盖率和可重复性都依赖于它脚本化测试、通过/失败标准、CI 集成、需求可追溯性
安全架构PHIL 中存在全部故障能量隔离、联锁、保护性跳闸、泄放电路(crowbar)、热监测
可扩展性 400 V → 800 V测试项目跨越多个电压等级和功率水平并联/扩展路径,为更高电压和电流预留裕量

指导原则:在信号级 HIL 上验证控制和保护,使用 PHIL 覆盖满功率和故障,并将测功机留作最终的机械验证。这一顺序最大限度地减少了放大器使用时间、接线周期和风险。

贯穿产品生命周期的牵引逆变器测试

相同的模型和大部分相同的测试台会伴随逆变器度过其整个生命周期——变化的只是严格程度。在 研发(R&D)阶段,模型和控制器 HIL 让工程师在硬件存在之前就迭代控制和保护。在 验证阶段,采用电机和电池仿真的 PHIL 会扫描整个工作范围,并针对安全要求运行故障矩阵。在 试产阶段,测试台会依据完整的标准集对具有量产代表性的硬件进行确认。在 下线环节,同一套检查中一个快速、自动化的子集会验证每一台出厂的产品。在这些阶段之间复用模型和测试用例,正是保持整个项目连贯一致的关键——在研发阶段编写的缺陷定义,仍然可以成为产线上的通过/失败关卡。

通过软件定义的功率硬件在环实现主动电机仿真

主动电机仿真代表了 PHIL 验证的一大重要进步,它用一台完全由软件定义的大功率电子仿真器取代了物理旋转电机和机械测功机。

用于电机仿真的功率 HIL 概念

在主动电机仿真系统中,物理电机和测功机被一台高带宽、双向的电子变换器所取代。牵引逆变器的交流相直接连接到这台电子变换器上。

仿真器测量逆变器产生的瞬时端子电压,并将这些数值输入到运行于实时 FPGA 上的高保真永磁同步电机(PMSM)或感应电机模型中。

该模型计算物理电机在这些电压条件下会产生的精确电流,并指令电子功率级将这些电流强制回馈到逆变器的交流端子。这个执行回路以九十纳秒的模型更新速率运行,可处理高达一千伏直流母线和八百安培有效值(RMS)的功率水平,提供真正的实时功率传输。

主动电机仿真的优势

与物理机械测试台相比,主动电机仿真具有重大优势:

  • 没有旋转部件或机械危险: 消除了高速轴、联轴器对中和机械飞轮。这使测试台能够容纳于紧凑的实验室占地空间内,且没有物理转子失效或机械卡死的风险。
  • 高保真模型更新: 电机模型以九十纳秒的步长执行,使其能够捕获定子磁饱和、空间谐波和高频转矩纹波等动态电气特性。
  • 安全且灵活的故障注入: 物理测功机无法在不造成物理损坏的情况下模拟严重故障——例如定子绕组内部短路、相对地短路或旋转变压器传感器的突然失效。相比之下,电机仿真器可以通过软件指令安全地注入这些极端故障,使工程师能够在满功率下反复验证逆变器的安全状态机和诊断程序。
  • 出色的可扩展性: 软件定义的仿真器可以通过软件在几秒钟内切换不同的电机参数(例如改变极对数、改变定子电感,或用感应电机代替 PMSM 进行模拟),从而无需在试验台上物理地拆卸和更换电机

Impedyme 如何支持牵引逆变器测试项目

Impedyme 的打造目标,就是在单一的集成平台上覆盖本指南所描述的整个流程——从控制代码到满功率——而不是依赖一堆拼凑的仪器和一次性的测试装置。

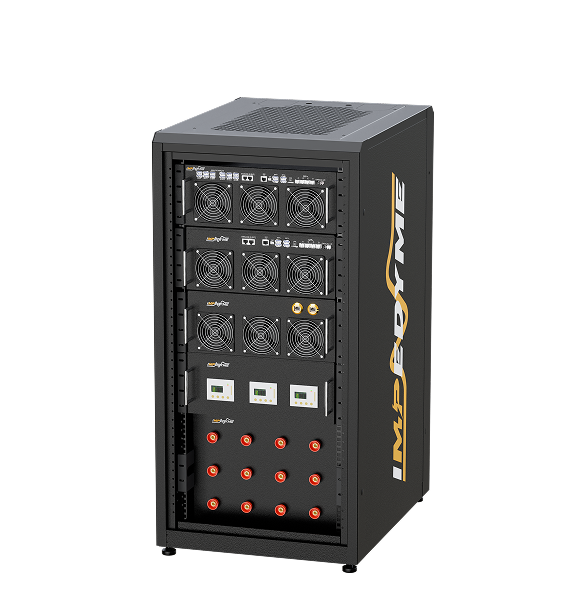
  • CHP 系列 提供基于 FPGA 的实时引擎和可再生功率接口,将控制器 HIL 和功率 HIL 结合在一个系统中,具备 SiC 时代测试所要求的确定性、超低延迟时序——以及从 400 V 到 800 V 乃至更高的扩展路径。 
  • PowerHIL Studio, 统筹整个测试台,将测试计划转化为具有通过/失败标准和可追溯性的自动化、可重复测试——正是这一层使验证成为一个回归测试套件,而不是手动的工作。 
  • MotorSim Studio 提供高保真的电机和驱动模型,使 CHP 系列能够作为真实的电气负载代替电机,涵盖各种电机类型和全部四个象限。
  • 实时 电池仿真器 为直流母线提供源和汇,使逆变器在其真实电气系统内得到验证,并可在直流侧注入故障。
  • Impedyme Simulink Blockset 将相同的模型从桌面设计带入实时执行,因此仿真内容与测试内容之间不存在差距。

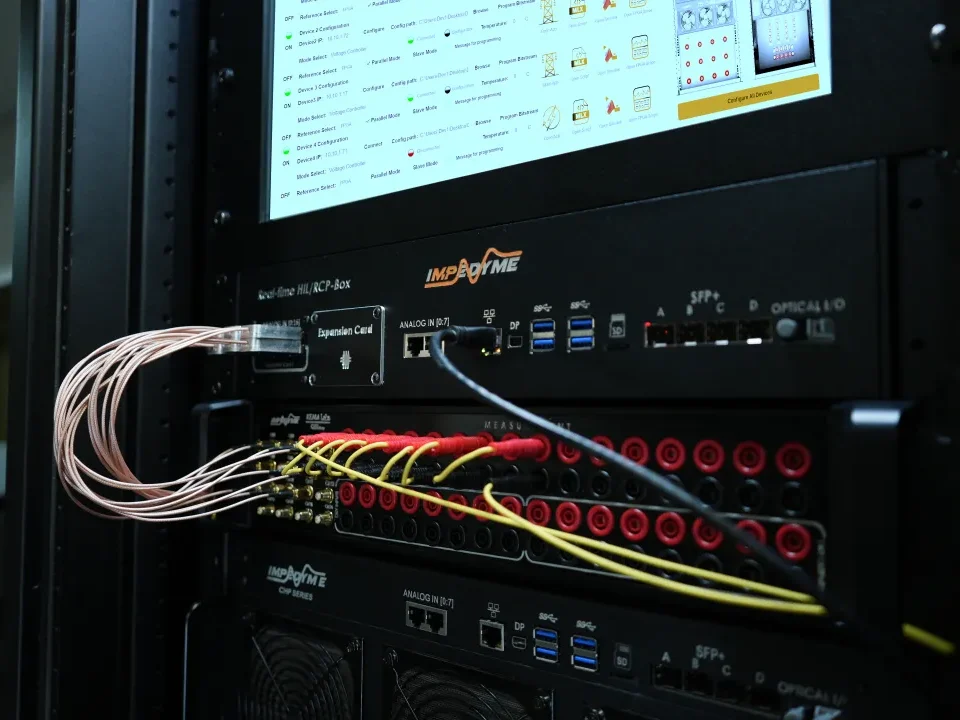
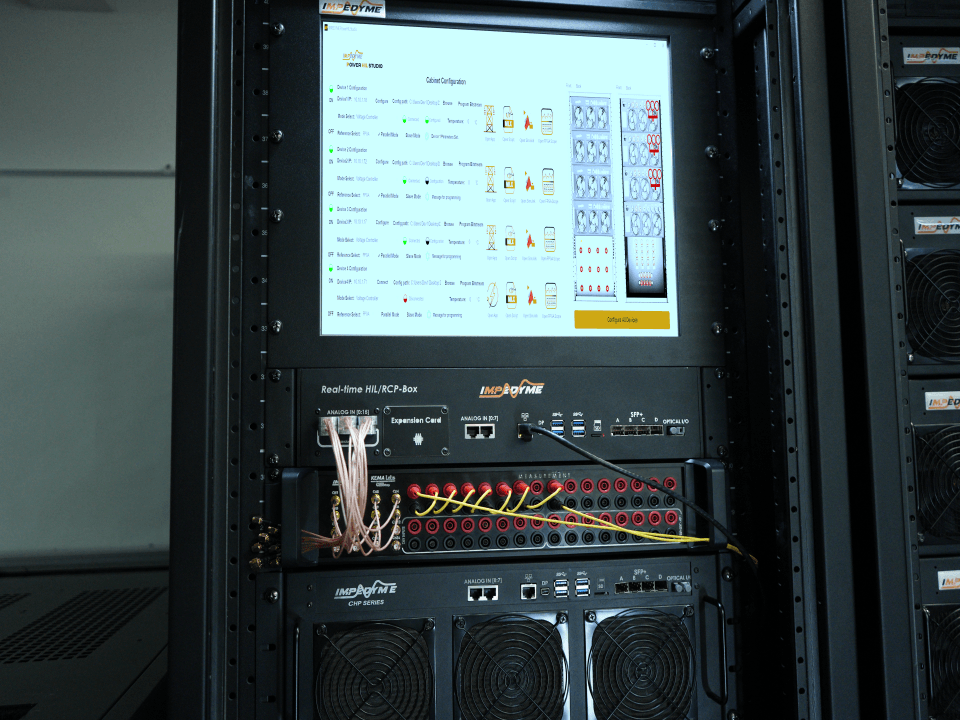
配套工具使平台更加完整: FPGA Scope 以模型分辨率捕获内部波形, HIL/RCP-Box 则支持在早期控制器工作中进行信号级电机仿真,而 永磁同步电机 通过自动代码生成将基于模型的设计工具直接连接到硬件。其结果是一个这样的平台:它首先在信号级发现成本最低的缺陷,在电机仿真下安全地验证功率级,将功能安全的故障响应时间作为带时间戳的证据加以测量,并将测功机留作确认之用——从而覆盖了 电动汽车牵引逆变器测试 中那些仅靠仪器和规格表的方法所遗漏的部分。

结论

牵引逆变器测试不是单一的测量,也不是单一的测试台——它是一个跨越控制代码、满功率以及车辆将面对的每一种故障的覆盖问题。成功的测试项目会把 牵引逆变器测试 视为一个分阶段递进的过程:在信号级 HIL 上验证控制和保护逻辑,在电机仿真下安全地验证功率级,将功能安全的故障响应时间作为带时间戳的证据加以捕获,并将测功机留作最终的机械确认。这一顺序首先发现成本最低的缺陷,将验证转变为一个可重复的回归测试套件,并使相同的模型从研发一直流转到下线。随着动力总成迈向 800 伏和宽禁带器件,大多数竞争对手跳过的部分——电机仿真、故障注入和 ISO 26262 安全状态验证——恰恰是集成式 FPGA 平台证明其价值之处,也恰恰是 Impedyme 的 CHP 系列、PowerHIL Studio、MotorSim Studio 和实时电池仿真器将一项艰巨的 电动汽车逆变器测试 计划转变为一个快速、安全且完全可追溯的计划。

常见问题 

为什么牵引逆变器测试要使用 HIL 测试?
HIL 在投入任何功率硬件之前,就让真实控制器和固件针对实时模型进行测试,从而首先发现成本最低的缺陷。在 FPGA 平台上,模型能够分辨现代 SiC 开关,因此控制、保护和故障响应可以在每次固件修订时都得到精确的验证和重复。

电动汽车牵引逆变器测试中的电机仿真是什么?
它是一台取代物理电机和测功机的可再生功率变换器,其电气行为与电机相同——在全部四个象限中吸取和输出真实电流,同时再现反电动势、电感、饱和和谐波。这样便可在没有真实电机的情况下以满功率验证物理逆变器。

如何测量逆变器效率,为什么高频功率难以捕获?
效率是通过精密功率分析仪在同步的电压和电流通道上测量的。之所以困难,是因为开关频率成分处于很低的功率因数下,此时通道之间极小的相位误差就会导致很大的功率误差——这就要求进行相位补偿、高共模抑制、宽带宽和紧密同步。

什么是双脉冲测试?
它是表征功率器件动态开关的标准方法。第一个脉冲将负载电感中的电流爬升以捕获关断,第二个脉冲捕获开通和反向恢复——从而得出 SiC、IGBT 和 GaN 器件在不同电压和温度下的开关能量、过冲和反向恢复特性。

为什么 ISO 26262 对牵引逆变器测试很重要?
牵引逆变器是一个 ASIL-D 项目——最高安全等级——因为其失效可能造成严重伤害。该标准要求在有限时间内检测到故障并进入安全状态,而这只能通过注入故障并测量响应来验证。