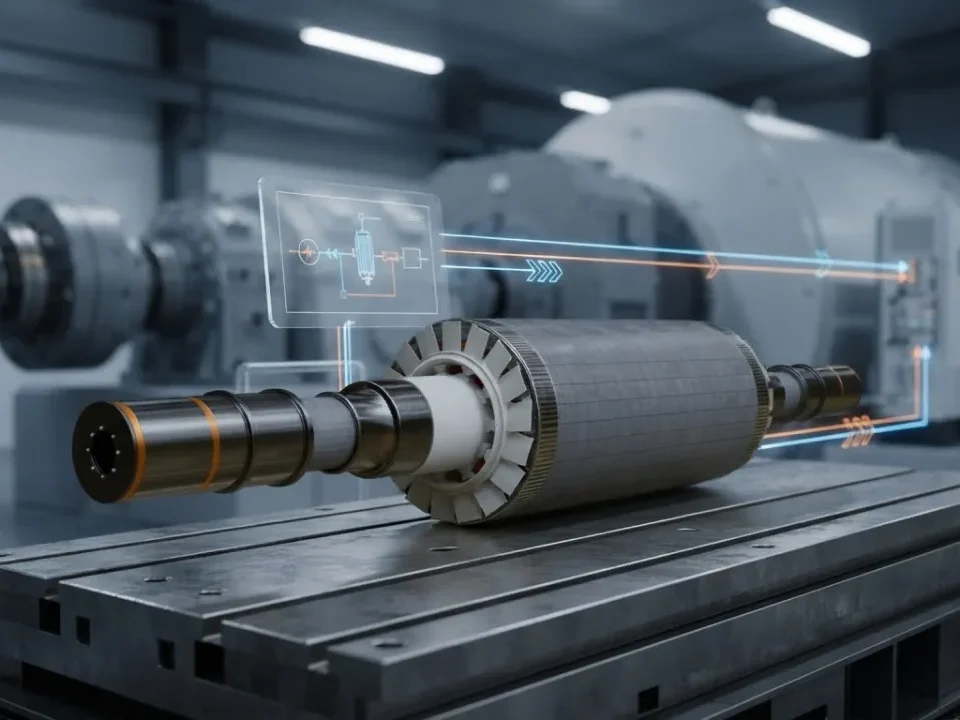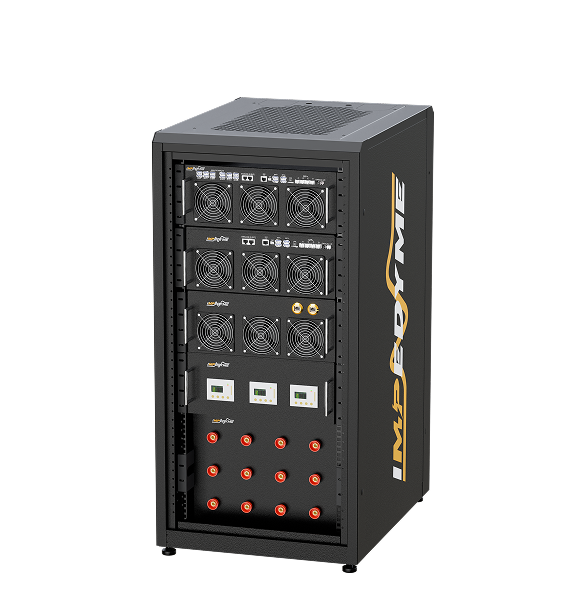
一个 BLDC 电机模拟器 是一种先进的测试解决方案,可在无需机械部件或实体电机的情况下再现真实电机的动态电气特性。此类模拟器对于验证电 机控制单元(MCU)、逆变器功率级以及用于电动交通、机器人、无人机和工业自动化的驱动电子设备至关重要。
随着 无刷直流 (BLDC) 电机 隐私政策
随着系统复杂度不断提高,零部件供应商与 OEM 必须在不依赖昂贵且受限的实际电机测试平台的情况下,对 MCU、逆变器及功率电子设备的可靠性、稳健性和安全性进行全面验证。
无刷直流电机,也称为电子换向电机 (ECM),是一种通过三相逆变器由直流电源供电的永磁同步电机。每台无刷电机都有三个组成部分:
由于控制器承担了换向器过去的工作,电机和驱动是一个整体系统。任何一半单独来看都没有意义。
这个名称容易引起混淆。它被称为"直流",是因为它由直流电源(电池或直流母线)供电,也因为其转速-转矩特性类似于有刷直流电机:转速跟随施加的电压,转矩跟随电流。然而在电机内部,绕组承载的是交变的、被切换的电流。将无刷直流电机直接连接到普通直流电源,它不会旋转;转子只会卡入与通电绕组对齐的位置并停在那里。
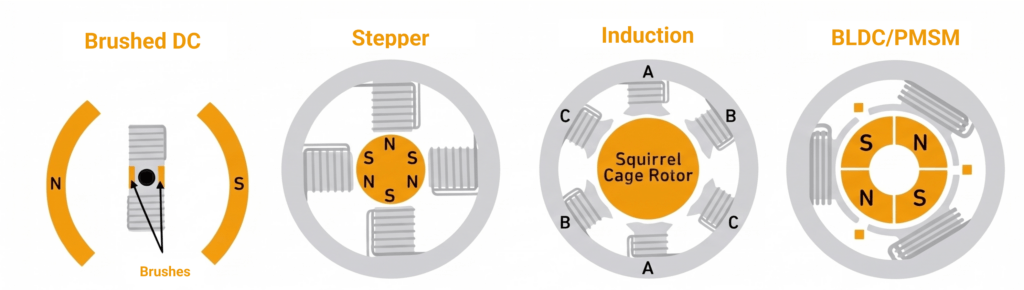
无刷电机去除了有刷直流电机中用于换向电流的滑动电接触。在有刷设计中,碳刷接触转子上的分段换向器,随着轴的转动机械地传递并反转电枢电流。
电刷磨损、导电粉尘、接触压降、摩擦损耗、电弧以及宽带电磁干扰都是其固有后果。电刷弹跳也限制了高速运行,而电弧在易燃环境中可能造成点火隐患。电子换向通常能减少换向 EMI,因为受控的半导体转换取代了不规则的机械接触中断,不过逆变器开关仍需谨慎的 EMC 设计。
将铜绕组移至定子还把主要的铜损来源置于靠近外壳和冷却路径之处。相对于热量必须穿过气隙和轴承的旋转电枢,这提高了持续功率密度。
电刷保留了一个重要优势:有刷电机无需三相控制器即可直接由电池运行。
优点
缺点
| 方面 | 优点 | 缺点 |
|---|---|---|
| 效率 | 无电刷损耗;高效区域宽 | 增加逆变器导通和开关损耗 |
| 寿命 | 受轴承和绝缘限制 | 电子元件带来自身的失效模式 |
| 控制 | 精确的转矩和转速、再生 | 需要固件、位置检测、调试 |
| 环境 | 密封、无火花、换向 EMI 低 | 逆变器 PWM 带来自身的 EMC 挑战 |
| 材料 | 稀土磁体带来高转矩密度 | 磁体成本、供应风险、退磁 |
| 低速 | 配合传感器和 FOC 时平稳 | 无传感器启动和低速转矩弱 |
| 应用 | BLDC 的优势所在 | 典型控制 |
|---|---|---|
| 电动汽车牵引和电动出行(电动自行车、踏板车、轻型电动汽车) | 功率密度、效率、再生 | FOC、编码器或旋变;小型单元采用无传感器 |
| 电动汽车辅助系统(冷却液/机油泵、HVAC 鼓风机、电动助力转向) | 密封、长寿命、变速 | 泵和鼓风机采用无传感器 FOC;转向采用有传感器 FOC |
| 航空航天作动器、燃油/液压泵、客舱风扇 | 可靠性、无火花、质量轻 | 基于旋变的 FOC;风扇采用无传感器 |
| 无人机和 UAV(由 ESC 驱动的外转子) | 转矩重量比、高速 | 无传感器六步或无传感器 FOC |
| HVAC 压缩机和风扇、直驱洗衣机 | 变速效率、低噪声 | 无传感器 FOC |
| 无绳电动工具 | 功率密度、电池供电、耐用性 | 霍尔有传感器六步或 FOC |
| 硬盘主轴、冷却风扇、打印机 | 平稳、安静、长寿命 | 无传感器;风扇采用简单的霍尔驱动 |
| 医疗手机、输液泵、呼吸机鼓风机 | 可消毒、安静、精确 | 有传感器 FOC;鼓风机采用无传感器 |
| 工业伺服轴、输送机、协作机器人、外骨骼 | 动态响应、精确定位 | 基于编码器的 FOC |
| 太阳能跟踪器作动器和太阳能水泵 | 直流直接供电、效率、低维护 | 霍尔有传感器六步;泵采用无传感器 |
这一模式是一致的:定位和低速转矩需要传感器和 FOC;而风扇、泵和螺旋桨在静止时从不需要全转矩,可以容忍无传感器启动。
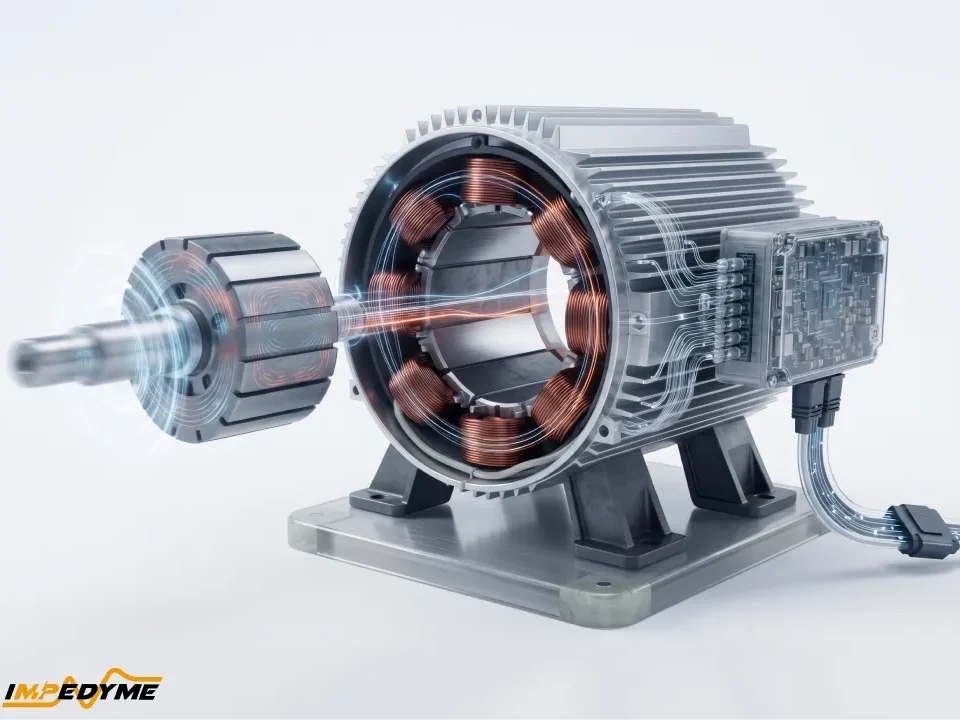
每台无刷直流电机都将带绕组的叠片定子、永磁转子、可选的位置传感器和装在外壳中的轴承组合在一起。其决定性规则与有刷直流电机相反:绕组静止,磁体旋转。
定子由薄的绝缘钢叠片叠成,以限制涡流损耗。槽数和绕组类型决定性能。集中绕组绕在单个齿上,端部绕组短、槽满率高、制造成本低。分布绕组跨越多个槽,产生更接近正弦的反电动势,谐波含量更低。
三相以星形(Y 形)或三角形(Δ 形)连接。在星形中,每个六步扇区有两相导通,星点可作为反电动势检测的天然参考。在三角形中,每相都同时参与。由于三次谐波反电动势在闭合的三角形回路中累加,它们可能驱动环流,增加损耗和脉动。对于相同的导线和匝数,三角形连接的转速常数约为星形的 1.73 倍(根号三):电机每伏转速更高,但每安培转矩更低。
无槽和无铁芯绕组完全去除了定子齿。它们消除了齿槽转矩,电感非常低,非常适合平稳的高速微型驱动。其代价是更大的磁气隙、更紧的热限值,以及需要高 PWM 频率来抑制电流纹波。
最后,槽极组合在很大程度上决定齿槽转矩。槽数和极数公因数很少的组合会产生更小、频率更高的齿槽转矩。
磁体要么表面贴装 (SPM),要么埋入转子铁芯中(内置式永磁,IPM)。表面磁体在转子两轴上的电感几乎相等,且几乎为纯磁转矩。内置磁体产生凸极性,即沿磁体轴和横跨磁体轴的电感不同。这种凸极性增加了磁阻转矩,使弱磁更有效,并为无传感器控制器在静止时提供可跟踪的信号。
磁体材料选择:
供应风险是真实存在的。国际能源署报告称,中国约占全球稀土分离和精炼的 91%,占永磁体生产(烧结和粘结钕铁硼)的 94%,而二十年前约为 50%。正是这种集中度促使许多设计团队现在评估铁氧体或减少重稀土的设计。
极对数越多的电机,每转一圈机械转所完成的电气周期就越多。因此电气频率随轴速和极对数而上升,极对数越多的电机在相同轴速下需要越高的电气频率。
示例说明: 一台 8 极(四对极)电机以 6,000 rpm 旋转时,电气频率为 400 Hz。在六步驱动下,这意味着每秒 2,400 次换向事件。
更多的极带来更高的单位体积转矩和更平稳的旋转。代价是更高的电气频率,这会带来更多铁损、更高的 PWM 和电流采样率以及更大的控制器带宽。同样的约束使得高速、高极数驱动难以实时仿真和测试。
转矩来自定子磁场与转子磁体之间的相互作用。控制器的任务是使定子磁场大致超前转子磁场 90 电角度,即每安培转矩最大的角度。为此,驱动必须始终知道转子的位置,无论是通过测量还是估算。存在两类换相方式:六步(梯形波)和正弦波,后者通常以磁场定向控制 (FOC) 实现。
电气周期被分为六个 60 电角度的扇区。在每个扇区中,一相被驱动为高、一相被驱动为低,第三相悬空。有源开关上的 PWM 设定平均施加电压。该电压设定电流,电流设定转矩。速度环通常包裹在内部电流(或占空比)环之外。
扇区(电角度 °) 霍尔状态 (A B C) 相位配置(高 / 低 / 悬空)
0–60 1 0 1 A / B / C
60–120 1 0 0 A / C / B
120–180 1 1 0 B / C / A
180–240 0 1 0 B / A / C
240–300 0 1 1 C / A / B
300–360 0 0 1 C / B / A
六步在硅器件中简单且高效,但它有已知的缺陷。由于绕组电感阻止电流在相间瞬时切换,因此每次换向都会出现转矩脉动,即存在换向延迟。每个逆变器桥臂中的死区时间会使施加电压失真。在高速时,控制器施加相位超前,提前换向,使电流能在反电动势峰值之前建立起来。
大多数有传感器 BLDC 电机使用三个相隔 120(或 60)电角度的霍尔传感器,每个电气周期产生六个有效状态。这正是六步所需,但对于低速下平稳的正弦控制来说太粗。更高分辨率的选项包括增量式编码器、绝对式编码器和旋变。旋变因其对高温和振动的鲁棒性而受到牵引和航空航天驱动的青睐。
传感器是常见的故障点。典型问题包括霍尔相对于反电动势的失准、霍尔器件超出其温度极限运行,以及电缆或连接器损坏。在 120 度布局中,代码 000 和 111 在正常运行时绝不会出现,因此它们的出现是传感器断开或失效的标准诊断。由于这些故障在现场常见且难以在运行中的电机上重现,传感器故障是驱动验证期间最有价值的注入项之一。
无传感器六步控制监测悬空相。当其反电动势越过参考值(星点,或由电阻构成的虚拟中性点)时,转子距理想换向点为 30 电角度。控制器测量过零点之间的时间,等待 60 度间隔的一半,然后换向。比较器必须在 PWM 开关边沿期间屏蔽,以避免误检测。
其弱点是根本性的:反电动势随转速变化,并在静止时消失。常见的启动策略有:
典型的失效模式是:负载下启动停转或反转、负载突变时失去同步,以及高电流时的误换向——此时电枢反应会使反电动势失真。所有这些都很难且有风险在真实测功机上反复重现。
FOC 逐步地将三相电机当作他励直流电机来处理:
转矩与产转矩电流成正比。在凸极 (IPM) 转子上,还有一个随两个电流分量增长的额外磁阻贡献。FOC 可实现低至零速的平稳转矩、低声学噪声和更好的效率。其代价是更高的计算负载、至少两相的电流检测、精确的角度,以及更多需要调试的参数。
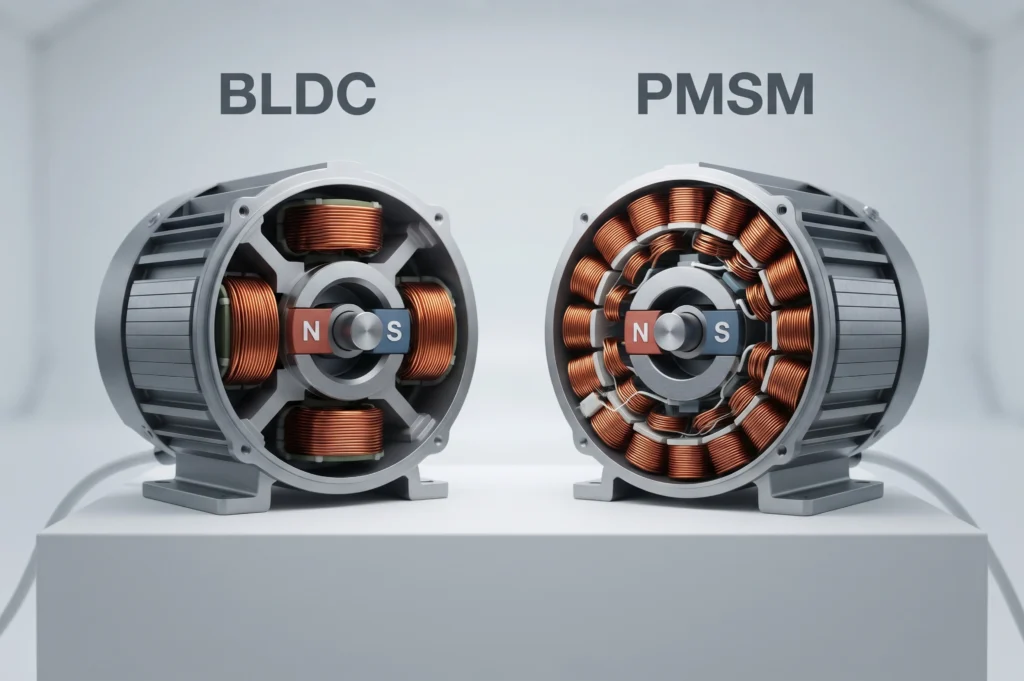
从物理上讲,BLDC 电机和 磁同步电机 是同一类电机:永磁同步电机。这些标签描述的是反电动势波形和预期驱动方式。"BLDC"意味着与六步换相匹配的梯形波反电动势,而"PMSM"意味着与 FOC 匹配的正弦波反电动势。不匹配会牺牲性能。在正弦电机上使用六步会增加转矩脉动,而在强梯形波电机上使用 FOC 则会使谐波转矩得不到利用。数据表对这些术语的使用较为宽松,因此应通过用另一驱动或手动转动电机并用示波器观察线电压来验证。
三个常数从电气上描述一台无刷直流电机:
在一致的 SI 单位制下,转矩常数和反电动势常数在数值上相等。注意数据表标注的是相值还是线值;两者混用会引入约 1.73 倍的误差。
示例说明: 一台额定为每伏 200 rpm 的 24 V 电机空载时约以 4,800 rpm 旋转。若线电阻为 0.2 欧姆,其堵转电流约为 120 A,远高于典型额定电流。实际上,决定可达峰值转矩的是驱动的电流限值,而非电机。
在固定电压下,转速随转矩上升近乎直线地下降。数据表标出一个受热限制的连续运行区,以及一个可用于短时爆发的间歇区。在基速以上,弱磁以降低的转矩扩展转速范围,形成一个明显的"拐点"。
损耗分为几类:
齿槽转矩在无电流时也存在,而换向脉动来自驱动。磁体剩磁随温度升高而下降,因此电机发热时每安培转矩会降低。对于烧结钕铁硼,可逆剩磁损失通常约为每 °C 0.08% 至 0.12%,取决于牌号。
在效率方面,IEC 60034-2-1 规定了线供电电机的损耗测定方法,IEC 60034-30-1 规定了线供电交流电机的 IE 等级。大多数逆变器供电的无刷直流电机则按 IEC 60034-2-3(变流器供电电机)测试。变速交流电机的效率等级 IE1–IE5 来自技术规范 IEC TS 60034-30-2,其范围涵盖为正弦基波电流设计的电机,例如永磁同步电机,因此六步梯形波 BLDC 驱动可能不在其范围内。除非说明了测试方法和工作点,否则应谨慎对待任何单一的标称效率数字。
| 标准 | 电机类型 | 关键特性 |
|---|---|---|
| 所需电子元件 | 无刷直流:是;有刷直流:否;感应:可选(直接起动)或变频器;步进:是 | 无刷直流需要逆变器和位置信息;步进电机需要驱动器。 |
| 效率 | 无刷直流:高;有刷直流:中等;感应:大尺寸时良好;步进:低 | 除非降低电流,否则步进电机在静止时消耗满电流。 |
| 寿命 | 无刷直流:轴承/绝缘;有刷直流:受电刷限制;感应:轴承/绝缘;步进:轴承 | 有刷直流电机的寿命受电刷磨损限制。 |
| 转矩密度 | 无刷直流:最高;有刷直流:中等;感应:较低;步进:仅在低速时高 | 转矩密度随电机类型和运行转速而变化。 |
| 磁体 | 无刷直流:是;有刷直流:是(永磁型);感应:无;步进:是 | 永磁体用于无刷直流电机和某些有刷直流电机。 |
| 定位 | 无刷直流:配编码器时优异;有刷直流:需要编码器;感应:需要编码器;步进:开环 | 反馈可改善闭环系统中的位置验证。 |
开关磁阻电机是第五种无磁体选项,坚固但噪声大、易脉动。一条实用的决策规则:
反向驱动一台无刷直流电机,它就变成一台无刷直流发电机,反电动势与转速成正比上升。逆变器可通过其开关的体二极管被动整流,或通过同步切换全部六个器件主动整流,以降低损耗并获得受控的制动转矩。这使得电动汽车、电动自行车和电梯中的再生制动成为可能。小型风力涡轮机和微型水电机组也使用永磁无刷发电机。
危险来自相同的物理原理。再生能量会抬升直流母线电压,如果电源无法吸收(例如电池已满),电压可能过冲。如果逆变器在高速时跳闸,电机仍会继续发电。一旦反电动势超过母线电压,电流就会通过二极管不受控地流动。因此,驱动会使用制动斩波器和电阻、泄放电路 (crowbar) 或受控的主动短路来保持安全。
BLDC 驱动器(或 BLDC 电机驱动器)是将直流电源和指令转化为正确定时的三相电流的电子装置。一套完整的无刷直流电机驱动包含:
驱动器与控制器的术语。 用法各不相同。严格来说,BLDC 驱动器通常指功率级加栅极驱动(有时集成到单个栅极驱动芯片中),而 BLDC 控制器或无刷直流电机控制器则增加了处理器和控制算法。实际上,"BLDC 电机控制器"、"BLDC 控制器"和"驱动"通常指完整的单元,而无人机工程师将同一单元称为 ESC。
BLDC 驱动器的关键规格:
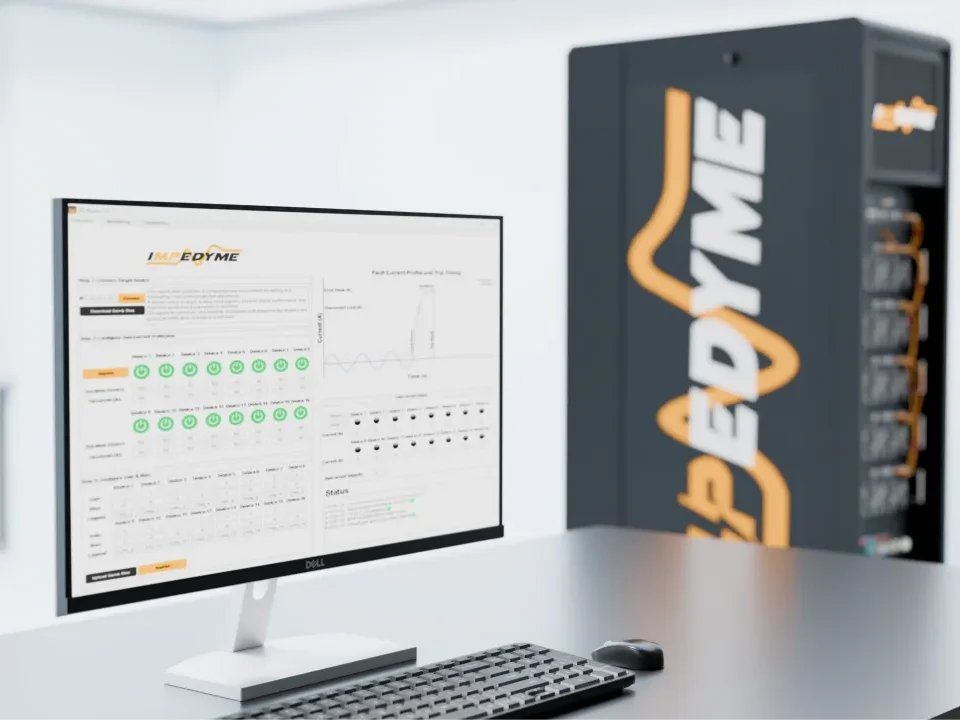
Impedyme 如何验证 BLDC 驱动器。 Impedyme 使用其 电机仿真器来测试和验证 BLDC 驱动器和无刷直流电机控制器。仿真器直接连接到逆变器的三相端子,并在电气上表现得像电机,因此无需旋转的机械装置。在 impedyme 上, 电机仿真器 被描述为一个基于 FPGA 的系统,其电机模型每 90 ns(约 11.1 MHz)更新一次。MotorSim Studio 可配置 BLDC、PMSM、感应和 IPM 模型,参数包括电阻、电感、反电动势常数、转矩常数和极对数。可编程故障注入涵盖相短路、断相、传感器失效、转矩扰动和功率异常。 该 BLDC 电机模拟器 页面 还列出了对霍尔、编码器和无传感器策略的验证。信号级测试运行于 HIL/RCP-Box,而功率级 Power Hardware in the Loop 运行于 CHP 系列 具有四象限运行的硬件上。
在评估电机驱动逆变器或 MCU 时,工程师通常使用负载电阻箱或机械测功机来模拟电机状态。然而,这些方法具有显著局限性。相比之下,无刷 电机模拟器 提供更高层次的保真度,实现精准、可扩展且可重复的测试。
| 评价指标 | 被动负载![]() | 主动负载![]() | 电机模拟器(Impedyme) ![]() |
|---|---|---|---|
| 波形保真度 | 很低——固定、非真实波形 | 中等——仅 RMS/平均电流 | 高——可再现反电动势、转矩脉动、三相电流 |
| 动态行为 | 无 | 有限——部分电流控制 | 完整——启动浪涌、制动、再生等动态全覆盖 |
| 算法验证 | 无法实现 | 有限 | 全面支持:FOC、无传感器控制、斜率控制、再生测试 |
| 故障注入 | 不安全或不可行 | 极其有限 | 安全、可控、可重复(相故障、短路、断线) |
| 能效表现 | 很低——能量全部转化为热 | 中等——部分可编程但仍损耗大 | 高——高效仿真、低热损耗 |
| 可扩展性 | 不可扩展 | 可扩展性有限 | 高——支持多电机并行仿真 |
| 硬件在环 | 成本低但用途受限 | 成本较高、保真度有限 | 最佳投资回报率——替代测功机与电机,节省时间与资源 |
每个电机驱动、ZCU 和逆变器系统的核心都是建立在 MOSFET、SiC 或 GaN 功率器件之上的半桥和全桥拓扑。这些桥必须经受严苛的运行条件,从高频开关到再生制动。当开关被关断时,全桥中的反并联二极管表现得像一个 full bridge rectifier,将电机反电动势馈入直流母线。单个半桥桥臂的导通方式可能类似于 half wave rectifier。这两种情况都需要像有源开关一样仔细验证。
借助 BLDC 或有刷直流电机仿真器,供应商可以更有效地验证功率模块:
高保真负载特性: 再现真实电机的反电动势、转矩脉动和再生制动行为
开关性能验证: 评估斜率控制、死区优化、热循环等半桥/全桥关键指标
安全的故障注入: 复现短路、去饱和(desat)等异常驱动情况,而不会损坏真实电机
可扩展多桥测试: 同时仿真多个半桥,实现完整 ZCU 模块测试,包括半桥与全桥场景
这种方法确保对栅极驱动器、逆变器级和功率电子系统在真实工况下进行稳健、全面的验证。
将无刷直流电机与 BLDC 电机控制器配对时,请使用此清单:
纸面上看起来正确的选择,仍必须经受住启动、过载、再生和故障的考验,而这正是验证的起点。
测功机测试 将电机耦合到一台负载机。它测量真实的轴转矩、效率和热行为,并且仍然是最终电机表征所必需的。它也重新配置缓慢、在高速时有机械危险、仅限于你实际拥有的电机,且不适合破坏性故障工况。
电力电子电机仿真 用一个由实时电机模型驱动的可回馈功率级,取代逆变器三相端子处的电机。仿真器复现反电动势、电感、电阻、极对数和负载转矩,因此被测驱动看到的是真实电机的电流和电压。电机参数在软件中改变。会毁坏真实电机的故障变成可重复的测试用例:断相、匝间短路、霍尔或编码器失效、退磁和堵转。
P-HIL(功率硬件在环) 用电机及其机械负载(通常是整车或螺旋桨)的实时模型闭合回路。直流侧的电池仿真器重现电压跌落、荷电状态和再生接纳能力。
在 BLDC 驱动上应测试什么:
Impedyme 提供这一试验台的两端。 电机仿真器 仿真电机,其 FPGA 电机模型每 90 ns 更新一次。 实时 电池仿真器 在直流母线上重现电池端子行为,而 PowerHIL Studio 编排自动化测试序列。
该 电机模拟器是 专为下一代测试需求而打造:
这使得 Impedyme BLDC 电机仿真器 成为 MCU 测试、BLDC 驱动开发和基于 PHIL 的逆变器验证的同类最佳解决方案。
一个 无刷直流电机 是一种永磁同步电机,其换向器已被逆变器和转子位置信号取代。这使得每台无刷直流电机都成为一个电机加驱动的系统。三个决策主导其行为:转子拓扑和磁体材料、六步与 FOC 换相,以及有传感器与无传感器运行。请记住,堵转电流通常远大于额定电流,因此决定真实峰值转矩的是 BLDC 电机控制器的电流限值,而非 BLDC 电机。最后,BLDC 驱动器或无刷直流电机驱动的好坏取决于其验证,而基于仿真器和 P-HIL 的测试让团队能够在真实轴转动之前验证启动、故障和再生。
BLDC 电机是交流还是直流?
两者皆是。BLDC 由直流供电,其转速-转矩特性类似于直流电机,但绕组承载的是由逆变器产生的交变、被切换的电流。从电气上看,它是一台带集成直流到交流驱动的交流同步电机。
无刷直流电机能直接用直流运行吗?
不能。直接连接到直流电源时,无刷直流电机会给一条绕组路径通电,使转子对齐并停在那里而不旋转。持续旋转需要一个使用测量或估算的转子位置按顺序切换各相的控制器。
BLDC 驱动器和 BLDC 控制器有什么区别?
严格来说,BLDC 驱动器是功率级和栅极驱动,而 BLDC 控制器增加了运行换向和控制环的处理器。在日常用法中,这些术语相互重叠,两者通常都指将直流电源转换为受控三相电流的完整单元。
无刷直流电机能用作发电机吗?
可以。当被机械驱动时,无刷直流电机产生与转速成正比的反电动势,逆变器对其进行被动或主动整流。这是再生制动以及小型风力和水力发电机的基础,但必须谨慎管理直流母线电压。
无刷电机能用多久?
无刷电机的寿命主要由其轴承和绕组绝缘决定,而非电刷,因此它通常远超同类有刷电机。工作温度、负载、振动和密封质量决定实际使用寿命。
BLDC 电机控制器如何测试?
BLDC 电机控制器在测功机上测试、将电机仿真器连接到逆变器端子,以及在功率硬件在环试验台上测试。仿真使可重复的故障注入、无传感器启动检查和再生测试成为可能,而这些在真实电机上会有风险或具破坏性。