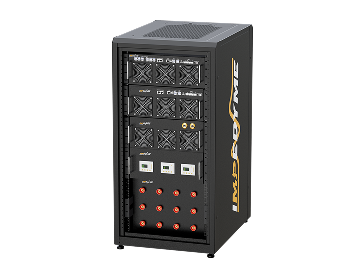
面向无人机开发的电机仿真器:Impedyme 高保真 Combined HIL and Power(CHP)解决方案
专为无人机(UAV)动力系统测试而设计,为现代无人机开发提供实时电机仿真、硬件在环精度以及安全的故障注入。
实时仿真测试
亚微秒级回路延迟
硬件在环
闭环保真度
安全的故障注入
无硬件风险
无人机(UAV)日益成为将空气动力学、控制算法和高性能电力推进相结合的复杂系统。每架无人机的动力系统都使用无刷电机和逆变器,必须在飞行前完成验证。依赖真实电机和螺旋桨进行测试存在重大缺陷:需要庞大的试验台或测功机,会造成机械磨损,而且 无法安全地探索故障或极端工况。正如 Impedyme 所解释的,传统方案(无源 R-L 负载或机械测功机)“无法模拟真实世界的有源功率工况”,并且“无法将功率回馈到逆变器的直流侧”。换句话说,您失去了回馈能量以及在真实飞行负载下测试飞控和电调(ESC)所需的保真度。
硬件电机仿真器克服了这些问题。它以电气方式 替代物理电机,同时运行电机动态特性的实时模型。这使工程师能够注入精确的转矩/转速曲线、施加故障,或在没有机械硬件的情况下将逆变器推至极限。对于无人机而言,这意味着可以在实验室中安全地测试多旋翼稳定算法、推力响应或应急行为。在实际操作中,电机仿真器可以集成到一个 电力硬件在环(PHIL) 试验台中:将无人机实际的逆变器/电调和飞控(被测设备,DUT)连接到仿真器,由仿真器复现电机,同时由电池仿真器提供直流电源。所有部件同步运行。这种方法加快了开发速度并提升了安全性:工程师无需冒着损坏昂贵螺旋桨或造成人身伤害的风险,即可验证控制固件和电机性能。
Impedyme 的电机仿真器 正是为此而专门设计的。它是其 Combined HIL and Power HIL(CHP)平台的一部分。在以下各节中,我们将详细介绍 Impedyme 的技术特性、支持的电机类型、无人机测试的集成步骤,以及它相较于其他“无人机仿真”解决方案的独到之处。
Impedyme 电机仿真器平台:架构与规格
Impedyme 电机仿真器(IME) 是一套完全电气化、基于 FPGA 的系统,可实时再现真实电机的行为。它无需依赖物理测功机或旋转电机,而是以电气方式精确仿真控制器所期望看到的一切——在全功率和全带宽下与量产逆变器硬件构成闭环。
其结果是一种 对电机的超高保真实时仿真 ,能够捕捉大多数仿真器所遗漏的高频效应——磁饱和、齿槽转矩谐波和开关纹波。从小型外转子 BLDC 到高速永磁电机,IME 使团队能够在整个工作范围内开发、验证并对电机驱动系统进行压力测试,包括超出典型电动汽车牵引驱动的范围。
1
FPGA 电机模型每 90 ns(约 11.1 MHz)更新一次——每个电周期数百次乃至上千次更新,从而捕捉饱和、齿槽谐波和开关纹波。
2
多电平逆变器和精密耦合网络支持高达 100 V 的直流母线和 80 A 的相电流,以 100 kHz 开关,实现极低的输出纹波。
3
MotorSim Studio 可对 PMSM、ASM、BLDC 和 IPM 电机进行建模——可扩展,并可直接根据 CAD 磁链图、电感曲线和数据手册进行参数化。
4
忠实再现高速 BLDC 和永磁电机的波形,且不削波控制器的信号,从而实现对先进高速驱动的精确测试。
无人机电机仿真的优势
采用无人机电机仿真方案具有若干实际优势。它缩短开发周期、降低硬件风险,并使测试在不同实验室和团队之间可重复。它还帮助团队在飞行前验证控制器性能——在时间紧迫或原型昂贵时尤为宝贵。

更快的验证

更安全的测试

可重复的故障注入

更深入的洞察

更少的原型磨损

跨团队一致
应用案例:无人机电机控制器验证
作为一个具体例子,设想一个正在开发新型四旋翼电机控制器固件的研发团队。他们需要验证每个电调是否正确响应指令,以及故障模式(例如缺相)是否被妥善处理。借助 Impedyme 的系统,他们会将全部四路电调输出连接到一台多通道电机仿真器。仿真器运行四个并行的 BLDC 模型(每个电机一个)。电池仿真器为每个电调供电。团队随后即可运行自动化测试序列:例如,将电机转速拉升至 6000 RPM、在某一通道上模拟电机堵转、注入电压暂降并测量结果。控制器记录的遥测数据(油门输出、故障标志)与仿真器的瞬时电机转矩和反电动势相关联。由于回路中的每个变量都可观测且可重复,问题可以被详细诊断——这在使用旋转螺旋桨时是不可能实现的。
无人机动力系统的物理现实:为何硬件测试需要电机仿真无人机
验证无人机(UAV)动力系统需要在电气效率、热管理和动态控制回路稳定性之间取得平衡。电调必须将高压直流精确地开关成三相交流电流,以驱动 BLDC 电机。在重载或激进的飞行机动下,这些部件会持续被推向其物理极限。
高频无传感器磁场定向控制(FOC)
早期的电调依赖六步梯形换相,而现代高效无人机则采用正弦 磁场定向控制(FOC)。FOC 最大限度地降低转矩脉动和噪声特征,同时延长电池续航,但它需要对转子磁角进行高度精确的实时跟踪。
早期的电调依赖六步梯形换相,而现代高效无人机则采用正弦磁场定向控制(FOC)。FOC 最大限度地降低转矩脉动和噪声特征,同时延长电池续航,但它需要对转子磁角进行高度精确的实时跟踪。
低电感与高 PWM 开关速度
大功率无人机电机具有较低的定子电感,这要求极高的 PWM 开关频率——通常介于 30 kHz 和 60 kHz 之间——以尽量减小电流纹波。这些高频使电调易受电磁干扰(EMI)和快速热积累的影响。
优化半桥 MOSFET 的死区时间并验证转换速率控制以防止直通电流,需要高精度、高带宽的电气测量。在物理电机旋转时无法可靠地进行这些测量,因为它们会产生显著的机械振动和环境噪声。
热应力与动力系统连锁故障
在工业无人机配置中,电调通常安装在封闭、空间受限、气流有限的舱室内。持续的高油门运行会随着时间推移使内部 MOSFET 和电容器性能下降,导致硬件逐渐老化。
在严重应力下,电调可能发生失步,从而导致电机突然“抽动”、失去升力或灾难性的热失控。在物理试验台上用真实电机复现这些热-电应力曲线极其危险且昂贵,因为故障往往会毁坏被测电调和电机。
| 物理电调部件 | 物理试验台上的典型测试挑战 | 物理测试的风险 | 仿真解决方案 |
|---|---|---|---|
| MOSFET 功率级 | 在 60 kHz PWM 下测量开关损耗和热极限。 | 直接短路可能毁坏整个电调和电机。 | 有源、非旋转负载仿真电气开关行为。 |
| 无传感器估算器 | 在突变负载下验证转子位置估算。 | 失步可能导致电机堵转和试验台损坏。 | 在实时 FPGA 上进行动态、亚微秒级的反电动势建模。 |
| 相线布线与连接器 | 诊断间歇性的虚焊或电缆老化。 | 不可预测的物理故障使诊断难以重复。 | 由软件驱动、可编程地注入缺相和短路故障。 |
| 直流母线电容器 | 在电机快速加速期间测量电压纹波。 | 过压尖峰可能损坏电池组和电源。 | 四象限有源功率回馈可吸收并回送能量。 |
DroneSim Studio:电机仿真器的软件仿真配套工具
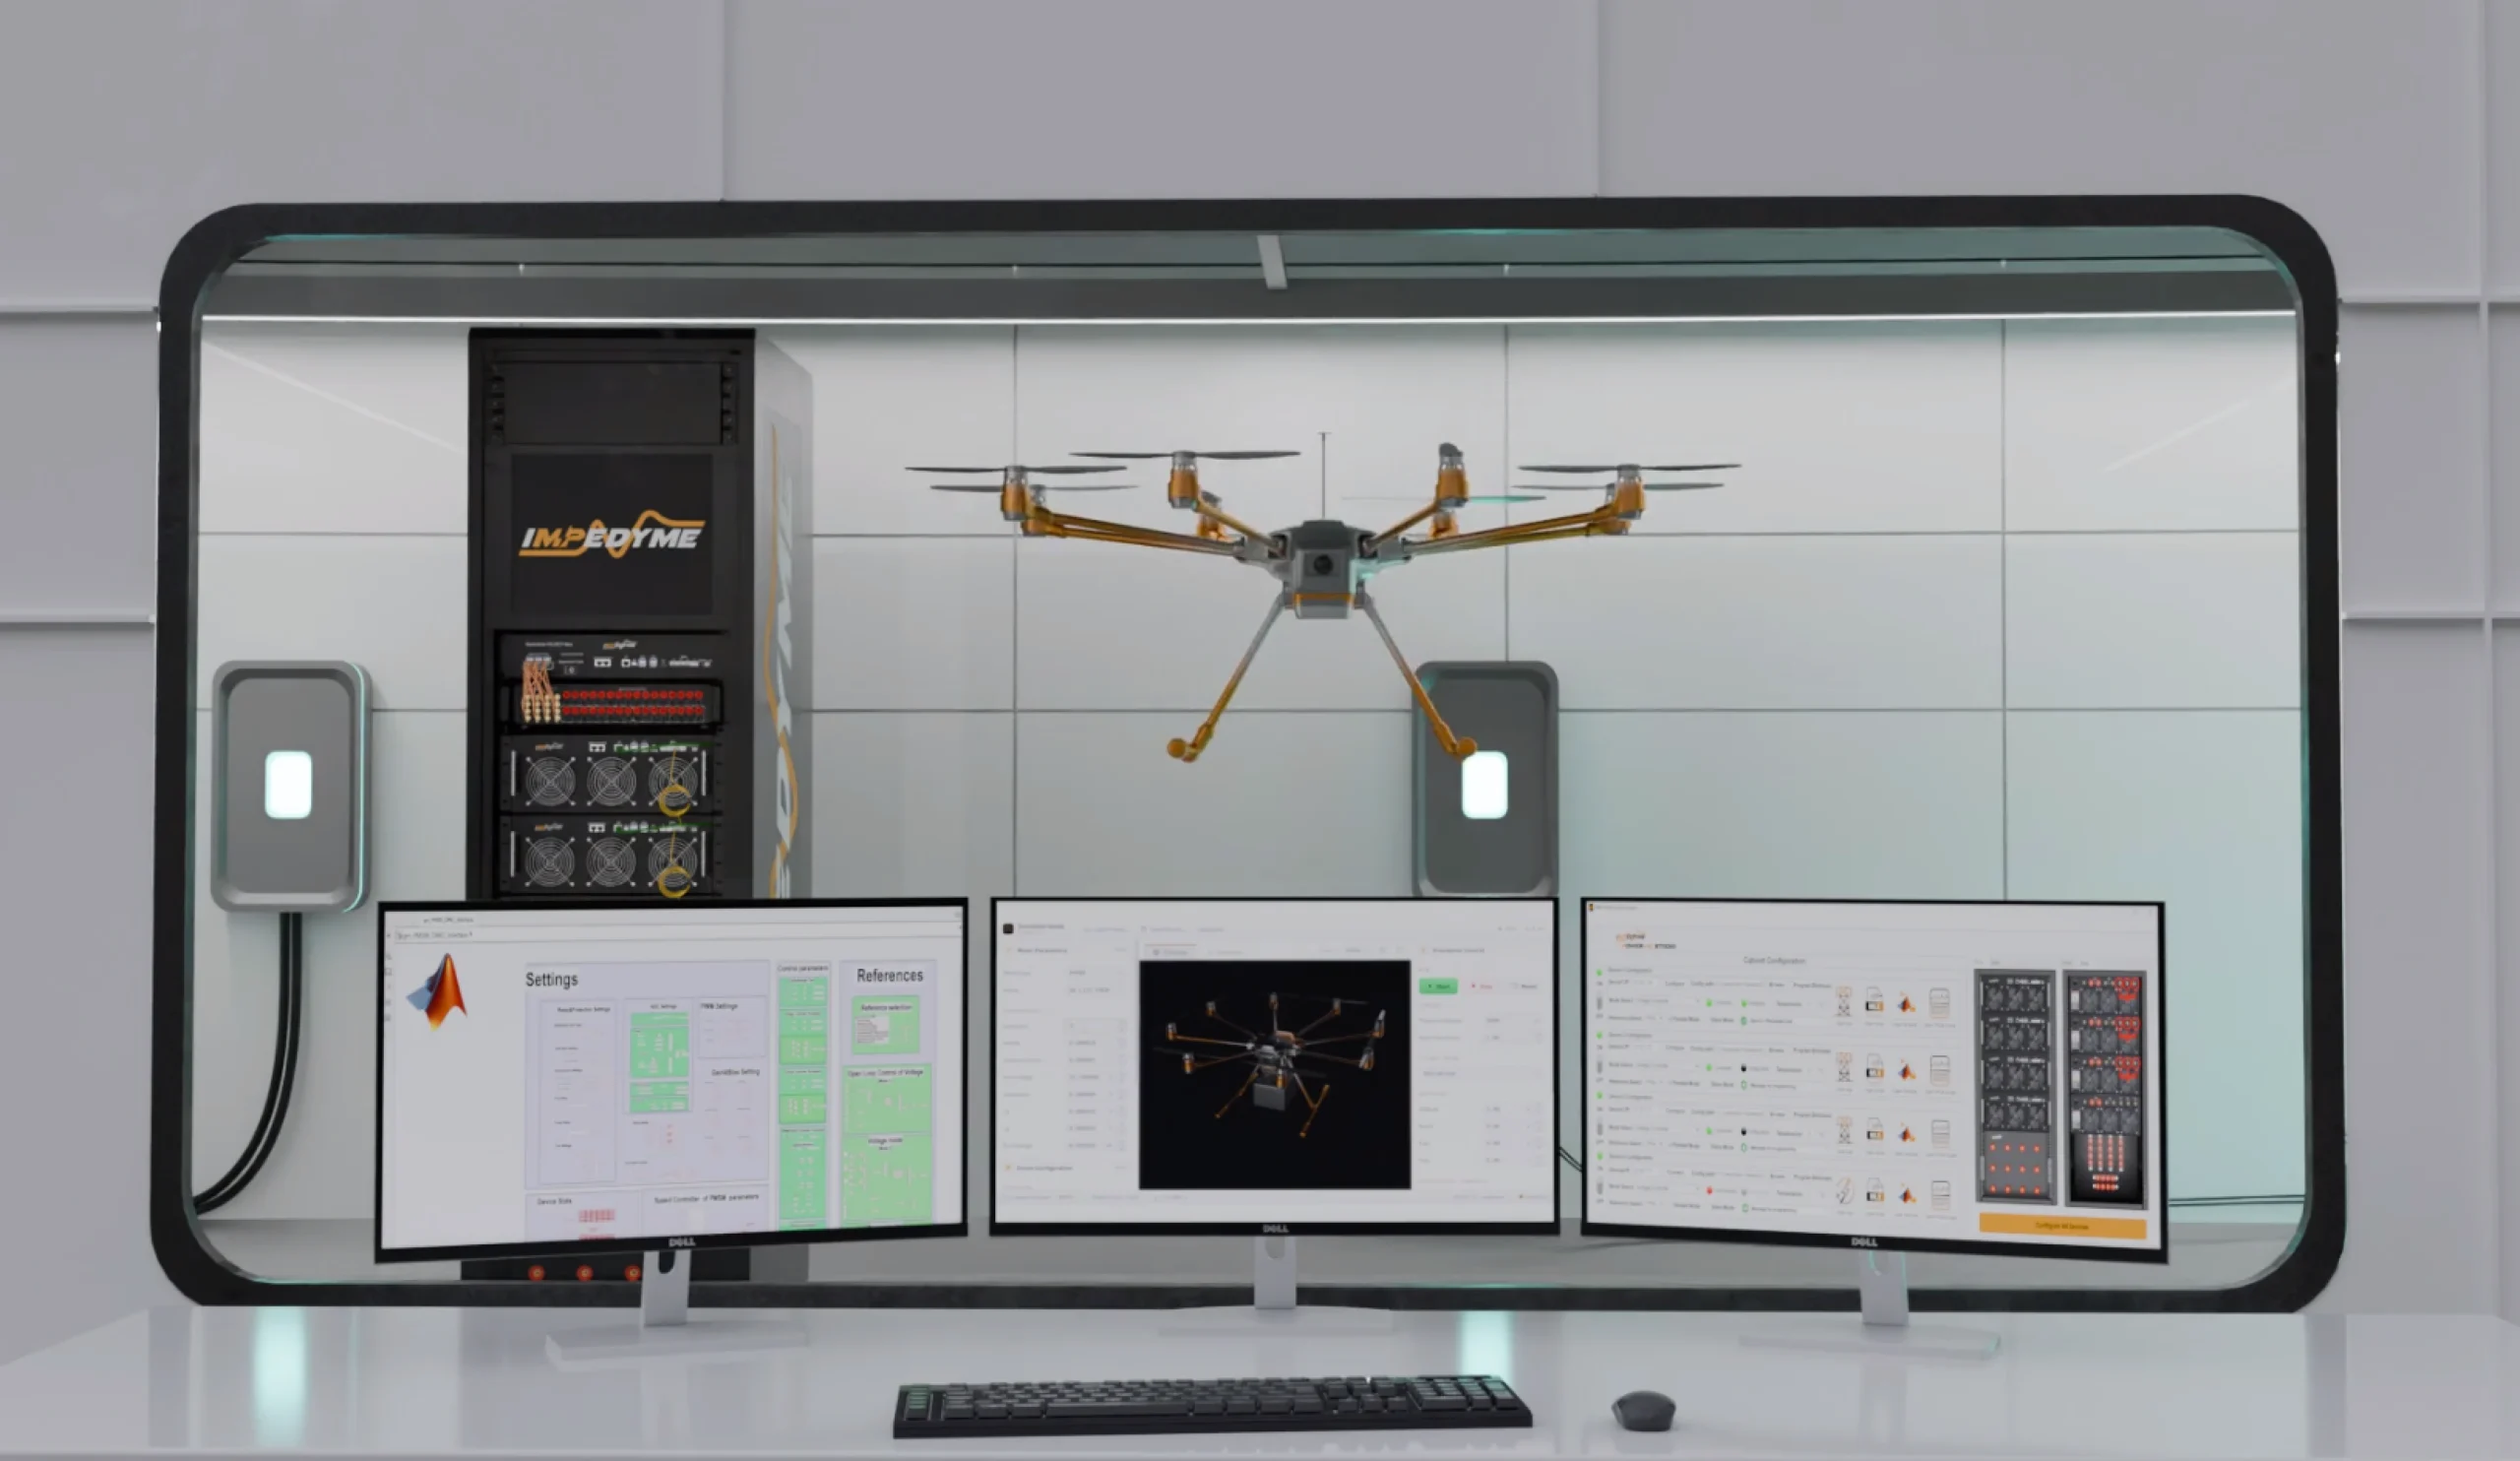
作为下游高保真硬件试验台的输入端,提供设计与创作环境。调校模型、确定机架尺寸、表征螺旋桨并确认您的控制逻辑能够飞行——毫无风险,快速迭代。
电机建模
使用详细的电气和机械参数配置 PMSM 及其他电机模型——在硬件测试开始前精确再现动力系统行为。
机架动力学
定义质量、惯量、机臂几何结构和螺旋桨特性,以模拟真实的无人机运动、稳定性和飞行性能。
实时可视化
在实时 3D 环境中监控高度、速度、转子转速、推力和飞行器姿态——即时可视化每一次参数更改的影响。
面向硬件的验证
将经过验证的电机模型直接共享给电机仿真器,实现从软件仿真到硬件在环测试的无缝过渡。
Impedyme 电机仿真器在无人机测试中的应用
1
动力系统验证
多旋翼动力系统与倾转旋翼稳定性测试——自动驾驶仪对电机故障的响应、协调飞行算法、速度下的效率,全部无需旋转螺旋桨。
2
多旋翼推力测试
将电调连接到运行电机 + 螺旋桨模型的仿真器。绘制推力与转速的关系,并在受控的空气密度和阻力变化下分析效率。
3
故障注入场景
模拟突然的堵转或短路,或引入不对称,以观察飞控如何进行补偿——完全是电气化的,因此即使是破坏性故障也安全无虞。
6
超越动力系统
倾转旋翼的旋翼 + 推进通道可独立仿真;为保证稳定性而对无刷驱动的倾转机构和云台进行仿真。适用于任何无人机电机驱动。
使用功率硬件在环(PHIL)测试无人机电机控制器
功率硬件在环(PHIL)测试使工程师无需旋转真实螺旋桨即可安全验证无人机的电子调速器(ESC)。电调连接到电机仿真器,让它误以为自己正在飞行:Pixhawk 自动驾驶仪发送转速指令,Impedyme CHP 150 功率机柜像真实电机一样吸收功率,Impedyme HIL/RCP-Box 每微秒求解一次电机物理方程来驱动它——全部由 Control Studio 工作站进行监控,工程师可在其中触发故障以测试安全功能。
上电并启动电机
向自动驾驶仪馈送模拟的飞行数据,使其认为无人机正处于空中。
它计算电机必须以多快的转速旋转,并将该指令发送给电调。
电调输出功率;机柜对其进行测量,实时“大脑”即刻计算真实电机会如何响应——形成一个完美的反馈回路。
模拟强风与加速
自动驾驶仪发出突然的油门猛增指令,以模拟快速爬升。
仿真器即刻计算出真实无人机会经受的强烈螺旋桨阻力。
工程师观察实时曲线,以确保电调在应对功率尖峰时不会过热或关机。
捕获并再利用制动能量
当无人机快速减速时,电机会变成发电机,将电能反向推回系统。
仿真器不会将这些能量转化为危险的热量,而是安全地将其回送至主电源。
工程师可以借助完整的四象限回馈安全地测试激进的制动算法。
模拟断线——故障注入
工程师通过软件即刻切断某一电机相的供电;仿真器将其降至零。
电调内部的“大脑”必须识别该错误并在几毫秒内关机。
由于全部是仿真的,即使测试失败,硬件爆炸的风险也为零。
无人机团队的应用场景
电机仿真器解决方案支持从概念设计到硬件验证的整个无人机开发过程,减少意外,尤其适合大规模测试或在反复故障条件下测试的团队。常见应用场景包括:
电调验证与调校
BLDC 电机控制测试
无人机动力总成故障测试
控制器算法开发
基于实验室的回归测试
电力电子验证
常见问题
准备好变革您的无人机电机测试了吗?
加入众多领先的无人机制造商、航空航天工程师和研究机构的行列,使用 Impedyme 的实时电机仿真平台,实现安全、精确、高效的无人机动力系统测试。