凡是系统需要隔离的双向 DC-DC 变换的场合,双有源桥都已成为默认选择。但该拓扑的好坏,完全取决于驱动它的双有源桥控制策略。同一套硬件既可以实现接近 99% 的效率,也可能让功率白白耗散在环流中——这完全取决于其移相如何被指令、建模和验证。
本文将阐释双有源桥拓扑、定义其控制的调制层级、每个控制器都必须尊重的软开关与回流功率物理机制,以及——至关重要地——如何通过在基于 FPGA 的 硬件在环平台上进行双有源桥仿真来实时验证该控制。
双有源桥(几乎总是简写为 DAB)是一种高频、电气隔离的 DC-DC 变换器,用于在两条直流母线之间双向传输功率。它出现在极为宽广的功率范围内——从小型辅助电源中约一百瓦,到电网级设备中的数兆瓦。
从结构上看,双有源桥变换器十分精巧:两个由可控功率开关构成的全桥分列于一个高频变压器的两侧。由于两个桥都被主动开关,而非其中一个充当无源整流器,能量可以用完全相同的硬件从原边流向副边,或从副边流向原边。正是这一个特性——两侧之间的对称性——赋予了 DAB 其名称及其决定性的行为。
在一个 DAB 中,基本上由三个部件完成全部工作。
第一个是 一对有源桥。每个桥包含四个可控开关——视电压和功率等级而定,通常为硅 MOSFET、碳化硅 (SiC) MOSFET、氮化镓 (GaN) 器件或 IGBT——因此一个标准的单相 DAB 总共使用八个开关。每个桥将直流转换为高频交流方波,由于两侧在主动控制下同时进行,功率可在不改变任何拓扑的情况下双向流动。
第二个部件是 高频变压器。它的作用有两方面:在两条直流母线之间提供电气隔离——这是电动汽车充电等应用中安全标准强制要求的——并通过其匝比设定升压或降压比。让变压器工作在高频而非工频,正是使它连同相关滤波元件在体积和重量上大幅缩小的原因。这就是 DAB 变换器能够实现如此高功率密度的根本原因。
第三个常被忽视的部件是 串联电感 它在每个开关周期内将能量从一侧传送到另一侧。在许多设计中,这个电感并非一个单独的物理部件;它是利用变压器自身的漏感实现的,有时辅以一个外部电感。这样利用漏感可以减少部件数量和损耗,但这意味着变压器必须以严格受控的漏感值来设计,从而使磁性元件的设计变得相当复杂。
这种由三部分构成的双有源桥拓扑——两个 H 桥、一个变压器、一个能量传输电感——是所有变型的基础,从单相 DAB 到三相、多电平和多端口(多有源桥)配置。
双有源桥控制的核心机制依赖于调制 相位差 ,即高频隔离变压器端子处所产生的两个交流电压方波之间的相位。这种控制方法被称为 单移相 (SPS) 调制,为原边和副边 H 桥都维持恒定的 50% 占空比。
原边桥中的对角开关对以互补方式开通和关断,并设置适当的死区时间间隔以防止短路。这会产生一个两电平的高频交流方波电压,其峰值幅度等于原边直流母线电压。类似地,副边开关也被调制以产生峰值幅度等于副边直流母线电压的高频方波电压。
通过在原边和副边方波之间引入一个受控的移相角,串联电感两端会形成一个电压差。该电压差驱动交流电流流过电感和变压器绕组,从而实现受控的双向功率传输。
为了对一个开关半周期内的连续电流动态进行建模,在正向功率传输下分析各工作状态——此时原边电压波形超前于折算到原边的副边电压波形。该半周期分为两个开关区间。
区间 1。 在半周期开始时,原边开关导通,在变压器原边端子上施加正电压。与此同时,副边开关继续向副边端子施加负电压。折算到原边后,串联能量传输电感两端的电压等于原边直流母线电压与折算副边直流电压之和。因此,电感电流从其初始负峰值开始线性上升。
区间 2。 在移相切换点,副边开关换流,将折算副边端子电压的极性反转为正,而原边电压仍保持为正。串联电感两端的电压变为原边直流母线电压与折算副边直流电压之差。电感电流的斜率随之改变,电流继续线性演变至下一个转换值。
利用交流波形的稳态半波对称性,开关半周期结束时的电感电流必然与起始时的电流大小相等、符号相反。这一边界条件使得可以将各转换电流解析地确定为原边电压、折算副边电压、串联电感和开关频率的函数。
从原边传输到副边的有功功率,通过对一个开关半周期内的瞬时输入功率取平均来计算。在单移相控制下,这一功率传输特性是 抛物线形的。有功功率与原边电压、折算副边电压和一个移相因子的乘积成正比,与串联电感和开关频率成反比。
这一关系表明, 当归一化移相恰好为二分之一时,有功功率传输达到最大,对应于原边和副边方波之间九十度的相位差。实际系统中会避免以大于九十度的移相运行,因为功率对移相的导数变为负值,这会降低控制稳定性并产生过大的环流。
这三个调节手段——原边和副边电压、串联电感以及开关频率——定义了设计范围,而移相则是数字控制器逐周期指令的实时控制手柄。
双有源桥拓扑最有价值的特性之一,是它能够自然地实现 零电压开关 (ZVS) ——适用于所有原边和副边的半导体器件。实现软开关转换可消除开通损耗、将电磁干扰降至最低,并允许在高开关频率下运行。
ZVS 的物理机制在于利用串联电感中存储的能量,在编程设定的死区时间间隔内对半导体器件的寄生输出电容进行充电和放电。考虑原边 H 桥中的单个桥臂,它由一个上管和一个下管组成,每个管子都带有一个并联的寄生电容和一个反并联的体二极管。在一次开关转换过程中,换流序列分三个阶段进行。
阶段 1:关断转换与电容充放电。 在转换之前,下管导通正向电流,将开关节点电压保持在地电位。当下管的门极信号被强制拉低时,该管关断。由于流经串联电感的电流无法瞬间变化,关断电流从半导体沟道转移到两个开关的寄生输出电容中。该电流将下管的寄生电容朝直流母线电压方向充电,同时将上管的寄生电容朝零方向放电。
阶段 2:体二极管导通与电压钳位。 当上管寄生电容两端的电压达到零时,其反并联体二极管因承受负电压而正向导通。这将开关节点电压钳位到原边直流母线电压,电感电流通过体二极管续流。由于上管两端的电压被钳位到一个二极管压降,其漏源电压实际上为零。
阶段 3:零电压开通。 上管的门极驱动信号在其反并联体二极管正在导通时施加。由于沟道两端电压为零,该管以零电压开关方式开通,从而消除开通损耗并防止电容放电耗散。此开通事件之后,电感电流过零并改变方向,电流从体二极管平滑地转移到半导体沟道。
要实现一次成功的 ZVS 转换,电感电流在开关时刻必须具有正确的极性和足够的能量,以便对寄生输出电容完全充电和放电。如果电感能量过低,开关节点电压在死区时间间隔内无法到达对侧母线电平,从而导致硬开关转换和电容损耗。
软开关边界高度依赖于 电压匹配比,其定义为折算副边电压与原边电压之比。当电压匹配比大于 1 时,移相必须超过一个最小阈值,才能使原边开关实现 ZVS。反之,当该比值小于 1 时,移相必须足够大,才能保证副边开关的软开关。
当变换器工作在这些边界之外时——通常是在轻载、移相比趋近于零的情况下——电感电流不足以给寄生电容放电,从而导致硬开关。诸如辅助换流电感之类的有源硬件增强可提供额外的无功电流,但会增加复杂性和有效值电流。先进的多重移相调制方案是一种高效的替代方法,可在不增加物理元件数量的情况下扩展 ZVS 范围。
SPS 下双有源桥控制面临的一个主要性能挑战是 回流功率,也称为无功环流功率:在每个开关半周期的一部分时间里,与有功功率转换的总方向相反、回流到发送侧电源的那部分电功率。
当变压器原边端子处的瞬时电压与电感电流符号相反时,就会出现这一现象。在此条件下瞬时功率为负,表明能量正被返回到原边直流母线,而非传输到负载。
在正向功率传输的半周期内,原边桥电压为正,而电感电流以负值起始。电流线性上升,并在半周期内的某个特定时刻过零。在过零之前的起始区间内,功率被返回到电源。这一反向流动的持续时间由开关周期、电压匹配比和移相比决定。
回流功率的大小高度依赖于电压失配和移相比。在电压完全匹配的条件下,回流功率最小。然而,当电压匹配比明显偏离 1 时,回流功率会迅速增大。在移相较小的轻载条件下,回流功率依然很高。
其物理后果是环流显著增大。这些电流对交付给负载的净功率没有贡献,却持续流过半导体沟道、体二极管、变压器绕组和串联电感。这导致高有效值电流和大量导通损耗。因此,在 SPS 下运行的 DAB 在轻载或电压严重失配时效率急剧下降,使得效率优化成为需在宽电压和宽负载范围内运行的系统的一项关键挑战。
这正是每一种先进双有源桥控制方案都旨在化解的核心矛盾:ZVS 需要开关时刻有负电流,而正是这同一个电流造成了回流。这两个目标朝相反方向拉扯,而调制策略正是工程师在两者之间进行权衡的手段。
为减小回流功率、将有效值电流降至最低,并在宽电压范围内扩展软开关区间,先进的多重移相调制方案通过在各个 H 桥内部使用内移相,引入额外的控制自由度,将变压器端子电压从两电平方波转变为三电平方波。
SPS 是基准方案:只有一个控制变量——两个桥之间的移相。它是最易实现的方案,提供快速动态和固有的升降压能力,但其 ZVS 区间有限、电流应力较高,且在轻载或电压比偏离 1 时存在显著的回流功率。
EPS 在原边 H 桥对角工作的开关之间引入一个内移相比。副边 H 桥继续以 50% 占空比运行,在变压器原边绕组处产生带零电压区间的三电平电压波形。外移相控制有功功率传输的大小和方向,而内移相则使零电压区间能够与运行电压比动态匹配——从而抑制峰值电流应力和回流功率。
DPS 向原边和副边 H 桥引入相同的内移相比,在变压器两端产生匹配的、具有相等零电压区间的三电平电压波形。外移相调节有功功率。由于内移相相同,其控制算法比其他三变量策略更简单,同时在宽电压增益下仍能高效地降低电流应力并消除回流功率。
在 DPS 下,平均输出电流、电感有效值电流、有功功率和视在功率都表示为内移相、外移相和电压比的函数。这使数字控制器能够为给定的功率需求选择使电流应力最小的最优移相组合。
TPS 是最具通用性的控制方案,提供三个独立的控制变量:
在 TPS 下,由三个移相之间的关系定义出十二种不同的工作模式。这种灵活性使控制系统能够在整个负载范围内优化性能、为从零到满载的所有器件维持 ZVS,并为任意电压比保证最小有效值电流轨迹。值得注意的是,SPS、EPS 和 DPS 都可视为 TPS 的特例。
实时评估各模式约束并执行相应的分段算法,正是计算平台能力起决定性作用之处——要满足大功率电网的瞬态需求,控制器必须在每个周期重新计算最优运行参数。
| 方案 | 关键特性 | 最适用场景 |
|---|---|---|
| SPS | 1 个控制变量;最简单,但 ZVS 范围窄,且在轻载/电压失配时回流高 | 电压比接近 1、负载稳定 |
| EPS | 2 个变量(原边内移相);ZVS 更宽、回流减少、复杂度中等 | 非对称电压范围 |
| DPS | 2 个对称内移相;ZVS 宽、回流低、复杂度中等 | 宽电压增益、复杂度均衡 |
| TPS | 3 个变量;从零到满载全程 ZVS、最小有效值轨迹、复杂度最高 | 最宽的电压/负载范围 |
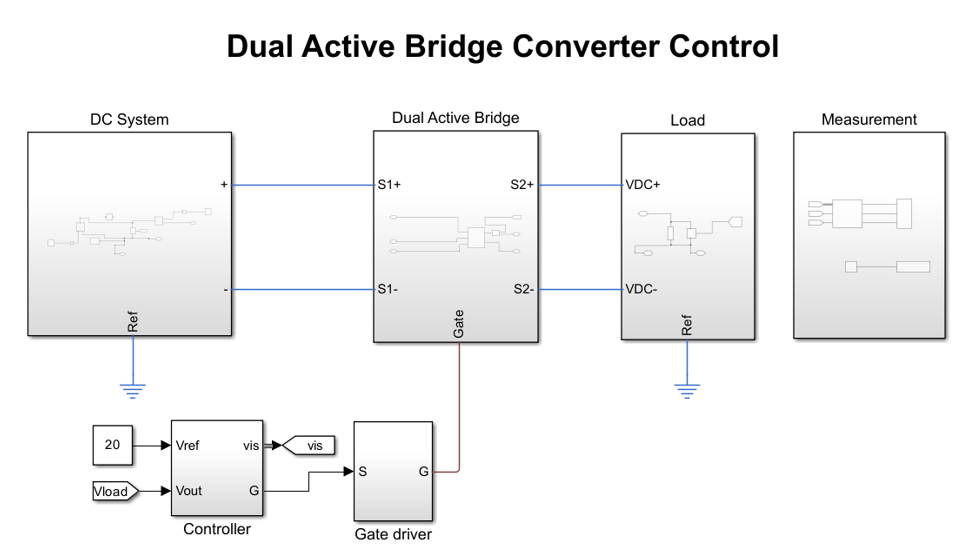
理解一套完整的双有源桥控制方案,最好将其看作一个围绕变换器构建的闭环。上面的框图展示了每一种 DAB 控制实现都共有的功能模块,无论底层运行的是哪种调制策略:
闭环正是使变换器得以可用的关键:当电源电压、负载电流和功率流方向发生变化时,控制器持续调整移相以将输出保持在其设定点。上面讨论的一切——从 SPS 到 TPS 的调制、ZVS,以及瞬态直流偏置抑制——都存在于这条“控制器加栅极驱动器”的通路中,这正是它必须在实时闭环中、而非仅凭静态波形来验证的原因。
DAB 是一个非线性、时变系统,这使其控制环真正难以设计得当。标准做法是推导出变换器的小信号平均模型——采用降阶法、广义状态空间平均法或离散时间方法——然后将该模型线性化以整定补偿器。在高开关频率下通常更倾向于离散时间模型,因为它们能更好地捕捉 ZVS 区间内的行为,而连续时间平均模型可能会忽略这一点。
典型结构是级联的外电压环/内电流环。线性 PI 补偿器最为常见,但文献中也涵盖鲁棒 PI、滑模控制、前馈加反馈混合、基于扰动观测器的控制以及模型预测控制 (MPC)。MPC 以其快速的瞬态响应而备受推崇,但受制于计算负担和对模型参数的敏感性——这也是平台计算能力之所以重要的另一个原因。
有一种失效模式值得特别注意: 瞬态直流偏置。当两桥之间的移相突然变化时——例如在负载阶跃、输出电压变化或功率流方向反转期间——施加到变压器上的伏秒积出现瞬时失衡,可能会在变压器磁通和电感电流中注入一个直流偏置。若不加以管理,这会将变压器铁芯推向饱和,产生超过开关安全额定值的峰值电流,在直流母线电压上引起振荡,并暂时破坏变换器赖以实现效率的软开关条件。
抑制这种偏置——通过占空比调制、预测性磁通平衡、双侧 SPS、软启动时的缓磁化、精确的死区时间控制,或专用的电流注入绕组——对长期可靠性至关重要。这同时也正是那种若不在实时闭环中测试变换器就极难验证的快速瞬态行为——而这正是基于硬件在环平台的双有源桥仿真变得不可或缺之处。
DAB 之所以被广泛采用,归功于一组相互强化的优势:
选择最优的双向 DC-DC 变换器拓扑是一项关键的架构决策,取决于电压范围、负载曲线和功率密度要求。DAB 与谐振式拓扑(LLC 和 CLLLC)是大功率应用的主要候选方案。
架构差异。 DAB 采用非谐振的电感网络,其功率传输由移相在串联电感上引起的电压降决定。LLC 和 CLLLC 变换器则包含含多个无功元件的谐振腔。LLC 变换器使用一个串联谐振电容、一个串联谐振电感和一个大的励磁电感。CLLLC 变换器在副边增加了一个匹配的谐振电容和电感,以实现完全对称的双向功率流。
控制范式。 DAB 以 固定开关频率运行,通过调整移相和占空比来调节功率和电压。这简化了 EMC 滤波器设计和磁芯利用。LLC 和 CLLLC 变换器通常依赖 变频调制,在宽范围内扫动开关频率以沿谐振腔的增益曲线运行——这使磁性优化变得复杂,并可能在整个频谱范围内引入不可预测的 EMC 行为。
软开关与损耗特性。 对于谐振变换器,ZVS 可在所有负载条件下实现,包括轻载和宽电压范围;并且由于谐振电流为正弦,开关承受极低的关断电流和极小的关断损耗。在 DAB 中,标准 SPS 下开关承受较高的关断电流,从而在大部分电压范围内导致更高的关断损耗。虽然 DAB 可借助换流电感或先进调制在其整个范围内实现全程 ZVS,但这可能增大有效值电流和导通损耗。
简而言之:若需要便捷的双向运行、模块化大功率结构和宽电压范围,选择 DAB;若用于以轻载效率和低 EMC 为主导的固定变比应用,选择 LLC/CLLLC。
现代 DAB 的性能上限在很大程度上由其半导体决定。碳化硅 (SiC) MOSFET 和氮化镓 (GaN) HEMT 可实现从数十千赫到兆赫范围的开关频率,从而缩小磁性元件并将功率密度推高到远超硅 IGBT 所能允许的水平。SiC 设计中超过 98% 的峰值效率已有充分记载,性能最高的参考设计报告的峰值效率接近 99%。
最重要的注意点是轻载行为:当移相较小时,电感电流可能不足以实现 ZVS,而硬开关的宽禁带器件可能振荡并产生损耗。这正是调制策略与器件选型必须协同设计、协同验证的原因——也是为什么在任何双有源桥仿真活动中,轻载工作点都值得设立专门的测试用例。
一个 DAB 设计在其控制被验证之前并不算得到证明,而仅凭离线仿真无法证明实现层面的正确性。双有源桥仿真必须经过清晰分阶段的步骤,最终以实时闭环验证收尾。
两个特性使 DAB 成为最难实时仿真的变换器之一。第一,它工作在非常高的开关频率下——通常为 100 kHz,并上升到数百千赫——正是为了减小磁性元件的体积和重量。第二,变压器波形的基波等于开关频率,这与基波位于 50 或 60 Hz 的并网变换器不同。因此,DC-DC 级本身是变换器中最难精确仿真的部分,因为仿真器必须解析定义变换器行为的载波级开关转换、死区时间和 ZVS 区间——而不是一条缓慢的平均包络线。
对于数十到数百千赫的 DAB 开关频率,实时平台的仿真时间步长应至少比开关周期小二十到一百倍。对于 100 kHz 的变换器,这指向 100 纳秒量级或更小的时间步长。一个值得记住的实用基准:当 PWM 或移相采样误差升到约 1% 以上时,时间步长就太粗,不足以信赖其 ZVS 和电流应力结果。差异十分悬殊——粗步长可能产生 20% 以上的采样误差,而足够细的步长可将误差保持在 1% 以下。
这一要求通常排除了纯 CPU 的 HIL 平台(其上限通常在 50 kHz 附近),并指向 基于 FPGA 的仿真。顺序执行的 CPU 无法在这些频率下确定性地解析载波级 PWM 和快速开关瞬态,而 FPGA 则并行计算电路方程,提供确定性的纳秒级步长。还需要进行开关级过采样,因为在 DAB 应用中,单个仿真步长内可能发生不止一次门极转换;若没有过采样,就会出现数值次谐波和误差。
一套完整的双有源桥控制验证方案分阶段进行:
故障注入和功率反转测试属于这一环境,而非实验台。短路、电压暂降、电网故障、电池单体不平衡以及热失控场景都可安全、可重复地加以演练,并特别关注充电到放电的转换——这正是瞬态直流偏置和电流过冲往往出现之处。将这些故障测试作为每次固件构建的回归关卡来运行,可把一次性测试变为持续的安全网。
最后,逼真的电源和负载应从第一天起就纳入测试计划。用仿真电池和仿真电网取代静态台式电源,可使 DAB 的控制环面对随荷电状态变化的电压、逼真的阻抗以及真实的扰动——这正是变换器在现场必须保持稳定的实际条件。
Impedyme 基于 FPGA 的实时平台正是为这类快速开关变换器而打造。凭借 90 ns 的时间步长和 AMD/Xilinx Zynq UltraScale+ 处理能力,它能够解析较粗的 CPU 系统会平均掉的载波级开关、死区时间和 ZVS 行为。完整的验证链——控制器 HIL、功率 HIL 和快速控制原型——都在一个互联平台上运行,因此工程师离线整定的同一模型无需返工即可部署到实时硬件。
在实践中,这正是让团队能够验证 SPS、EPS、DPS 和 TPS 模式切换,确认在整个电压和负载范围内的 ZVS 覆盖,捕捉功率反转期间的瞬态直流偏置事件,并针对注入故障验证保护逻辑的关键——而这一切都在变换器接触真实电网或真实电池组之前完成。
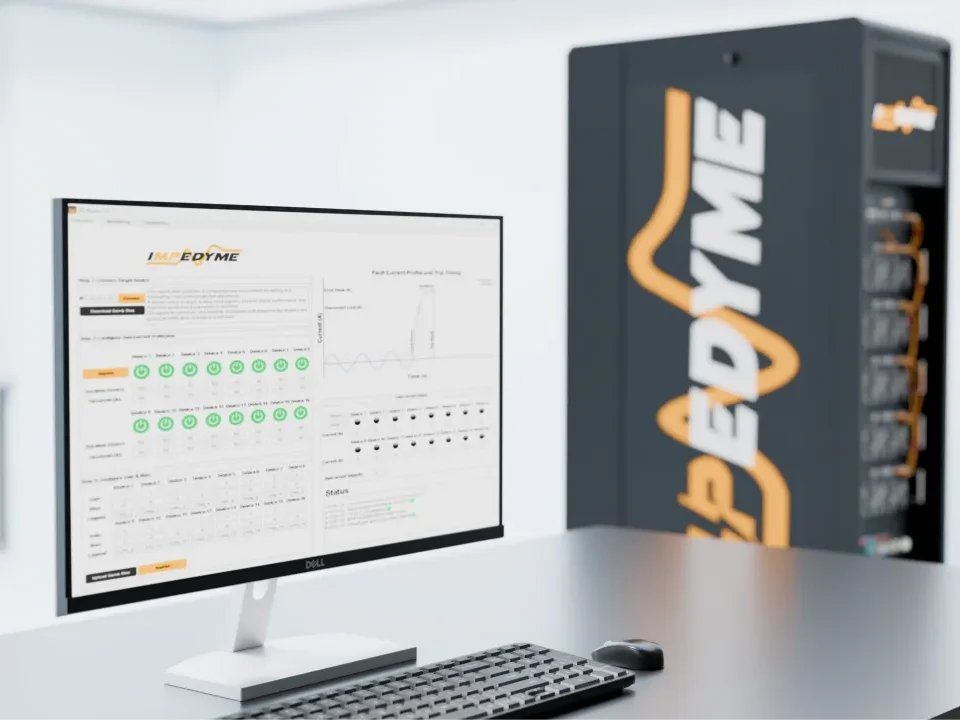
上面的仪表板展示了在 Impedyme 平台上,从操作员视角看实时双有源桥控制是什么样子。工程师可从单一界面即时设置参考电压和 PI 控制器增益(Kp 和 Ki),并立即看到效果:输出电压跟踪其设定点、负载电流和功率趋于稳定,以及电网侧电压和电流的实时响应。这里没有重新编译再重跑的循环——增益是针对实时硬件行为来整定的。
有两点使它不只是一个可视化工具。第一,保护层——过流、过温和过压标志以及变换器开/关控制——在回路中运行,因此故障响应可以被安全地实际演练,而非仅凭假设。第二,对双有源桥控制而言重要的每一个量都可同时观测:设定点跟踪、负载功率和电网电流全都一同显示在屏幕上,而这正是在变换器连接到真实电源或负载之前,确认 ZVS 覆盖、捕捉瞬态直流偏置事件并验证模式切换所需要的。
调制方案的选择应直接依据运行范围。若某设计在电压比接近 1、负载相当稳定的情况下运行,SPS 可能就够用。任何跨越宽电压范围或存在大量轻载运行的应用——电动汽车充电、电池储能——都应从一开始就为 EPS、DPS 或 TPS 留出预算,并将由此产生的模式切换本身作为测试用例对待。一个升级到更复杂方案的实用触发条件是:只要在所需电压范围内,轻载效率或 ZVS 覆盖达不到目标,就应考虑升级。
验证应分阶段进行:先用离线建模进行设计和增益整定,然后将同一模型部署到基于 FPGA 的实时硬件上,对固件和时序进行控制器 HIL 测试,只有在此之后才进行 功率 HIL 测试 ,以进行满功率闭环验证。绝不应将仅有的离线仿真视为实现层面正确性的充分证据。
故障注入和功率反转测试应是强制性的,而非可选的,并特别关注充电到放电的转换。而时间步长是否足够细,应当受到明确审视,而不是想当然:对于数十到数百千赫的开关频率,采用足够细时间步长的基于 FPGA 的平台,是信赖 ZVS 和电流应力结果的唯一途径。
什么是双有源桥控制?
双有源桥控制通过指令两个桥的方波电压之间的移相来调节功率和电压。相位差在串联电感两端建立一个电压,该电压驱动电流并传输功率;功率的方向和大小取决于该移相的符号和大小。
在何种移相下功率传输达到最大?
最大有功功率传输出现在归一化移相为二分之一时,对应于原边和副边方波之间九十度的相位差。会避免在九十度以上运行,因为功率灵敏度会反转且环流增大。
瞬态直流偏置由什么引起,如何加以防止?
突然的移相变化——在负载阶跃或功率流反转期间——可能造成伏秒失衡,向变压器磁通和电感电流注入一个直流偏置,带来铁芯饱和和过流的风险。可通过占空比调制、预测性磁通平衡、双侧 SPS、软启动和精确的死区时间控制来缓解。
在双有源桥验证中,HIL 和 PHIL 有什么区别?
控制器 HIL 用信号级仿真的变换器测试真实控制器,以验证固件、时序和保护逻辑。功率 HIL 则通过配有仿真电源和负载的放大器交换真实功率,以验证满功率闭环行为。HIL 把软件缺陷提前暴露;PHIL 把功率级问题提前暴露。
双有源桥能达到多高的效率?
通过适当的设计和宽禁带器件,精心设计的 DAB 变换器峰值效率可超过 98%,最好的 SiC 和 GaN 设计接近 99%。效率在电压比匹配时最高,而在简单 SPS 控制下的轻载或大电压失配时下降。