Synchrondrehzahl, Pole und Schlupf einer Dreiphasen-Induktionsmaschine
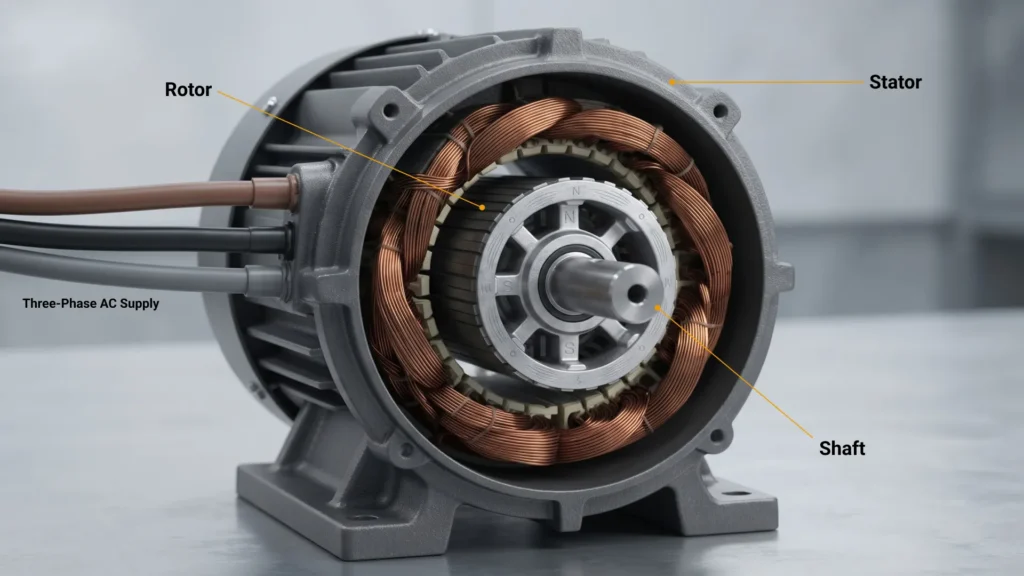
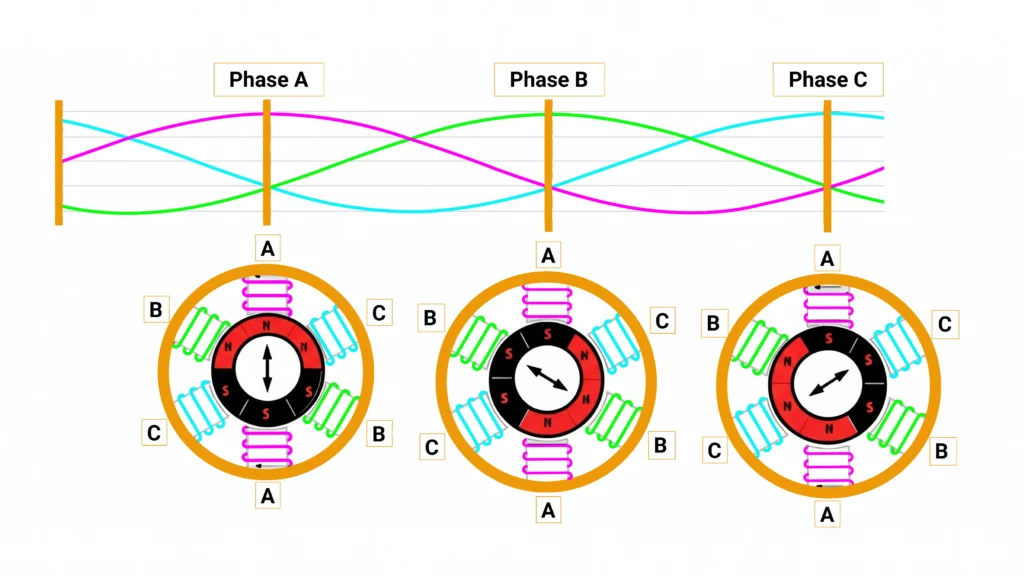
Die Drehzahl des Drehfelds, Synchrondrehzahl genannt, wird durch nur zwei Größen festgelegt. Sie steigt direkt proportional zur Netzfrequenz und fällt umgekehrt proportional zur Polzahl. Der Läufer eines Dreiphasen-Induktionsmaschine , der als Motor läuft, dreht sich stets etwas unterhalb dieser Drehzahl. Wie weit darunter, hängt von der Last ab.
Wie die Polzahl Drehzahl und Drehmoment bestimmt
Mehr Pole bedeuten ein langsameres Feld. Bei gleicher Abgabeleistung muss eine langsamere Welle entsprechend mehr Drehmoment liefern. Deshalb sind langsame, vielpolige Motoren bei gegebener Nennleistung größer und schwerer.
| Pole | Synchrondrehzahl bei 50 Hz (U/min) | Synchrondrehzahl bei 60 Hz (U/min) |
| 2 | 3,000 | 3,600 |
| 4 | 1,500 | 1,800 |
| 6 | 1,000 | 1,200 |
| 8 | 750 | 900 |
| 10 | 600 | 720 |
| 12 | 500 | 600 |
Zwei- und vierpolige Motoren dominieren den Markt. Sie liefern aus einer gegebenen Baugröße die meiste Leistung und die niedrigsten Kosten pro Kilowatt, und Pumpen und Lüfter werden um diese Drehzahlen herum ausgelegt. Sechs- und achtpolige Motoren werden für langsamere Direktantriebslasten verwendet.
Polumschaltbare Motoren, etwa in Dahlander-Schaltung (Polfolgeschaltung), verschalten eine einzelne Wicklung um und liefern zwei Drehzahlen im Verhältnis 2:1, zum Beispiel 1.500 und 750 U/min bei 50 Hz. Das ermöglicht Zweidrehzahlbetrieb ohne Elektronik.
Was ist Schlupf und warum ist er nie null?
Der Schlupf gibt an, wie weit der Läufer dem Feld nacheilt, ausgedrückt als Bruchteil oder Prozentsatz der Synchrondrehzahl. Erreichte der Läufer jemals die Synchrondrehzahl, würde sich das Feld nicht mehr relativ zu den Stäben bewegen. Es würde keine Spannung induziert, kein Strom fließen, und es gäbe kein Drehmoment. Allein die Reibung würde den Läufer dann verlangsamen. Daher läuft ein Dreiphasen-Induktionsmotor immer mit etwas Schlupf.
Der Schlupf steigt mit der Last. Im Leerlauf beträgt er einen Bruchteil eines Prozents. Mit steigendem Wellendrehmoment wird der Läufer etwas langsamer, die Stäbe schneiden das Feld schneller, und es entstehen mehr Strom und Drehmoment.
Die Frequenz der Läuferströme ist gleich dem Schlupf mal der Netzfrequenz. Sie liegt im Stillstand nahe der Netzfrequenz und bei Volllast nur bei ein bis zwei Hertz.
Der Volllastschlupf hängt von Größe und Design ab. NEMA MG 1 begrenzt die Designs A, B und C auf unter 5 %, und die Design-B-Daten reichen von etwa 0,5–5 %. Große, effiziente Maschinen laufen oft unter 1 %. Motoren im Bruchteil-Kilowatt-Bereich liegen am oberen Rand dieses Bereichs oder darüber. NEMA-Design-D-Motoren laufen bewusst bei etwa 5–13 %.
Rechenbeispiel: ein 4-poliger Dreiphasen-Induktionsmotor an einem 50-Hz-Netz hat eine Synchrondrehzahl von 1.500 U/min. Beträgt seine Volllast-Nenndrehzahl 1.450 U/min, eilt der Läufer um 50 U/min nach. Fünfzig ist ein Dreißigstel von 1.500, der Schlupf beträgt also etwa 3,3 %. Die Läuferströme wechseln dann mit etwa 3,3 % von 50 Hz, also rund 1,7 Hz.
Drehmoment-Drehzahl-Kennlinie eines Dreiphasen-Induktionsmotors
Die Drehmoment-Drehzahl-Kennlinie ist das nützlichste Einzelbild eines Dreiphasen-Induktionsmotors. Lesen Sie sie vom Stillstand bis zur Synchrondrehzahl:
- Blockiermoment (Anlaufmoment): das Drehmoment bei Drehzahl null. Bei einem NEMA-Design-B-Motor liegt es typischerweise deutlich über dem Volllastmoment; der Standardbereich liegt je nach Größe und Polzahl bei etwa 70–275 %.
- Sattelmoment (Pull-up): der tiefste Punkt der Kennlinie während der Beschleunigung. Es muss auf dem gesamten Weg nach oben über dem Lastdrehmoment bleiben, sonst bleibt der Motor bei niedriger Drehzahl hängen.
- Kippmoment (Pull-out): der Höchstwert der Kennlinie, bei Design B typischerweise etwa 175–300 % des Volllastmoments. Übersteigt das Lastdrehmoment diesen Wert, bleibt der Motor stehen.
- Stabiler Betriebsbereich: zwischen Kippmoment und Synchrondrehzahl ist die Kennlinie steil und nahezu gerade. Das Drehmoment steigt annähernd proportional zum Schlupf, sodass ein kleiner Drehzahlabfall einen großen Drehmomentanstieg ergibt. Deshalb halten Induktionsmotoren ihre Drehzahl gut.
Über den normalen Motorbetrieb hinaus setzt sich die Kennlinie in beide Richtungen fort. Unterhalb der Drehzahl null, wenn der Läufer gegen das Feld gedreht wird, liegt der Brems- (Gegenstrombrems-)Bereich. Das Vertauschen zweier Phasen bei laufendem Motor bringt ihn hierhin, und er stoppt rasch – auf Kosten starker Läufererwärmung. Oberhalb der Synchrondrehzahl kehrt sich das Drehmoment um, und der Dreiphasen-Induktionsmaschine tritt in den Generatorbereichein und speist Leistung zurück ins Netz.
Der Läuferwiderstand formt die Kennlinie. Sein Erhöhen verschiebt das Kippmoment in Richtung Stillstand, ohne seinen Spitzenwert zu ändern. Genau das nutzen Schleifringläufer-Widerstände sowie Tiefnut- oder Design-D-Käfige, um ein hohes Anlaufmoment zu erzielen.
Der Betriebspunkt liegt dort, wo die Motorkennlinie die Lastkennlinie schneidet:
- Zentrifugallüfter und -pumpen benötigen bei niedriger Drehzahl wenig Drehmoment, wobei das Drehmoment etwa mit dem Quadrat der Drehzahl steigt. Nahezu jede Bauart beschleunigt sie problemlos.
- Lasten mit konstantem Drehmoment wie Förderbänder, Verdrängerpumpen und Extruder benötigen das volle Drehmoment ab Stillstand. Sie erfordern ausreichend Reserve beim Blockier- und Sattelmoment.
Der Zielkonflikt ist grundlegend. In einem Standard-Käfigläufer- Dreiphasen-Induktionsmaschinegeht ein hoher Anlaufstrom mit einem mäßigen Anlaufmoment einher. Bauarten, die das Anlaufmoment durch zusätzlichen Läuferwiderstand erhöhen, bezahlen dies mit Betriebsschlupf und Wirkungsgrad.
Verluste, Leistungsfluss und Wirkungsgrad eines Dreiphasen-AC-Induktionsmotors
Verfolgen Sie die Leistung durch einen Dreiphasen-AC-Induktionsmotor:
- Elektrische Eingangsleistung gelangt in den Stator.
- Statorkupferverlust ist die Erwärmung im Widerstand der Statorwicklung.
- Eisenverlust ist der Hysterese- und Wirbelstromverlust in den Blechen, überwiegend im Stator.
- Was übrig bleibt, gelangt über den Luftspalt als Luftspaltleistung.
- Läuferkupferverlust nimmt einen Anteil der Luftspaltleistung in Höhe des Schlupfbruchteils. Bei 3 % Schlupf erwärmen 3 % der Luftspaltleistung den Läufer. Deshalb gehen niedriger Schlupf und hoher Wirkungsgrad zusammen.
- Der Rest wird zu mechanischer Leistung, von der Reibung und Lüftung (Lager und Lüfter) und Zusatzverluste (Streulastverluste) (Oberwellen- und Streuflusseffekte) abgezogen werden.
- Was übrig bleibt, ist die Wellenabgabeleistung.
Technische Vorlesungsunterlagen geben eine durchschnittliche Verlustverteilung für NEMA-Design-B-Motoren an:
| Verlustkomponente | Anteil an den Gesamtverlusten |
| Statorkupfer | 37% |
| Eisen (Kern) | 20% |
| Läuferkupfer | 18% |
| Zusatzverluste | 16% |
| Reibung und Lüftung | 9% |
Die Anteile verschieben sich mit Nennleistung und Wirkungsgradklasse. Messen Sie sie für eine konkrete Maschine, statt sie anzunehmen.
Der Wirkungsgrad steigt mit der Größe. IEC 60034-30-1 legt Mindest-Nennwirkungsgrade für jede IE-Klasse fest. Für 4-polige 50-Hz-Motoren:
| Nennleistung | IE3-Minimum | IE4-Minimum |
| 0,75 kW | 82.5% | 85.7% |
| 7,5 kW | 90.4% | 92.6% |
| 75 kW | 95.0% | 96.0% |
Die zweite Ausgabe von IEC 60034-30-1, veröffentlicht 2025, fügte formal IE5 (Ultra-Premium-Wirkungsgrad) hinzu. Das Schema reicht nun von IE1 bis IE5. Regionale Mindestnormen für die Energieeffizienz bauen auf diesen Klassen auf. In der Europäischen Union müssen Dreiphasenmotoren von 0,75 kW bis 1.000 kW mindestens IE3 erfüllen. Seit Juli 2023 müssen 2-, 4- und 6-polige Motoren von 75 kW bis 200 kW IE4 erfüllen. Nordamerikanische Vorschriften verwenden weitgehend vergleichbare Premium-Wirkungsgradstufen, die in NEMA MG 1 tabelliert sind.
Das Teillastverhalten ist ebenso wichtig wie das Typenschild. Laut dem Merkblatt „Determining Electric Motor Load and Efficiency“ des US-Energieministeriums sind die meisten Elektromotoren für den Betrieb bei 50–100 % der Nennlast ausgelegt. Der Spitzenwirkungsgrad liegt meist nahe 75 % Last, und der Wirkungsgrad fällt unterhalb von etwa 50 % Last stark ab. Der Leistungsfaktor sinkt früher und allmählicher, wenn die Last abnimmt, weil der Magnetisierungsstrom nahezu konstant bleibt, während der nutzbare Strom schrumpft. Ein typischer Induktionsmotor läuft bei Volllast mit einem Leistungsfaktor von etwa 0,8–0,9, bei sehr geringer Last jedoch nur bei etwa 0,2–0,3. Überdimensionierte, gering belastete Motoren verschwenden daher Energie und ziehen Blindstrom.
Anlaufverfahren für Dreiphasen-Induktionsmotoren
Im Stillstand verhält sich der Motor wie ein Transformator mit kurzgeschlossener Sekundärseite. Nur der Wicklungswiderstand und die Streureaktanz begrenzen den Strom, und es gibt keine Gegen-EMK aus der Drehung. Ein Direktanlauf zieht daher typischerweise etwa das Sechs- bis Achtfache des Volllaststroms. Dieser Einschaltstrom verursacht Spannungseinbrüche, die Lichter flackern lassen, Unterspannungsrelais auslösen und andere Lasten an einem schwachen Netz stören können
Die maßgebliche Faustregel lautet: Der Anlaufstrom fällt etwa proportional zur angelegten Spannung, das Anlaufmoment jedoch etwa mit dem Quadrat der Spannung. Eine Halbierung der Spannung halbiert den Strom, lässt aber nur etwa ein Viertel des Drehmoments übrig.
| Verfahren | Anlaufstrom (ggü. DOL) | Anlaufmoment (ggü. DOL) | Anmerkungen |
| Direktanlauf (DOL) | 100 % (etwa 6–8× Volllast) | 100% | Am einfachsten und günstigsten; voller mechanischer und elektrischer Stoß |
| Stern-Dreieck | Etwa ein Drittel | Etwa ein Drittel | Motor muss für die Netzspannung dreieckstauglich sein; Umschalt-Transiente; nur für Lasten mit leichtem Anlauf |
| Spartransformator | Etwa mit dem Quadrat der Anzapfung reduziert (z. B. Anzapfungen 50/65/80 %) | Mit dem Quadrat der Anzapfung reduziert | Bestes Drehmoment pro Leiterampere der Spannungsreduktionsmethoden; sperrig |
| Sanftanlaufgerät | Einstellbar, typischerweise 2–5× Volllast | Einstellbar, fällt mit dem Quadrat der Spannung | Sanfte Rampe; keine Drehzahlregelung; nach wie vor ein Verfahren mit reduzierter Spannung |
| Frequenzumrichter (VFD) | Nahe dem Nennstrom | Bis zum Nenndrehmoment oder mehr ab Drehzahl null | Bester Anlauf; bietet Drehzahlregelung, erhöht aber die Kosten |
| Läuferwiderstand (Schleifringläufer) | Niedrig | Hoch, bis zum Kippmoment | Nur für Schleifringläufermotoren |
Drehzahlregelung von Dreiphasen-Induktionsmotoren
Vor der Leistungselektronik gab es drei klassische Methoden zur Drehzahlregelung:
- Polumschaltung: nur diskrete Drehzahlen.
- Läuferwiderstand (Schleifringläufer): gleichmäßige Regelung, doch die Schlupfleistung wird als Wärme verschwendet.
- Statorspannungssteuerung: begrenzter Bereich und hohe Läuferverluste, daher nur für Lüfterlasten praktikabel.
Moderne Dreiphasen-Induktionsmotoren werden angetrieben durch Wechselrichtertest :
- V/f-Steuerung (Volt pro Hertz) erhöht die Spannung proportional zur Frequenz. Das hält den Luftspaltfluss annähernd konstant, sodass über den gesamten Drehzahlbereich das volle Drehmoment verfügbar ist. Sie ist einfach, robust und ideal für Pumpen und Lüfter.
- Feldorientierte Regelung (FOC) teilt den Statorstrom in einen flussbildenden und einen drehmomentbildenden Anteil auf und regelt beide getrennt. Das verleiht dem Induktionsmotor ein dynamisches Verhalten ähnlich einer Gleichstrommaschine.
- Geberlose Regelung schätzt Läuferdrehzahl und Fluss aus den Klemmenspannungen und -strömen, sodass kein Geber nötig ist.
- Die direkte Drehmomentregelung (DTC) wählt die Schaltzustände des Umrichters direkt aus den Drehmoment- und Flussfehlern. Das ergibt eine sehr schnelle Drehmomentantwort.
- Feldschwächung kommt oberhalb der Basisdrehzahl zum Einsatz. Die Spannungsgrenze des Umrichters ist erreicht, sodass die Frequenz steigt, während die Spannung fest bleibt und der Fluss abnimmt. Das Ergebnis ist ein Konstantleistungsbereich, in dem das verfügbare Drehmoment mit steigender Drehzahl abnimmt.
- Nutzbremsung treibt die Maschine etwas über die Felddrehzahl hinaus. Leistung fließt dann zurück zum Gleichspannungszwischenkreis und wird von einem Bremswiderstand aufgenommen oder durch eine aktive Netzrückspeisung ins Netz oder in die Batterie zurückgespeist.
Umrichterantriebe sind der Grund, warum der Induktionsmotor heute die drehzahlvariablen Aufgaben übernimmt, die einst Gleichstrommaschinen vorbehalten waren – von Werkzeugmaschinen bis zur Traktion.
Vor- und Nachteile von Dreiphasen-Induktionsmotoren
| Vorteile | Nachteile |
| Robuste, einfache Konstruktion ohne Bürsten (Käfigläufer) | Hoher Einschaltstrom beim Direktanlauf |
| Niedrige Kosten pro Kilowatt; ausgereifte globale Lieferkette | Nacheilender Leistungsfaktor, schlecht bei geringer Last |
| Selbstanlaufend an einer Dreiphasenversorgung | Drehzahl ohne Umrichter durch die Netzfrequenz festgelegt |
| Nahezu wartungsfrei; verträgt raue Umgebungen | Läuferkupferverlust senkt den Wirkungsgrad gegenüber Magnetmaschinen |
| Keine Permanentmagnete; kein Versorgungsrisiko bei Seltenen Erden | Anlaufmoment und Wirkungsgrad stehen bei Festkäfig-Bauarten im Zielkonflikt |
| Kann als Generator laufen; gute Überlastfähigkeit bis zum Kippmoment | Wirkungsgrad und Leistungsfaktor sinken bei Überdimensionierung oder geringer Last |
Ein Frequenzumrichter beseitigt die meisten klassischen Nachteile. Er eliminiert den Einschaltstrom, liefert das volle Drehmoment ab Drehzahl null, macht die Drehzahl einstellbar und entkoppelt den Leistungsfaktor am Netz vom Motor. Allerdings erhöht er die Kosten, Oberschwingungsströme auf der Versorgungsseite, schnelle Spannungsflanken, die Wicklungsisolierung und Lager belasten, sowie ein Regelungssystem, das ordnungsgemäß validiert werden muss.
Anwendungen von Dreiphasen-Induktionsmotoren
- Zentrifugalbetrieb: Pumpen, Lüfter, Gebläse, Verdichter, HLK. Das Lastdrehmoment ist bei niedriger Drehzahl gering, sodass ein Standard- Dreiphasen-Induktionsmotor sie problemlos anfährt. Frequenzumrichter senken den Energieverbrauch bei reduziertem Durchfluss stark, weil der Leistungsbedarf mit der Drehzahl steil abfällt.
- Konstantmomentbetrieb: Förderbänder, Mischer, Extruder, Werkzeugmaschinen. Der steile stabile Bereich hält die Drehzahl unter Last. Vektorgeregelte Antriebe liefern ein genaues Drehmoment bis zum Stillstand.
- Schweranlaufbetrieb: Brecher, Mühlen, Hebezeuge, Krane, Stanzpressen. Käfigbauarten mit hohem Schlupf oder Schleifringläufermotoren liefern ein hohes Blockiermoment und überstehen Laststöße. Hebezeuge nutzen beim Absenken von Lasten zudem den Generatorbereich.
- Traktion: Elektrofahrzeuge und Schiene. Der Läufer eines Dreiphasen-AC-Induktionsmotor hat keine Magnete, sodass kein Seltene-Erden-Risiko und keine Gefahr der Magnetentmagnetisierung bestehen. Seine Robustheit bei hoher Drehzahl und sein breiter Feldschwächbereich eignen sich für Traktionswechselrichter-Test.
- Erzeugung: Wind und Kleinwasserkraft. Käfigläufer-Induktionsgeneratoren dienen Festdrehzahl- und Kleinanlagen. Doppelt gespeiste Induktionsgeneratoren machen laut einem US-Patent etwa die Hälfte des Marktes für Windkraftsysteme aus, weil der Läuferumrichter nur die Schlupfleistung bewältigen muss.
Dreiphasen-Induktionsmotor im Vergleich zu anderen Motortypen
| Motortyp | Läufer, Wirkungsgrad und Kosten | Regelung und typischer Einsatz |
| Dreiphasen-Induktionsmotor | Induzierter Läuferstrom; guter Wirkungsgrad, begrenzt durch Läuferkupferverlust und Magnetisierungsstrom; niedrige Kosten, keine Magnete | Selbstanlauf am Netz, Frequenzumrichter für variable Drehzahl; allgemeine Industrie, Pumpen, Lüfter, teils Traktion |
| Permanentmagnet-Synchronmotor (PMSM) | Permanentmagnete; höchster Wirkungsgrad an den meisten Betriebspunkten und kompakt; höhere Kosten, oft Seltene-Erden-Magnete | Benötigt einen Umrichter (außer netzanlaufenden Varianten); EV-Traktion, Servo, hocheffiziente Antriebe |
| Fremderregte Synchronmaschine | Gleichstrom-Erregerwicklung; hoher Wirkungsgrad mit einstellbarem Leistungsfaktor; höhere Kosten durch Erreger und Bürsten oder bürstenlosen Erreger | Benötigt einen Anlaufkäfig oder Umrichter; große Verdichter, Mühlen, Generatoren |
| Gleichstrommotor mit Bürsten | Erregerwicklung oder Magnete plus Kommutator; mäßiger Wirkungsgrad; Wartung von Kommutator und Bürsten | Einfache Drehzahlregelung aus Gleichstrom; Altanlagen, kleine Stellantriebe |
| Geschaltete Reluktanzmaschine (SRM) | Ausgeprägter Eisenläufer ohne Erregung; guter Wirkungsgrad, aber Drehmomentwelligkeit und Geräusch sind Herausforderungen; sehr niedrige Kosten, keine Magnete oder Läuferwicklungen | Benötigt einen dedizierten Umrichter und eine dedizierte Regelung; Nischen-Traktion, Haushaltsgeräte, raue Umgebungen |
In EV-Traktion, kommt es auf die Prioritäten an. Manche Konstruktionen verwenden einen Dreiphasen-Induktionsmotor, weil er Seltene-Erden-Magnete und deren Versorgungsrisiko vermeidet. Im abgeschalteten Zustand gibt es kein Permanentmagnetfeld, sodass ein mitlaufender Sekundärachsmotor nahezu keinen elektromagnetischen Schleppwiderstand hinzufügt. Lager-, Getriebe- und Lüftungsverluste bleiben. Andere Konstruktionen wählen eine PMSM wegen ihres höheren Wirkungsgrads an den Teillast-/Mitteldrehzahlpunkten, die reale Fahrzyklen dominieren, und wegen ihrer höheren Leistungsdichte. Beide werden oft kombiniert: Eine viel analysierte Doppelmotorarchitektur kombiniert eine Permanentmagnetmaschine an der Hinterachse, die den Großteil der Arbeit leistet, mit einer Induktionsmaschine an der Vorderachse, die bei Bedarf Leistung oder Nutzbremsung hinzufügt und im Leerlauf einfach frei mitdreht.
Wie Dreiphasen-Induktionsmotoren und ihre Antriebe geprüft werden
Die Motorprüfung beginnt mit der Charakterisierung des Dreiphasen-Induktionsmaschine selbst:
- Leerlaufversuch: der Motor läuft entkoppelt bei Nennspannung und -frequenz. Da der Schlupf nahezu null ist, besteht die Eingangsleistung überwiegend aus Eisenverlust sowie Reibung und Lüftung, und der Strom ist überwiegend Magnetisierungsstrom. Das ergibt den Magnetisierungszweig des Ersatzschaltbilds.
- Kurzschlussversuch (blockierter Läufer): der Läufer wird blockiert und eine reduzierte Spannung angelegt, um etwa den Nennstrom zu treiben. Bei 100 % Schlupf führt der Magnetisierungszweig nur wenig Strom. Eingangsleistung und Strom offenbaren dann die Wicklungswiderstände und Streureaktanzen. Zusammen mit einer Gleichstrom-Messung des Statorwiderstands liefern die beiden Versuche ein brauchbares Ersatzschaltbild.
- Lastprüfung auf einem Dynamometer: Der Motor wird an mehreren Punkten belastet, während Eingangsleistung, Drehmoment und Drehzahl gemessen werden. Das ergibt Wirkungsgrad, Leistungsfaktor und Schlupf. Nach IEEE 112 und IEC 60034-2-1 trennen die genauesten Verfahren die Verluste: Sie messen Stator- und Läuferkupfer, Eisen, Reibung und Lüftung und leiten die Zusatzverluste aus dem Restverlust ab.
- Temperaturanstiegsprüfung (Erwärmungslauf): der Motor läuft bei Nennlast, bis er das thermische Gleichgewicht erreicht, was bestätigt, dass die Wicklungstemperatur innerhalb ihrer Isolierstoffklasse bleibt. Die Normenreihe IEC 60034 deckt Bemessung, Wirkungsgradprüfung, Anlaufverhalten (Teil 12) und Wirkungsgradklassen (Teil 30-1) ab.
Die Validierung des Antriebs ist ein eigenes Problem. Der traditionelle Ansatz ist ein echter Motor, der mit einem Dynamometer gekoppelt ist. Das ist realistisch, aber langsam umzurüsten, mechanisch begrenzt und riskant, wenn man es in Fehlerzustände treibt. Eine Phase kurzzuschließen, einen Geber zu verlieren oder einen Läufer absichtlich zu überdrehen, kann Hardware zerstören.
Ein Power-Hardware-in-the-Loop (P-HIL) Motoremulator geht einen anderen Weg. Er ist ein regenerativer Leistungswandler, der von einem Echtzeit-Induktionsmaschinenmodell gesteuert wird. Er misst die Spannungen, die der zu prüfende Wechselrichter an seine Klemmen anlegt, löst das Maschinenmodell in Echtzeit und prägt die passenden Ströme in den Wechselrichter zurück. Für den Wechselrichter sieht es elektrisch wie eine sich drehende Dreiphasen-Induktionsmaschine aus, doch nichts rotiert. Das ermöglicht es Teams:
- Fehler sicher injizieren
- Extremparameter wie Läuferwiderstand, Sättigung und Trägheit durchfahren
- in Software zwischen Motorvarianten umschalten
- wiederholbare Regressionstests bei voller Leistung durchführen
HIL- und PHIL-Systeme Motoremulator führen Induktionsmaschinenmodelle (neben PMSM und BLDC) auf einer FPGA-basierten Echtzeitplattform mit Modellzeitschritten von nur 90 ns aus. Sie arbeiten im Vierquadranten-, regenerativen Betrieb mit programmierbarer Fehlerinjektion, die Phasenkurzschlüsse, Phasenausfälle und Sensorfehler umfasst.
Fazit
Ein Dreiphasen-Induktionsmotor ist eine asynchrone Maschine, deren Läuferstrom induziert statt zugeführt wird, und er kann auch als Generator laufen. Ein Dreiphasen-Induktionsmotor läuft von selbst an, weil der Dreiphasenstator ein Drehfeld erzeugt, das den stehenden Läufer schneidet und sofort Drehmoment liefert. Er läuft stets mit etwas Schlupf unterhalb der Synchrondrehzahl, und die Drehmoment-Drehzahl-Kennlinie, vom Blockier- über das Sattel- bis zum Kippmoment, legt fest, wo er gegen eine beliebige Last arbeitet. Sein Wirkungsgrad wird durch eine vorhersagbare Verlustkette bestimmt und nach IE-Klassen eingestuft, während Umrichterantriebe den Dreiphasen-AC-Induktionsmotor in eine präzise drehzahlvariable Maschine verwandelt haben. Die Charakterisierung des Dreiphasen-Induktionsmaschine und die Validierung seines Antriebs, auf einem Dynamometer oder einem P-HIL-Emulator, verwandeln diese Prinzipien in zuverlässige Produkte.