

11 月 9, 2026

应用知识电网电机产品知识
-
 Induct…
-
Black …
-
Overcu…
-
Switch…
-
Synchr…
-
Three …
-
Single…
-
Steppe…
-
固态变压器
-
直流电机控制器
-
半波整流器
-
全桥整…
-
SFP 模块
-
电梯电机驱动
-
纯正弦波逆变器测试
-
太阳能逆变器测试
-
逆变器测试
-
牵引逆变器测试
-
功率因数校正变换器的控制器 HIL 测试
-
电机控制的 HIL 测试
-
电动飞机 HIL 测试
-
BMS 的 HIL 测试
-
电动汽车动力总成的硬件在环测试
-
微电网和可再生能源系统的硬件在环测试
-
电池模组测试:确保性能、安全与可靠性
-
电池单体测试:标准与现代测试系统
-
高压直流电网:高压直流输电的工作原理
-
DC-DC 变换器测试:确保效率与可靠性
-
电池管理系统测试:确保电池安全可靠
-
AI 数据中心电源稳定性:功率电容架、PCS 模块设计
-
电动汽车电池直流快速充电器
-
使用电网仿真器和直流负载的数据中心电源架测试
-
通过仿真优先的电网稳定性规划降低超大规模数据中心互连的风险
-
使用 PHIL 进行兆瓦级构网测试:先进的功率硬件在环验证
-
使用构网型逆变器稳定可再生能源系统并增强电网稳定性
-
用于测试 MCU 和电机驱动的 BLDC 电机仿真器
-
用于人形机器人电机驱动测试的电机仿真
-
EMC 合规测试解决方案
-
用于变频驱动测试的 Impedyme 电机仿真器和电网仿真器
-
您的谐波测试与电能质量解决方案
-
集成 FPGA 的实时电网阻抗建模
-
面向 AI 服务器的 HVDC 测试
-
感应电机
-
汽车电气系统仿真
-
DC/DC 双向变换器
-
无刷直流电机的 PWM 控制
-
BLDC 电机控制与驱动仿真
-
电动汽车快速充电器仿真
-
双馈感应发电机(DFIG)风力发电机仿真
-
双有源桥控制
-
电动汽车测功机测试环境仿真
-
电动汽车仿真
-
采用直轴-交轴的三相并网逆变器
-
三相并网太阳能光伏
-
并网整流器
-
并网逆变器系统
-
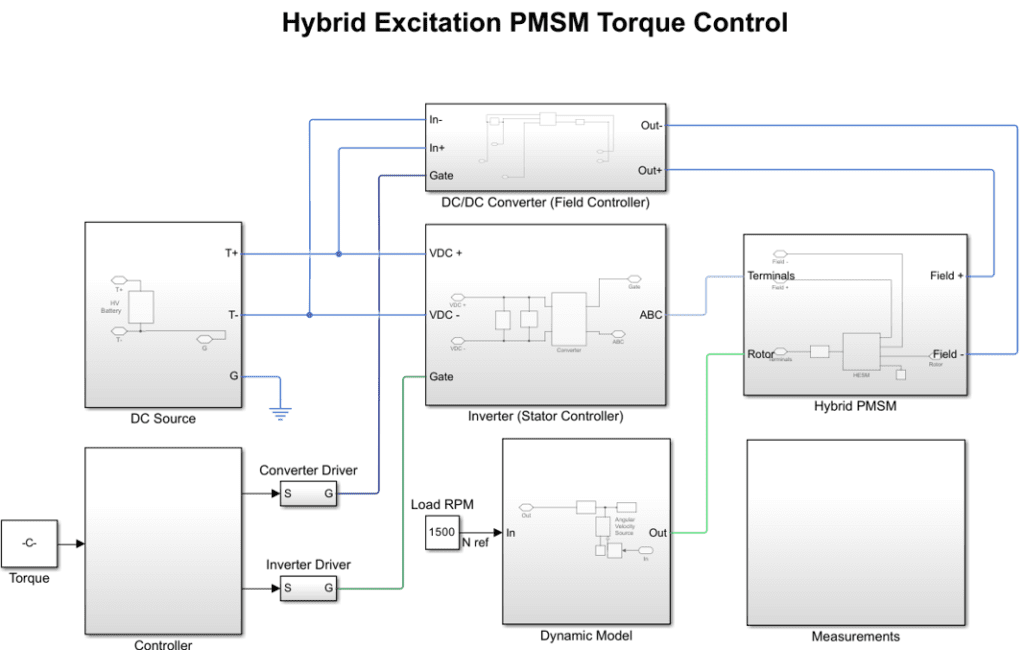
混合励磁同步电机的转矩控制
-
星-三角启动电路
-
基于 IPMSM 的车轴驱动
-
简化并联式混合动力汽车
-
简化串联式混合动力汽车
-
串并联式混合动力汽车
-
三相矩阵变换器仿真
-
三相矩阵变换器的 Venturini 调制
-
使用车辆到电网(V2G)的微电网频率调节
-
三相模块化多电平变换器
-
磁场定向控制
-
内置式永磁同步发电机
-
永磁同步电机
-
PMSM 转子角速度
-
基于 PMSM 的电力牵引驱动
-
最大功率点跟踪
-
六相永磁同步电机
-
基于同步电机的电力驱动仿真
-
单级太阳能逆变器
-
三相周波变流器仿真
-
图腾柱 PFC 仿真
-
十二脉波晶闸管整流器
-
两轮车车载充电器
-
维也纳整流器仿真
-
高压直流
-
电机驱动
-
Black …
-
Overcu…
-
固态变压器
-
纯正弦波逆变器测试
-
太阳能逆变器测试
-
逆变器测试
-
微电网和可再生能源系统的硬件在环测试
-
高压直流电网:高压直流输电的工作原理
-
使用电网仿真器和直流负载的数据中心电源架测试
-
通过仿真优先的电网稳定性规划降低超大规模数据中心互连的风险
-
使用 PHIL 进行兆瓦级构网测试:先进的功率硬件在环验证
-
EMC 合规测试解决方案
-
用于变频驱动测试的 Impedyme 电机仿真器和电网仿真器
-
您的谐波测试与电能质量解决方案
-
集成 FPGA 的实时电网阻抗建模
-
面向 AI 服务器的 HVDC 测试
-
采用直轴-交轴的三相并网逆变器
-
三相并网太阳能光伏
-
并网整流器
-
并网逆变器系统
-
使用车辆到电网(V2G)的微电网频率调节
-
最大功率点跟踪
-
单级太阳能逆变器
-
Induct…
-
Switch…
-
Synchr…
-
Three …
-
Single…
-
Steppe…
-
直流电机控制器
-
SFP 模块
-
电梯电机驱动
-
逆变器测试
-
牵引逆变器测试
-
电动汽车动力总成的硬件在环测试
-
DC-DC 变换器测试:确保效率与可靠性
-
电动汽车电池直流快速充电器
-
用于测试 MCU 和电机驱动的 BLDC 电机仿真器
-
用于人形机器人电机驱动测试的电机仿真
-
用于变频驱动测试的 Impedyme 电机仿真器和电网仿真器
-
感应电机
-
无刷直流电机的 PWM 控制
-
BLDC 电机控制与驱动仿真
-
电动汽车测功机测试环境仿真
-
混合励磁同步电机的转矩控制
-
基于 IPMSM 的车轴驱动
-
磁场定向控制
-
内置式永磁同步发电机
-
永磁同步电机
-
PMSM 转子角速度
-
基于 PMSM 的电力牵引驱动
-
六相永磁同步电机
-
基于同步电机的电力驱动仿真