power hardware in the loop

应用知识电网电机产品知识

power hardware in the loop

功率硬件在环(PHIL)仿真的目的与作用

功率硬件在环 simulations, often shortened to 电力硬件在环, are a cornerstone of modern power systems engineering, providing real-time, closed-loop testing of physical hardware within a simulated environment. Their purpose is to let engineers explore the interaction between real devices and virtual models without having to build or risk the entire system in the field. PHIL simulations are particularly valuable in the following scenarios:

  • 早期设计与开发:一旦替代硬件或功能原型可用,就应在设计周期中尽早采用 PHIL——无论是新系统还是升级。这使得能够在安全且可重复的条件下进行迭代测试、故障注入和性能评估。
  • 风险、成本与进度优化:由于高成本、潜在的安全风险或时间限制,整个系统的物理测试可能不切实际。PHIL 仿真提供了强有力的替代方案,在不影响数据准确性的情况下提供可重复性和可扩展性。
  • 闭环验证: Unlike software-only simulations, 电力硬件在环 (PHIL) facilitates interaction between a Hardware of Interest (DUT) and a Model of Interest (MOI) using real electrical signals and power exchange. This closed-loop setup preserves natural coupling, enabling high-fidelity representation of real-world behavior.

需要注意的是,PHIL 仿真 并非旨在完全取代 最终的系统级测试,除非物理测试不切实际。相反,它们通过减少原型迭代、实现早期集成验证以及在受控环境中支持边界情况分析来补充传统方法。

Technology Development Path with PHIL (Power HIL)

  • 原理确定 → 识别基本概念。
  • 概念形成 → 开发初始理念或框架。
  • 概念验证 → 建立早期实验证据。
  • 实验室验证 → 在受控条件下确认技术。
  • 在实际使用中测试系统 → 在实际情境中评估早期硬件。
  • 在相关环境中验证技术 → 在条件类似实际运行的场景中演示。
  • 在运行中测试原型 → 在真实环境中试用接近最终的系统。
  • 系统定型并通过鉴定 → 针对需求验证完整的解决方案。
  • 在实际运行中验证系统 → 在实际现场使用中验证全面部署。
PHIL 成本

PHIL aligns naturally with these stages, bridging the gap between lab validation and operational deployment. It provides the fidelity of real-power exchange while preserving the flexibility and repeatability of simulation, making Power HIL an indispensable tool in the journey from concept to proven system.

Recommended PHIL (Power HIL) Simulation Architecture

A robust PHIL simulation environment for 电力硬件在环 testing should incorporate the following principles and components:

  1. 系统划分
    • 明确界定关注系统 (SOI) 中哪些部分是真实硬件 (DUT)、哪些是虚拟建模 (MOI)。
    • DUT + MOI 的组合应共同代表完整的 SOI,从而能够在 PHIL 仿真 配置中进行系统级验证。
  2. 实时仿真环境
    • MOI 必须在能够进行确定性、高速计算的实时仿真器 (RTS) 上执行。
    • 仿真时间步长应适当小(例如微秒级),以捕捉电力电子系统中的快速瞬态和开关事件,这对于准确的 power hardware in the loop 的测试,该仿真能够帮助识别系统效率低下的问题、改善负载分配,并实现车辆能量性能优化。
  3. 同步与延迟控制
    • MOI 内随时间变化的变量必须实时更新,与物理世界同步,以确保准确性。
    • 任何接口延迟(来自功率放大器、传感器或控制器)都必须在仿真中加以考虑或补偿。
  4. 功率接口与放大器
    • A power interface, typically via a bidirectional amplifier or grid/motor emulator, is used to exchange power between the MOI and the DUT in a 电力硬件在环 配置中进行系统级验证。

该放大器应准确保留电压和电流波形,同时允许实时故障注入、波形畸变或电网行为仿真。

接口延迟

    5. 接口效应与补偿

    • Although ideal coupling is desired in any Power HIL loop, practical limitations (e.g., time delays, measurement noise, amplifier bandwidth) introduce interface artifacts.
    • 这些效应必须:
      • 最小化 通过适当的接口算法设计(例如阻尼注入、时间延迟补偿),
      • 表征 通过灵敏度分析和频域建模,
      • 记录 连同测试结果一起,以确保解释的透明度。

Power hardware in the loop simulation (Power HIL) is a transformative methodology for real-time testing and validation of power electronic systems, enabling safer, faster, and more cost-effective product development. It bridges the gap between theoretical modeling and full-system prototyping by providing high-fidelity interaction between hardware and virtual models under dynamic and programmable conditions.

一个精心设计的功率硬件在环设置可确保:

  • 真实的功率交换,
  • 完整的系统级可观测性,
  • 加速的开发周期,以及
  • 通过严格的基于场景的测试提高可靠性。

随着现代电力系统复杂性的增长——从 自适应控制。 到 电动汽车 再到 AI 数据中心——PHIL 仿真为创新和可认证的验证提供了关键基础。


 PHIL 关键设计因素:时间步长选择指南

 功率硬件在环 (PHIL) 仿真中最关键的设计考量之一是,选择合适的 仿真时间步长 (ΔtRTS) ,用于 关注模型 (MOI) 在实时仿真器上运行。时间步长决定了仿真的时间分辨率,并直接影响系统准确建模动态行为、保持数值稳定性以及与关注硬件 (DUT) 同步的能力。

FPGA-CPU 时间步长

1. 时间步长的定义与作用

仿真时间步长 ΔtRTS 定义了仿真状态更新的频率。它是连续仿真点之间的时间间隔。更小的时间步长可实现

ΔtRTS 应根据关注系统中需要捕捉的最快动态来选择,而非系统的基波频率。

2. 通用时间步长选择准则

To ensure model fidelity and 电力硬件在环 interface stability:

  • 时间步长必须至少比要解析的最快信号的周期小 10 倍。
模拟波形与每周期 10 个采样点的重建对比
模拟波形与每周期 40 个采样点的重建对比
  • ΔtRTS 必须留出足够的计算、通信和执行延迟裕量,以避免环路不稳定。
  • 时间步长选择应考虑:
    • 开关器件的动态,
    • 控制带宽,
    • 传感器和放大器延迟补偿,
    • 数值求解器收敛性(尤其是对于刚性系统)。

3. 基于应用的时间步长示例

A. 交流电力系统应用(例如, 电网仿真环境、谐波分析)
  • 目标行为:捕捉谐波畸变和波形异常。
  • 设计考量:不要选择最大频率(例如 3,000 Hz),而应确定需要解析的最短时间尺度波形。
  • 典型要求:
    • 要解析 60 Hz 波形直至第 50 次谐波(周期约 0.33 ms),
      → 期望的时间步长:
      ΔtRTS ≤ (1 / (50 × 60)) ÷ 10 = ~333 µs ÷ 10 = 33 µs
B. 阻抗测量与小信号扰动
  • 目标行为: 施加并解析快速扰动,以在 power hardware in the loop 的测试,该仿真能够帮助识别系统效率低下的问题、改善负载分配,并实现车辆能量性能优化。
  • 设计考量:如果注入的最短波形周期为 200 µs(5 kHz),则:
    • ΔtRTS ≤ 200 µs ÷ 10 = ~20 µs
  • 注意:更精细的步长可提高阻抗扫描结果的频率分辨率。
C. 电机仿真
  • 目标行为:准确仿真电机动态、转矩脉动和逆变器纹波效应。
  • 设计考量:
    • 对于纹波效应发生在 50 µs 时间尺度上的高速电机:
      → ΔtRTS ≤ 5 µs
    • 对于具有陡峭斜率的反电动势波形(例如 1 kHz 反电动势谐波),用 Δt 解析RTS ≤ 10 µs。
  • 开关器件纹波仿真:如果逆变器以 20 kHz 运行(周期 50 µs),
    → ΔtRTS ≤ 5 µs
D. DC-DC 变换器与开关电力电子
  • 目标行为:捕捉高速开关瞬态以及电感/电容行为。
  • 设计考量:
    • 对于 100 kHz 变换器(周期 10 µs),仿真必须解析亚微秒级事件。
    • 推荐的 ΔtRTS:5 µs 至 1 µs
E. 微电网与基于逆变器的资源仿真
  • 目标行为: 仿真控制环路和电网同步行为,用于 power hardware in the loop 微电网研究。
  • 设计考量:
    • 对于带宽为 2 kHz 的逆变器控制环路(周期 500 µs),
      → ΔtRTS ≤ 50 µs
    • 若还要解析 60 Hz 直至第 25 次谐波(0.67 ms / 25 = 26.7 µs),
      → ΔtRTS ≤ 2–5 µs 以获得完全保真度。

4. 实施 ΔtRTS 的实用指南

  • 仿真工具:在实时环境中使用固定步长求解器,以确保时间关键型仿真的确定性和可重复执行。所有 Impedyme-RT 平台均支持可调仿真时间步长 (ΔtRTS),使用户能够根据被测系统的动态特性定制时间分辨率,从微秒级开关瞬态到较慢的机电响应。
  • 接口兼容性:将 ΔtRTS with Power HIL  interface loop delay budgets (from power amplifiers, A/D, D/A converters, fiber optics, etc.). Include delay compensation mechanisms if needed.
  • 硬件约束:考虑模型复杂度、求解器类型和 I/O 开销,确保所选时间步长能被实时仿真硬件持续支持。
  • 安全裕量: 始终先在更小的时间步长下验证模型,然后在监测稳定性和保真度的同时谨慎增大——这在运行 power hardware in the loop 配置时尤为重要。

汇总表:建议的 ΔtRTS (按应用)

应用捕捉的动态建议的 ΔtRTS
并网逆变器测试直至 3 kHz 的谐波≤ 33 µs
阻抗扫描(最高 5 kHz)200 µs 扰动≤ 20 µs
高速 PMSM 仿真反电动势与转矩脉动≤ 5–10 µs
PWM 逆变器纹波(20 kHz 开关)纹波、开关噪声≤ 1–2 µs
DC-DC 变换器仿真(100 kHz)快速瞬态、纹波抑制≤ 0.5–1 µs
逆变器控制仿真(2 kHz 带宽)控制稳定性、PLL 跟踪≤ 50 µs

Determining Required Power Amplifier Temporal Response in Power HIL

在 PHIL 系统中,功率放大器必须在仿真的时间分辨率内准确重现关注模型 (MOI) 与关注硬件 (DUT) 之间交换的动态信号。与其用频率来规定性能,不如——尤其对于实时仿真环境——用响应时间或最小上升/下降时间特性来定义放大器性能,这更为实用。

推荐做法

根据经验工程实践,功率放大器的最小响应时间 (TAmp 应至少比仿真时间步长 (ΔtRTS) 快 2 倍。这确保放大器能够足够快速地响应,以无失真或延迟地跟踪仿真生成的高速信号,从而不会破坏闭环功率硬件在环系统的稳定性。

TAmp ≤ 0.5 × ΔtRTS

例如,如果仿真步长为 10 µs,则放大器的最小上升/下降时间应 ≤ 5 µs,以保持保真度和闭环稳定性。

功率放大器的关键时间性能准则

在此目标时间分辨率下,放大器应满足以下特性:

  • 增益平坦度:
    当响应在 T 内发生的信号跃变时,放大器的增益应保持在其标称值的 ±3 dB 以内Amp。这确保了一致的功率输出,不会对高速瞬态产生明显的衰减或放大。
  • 相位延迟 / 时延:
    放大器在该响应时间下的相移引入的延迟不应超过 45° 等效延迟,从而确保闭环系统中的相位滞后最小,并防止在 功率硬件在环仿真.


借助 Impedyme 集成 HIL 与功率 (CHP) 平台实现增强的时间分辨率

Impedyme 的 CHP Series 测试平台——集成了 控制器硬件在环 (CHIL) 与 Power Hardware in the Loop (PHIL , Power HIL) 能力——为跨广泛电力电子和并网应用的实时仿真提供了先进的解决方案。该架构的决定性优势之一是其 增强的时间分辨率,即使在最严苛的环境中也能实现高保真仿真和快速响应测试。

面向高速动态的统一架构

Impedyme’s CHP platform is built around a tightly integrated real-time simulation engine (Impedyme-RT) and regenerative power interface systems for Power HIL that operate with ultra-low latency and deterministic timing. This setup supports:

  • 仿真时间步长 (ΔtRTS) 低至 90 ns,使其能够解析微秒级开关瞬态和快速反馈控制环路,这在以下场景中很典型:
  • Synchronized CHIL and PHIL (Power HIL)  operation, 使用户能够在同一时间框架内测试数字控制器和物理 power hardware in the loop ,从而消除时序不匹配和联合仿真延迟。

精密放大器与 FPGA 协同设计

CHP 平台采用与 Impedyme 基于 FPGA 的实时仿真内核协同设计的高带宽可回馈功率放大器,从而实现:

  • 与 RTS 时间步长对齐的放大器上升/下降时间, 确保 MOI 与 DUT 之间的功率交换在 power hardware in the loop 环境中反映真实世界的行为。
  • 接口延迟和相移受到严格控制、记录,并实时主动补偿。
  • 以微秒级精度可靠地仿真电压与电流之间的自然耦合,支持对以下对象的实时测试:
    • 并网逆变器 在异常电网条件下
    • 具有转矩脉动和电流纹波动态的电机驱动
    • AI 服务器机架中基于变换器的电源托架

跨时间尺度的应用可扩展性

Impedyme’s enhanced temporal resolution supports a multi-timescale Power HIL simulation environment, making it ideal for:


应用领域时间分辨率要求CHP 是否支持?
PWM 纹波与开关损耗亚微秒级(0.5–2 µs)✅ 是
转矩脉动与电机动态5–20 µs✅ 是
并网谐波分析20–100 µs✅ 是
阻抗响应仿真10–50 µs✅ 是
实时控制器验证90–500 µs✅ 是

This ability to span wide time domains ensures engineers and researchers can use a single Power HIL platform for rapid prototyping, functional testing, controller validation, and hardware fault injection—without needing to change the test environment.

不同应用的功率与频率要求对比

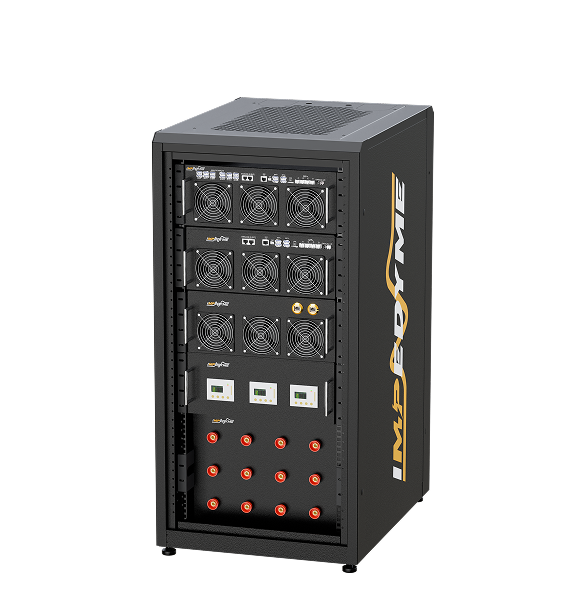
Impedyme Motor Emulation Platform for Power HIL 

该 Impedyme 电机仿真器 (IME) 经过精心设计,可为电动出行和工业应用中的逆变器测试提供超高保真、实时的电机仿真。它专为与 power hardware in the loop 环境无缝集成而设计,可直接与高性能牵引逆变器对接,支持 高达 1000 V 的直流母线电压 与 高达 800 Arms 的相电流,同时保持显著 更高的动态性能 与 更低的电流纹波 (优于被测设备 (DUT))。这确保仿真器绝不会成为系统性能或稳定性评估中的限制因素。

传统电机仿真器通常依赖相对较低的开关频率,这从本质上限制了其动态行为并导致仿真质量受限。为克服这一点,Impedyme 电机仿真器以 800 kHz 的开关频率运行,使其能够以极低的纹波重现高度动态的电流和电压波形。该仿真器支持 10–20 kHz 范围内的基波相电流频率,使其能够覆盖极其严苛的应用,包括 超高速驱动 远超典型牵引范围。

平台的核心是在高性能 FPGA 上执行的实时电机模型。电机模型每 90 ns,对应约 11.1 MHz的有效更新速率。这种超精细的时间分辨率意味着,即使在 10–20 kHz 基波频率(周期 100–50 µs)下,仿真器也能执行 每个电气周期数百到上千次模型更新。这实现了:

  •       对以下方面的详细建模: 非线性电机特性,例如磁饱和和交叉耦合效应。
  •       对以下方面的高精度表征: torque ripple 与 富含谐波的反电动势 在较高电气频率下。
  •       随转子位置变化的参数变化,例如对磁链与电角度的关系建模,并加入额外的谐波分量,以在高速下捕捉齿槽转矩和空间谐波。

IME 的基本架构由以下部分组成:

  •       一个 高分辨率多电平逆变器 作为功率输出级。
  •       一个 耦合网络 位于输出端,用于调节 DUT 端子处的电压和电流。
  •       精密 电流和电压测量 用于闭环控制和保护。
  •       一个 基于 FPGA 的高性能仿真引擎 实现 PMSM 和 ASM 模型(并可扩展到其他电机类型),作为以下系统的关键组件: 的功率硬件在环(PHIL) 配置中进行系统级验证。

在典型的功率硬件在环测试台配置中, 电机模拟器是 与 battery emulator 与直流链路电 被测逆变器一起使用,每个都有各自的直流电源。电池仿真器和电机仿真器的电源均 电气隔离,重现类似于真实电动汽车中电池和电机相对于大地电位浮动的条件。功率在 PHIL 设置内部循环,因此 交流市电只需补偿系统损耗 (通常约为 逆变器输出功率的 20%)。因此,可以测试额定功率高达 约 430 kW 的逆变器,所用的只是 常规的 400 Vac、125 A 电网连接,而无需专用的高功率电网馈电。

软件层:MotorSim Studio 和 PowerHIL Studio

Impedyme 电机仿真器的全部价值通过其集成的软件生态系统实现, MotorSim Studio 与 PowerHIL Studio, which together provide parameterization, visualization, orchestration, and automation of the complete Power HIL test flow.

MotorSim Studio – 高保真电机建模与参数化

MotorSim Studio 是配置和管理运行在基于 FPGA 的仿真器内部的电机模型的主要环境。它提供:

  •       模型库 适用于 PMSM、ASM、 无刷直流电机、IPM 及其他电机类型,并配有牵引、工业和高速应用的模板。
  •       参数化工作流程 ,可从设计工具、数据表或实验表征(例如 Ld/Lq、磁链图、饱和曲线)导入数据。
  •       支持 随角度变化的特性图 (例如磁链与转子角度、转矩与角度、凸极性图),直接利用 90 ns 的模型更新间隔 和约 11 MHz 的更新速率,即使在 10–20 kHz 电气频率下也能呈现非线性、随转子位置变化的效应。
  •       假设分析(What-if 研究) ,用户可快速修改参数(例如 d–q 电感、磁体强度、槽/极组合),并立即观察对电流、转矩、损耗和逆变器应力的影响
  •       Real-time 波形监测 (电流、转矩、反电动势、转速等),与 DUT 测量同步,有助于在极高基波频率下将控制器行为与电机物理特性关联起来。

通过将详细的参数化与超精细的时间分辨率相结合,MotorSim Studio 使用户能够在真实逆变器激励下仿真真实的电机行为——而非依赖过度简化或理想化的模型——使其成为高精度 power hardware in the loop 工作流程的核心部分。

PowerHIL Studio – 测试自动化、序列与 PHIL 编排

PowerHIL Studio 提供了 测试自动化和编排层 for the entire PHIL (Power HIL) bench, including motor emulator, battery emulator, and grid or load emulators. Key capabilities include:

  •       场景和序列编辑器 ,用于构建自动化测试战役:行驶循环、阶跃变化、斜坡、转速/转矩曲线以及故障场景(例如断相、直流母线电压跌落、高电气频率下的短时超速或超转矩事件)。
  •       同步控制 对电机仿真器、电池仿真器和 DUT 条件进行同步控制,使直流侧、交流侧和"机械"仿真条件能够在单个测试脚本中协调——即使在 10–20 kHz 基波频率下,在 power hardware in the loop 配置中进行系统级验证。
  •       与 MATLAB/Simulink® 的紧密集成 以及 Impedyme-RT 模型,使用户能够:

o   将更新的电机模型或控制算法直接推送到实时目标。

o   记录与 90 ns 内部更新能力一致的高速数据,用于详细的离线分析。

  •       自动化的通过/失败标准与报告,捕捉诸如电流纹波、转矩脉动、效率、控制器稳定裕度以及快速瞬态期间保护行为等 KPI。
  •       PHIL 安全与限值管理,包括可配置的电流、电压和功率限值、软联锁以及受控关断序列,以保护 DUT 和仿真器。

MotorSim Studio 和 PowerHIL Studio 共同将 Impedyme 电机仿真器从一个强大的硬件模块转变为一个完整的、软件驱动的 power hardware in the loop 测试平台——涵盖从高保真建模和超快速实时执行(90 ns 更新、10–20 kHz 基波)到面向牵引逆变器和高速驱动的全自动验证工作流程的一切,置于先进的 PHIL 仿真 场景。

采用电池和电机仿真器的测试自动化与安全控制设置

Impedyme 的集成 HIL 与功率 HIL (CHP) 平台通过提供 增强的时间分辨率,显著提升了实时测试,确保:

  • 高速响应
  • 闭环功率硬件在环接口的稳定性
  • 对物理电力系统的真实仿真

这种时间精度对于以下领域的应用至关重要: 电动出行, 可再生能源并网, 电网现代化与 下一代 AI 电力基础设施——使 Impedyme 成为实时仿真和测试技术领域的行业领导者。